吊舱抖 0.1 度,画面就糊一片:无人机任务载荷的隔振与指向稳定
无人机行业这两年评价一架飞机的口径变了:不再只看能不能飞、飞多远,而看它能看清什么、指准什么、送稳什么。
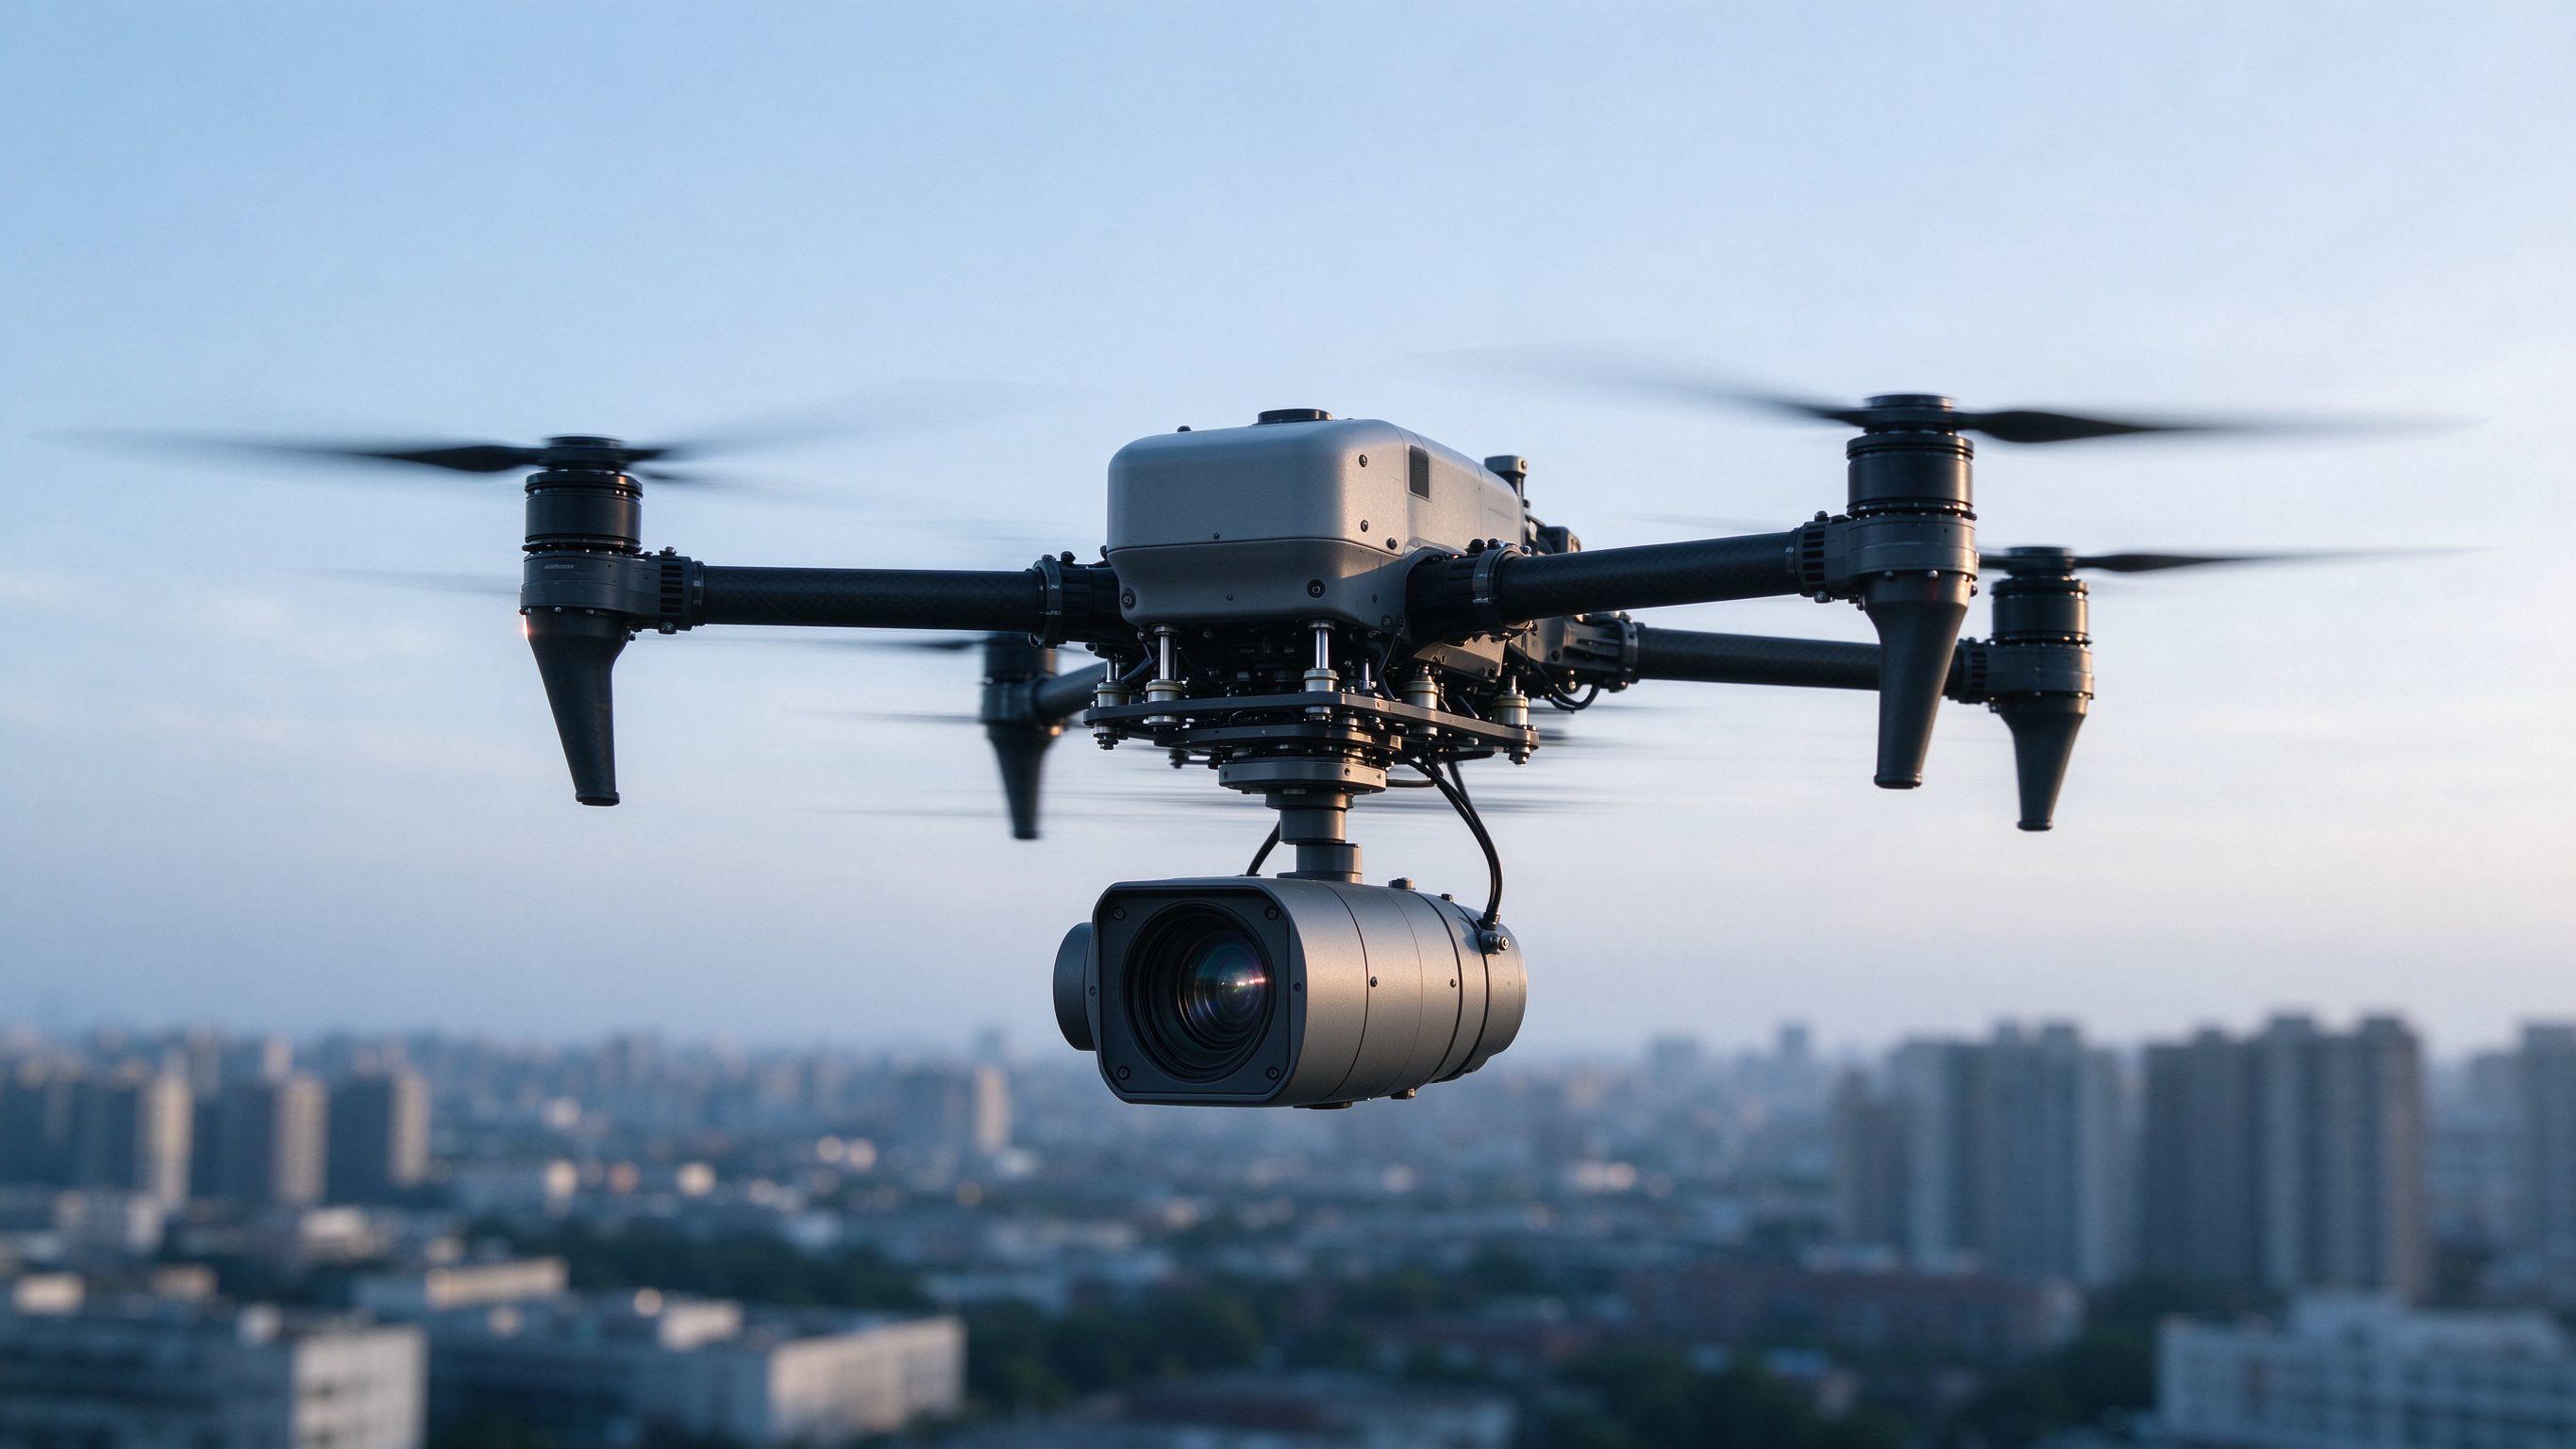
机腹下的这枚吊舱,替整架飞机承受着来自机体的大部分振动。(示意图,仅示意挂载关系与隔振位置)
光电吊舱、机载雷达、货舱、喷洒系统,这四类任务载荷把无人机从“会飞的相机”变成了“会干活的平台”。可它们装上飞机的第一天,就会遇到同一个对手:机体的振动与角运动,顺着挂架一路传到载荷上。画面糊、目标丢、波束偏、货摆、药喷不匀,根子往往不在载荷本身,而在“隔振—指向稳定”这条链上。
这篇文章不讲玄学,只讲清三件事:扰动从哪来、物理上受什么约束、仿真怎么在图纸阶段就把这条链算明白。
01 痛点:载荷不是“装上去”的,是被五种扰动同时“摇”着
做载荷的人有个共识:吊舱装上飞机的那一刻,指标就开始往下掉。地面实验室里稳得像三脚架的云台,到了空中有时连目标都锁不住。原因并不神秘——机体本身就是一个持续振动的平台,而载荷对振动、对角运动,都极其敏感。
扰动不是一条线,而是一张谱。工程上通常要同时面对五种:
一是旋翼或螺旋桨的阶次线谱。桨叶通过频率按 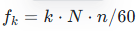 排列,N 为桨叶数、n 为转速(r/min)、k 为阶次。四叶桨、1200 r/min 时,一阶 80 Hz、二阶 160 Hz,都是窄带尖峰,能量集中、破坏性强。
二是机体弹性模态。机臂、挂架、起落架的弯曲与扭转模态通常落在 20–200 Hz,一阶角模态常在 30–60 Hz。碳纤维结构轻质高刚,但阻尼极低,共振峰又尖又高,一旦与激励重合,放大倍数可以到十倍量级。
三是伺服与传动的线谱。减速器啮合频率、电机齿槽转矩的 6k 阶、驱动器 PWM 开关频率的边带,都落在几十到几百赫兹,且随转速漂移,属于“会跑的窄带”。
四是低频机动与阵风。0.1–2 Hz 的姿态变化与阵风扰动,恰好落在指向稳定环的带宽之内。这一条最难处理:它不能被隔振器挡掉,只能靠控制去“扛”。
五是载荷自身的反作用。雷达方位扫描的惯性反力矩、云台大角度调转、货舱吊挂的单摆运动(
f=\frac{1}{2\pi}\sqrt{g/L},L 为吊索长度)、药箱液体的晃动,都在给结构“反向激励”。吊索 0.8 m 时摆频约 0.56 Hz,正好压在姿态环上。
五条谱叠在一起,落到不同载荷身上,表现完全不同。
光电吊舱怕“像移”。角抖动会被焦距放大成像面上的位移:1 mrad 的角抖动,在 500 mm 焦距上就是 0.5 mm 的像面位移;按 3.45 μm 像元折算,相当于一百四十多个像素的模糊。长焦段更狠,MTF 直接被拉垮,跟踪环的脱靶量饱和,目标就丢了。
机载雷达怕“指向误差”。阵面一旦有弯曲或角抖动,波束指向就偏:增益下降、旁瓣抬高、SAR 图像散焦、GMTI 虚警增多。指向误差的设计门槛通常按波束宽度的十分之一来卡,越过大口径阵面越难守。
货舱怕“耦合摆动”。外挂货箱是个单摆,摆频落在 0.5–2 Hz 时与飞控姿态环同频,摆动不但不衰减,反而被人机耦合越激越大;着陆瞬间的冲击还要由系留点和吊挂结构硬扛,疲劳裂纹往往从这里起。
喷洒系统怕“流量脉动”。半载状态下自由液面最大,药液晃动带着重心漂移;泵与管路的压力脉动、喷杆的振动叠上来,流量跟着抖,雾滴谱变宽,飘移和重喷漏喷一起出现。
更麻烦的是,很多团队的第一反应恰好踩在坑里:一味加刚度,固有频率被推进激励带,高频反而放大,还搭上重量;一味加橡胶垫,低频共振峰被抬高,橡胶低温变硬、老化变软,固有频率自己会漂;隔振和指向环各算各的,机械共振与控制带宽撞车,最后只能靠试飞来“试”出答案。
02 原理:隔振管“振”,指向稳定管“准”,两件事不能混
先把物理底线摆出来。单自由度隔振的传递率只有一条公式:
T(r)=\sqrt{\frac{1+(2\zeta r)^{2}}{(1-r^{2})^{2}+(2\zeta r)^{2}}},其中r=f/f_n为频率比,\zeta 为阻尼比。
这条公式给出三个硬结论。第一,只有当r>\sqrt{2}
时才进入隔振区,也就是说隔振器的固有频率必须低于激励频率的 0.7 倍,否则越隔越糟。第二,共振点附近传递率被放大,峰值约1/(2\zeta)
,阻尼越小峰越高。第三,进入隔振区后高频段以 -40 dB/dec 衰减,两级串联可以做到 -80 dB/dec——这就是为什么“多级隔振”在高频结构噪声上几乎无解可替。
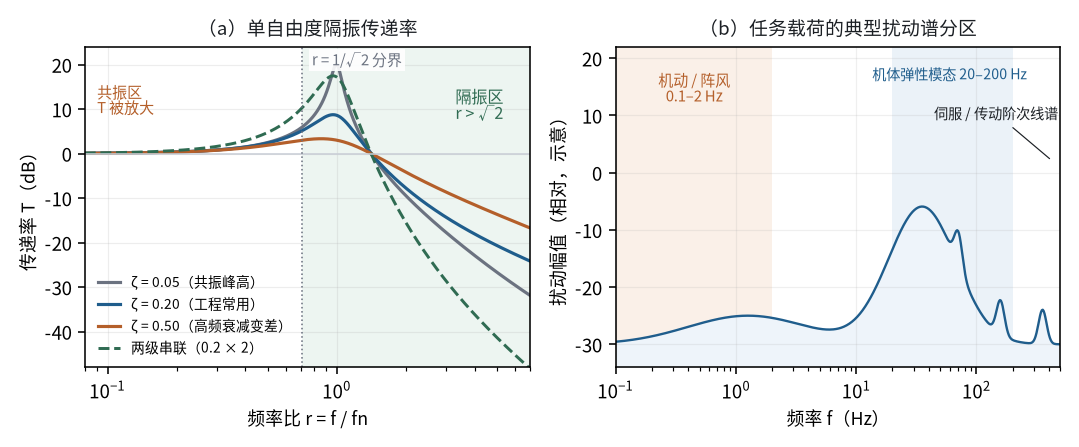
左:传递率曲线与隔振区分界;右:任务载荷的典型扰动谱分区。曲线按公开公式计算,扰动谱为结构示意,不代表任何具体型号实测数据。
但“软”是有代价的。固有频率压得越低,静态位移越大、抗机动能力越差、大过载时容易撞限位。工程上的折中办法是准零刚度(QZS):把正刚度弹簧与负刚度机构并联,在静平衡位置附近动刚度趋近于零,承载能力却不变。倒摆式、碟簧负刚度、磁负刚度都是这个思路的成熟实现,代价是行程受限、非线性强,必须靠仿真把工作区间算准。
线振动和角振动,是两件事。指向稳定的本质是抑制角位移,而隔振器天然更擅长处理线振动。当载荷质心与安装面存在偏置、或者隔振器跨距不对称时,线振动会通过力臂“转”成角振动,隔振器反而成了角抖动的放大器。六自由度解耦率、质心对准、扭转刚度分配,比单纯的垂向刚度重要得多。柔性铰、球铰、共轴双级布置,都是为了在需要的方向“软”、在不需要的方向“硬”。
被动和主动,是分工不是替代。被动隔振负责 20 Hz 以上的宽频结构噪声,金属橡胶、钢丝绳、橡胶件各有适用区间,优点是可靠、无需供电,缺点是对低频和窄带线谱几乎无效。主动隔振用音圈或压电作动器,配陀螺与加速度计,带宽可覆盖 10–200 Hz:天棚阻尼(sky-hook)在不牺牲高频隔离的前提下压住共振峰,LMS 自适应前馈拿转速信号做参考,专门抵掉阶次线谱,H∞ 或 μ 综合则用来兜住质量、刚度不确定带来的鲁棒性问题。
指向稳定是分层控制,还要有“扰动观测”。最内层是伺服电流环,中间是稳定环(陀螺角速率反馈,带宽 100–500 Hz),最外层是跟踪环(图像脱靶量,10–50 Hz)。再往上,扰动观测器(DOB)或扩张状态观测器(ESO)把机体角速率、线谱扰动统一估成“总扰动”前馈补偿;快反镜(FSM)做像素级像移补偿;雷达则可以用电扫描的相位加权实现波束指向补偿,部分替代机械稳定。
这里有一条绕不开的矛盾:稳定环带宽要高过扰动谱的上限,又必须低于结构一阶角模态,否则“控振”就变成“激振”。带宽、模态、隔振器刚度三者是一个耦合方程,任一参数单独优化,都可能把另外两个推下悬崖。
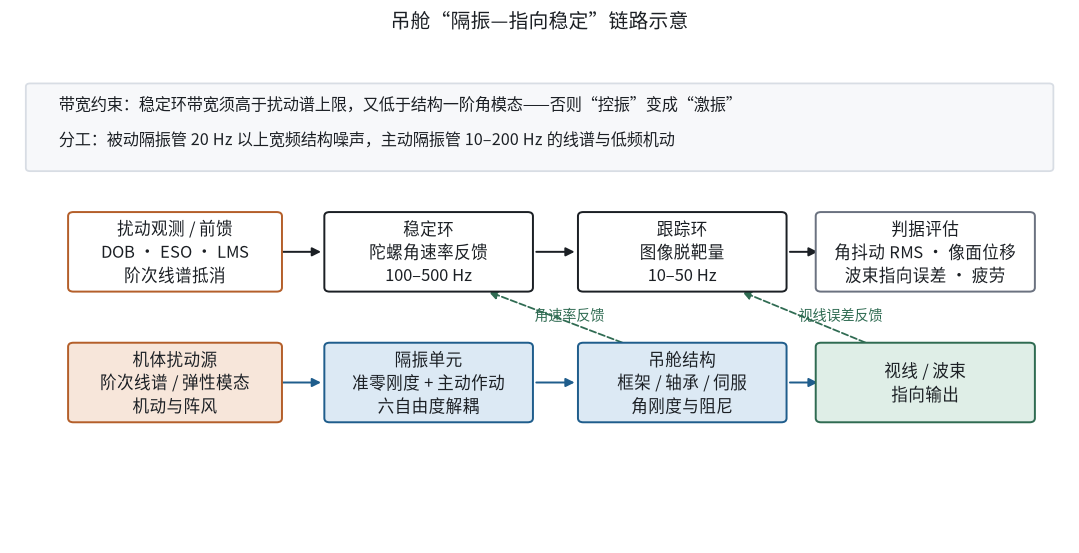
机械链与控制链的耦合关系:被动隔振处理宽频,主动隔振与多环控制处理线谱和低频机动。
所以仿真要建的不是一个模型,而是一条链。顺序大致是:先用试飞或台架实测拿到扰动谱(PSD 与阶次谱)作为输入;再建整机有限元,用 Craig-Bampton 模态综合把吊舱作为子结构挂上去,保证 20–200 Hz 内的模态与试验对得上(频率误差通常要求 5% 以内、模态置信度 MAC 高于 0.9);然后给隔振器配上真实本构——橡胶用超弹模型,金属橡胶用 Bouc-Wen 迟滞,动刚度用分数导数描述频率相关性;接着进多体动力学,把间隙、摩擦、齿隙、伺服反力矩都放进去;最后与 Simulink 联合,让控制律在环,必要时上半实物仿真。
多物理的分支按载荷类型挂:光电吊舱关心旋翼尾流造成的随机载荷谱,货舱与喷洒关心液晃(VOF 或多体等效),雷达关心阵面的热变形。判据也要分开定:角抖动 RMS、像面位移像素数、波束指向误差、系留点应力与疲劳寿命、流量脉动率。最后用 Kriging 代理模型加多目标优化,在质量、角刚度、隔振效率之间找帕累托前沿,而不是在单点结果上“调参数”。
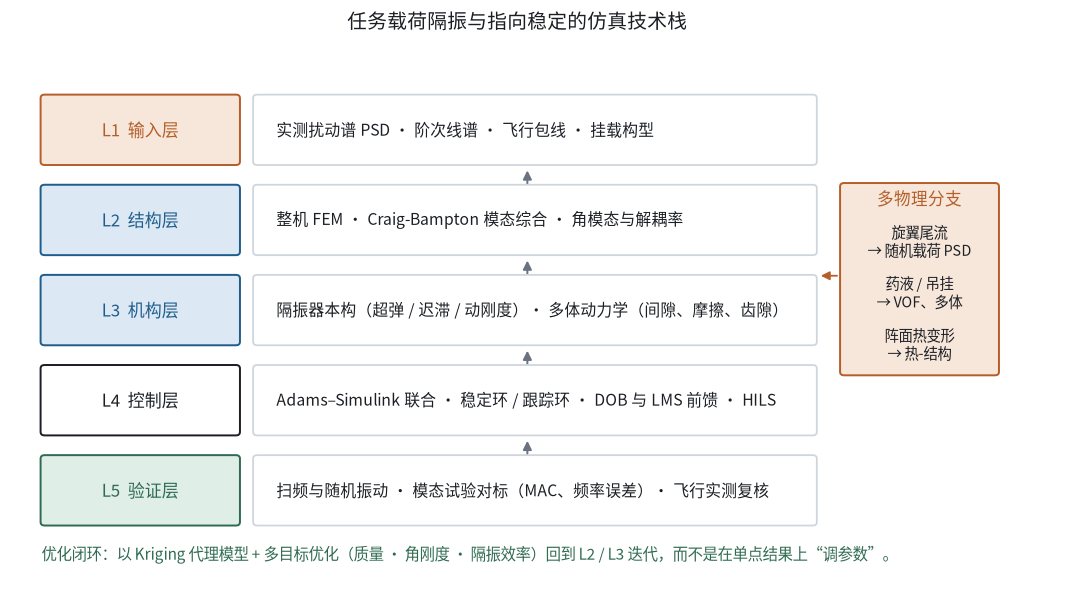
从实测扰动谱到飞行复核的五层仿真技术栈,多物理分支按载荷类型挂接。
对标这一步,很多团队的顺序是反的:先跑仿真,再拿试验去“验证”。更稳的顺序是先扫频,用实测的模态频率与振型把有限元校准一遍,再进多体与控制。扫频看的是模态与阻尼,随机振动看的是传递率与响应 RMS,飞行数据看的是真实工况下的角抖动——三层缺一层,后面的优化都建在沙子上。
03 案例:四类载荷,四张不同的“考卷”
光电吊舱:把一阶角频率从激励带里“搬”出去。公开资料里,大疆 Zenmuse H20T、H30T 这一代产品把三轴机械增稳、多传感器融合和自动跟踪做在了一起,说明“机械稳定 + 控制补偿”这条路在工程上是成立的。但同一套三轴架构,装在不同吨位的飞机上,表现可以差一个数量级——差别就在挂架与机体的耦合上。
某类多旋翼平台的典型问题是:四叶桨巡航转速对应的一阶通过频率约 80 Hz,而吊舱俯仰轴的一阶角模态算出来只有 60 Hz 出头,两者只差 20%,正好落在共振峰的裙边上。第一轮仿真把整机有限元与吊舱子结构做模态综合,再进多体加控制联仿,扫频结果与台架实测的频率偏差在 4% 以内,确认了这条“撞车”路径。改法不是简单加厚挂架,而是三件事一起做:把挂架跨距与配重调整,让一阶角频率落到激励频率的 0.7 倍以下;在隔振单元里加窄带前馈,用转速信号把 80 Hz 与 160 Hz 两条线谱抵掉;补上机械限位,防止大机动时隔振器压并。
这类方案的验收判据是三条:动态角抖动 RMS 控制在 0.1°/s 量级、长焦段像面位移不超过 1 个像素、跟踪脱靶量不进入饱和区。具体数值随焦距、机型、工况变化很大,只能作为口径参考,不能直接搬。
机载雷达:阵面越长,越怕“弯”和“偏”。机载 SAR 的吊舱常常是长条阵面:公开资料中,PAMIR 把 16 个子阵装进约 5 米长的圆柱吊舱,DBFSAR 则用上百个收发模块拼成多通道阵面。阵面一长,弯曲、扭转、热变形都会被放大成指向误差。
雷达的考卷有三道题:扫描伺服的反力矩会激励吊舱的扭转模态;阵面在温度梯度下的 RMS 变形会破坏口径面的相位一致性;载机的姿态扰动会直接叠到波束指向上。仿真的做法是链式的——热分析给出阵面温度场,结构分析给出变形与模态,再把变形折算成相位误差进电磁模型,最后回到多体与控制联仿里评估伺服补偿的余量。阵面 RMS 变形常按波长的五十分之一量级控制,指向误差按波束宽度的十分之一卡。
对策往往是“机械 + 电子”两条腿:机械上做隔振与刚度分配,把扭转模态推离扫描频率;电子上用相位加权做波束指向补偿,必要时对阵面变形做实时校正。仿真在这里的价值,是把“该加多少刚度、该留多少电补偿余量”在图纸阶段算清楚,而不是等飞起来再拿旁瓣电平去试。
货舱:外挂货箱,本质是一个单摆。物流无人机有舱内货舱,也有机腹外挂货箱的形态,UPS 等公开机型都采用过外挂方案。外挂把货物变成了一个悬挂质量,吊点以上是机体模态,吊点以下是单摆模态,中间靠系留与减振件连接。
问题集中在两处:摆频落在 0.5–2 Hz 时与姿态环同频,出现人机耦合振荡;着陆冲击由系留点与吊挂梁硬扛,疲劳裂纹从这里开始。仿真要同时上三套:多体动力学算摆动与耦合、显式动力学算着陆冲击、随机振动加疲劳算系留点寿命。设计上的动作很朴素——货物重心尽量贴近吊点以压低摆频、加减振垫与限位绳把摆幅限住、系留点按冲击载荷而不是静载校核。判据是三件事:货物加速度峰值、系留点应力与预测寿命、摆动收敛时间。
喷洒系统:流—固—控三条线缠在一起。植保机的喷洒系统看着简单,药箱、泵、管路、喷头四样东西,实际是个流固耦合加控制的系统。半载时自由液面最大,晃动最厉害,重心漂移会反过来激励姿态;泵与管路的压力脉动让流量抖,喷杆的振动又会让雾滴谱变宽。
仿真的顺序是先算液晃(VOF 追踪自由液面,或用等效多体模型换速度),再算管路流固与喷杆模态,最后把流量闭环放进整机模型里一起跑。对策也分三层:药箱里加防晃板、管路上加稳压腔或蓄能器、喷杆做隔振与刚性连接二选一(看是抑振还是抑变形)。判据是流量脉动率控制在 ±5% 量级、雾滴谱的 Dv50 稳定、飘移风险可控——这三条直接对应“喷得匀不匀、飘不飘”。
04 总结:判断一套方案靠不靠谱,看四件事
第一,扰动谱测全了没有。阶次线谱、机体角模态、低频机动、载荷反作用,四条有没有都进模型。只算一条随机振动谱,等于只做了一道题。
第二,刚度与阻尼分区了没有。低频靠隔离、中频靠阻尼、高频靠吸振与多级串联,用一个橡胶垫包打天下,注定在某个频段翻车。
第三,机—电—控是不是同一个模型。结构、隔振器、伺服、控制律必须联仿。分开算的结果再漂亮,合起来也可能因为带宽与模态撞车而失效。
第四,有没有实测对标。扫频试验对模态、随机振动对传递率、飞行数据对角抖动,三层验证缺一层,结论就只能算“估算”。
边界也要说清楚:本文给出的频率区间、判据口径都是工程经验的量级参考,具体数值随机型、挂载构型、飞行状态差异极大,不能直接套用。仿真也替代不了试验,它做的是把试验次数和飞行风险压到最低。
05 结语:让每一次改型,都少飞几个架次
从扰动谱到隔振单元,从多环控制到实测对标,这条链上没有哪一环能靠“经验加厚”解决。想把结构、流体、控制联合仿真真正用进项目,仿真秀是一个合适的入口——这个 2018 年创立的仿真知识服务平台,以精品课程与实战案例帮工程师补齐多体、振动与机电联合仿真能力,已服务 120 多万学员;面向企业,依托安世亚太集团 30 年沉淀与 10000+ 项目案例,提供仿真内训、技术咨询与疑难攻关。从一门振动课程开始,让下一次改型少飞几个架次。
如果您有相关需求,您可以直接点击发布仿真秀需求,有专职人员1个小时联系您,给您服务提供服务
也可以联系业务负责人-小欣,直接反馈您的需求