从 PSD 谱到 3σ 应力:无人机飞控与航电设备的随机振动 / 冲击仿真闭环
——飞控计算机、惯导、通信机箱三个部位,一次把放大倍数、判据与试验对标讲清楚
导语
无人机上最贵、也最"娇气"的三个盒子,往往挤在同一个安装支架上:飞控计算机负责算,惯导负责知道自己在哪,通信机箱负责把话说出去。它们不决定气动效率,却决定整机"能不能算准、能不能飞回来"。
机身给它们的振动量级,通常在 1~4 g 均方根。但经过支架、机箱、板卡的层层放大,落到 IMU 芯片和一颗 0805 电容的引脚上时,可能已经是 10 g 以上、3σ 峰值 30 g 的往复弯曲。这类载荷不会让设备当场死掉,它只做一件事——把寿命一点点耗光。
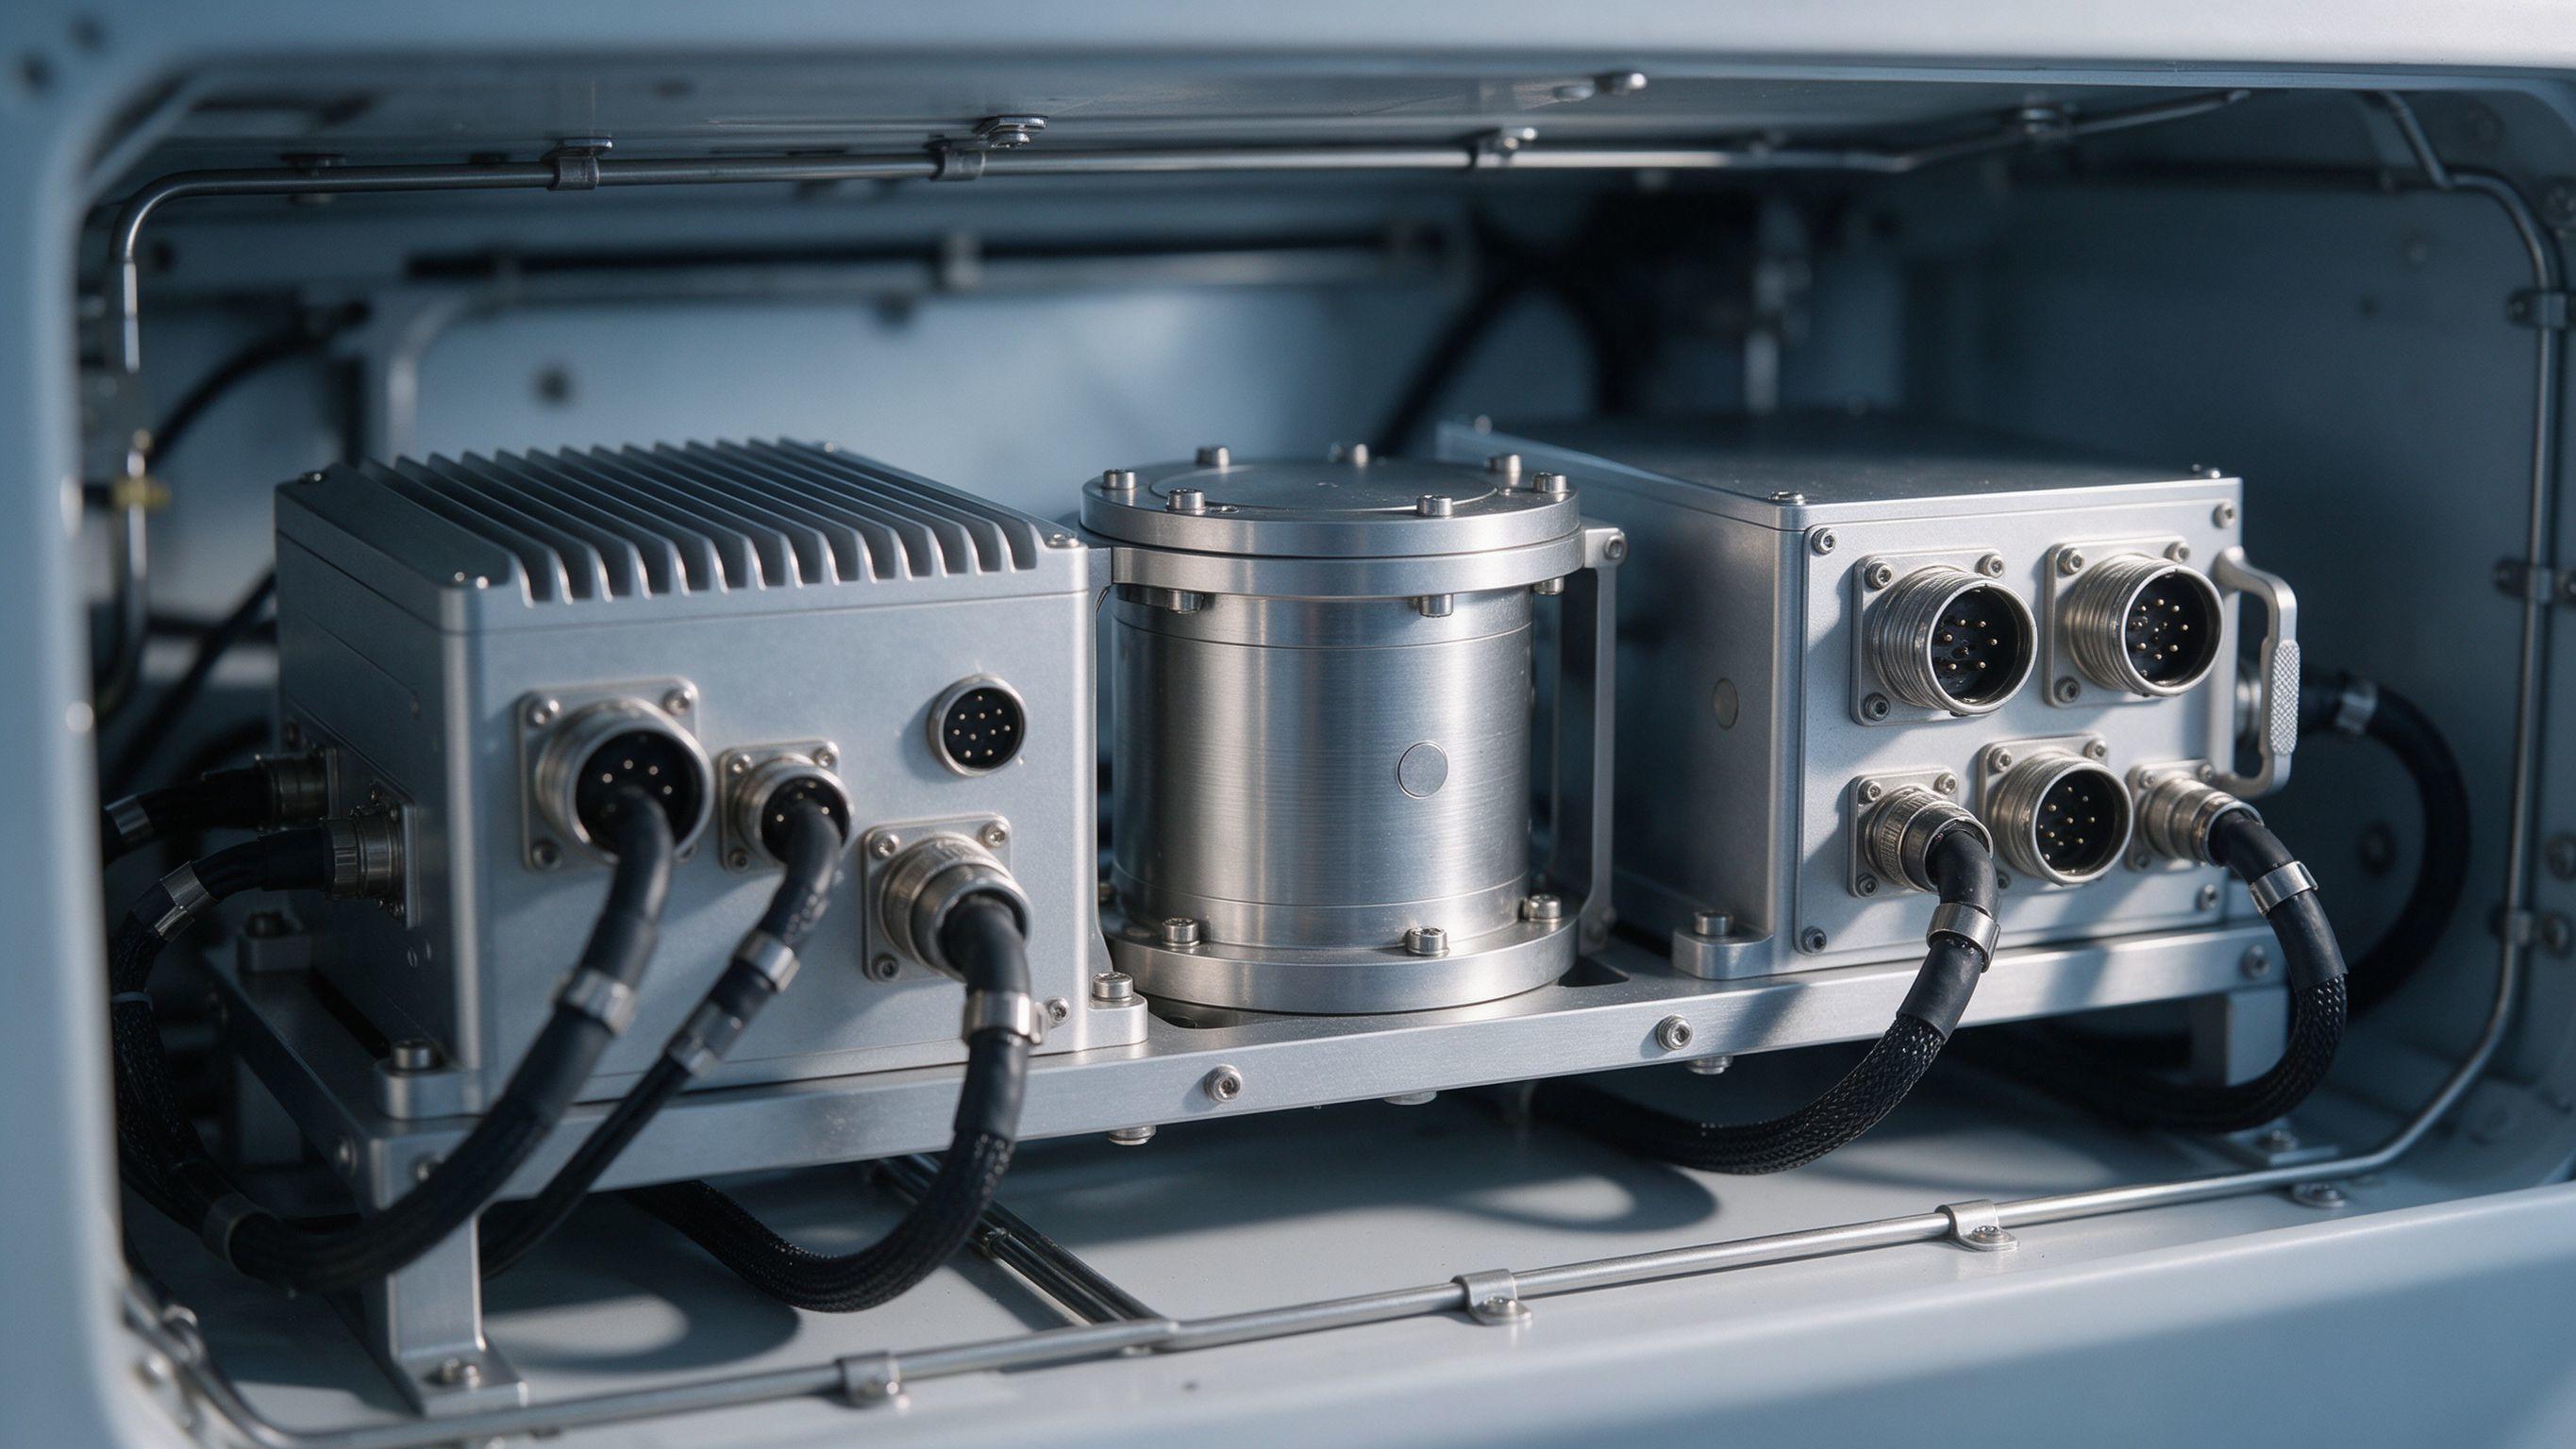
无人机飞控与航电舱:飞控计算机、惯导、通信机箱共用安装支架。刚性安装、无 界面阻尼,是随机振动被放大的起点
本文把这条链路拆成三段:激励从哪来、放大怎么算、判据怎么定,再用一台 25 kg 级复合翼无人机的真实迭代路径(数据脱敏,量级真实)串起来,最后给出一张可以直接拿去评审的检查清单。
痛点:三个"算得准、飞不稳"的场景
1. 飞控计算机:一颗 0805 电容,换来一次空中复位
某型 25 kg 级复合翼无人机,飞控计算机装在机身腹部、靠近前机臂的位置。铝合金机箱 200 mm × 160 mm × 80 mm,四颗 M4 螺钉直接拧在机身承力框上——没有减振器,也没有过渡板。用当时设计师的话说,"装得越硬越放心"。
外场飞到第 12 个架次,飞控开始偶发复位。返厂拆检,IMU 板上一颗 0805 封装的滤波电容一侧引脚已经断开,断口是典型的疲劳形貌,不是过载拉断。上振动台复现时,IMU 安装位置的 1σ 加速度响应达到 10.2 g,3σ 超过 30 g,而器件手册给出的振动指标是 5 g rms。
结论很直接:不是器件选错了,是安装方式和板卡模态把载荷放大了三倍。
2. 惯导:振动不改变航向,却改变了"零偏"
惯导的失效方式更隐蔽。振动不会让陀螺"指错方向",却会让它的输出出现一个与振动量级平方成正比的直流偏置——业内叫振动整流误差(Vibration Rectification Error,VRE)。同一台惯导,静态标定 0.3 °/h,装机后在巡航段实测漂移 0.8 °/h,飞 40 min 航向就差出半个多度。
这类问题麻烦在于:它不报故障、不触发告警,只在事后数据处理时表现为"航迹慢慢偏了"。等到发现,往往已经归因到"器件批次",而真正的原因是安装点的振动量级超出器件指标,或者惯导与机箱之间又形成了一个新的共振峰。
3. 通信机箱:盖板在唱歌,螺钉在松动
通信机箱为了减重,常用 1.2 mm 钣金折弯配大面积盖板。盖板本身就是一块四边简支的薄板,一阶局部模态算下来 145 Hz,正好压在桨叶通过频率 160 Hz 的边上。飞行时盖板中心振幅 0.4 mm 量级,带来两个后果:一是盖板与内部模块的间隙不断变化,二是盖板周边的 M3 螺钉在交变弯矩下预紧力持续衰减。
预紧力一掉,接插件就开始微动磨损,接触电阻漂移;再往后就是"偶发丢包—地面站卡顿—链路降级"的经典三连。
4. 为什么"样机摇一摇"越来越摇不动了
传统路径是设计—打样—上振动台—坏了再改。这套流程在无人机行业越来越难走,原因有三个:
迭代周期对不上。一轮样机加上随机振动与冲击试验,通常 3~6 周;而整机迭代常常两周一个版本。
试验只回答"过不过"。振动台能告诉你哪里坏了,却很难告诉你为什么坏、改哪里最省重量。
过设计与欠设计并存。靠经验加厚壁板,重量上去了;经验盲区里的位置,照样在 3σ 峰值下开裂。
原理:无人机航电的振动与冲击,到底在算什么
1. 激励从哪来:四类载荷,一条谱
先把载荷说清楚。无人机航电设备承受的振动,按机理可以分成四类:
旋翼 / 螺旋桨通过频率。窄带激励,频率 f =(转速 rpm ÷ 60)× 桨叶数。四旋翼 4800 rpm、两叶桨,通过频率正好 160 Hz,二倍频 320 Hz。这类激励能量集中,量级随桨距与转速变化,是"模态对位"最需要防的对象。
电机 / 发动机转子不平衡。1/rev 及其谐波,通常落在 50~200 Hz。
气动湍流边界层。宽带随机,能量大致随飞行速度的平方增长,机头、机腹与起落架舱附近最严酷。
冲击类载荷。起降与硬着陆、运输装卸、伞降开伞、火工品分离。冲击是瞬态的,破坏力由脉宽和结构固有周期的比值决定,而不是峰值 g 值。
规范(GJB 150.16A、MIL-STD-810H Method 514.8、RTCA DO-160G 第 7 章)给出的是一条宽带包络谱:按平台类型和安装位置划定上下限,保证"不太离谱"。但包络是给通用平台准备的,它抓不住你这一型无人机的窄带峰。
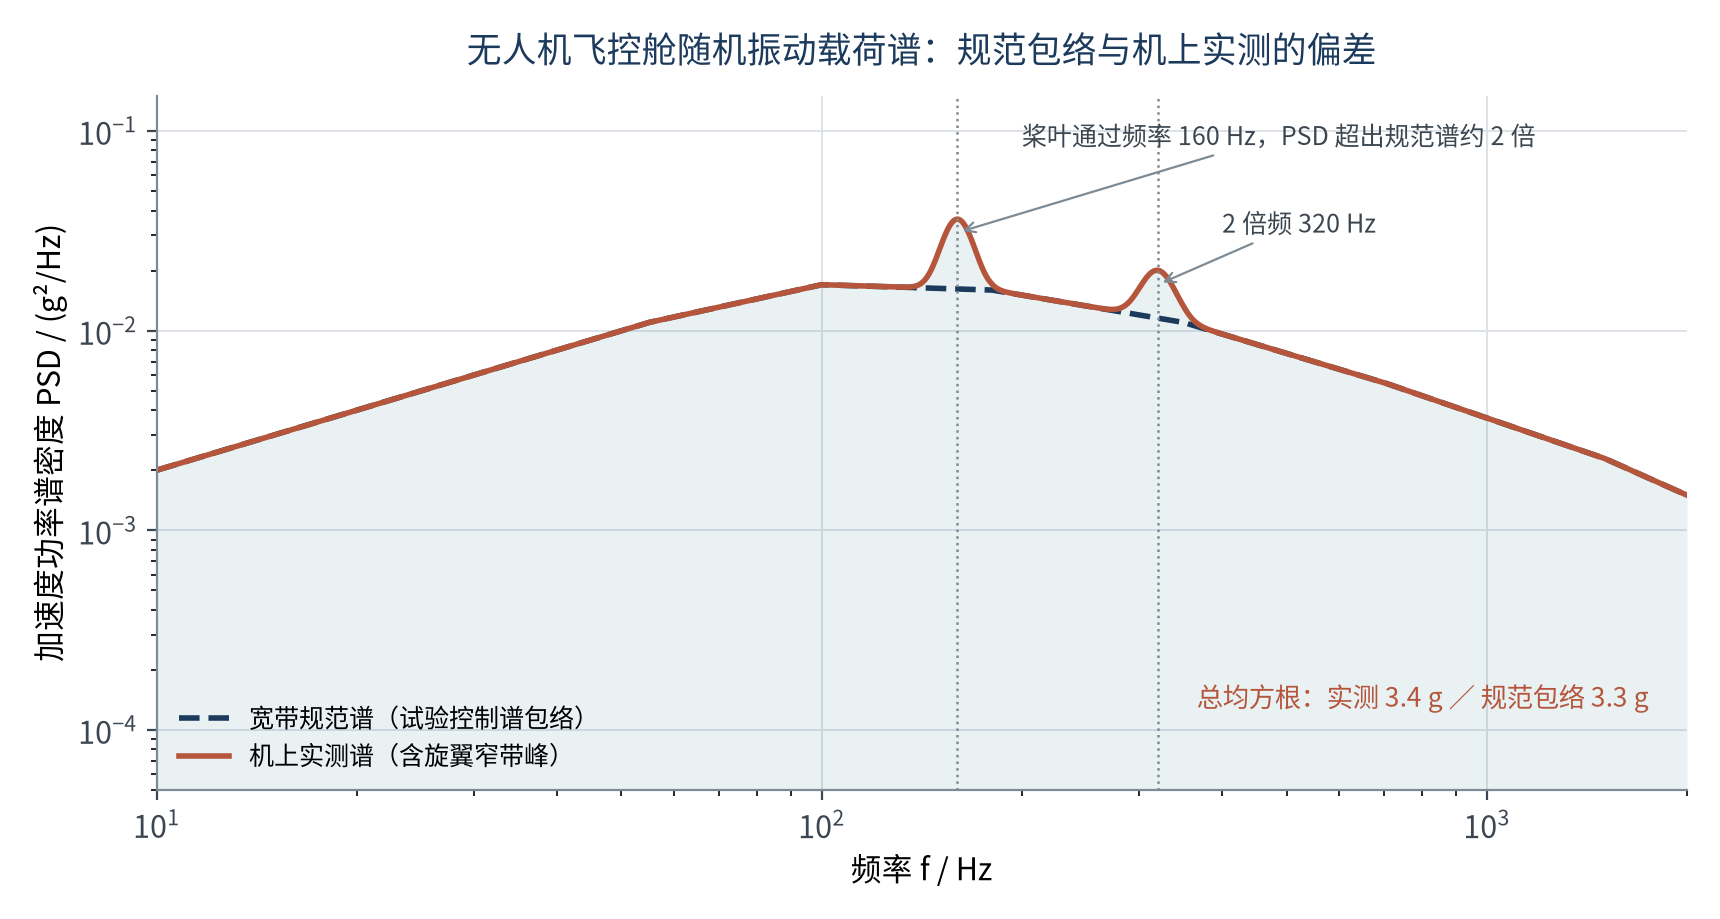
飞控舱随机振动载荷谱:宽带部分几乎完全贴合规范包络,160 Hz 与 320 Hz 两处却明显超出
这组数据很说明问题。宽带部分几乎完全贴合,总均方根 3.4 g,与包络给出的 3.3 g 只差 3%;但在 160 Hz 与 320 Hz 两个通过频率上,实测 PSD 分别比包络高出约 2 倍和 1.3 倍。总均方根只差 3%,对一阶 158 Hz 板卡造成的应力却可能差一倍以上——这就是"试验按规范做、飞行照样坏"的机理。
2. PSD 与 grms:把随机变成可用的数
随机振动的瞬时值不可预测,工程上用功率谱密度 PSD 描述能量在频带上的分布,单位 g²/Hz;对 PSD 在全频带积分再开方,就是总均方根加速度 grms:
grms = √( ∫ W(f) df ),积分区间取试验频带
随机响应近似服从高斯分布,峰值可以用标准差倍数描述:1σ 覆盖 68.3% 的时间,2σ 覆盖 95.4%,3σ 覆盖 99.73%。工程上把3σ 响应当作"可能出现的最大量级",用它去比对材料疲劳极限与器件振动指标。
这里有个常被忽略的点:grms 相同,破坏力可以完全不同。同样 3.4 g 的均方根,若能量平铺在 20~1000 Hz,结构只被轻轻推着走;若其中一半能量集中到 160 Hz 的窄带里,对一阶 158 Hz 的板卡就是灾难。所以看载荷不能只看 grms 一个数,必须看谱形与结构模态的"对位关系"。
3. Miles 方程:为什么"刚性安装"反而最危险
单自由度系统在随机基础激励下的响应,有一个必须记住的估算式——Miles 方程:
grms,resp = √( (π/2) × f_n × Q × W(f_n) )
其中 f_n 是结构一阶固有频率,Q 是品质因数(Q ≈ 1/(2ζ)),W(f_n) 是该频率处的输入 PSD。这个式子只依赖三个数,却把随机振动的核心逻辑说透了:
响应与 f_n 成正比。同一张谱,频率更高的结构响应更大——单位时间里它经历了更多次往复。
响应与 Q 成正比。Q 越大,共振峰越尖,放大越狠。铝合金机箱刚性拧在承力框上,没有减振、没有界面阻尼,Q 做到 10~15 很正常。
响应与 W(f_n) 成正比。结构频率恰好落在窄带峰上,W 翻一倍,响应就涨 41%。
把案例一的数代进去:f_n = 158 Hz、Q = 12、W(158 Hz) = 0.036 g²/Hz,
grms,resp = √( 1.5708 × 158 × 12 × 0.036 )≈ 10.4 g
输入只有 3.4 g,板卡上却是 10.4 g,放大三倍,3σ 就是 31 g。所谓"装得越硬越放心",恰恰把 Q 抬到了最高、把放大倍数做到了最大。刚性安装本身没有错,错在"刚性安装 + 模态对位 + 没有界面阻尼"这三件事同时发生。
4. 判据:3σ 应力与三区间疲劳
算出 3σ 响应之后,要落到两个判据上。
第一个是强度判据:3σ 应力不超过疲劳极限,或不超过 0.8 倍屈服。随机响应是零均值的高斯过程,应力在正负之间反复;对焊点、引脚这类存在微缺陷的部位,决定寿命的不是屈服强度,而是疲劳极限。工程上常用口径是 3σ 应力 ≤ 材料或焊点疲劳极限,并留 1.2~1.5 的安全系数。
第二个是寿命判据:Steinberg 三区间法。它把高斯响应的循环数按 σ 分三段统计:1σ 以内占 68.3%,1σ~2σ 占 27.1%,1σ~3σ 占 4.33%。若总循环数为 N,则
D = N ×( 0.683 / N₁σ + 0.271 / N₂σ + 0.0433 / N₃σ )≤ 1
其中 N₁σ、N₂σ、N₃σ 是对应应力水平下由 S-N 曲线得到的许用循环数。这就是 Miner 线性累积损伤在随机振动里的具体形式。它的工程价值在于:不用做时域雨流计数,一次频域随机响应就能算出损伤因子 D。无人机任务剖面短、架次多,D 可以按单架次损伤乘以寿命架次直接外推。
5. 冲击:半正弦、SRS,还有被夹具放大的那一刀
冲击和随机振动是两套语言。冲击用冲击响应谱(SRS)描述:把同一个冲击脉冲输入给一组不同固有频率的单自由度振子,取各自的最大响应,画成"频率—最大加速度"曲线。它的意义是——同一个冲击,对不同刚度的结构,狠的程度不一样。
典型着陆冲击条件写成"半正弦 6 g / 11 ms"。这句话里,6 g 是峰值,11 ms 是脉宽,而脉宽决定了谁最难受:脉宽短,低频结构来不及响应,主要打高频;脉宽长,能量往低频走,板卡和支架一起被推着走。
工程上更常见的坑不在载荷,而在夹具。振动台通过夹具把运动传给试件,夹具本身是一块带加强筋的铝板,它的一阶频率常常落在 200~400 Hz。夹具一阶一旦进入试验频带,控制点装在夹具根部还是试件安装面,结果能差一倍——这就是"过试验":试件在台上被打坏,装机却未必有问题。经验做法是把夹具一阶做到试验上限频率的 2 倍以上(高量级随机建议 3 倍),并对夹具单独做一次模态确认。
还有一条容易忽略:减振器在冲击下不是万能药。隔振器降低的是传递率,代价是相对位移变大。冲击到来时,设备在减振器上会被"甩"出更大行程,限位设计不好就会撞上限位块,产生二次冲击,峰值反而比原来更高。所以冲击工况必须校核减振器的行程与限位刚度,不能只看随机振动算出来的那 0.18。
6. 仿真链路:五步闭环
把上面这些落成可执行的流程,航电设备的随机振动 / 冲击仿真通常是五步:
几何简化与等效。机箱按中面抽取壳单元;PCB 用正交异性板等效,E1、E2、G12、ν12 由铜箔叠层折算;元器件按质量点或等效块附加,电感、连接器、变压器这类大质量器件必须保留质量与惯量,不能只当密度抹平。
模态分析。螺栓连接用预紧力加接触,或等效刚性 / 弹簧单元;减振器用弹簧-阻尼单元并赋刚度曲线;提取到分析频带上限 1.5 倍以上的模态,同时检查前 6 阶刚体模态与基座约束是否正确。
随机响应分析。输入实测或规范 PSD,用模态叠加法求 1σ 位移、应力、加速度的 RMS,再换算 3σ。模态截断要覆盖到 1.5 倍上限,否则高频应力会被系统性低估。
疲劳与判据。用 Steinberg 三区间或 Dirlik 频域法算损伤因子,输出危险部位排序;再对焊点、引脚、BGA 单独建子模型做局部细化。
冲击与试验对标。冲击用 SRS 分析或瞬态动力学;最后一步必须回到试验——加速度计布点、控制谱容差、夹具模态三者对齐,频响误差控制在 10% 以内、RMS 误差 15% 以内,模型才算"可用于决策"。
案例:三个部位的"仿真—改进—验证"
下面这条路径来自一台 25 kg 级复合翼无人机的飞控与航电舱。约束条件很典型:整机减重指标 8%,飞控舱可用空间不变,承力框不允许改动。
1. 飞控计算机:把 158 Hz 挪到 265 Hz
建模。机箱壳单元 12 万、板卡 8 万,四处螺栓按预紧力加摩擦接触,减振器用三向弹簧-阻尼单元。模态分析结果与试验台扫频一致:主板一阶 158 Hz 为整体弯曲,二阶 320 Hz 为短边扭转——一阶正落在 160 Hz 通过频率上,二阶与二倍频重合,两个峰都被踩中了。
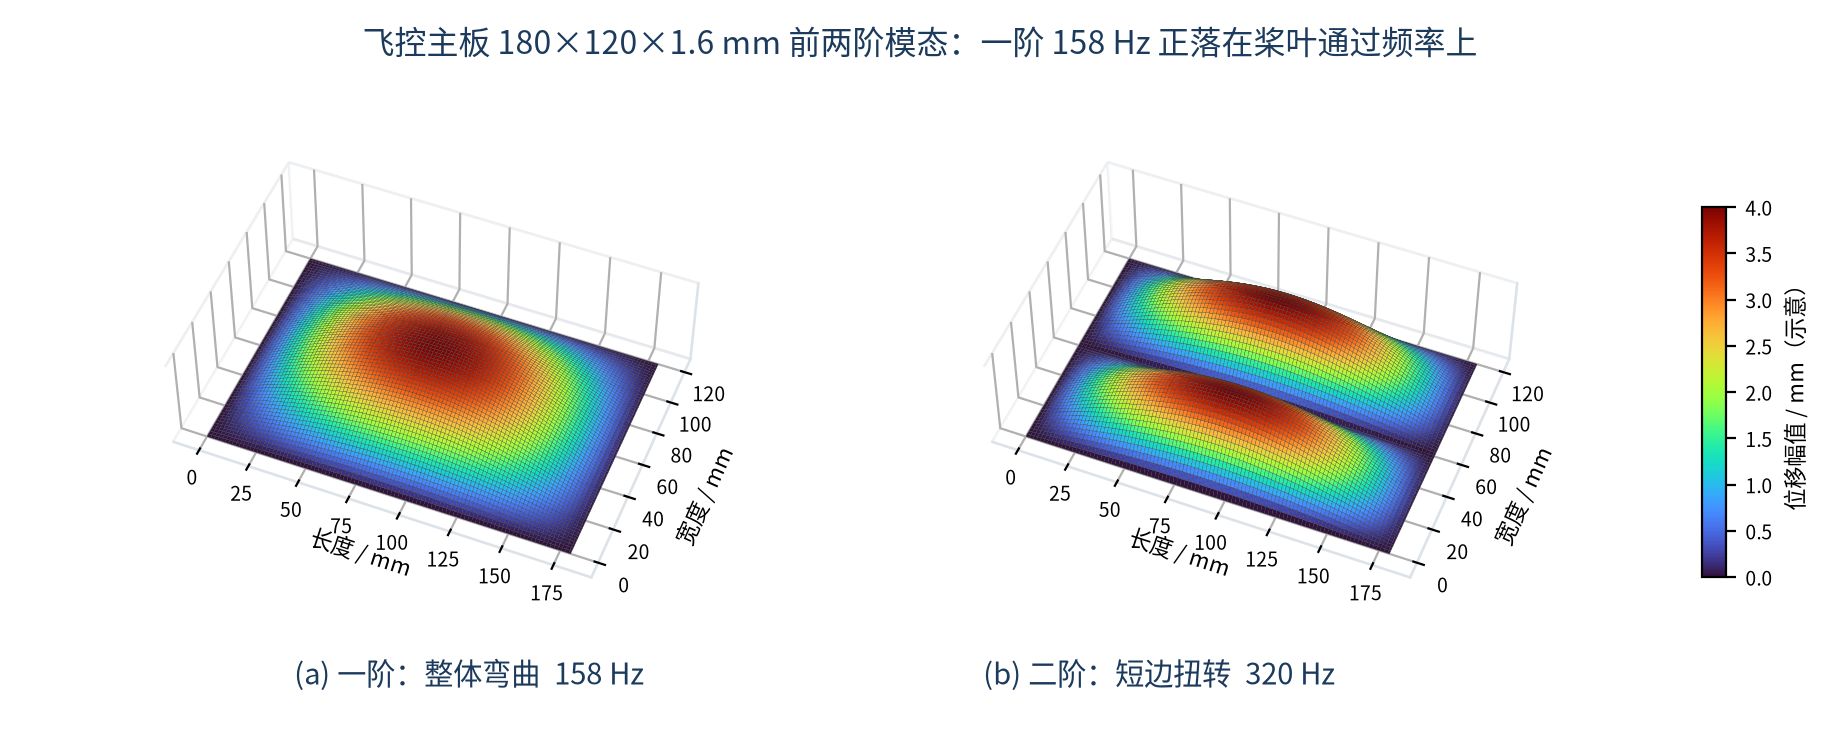
飞控主板(180×120×1.6 mm)前两阶模态:一阶 158 Hz 整体弯曲,二阶 320 Hz 短边扭转
诊断。用 Miles 估算与仿真互校:仿真给 IMU 处 1σ 10.2 g,Miles 给 10.4 g,误差 2% 以内,可以确认模型可用。再看 3σ 应力沿板长分布(图 4b):峰值 45.2 MPa 出现在板中心附近,而那颗 0805 电容正好装在 0.55 倍板长处,应力 44.8 MPa,比引脚焊点 25 MPa 的疲劳极限高出 79%。
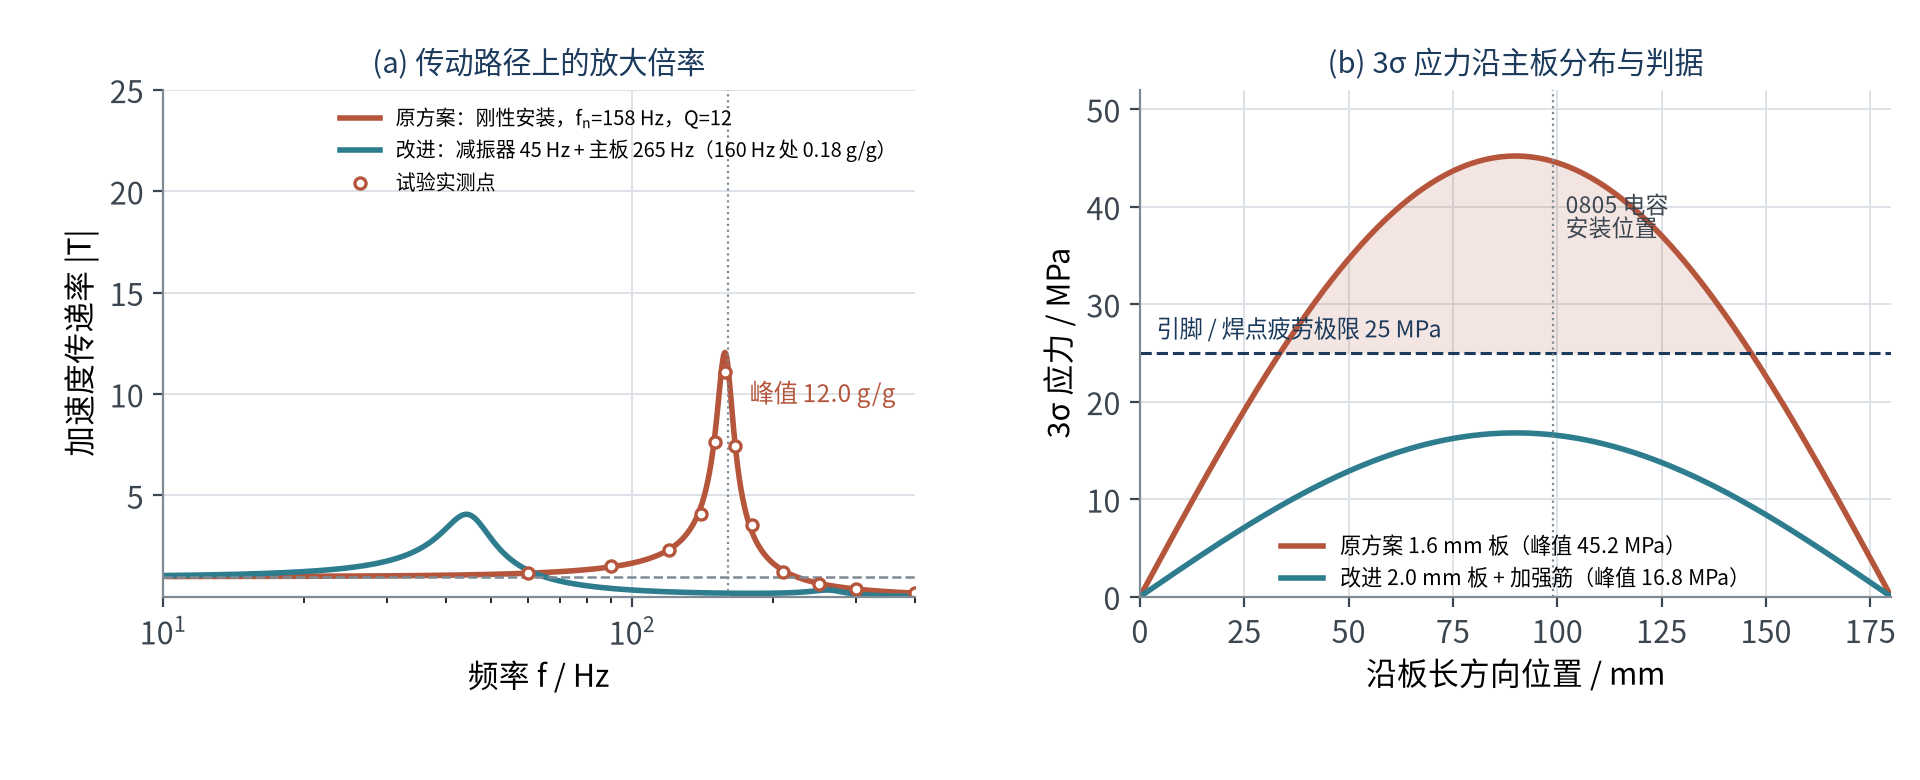
(a)传动路径上的放大倍率与隔振效果;(b)3σ 应力沿主板分布与 25 MPa 疲劳极限判据
改进。三条措施同时上,缺一不可:
机箱级隔振。四角改金属丝网减振器,系统频率 45 Hz、阻尼 0.13。160 Hz 处(频比 3.6)传递率降到 0.18,隔振区从 65 Hz 开始。
板级加固。主板 1.6 mm 改为 2.0 mm,中部加一道 8 mm 高加强筋,一阶从 158 Hz 抬到 265 Hz,同时避开 160 Hz 与 320 Hz 两个峰;板框连接处加阻尼垫,把 Q 从 12 压到 6 左右。
局部约束。0805、电感、连接器根部点胶并灌封引脚,把引脚从"悬臂梁"变成"两端约束",应力集中系数下降约 40%。
验证。仿真复算:IMU 处 1σ 由 10.2 g 降到 1.8 g,3σ 由 31 g 降到 5.5 g,回到器件 5 g rms 指标之内;板中心 3σ 应力由 45.2 MPa 降到 16.8 MPa,对疲劳极限的裕度 1.49。振动台复测:一阶频率 265 Hz(与仿真差 1.9%),IMU 处 RMS 1.9 g(与仿真差 5%)。外场累计 60 架次无复位。
2. 惯导:二级减振与"安装面的三个毫米"
惯导的改法和飞控计算机不同——目标是把安装点的振动量级压到器件指标以内,而不是把结构频率挪开。
第一级是机箱级隔振。惯导原本单独装在圆柱形安装座上,与飞控计算机共用同一根支架,等于把机箱的共振"借"了过来。改法是给惯导加独立二级减振:安装座与支架之间加四个小行程橡胶-金属复合减振器,系统频率 32 Hz,与机箱的 45 Hz 错开 1.4 倍,避免两个系统耦合成一个新的低频峰。
第二级是安装面刚度。惯导对安装面的平面度与刚度极敏感。原设计安装座是 3 mm 钣金折弯,仿真显示 200 Hz 附近存在局部呼吸模态,安装面法向相对位移 0.06 mm;改成一整块 8 mm 铝板铣削加三条放射状加强筋后,该模态被推到 480 Hz 以上,法向位移降到 0.01 mm。
第三级是精度判据。惯导不能只看加速度 RMS,还要看 VRE。工程上用"三轴加速度 PSD 积分 + 器件 VRE 系数"做估算:振动量级每降一半,VRE 引起的零偏按平方关系降到四分之一。案例中惯导安装点 1σ 由 6.2 g 降到 1.1 g,实测零偏由 0.8 °/h 回到 0.12 °/h,满足 0.3 °/h 的指标。
这里补一句容易踩的坑:惯导的安装面平面度、螺钉拧紧顺序、线束应力,都会进到零偏里。仿真只能保证"振动量级够低",剩下的要靠装配工艺卡去兜。
3. 通信机箱:把盖板一阶抬到 232 Hz
通信机箱的问题在薄壁盖板。原设计 1.2 mm 铝板、M3 螺钉间距 80 mm,盖板一阶局部模态 145 Hz,离 160 Hz 通过频率只有 10%。仿真给盖板中心 1σ 位移 0.42 mm,而它与内部模块的间隙是 0.5 mm——等于飞行中随时可能贴上模块。
改进做了四件事:
盖板 1.2 mm 改 1.5 mm,中央压一道 6 mm 深加强筋,一阶由 145 Hz 抬到 232 Hz;模态形状也从"整板鼓包"变成两瓣,节点线正好落在螺钉排附近。
螺钉间距 80 mm 加密到 50 mm,仿真显示边沿相对位移下降 62%。
盖板内侧贴 0.5 mm 约束层阻尼(铝箔-胶层-铝箔),一阶处 Q 由 18 降到 7,谐振峰值降 60%。
接插件加二次锁紧并在根部灌封,切断微动磨损路径。
复算结果:盖板中心 1σ 位移 0.09 mm,对模块间隙的裕度 5.5 倍;螺钉处 3σ 弯矩下降 71%。随机振动试验后复测预紧力,衰减量由 28% 降到 6%。
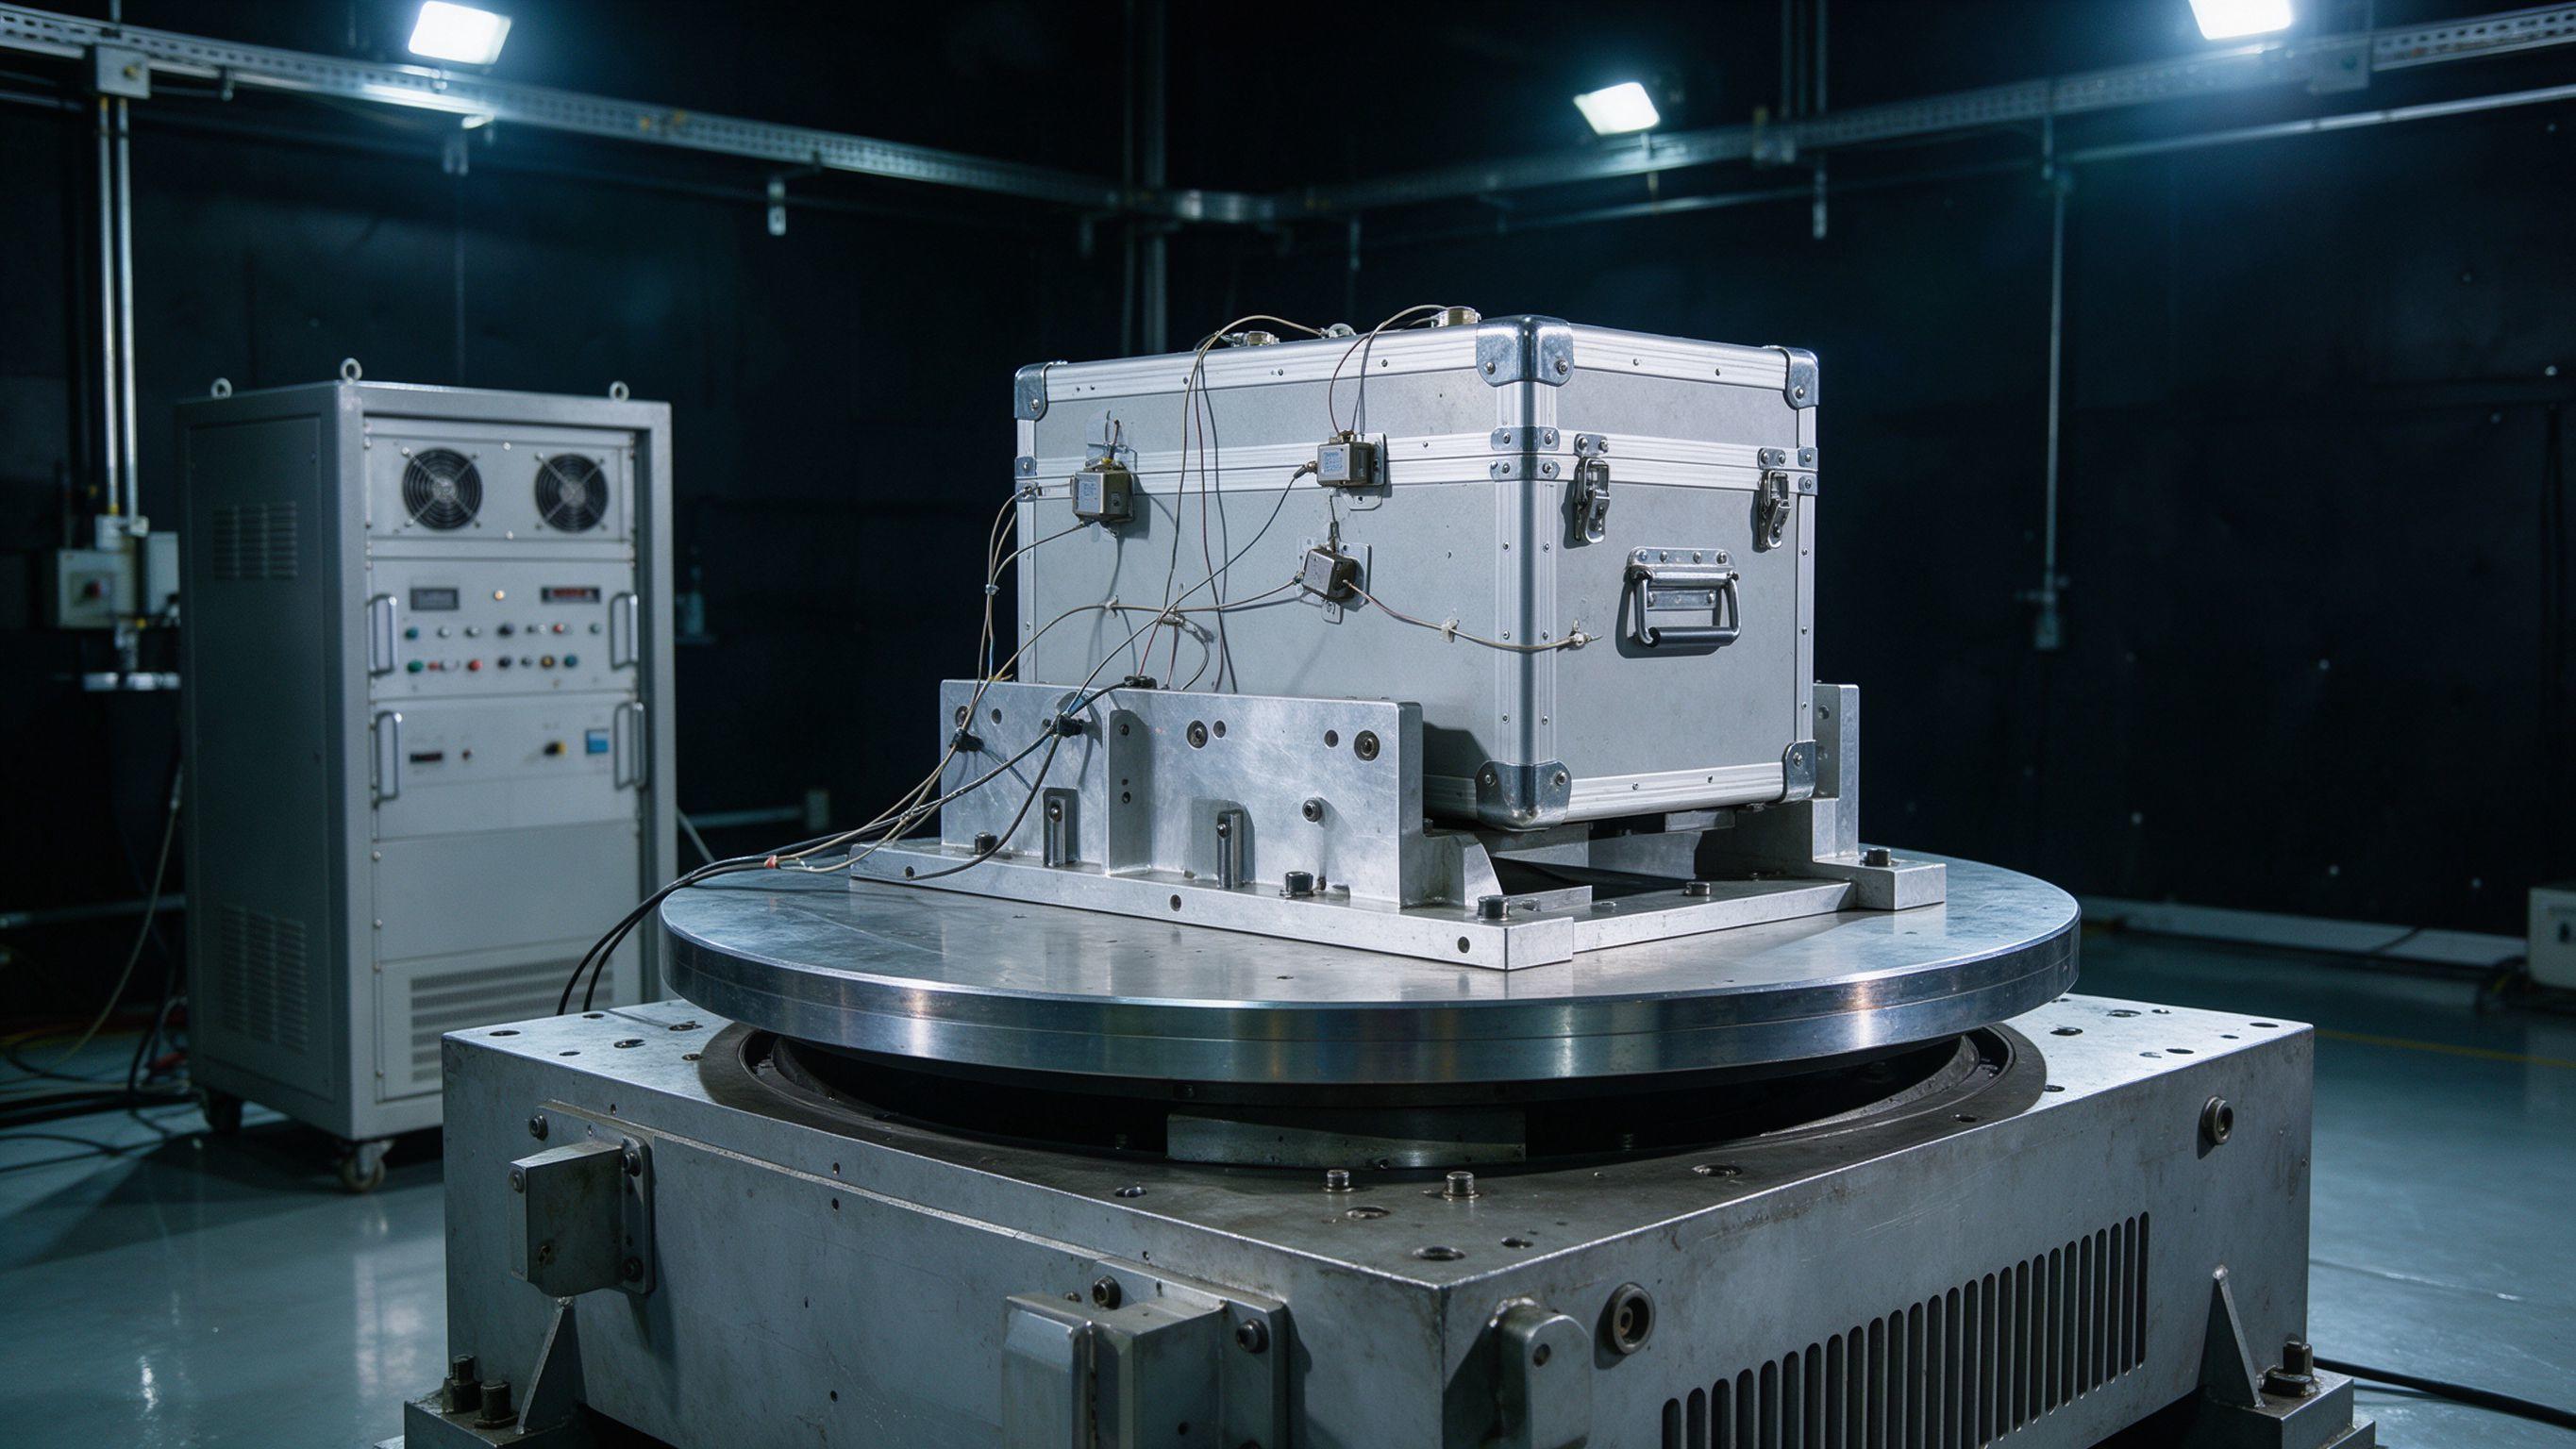
随机振动试验现场:夹具与试件、加速度计的布点方式,决定你拿到的是「通过」还是「根因」
顺带说一句试验侧的经验:这三个部位的加速度计布点,一定要覆盖机箱安装面、板卡中心、大质量器件根部三处。只布控制点,你只会得到"试验通过",得不到"哪里最危险"。
总结:一张可以拿去评审的检查清单
把上面的方法收成一张表,方案评审时逐条对,基本能挡住八成常见翻车。
检查对象 | 建议判据 | 常见坑 |
|---|---|---|
机箱一阶频率 | 避开主激励 ±10%,或高于最高通过频率 1.5 倍 | 只算裸机箱,漏掉支架、线束与配重质量 |
板卡一阶频率 | 高于通过频率 1.5 倍以上,Q 控制在 8 以内 | 按裸板建模,漏掉器件质量与螺钉约束刚度 |
3σ 应力 | 不超过疲劳极限,裕度不低于 1.2 | 拿屈服强度当判据,忽略疲劳 |
焊点与引脚 | 3σ 应力不超过 25 MPa(SnPb),必要时建子模型 | 全局网格过粗,应力集中被平均掉 |
减振器 | 主频处传递率不高于 0.3,与机箱模态错开 1.3 倍以上 | 只看隔振区,不看低频放大与冲击行程 |
惯导安装点 | 1σ 不超器件振动指标,VRE 折算零偏优于精度指标 | 只测加速度,不折算成零偏 |
试验夹具 | 一阶高于试验上限 2 倍,高量级建议 3 倍 | 夹具共振造成过试验 |
模型可信度 | 频响误差不超 10%,RMS 误差不超 15% | 不做试验对标,直接拿模型做决策 |
号召
这套闭环只有五步,难的是每一步的工程口径:PSD 怎么提、器件怎么等效、焊点用哪条 S-N 曲线、夹具模态怎么修正。这些散在标准与项目报告里,靠个人摸索往往要交几轮样机的学费。
仿真秀创立于 2018 年,是国内工程仿真与 CAX 领域的垂直专业服务平台,以“仿真推演科技、科技造福人类”为旗帜,构建个人成长与企业赋能双轮驱动体系,已服务 120 多万名工程师与高校师生;面向企业与科研院所,依托安世亚太集团 30 年沉淀、10000 多个项目案例与 5000 多家研发客户经验,提供定制内训、技术咨询与项目疑难攻关。
若你正为某个机箱的随机振动试验反复返工,可在仿真秀官网提交需求,直接点击发布仿真秀需求,有专职人员1个小时联系您,给您服务提供服务
也可以联系业务负责人-小欣,直接反馈您的需求