让 AI 独立搭一个 PFC 三维环剪:11 439 颗球,9 次翻车
这次我把一个完整的三维环剪砂土工况交给 AI,从查文献、建几何、写成样脚本,一直做到后处理和报告,中间不接手。
结论先说:流程能跑通,但有两件事它兜不住——长时计算的稳定性,和“应力达标但试样已经飞了”这类物理门禁。
下面按结果讲。
1. 一、环剪不是“直剪加个旋转”
环剪仪是同心双环:内环外半径 45 mm,外环内半径 75 mm,砂样夹在中间。内外环各分上下两段,分界就是剪切面;上段和顶板固定,下段和底板绕 z 轴转。
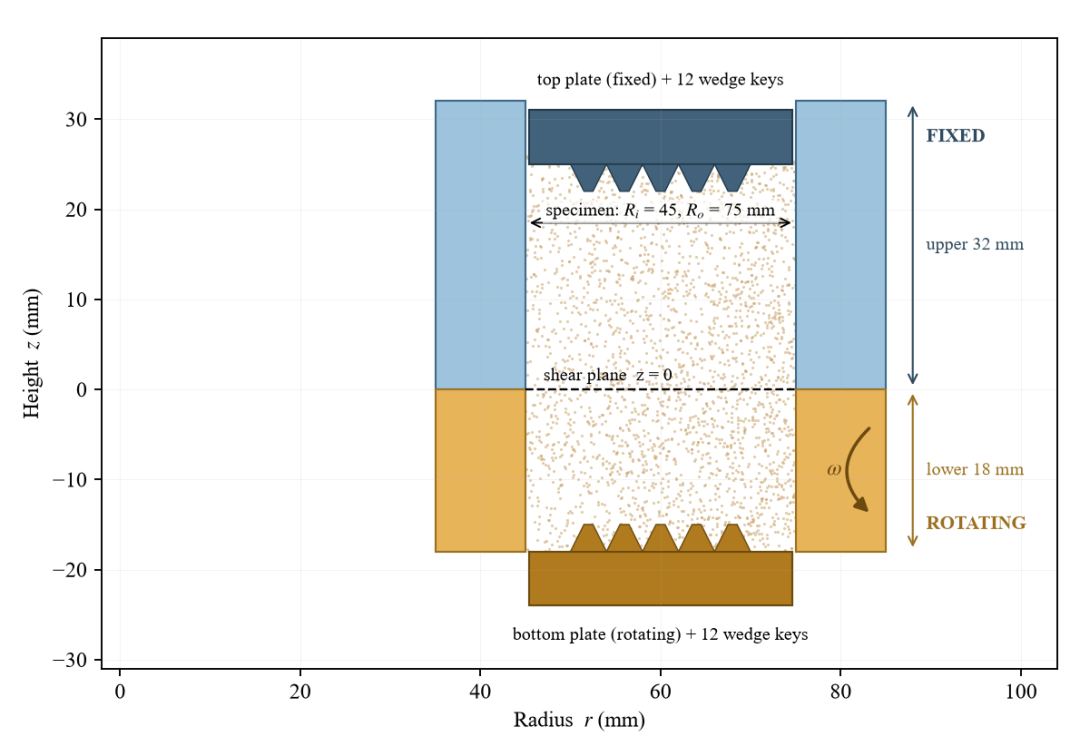
图1 环剪仪剖面。蓝色固定、黄色旋转;z=0 是剪切面,试样夹在 45–75 mm 的环带里。
剪应力不看力,看扭矩:
τ = 3M / [2π(Ro³ − Ri³)]
对标数据用的是 Jumunjin 砂的环剪结果:100 kPa 法向应力下,中密砂峰值约 75.4 kPa、残余约 68.3 kPa,应力比 0.708 和 0.673。
2. 二、剪切键不能拿摩擦代替
真实环剪仪的顶底板有剪切键,作用是嵌进土里,让板-土界面别先滑动。
一开始图省事,把板-土摩擦调到 0.7,没建剪切键。结果同样 0.45 mm 剪切位移下,剪应力只有 1.6 kPa——剪切根本没传进土体。
后来补了 24 个键(顶底板各 12 个),做成“试样侧 1 mm、板侧 4 mm”的楔形。
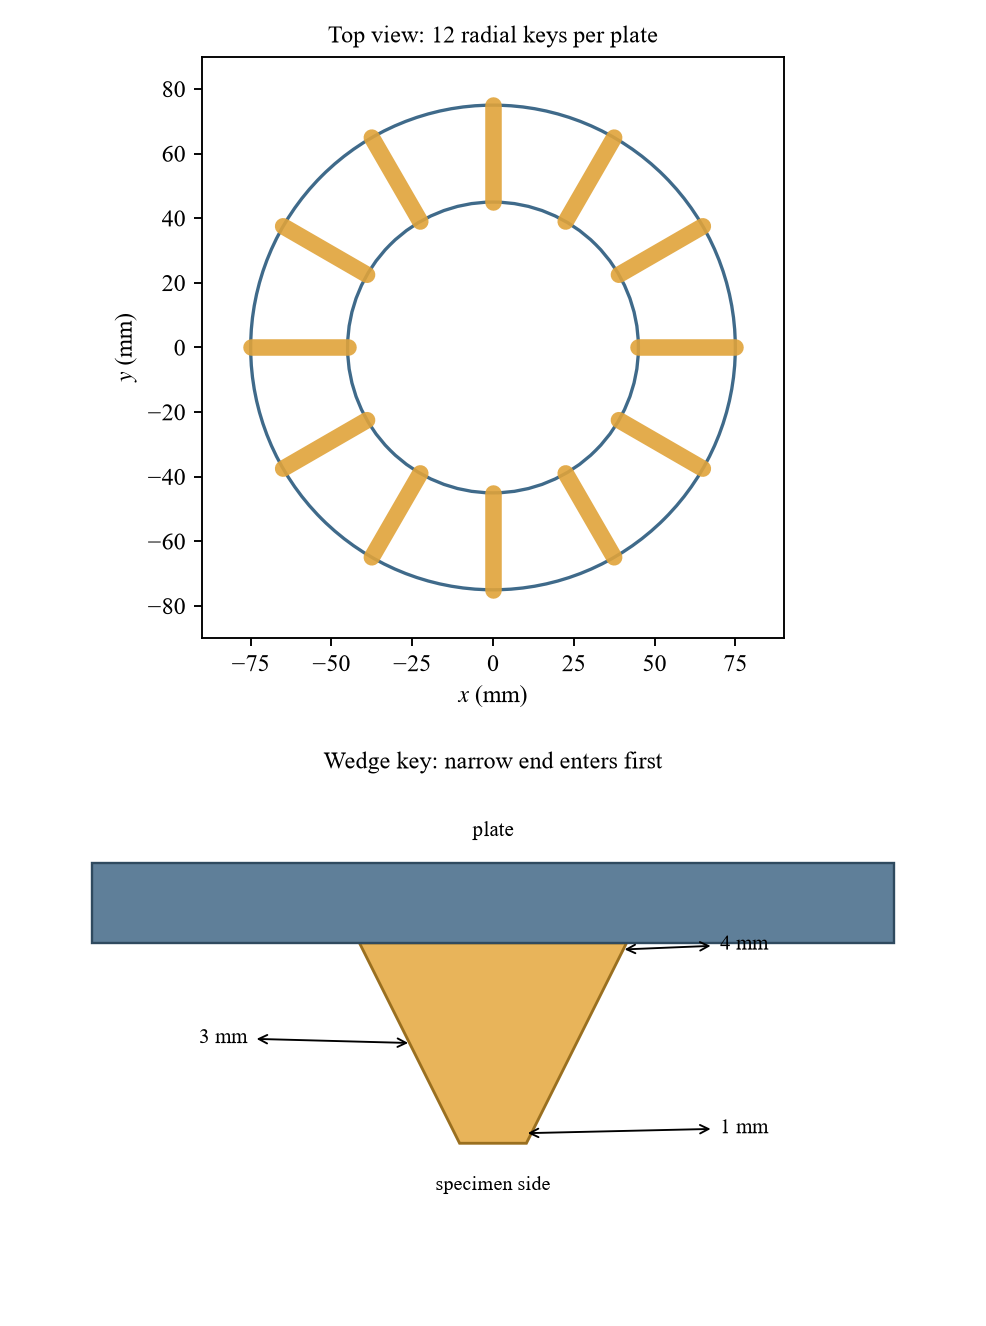
图2 上:每块板 12 个径向键;下:楔形剖面,窄端先进入试样,颗粒可沿斜面排开。
楔形是试出来的。等宽平键在固结下压时,12 个竖直面像犁一样切进颗粒床,试样被挤到 110 mm 高、250 颗飞出。换成楔形,再让键在成样阶段就埋进去、颗粒围着它成型,才稳定。
3. 三、模型长什么样
最终 30 面墙:内外环上下段、顶底板,加 24 个剪切键。环内 11 439 颗砂粒,半径 1.45–1.95 mm。
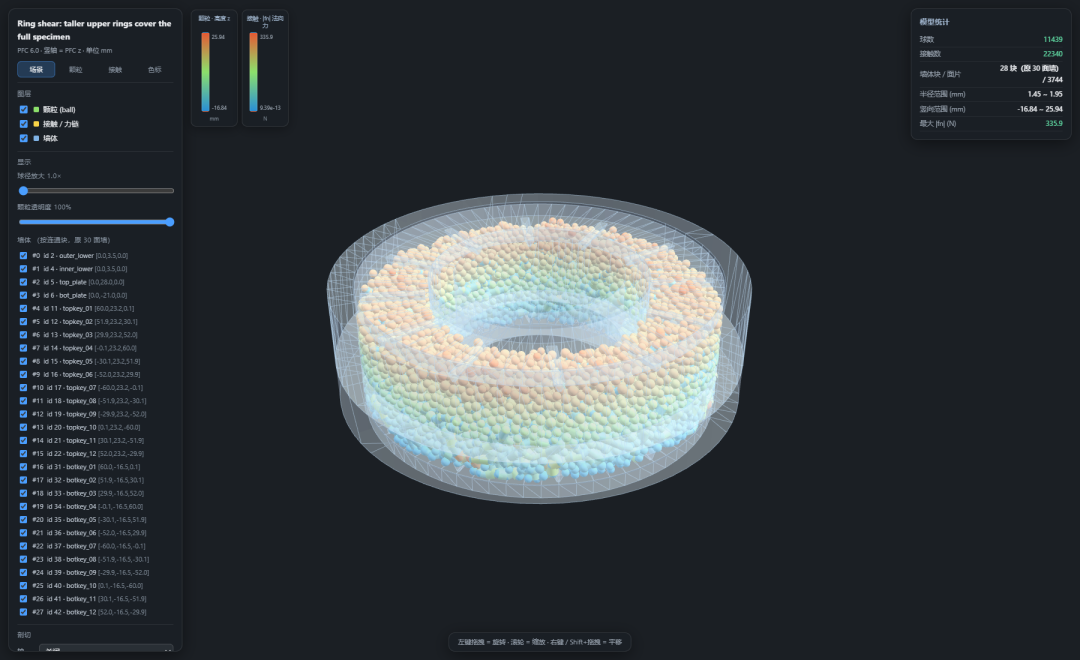
图3 完整模型:11 439 颗砂粒 + 30 面墙 + 22 340 个接触。墙半透明,左侧可逐面开关。
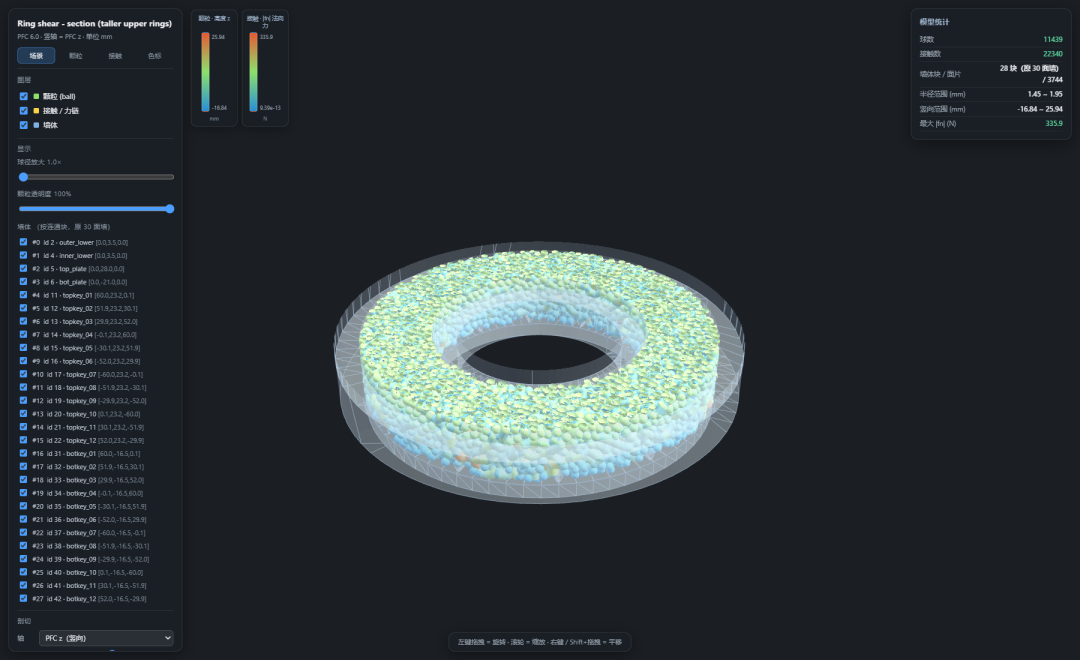
图4 沿 z 剖切,显示试样内部的接触网络。
4. 四、结果
固结到 91.7 kPa,孔隙率 0.540,平均配位数 4.00,环外颗粒 0 颗。
剪切用 8 段、每段 1.5 万循环接力跑完,累计位移 3.6 mm。
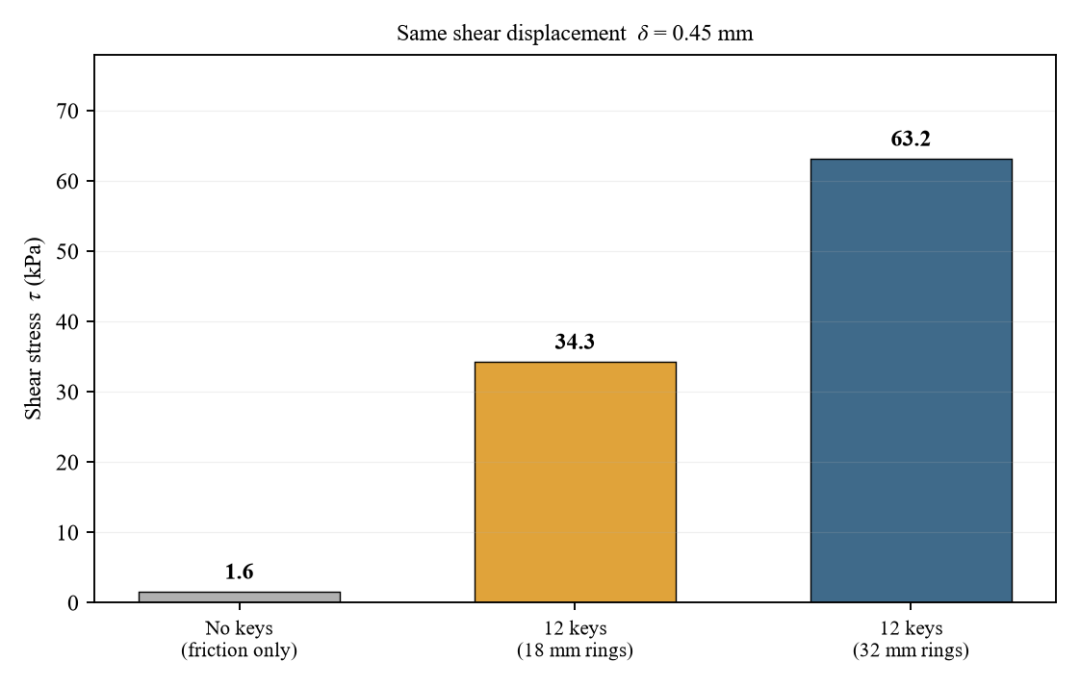
图5 同样 δ=0.45 mm 下:无键 1.6 kPa;加键 34.3 kPa;加键并把上环加高后 63.2 kPa。
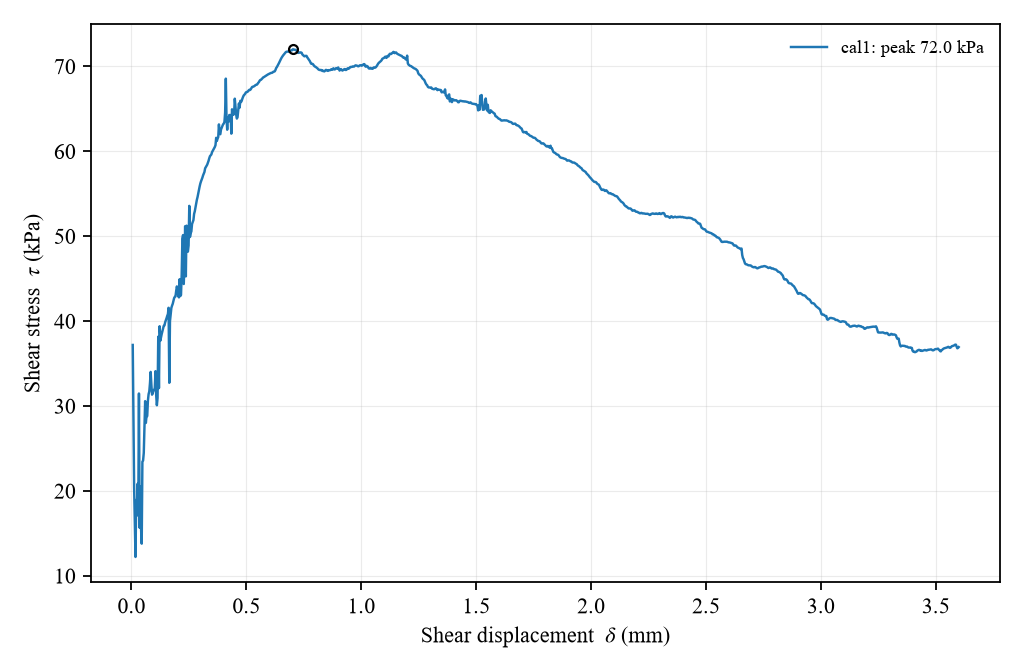
图6 带 24 个剪切键的 τ–δ 曲线。峰值 72.0 kPa 出现在 0.70 mm,随后软化到 37 kPa。
这里要诚实:后半段的下降,有相当一部分不是材料软化,而是顶板伺服速度上限太小(0.002 m/s)跟不上剪胀,法向力从 2269 N 掉到了 676 N。恒定法向应力下的稳定残余段,这一步还没拿到。
5. 五、微观结构
固结态的配位数、接触组构和孔隙率分布,用来判断试样做得是否均匀。
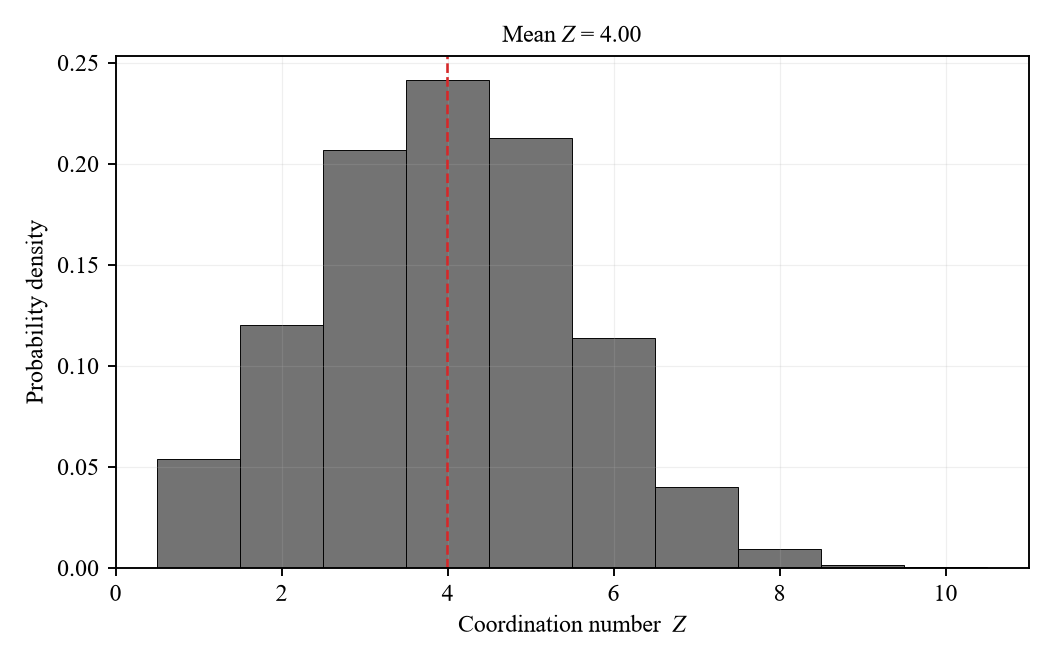
图7 配位数分布,平均 Z = 4.00。
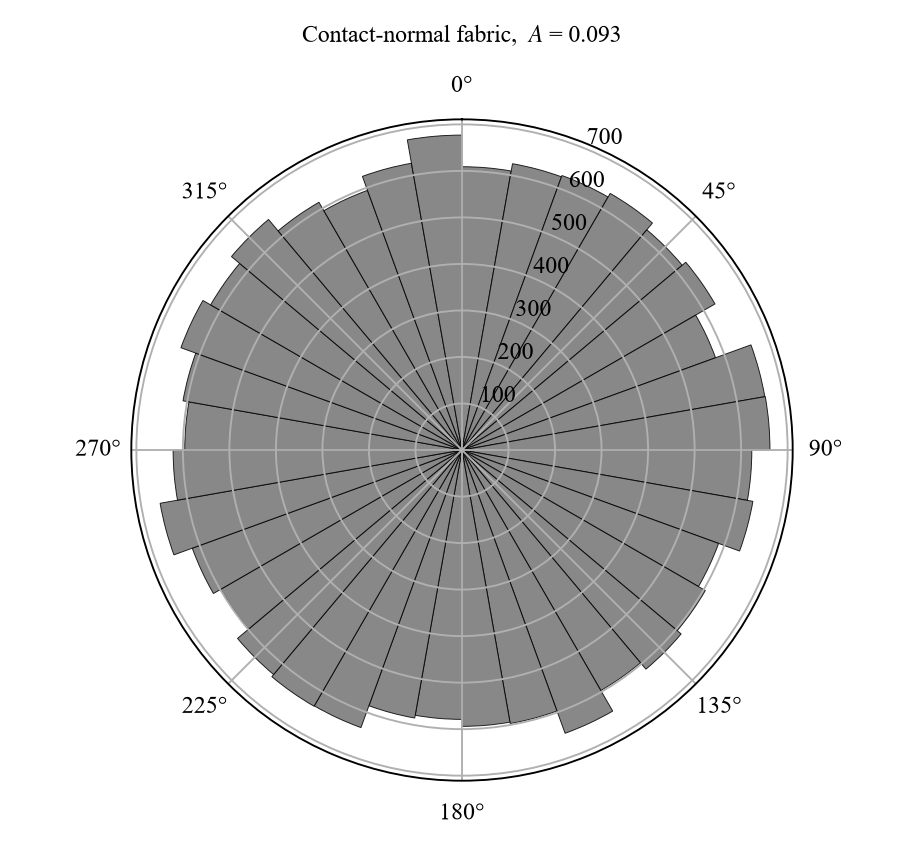
图8 接触法向的极坐标分布。组构各向异性 A = 0.093,接近各向同性。
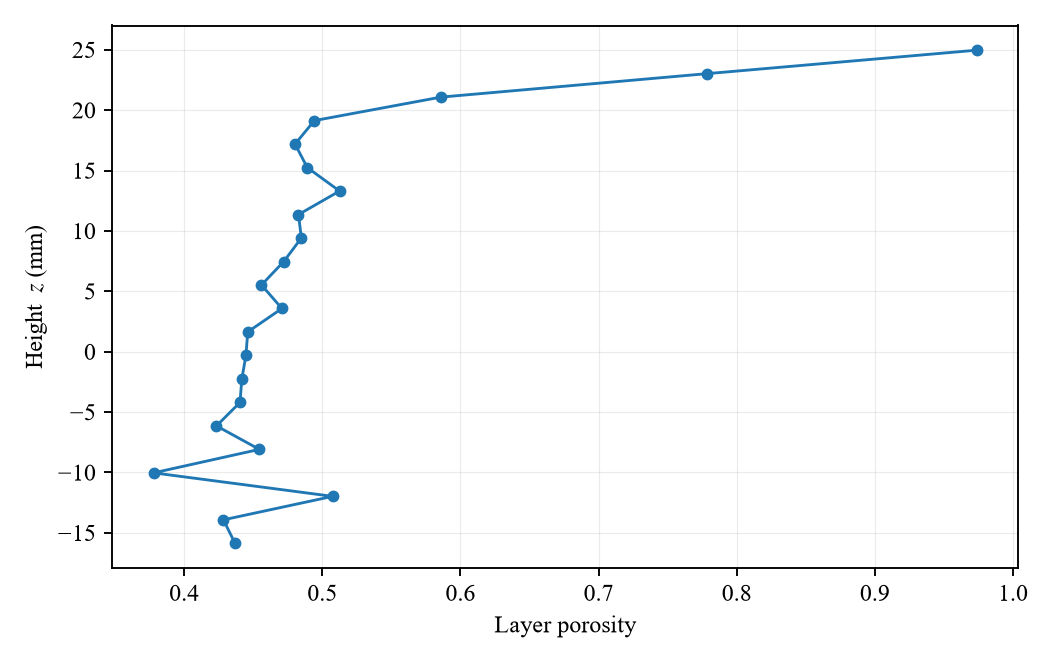
图9 沿高度的分层孔隙率,整体均匀,没有明显分层。
6. 六、三次真正卡住的地方
6.1 6.1 初始重叠能把球甩到 863 m/s
ball distribute 是靠“允许重叠”凑孔隙率的。这些重叠在最终刚度 2×10⁸ Pa 下产生的加速度能到 10⁸ m/s²,试样在几百个循环内就炸开。
把时间步从 1e-6 缩到 1e-7 没用,最大速度反而更高——问题在力,不在步长。
最后用的是软刚度启动:接触模量按 2×10⁵ → 2×10⁶ → 2×10⁷ → 2×10⁸ Pa 分四级升上去,每级跑几百个 calm 5 循环,在刚度还很低的时候把重叠挤掉。最大速度从 1652 m/s 降到 0.38 m/s。
6.2 6.2 FISH 回调里的 command 块会把 PFC 拖死
固结和剪切最长要跑几十万循环。在本机上,PFC 控制台会在 4–9 万循环处无报错停住:日志不再增长、进程还在、没有错误行。
定位了很久,最后锁定在比例伺服:它每 10 步要执行一次
把这个命令块从回调里拿掉、改成纯 FISH 的 wall.vel.z(wp) = v,卡死才消失。顺带发现 wall.pos.z、wall.spin.z 也都能直接写,板子和 12 个剪切键的同步运动就不用再发命令了。
6.3 6.3 侧壁不能按“名义半高”做
三维图出来以后才看见:试样上半截的颗粒露在环壁外面。
一统计,1306 颗球在 z > 18 mm 的位置——上环只做了名义半高 18 mm,而试样剪胀后顶面到 27 mm。上半截根本没有侧壁。
把上、内环上段加高到 32 mm,同时清理球心越过内外环的颗粒(修复前固结会把 3 颗边缘球挤进内环壁)。修复后剪切全程越界颗粒从 118–170 颗降到 0–1 颗,配位数从 3.97 升到 4.00。
7. 七、AI 能做到什么,做不到什么
| 不能 | |
| 不能 |
最典型的一次:固结报告 98 kPa、看似达标,但同时试样已经飞到 110 mm 高、717 颗出界。只看力的数值会被骗过去,必须同时看高度、越界数和孔隙率。
8. 八、三条可复用的经验
成样先软后硬。 只要用了 ball distribute,就别在最终刚度下直接松弛。FISH 回调里不要反复执行命令块。 能在循环里改的,优先找 FISH 原生访问器;找不到就把命令挪到循环外。 侧壁高度按剪胀后的试样高度设计,不按名义尺寸。 剪切键也别用摩擦代替,做成真几何。
诚实声明
本文的剪切曲线是 8 段接力跑出来的,累计位移 3.6 mm;恒定法向应力下的稳定残余段尚未拿到,参数标定也只做到“同量级”。文中所有数字都来自本机实跑,没有外推。