首页/文章/ 详情

Lumerical案例 | 交错结微环调制器
12分钟前浏览1

在这个例子中,我们将利用CHARGE(电学仿真)和FDTD(光学仿真)来分析这种交错结型微环调制器的性能表现。
理论

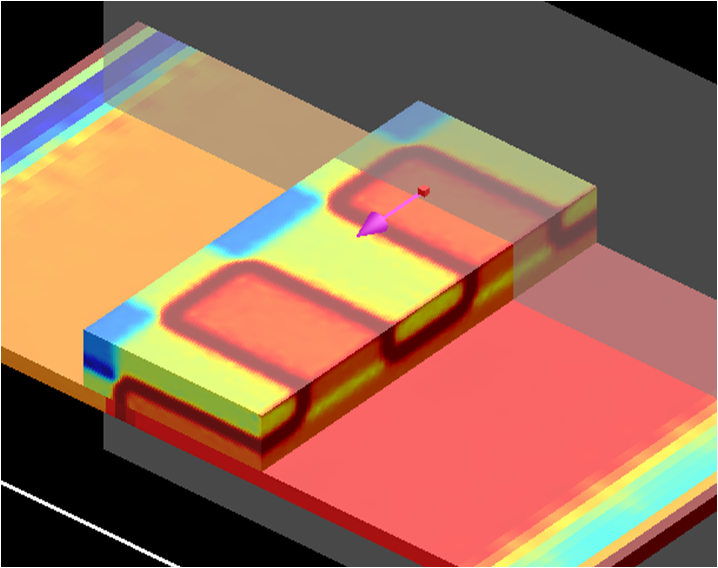
在微环结构中,波导的有效折射率发生变化会导致共振频率发生偏移,这一现象可用于调制光信号[1]。这种有效折射率的变化是由波导中载流子密度的变化所驱动的。为了仿真载流子的分布,使用CHARGE对电荷和静电势进行了自洽仿真。为了计算载流子密度变化对波导损耗和有效折射率的影响,则需要使用FDTD进行仿真。在FDTD仿真中,通过NP密度网格属性对象来获取载流子的密度信息,并根据Soref等人论文中的公式,计算材料折射率实部和虚部的相应变化。有关该结构组及公式的更详细说明,请参阅文末链接Charge to index conversion一节。

仿真设置

该波导调制器的交错结结构可在CHARGE中建立。在CHARGE中打开interleaved_modulator.ldev项目。波导的尺寸与J.C.Rosenberg等人所著的参考文献[1]中的结构一致。该器件采用SOI工艺制造,即首先在埋氧层上外延生长一层薄硅层,然后再对硅层进行刻蚀,从而形成波导结构。波导中交错PN结的峰值掺杂浓度和掺杂分布尺寸根据论文中的数据来确定。虽然通常使用解析模型来构建掺杂分布,但也可以利用工艺仿真得到的结果来代替。
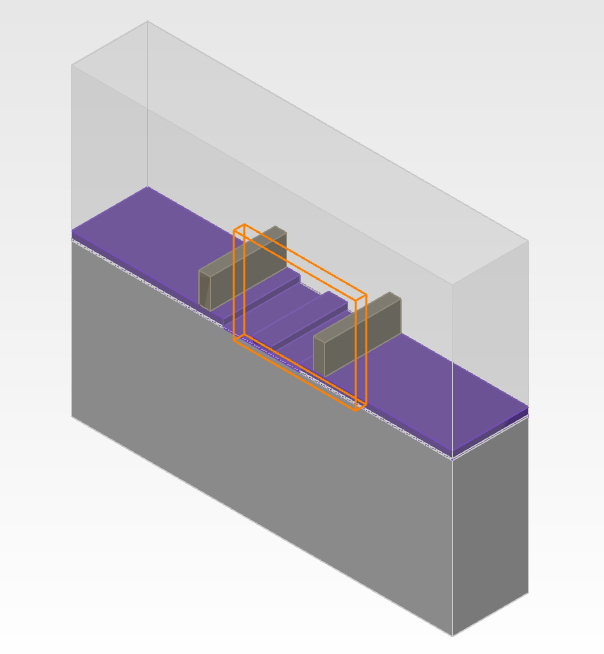
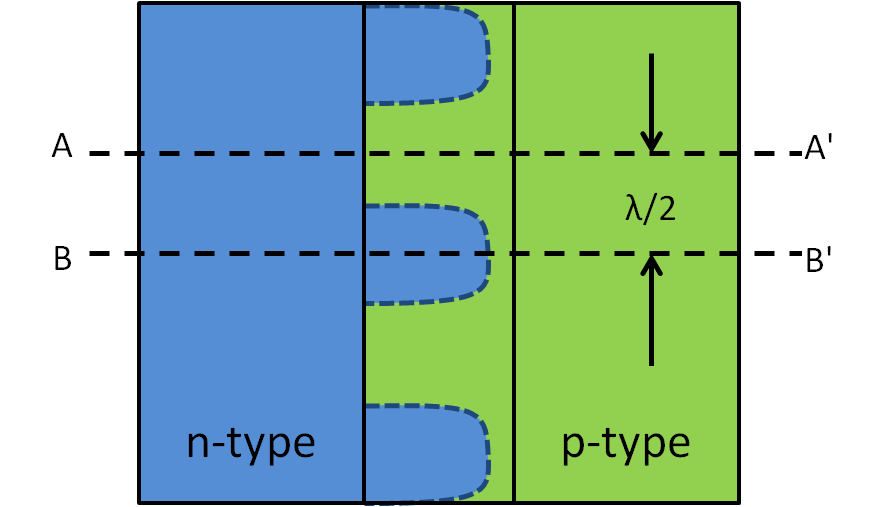
在参考器件中,通过沿着波导的长度方向交替掺杂p型和n型材料,从而形成交错的PN结[1]。由此形成的结构和掺杂分布具有沿每个掺杂区域中线的镜像对称性。下图中所示的波导俯视图对此进行了说明。A-A'线和B-B'线是镜像对称轴。由于CHARGE仿真区域具有电荷守恒性,因此可利用这些对称轴在光传播方向上设定仿真区域的边界。各横截面之间的距离即为交错掺杂的半节距(λ/2)。
光学仿真和电学仿真的布局相同。在FDTD中打开interleaved_modulator.fsp文件。电学仿真用于计算施加电压下电子和空穴的分布。为了描述折射率会随着电荷载流子密度分布而发生变化的材料,使用了NP密度网格属性对象。这些对象会导入CHARGE计算得到的空间电荷分布数据,并将其插值到FDTD的直线网格上。与每种材料相关的各种属性都可以通过结构组的属性来进行设置。有关这些属性的详细信息,请参阅文末链接Mach-Zehnder modulator example的讨论部分。

注意:必须先在CHARGE中运行电学仿真,以生成用于在FDTD分析中构建具有空间变化折射率的波导所需的数据。

为了计算在施加不同电压时波导的相位和损耗特性,需要采用参数扫描的方法。拥有多处理器计算机或能够使用并行计算资源(如计算集群)的用户,可以通过在MODE模式下配置相关参数,充分利用所有可用的处理器核心来执行参数扫描。参数扫描得到的结果(相位和损耗数据)可以通过提供的ilmod_txresponse.lsf脚本文件进行分析和绘制。

结果与讨论

载流子密度vs.电压

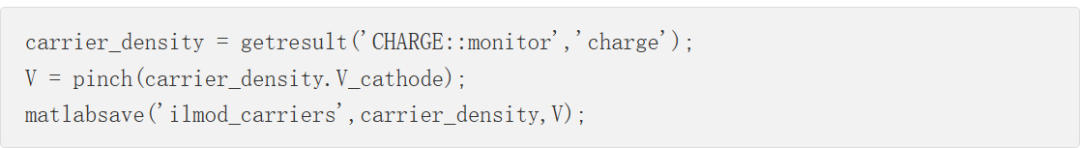
加载项目文件interleaved_modulator.ldev,该文件已设置为对阴极施加0-1V的直流偏压扫描,使二极管处于反向偏置状态。在光学仿真中,需要知道载流子密度(电子和空穴的数量)才能建立相应的材料模型。载流子密度信息可通过将电荷监测器(monitor)记录的数据保存到ilmod_carriers.mat文件中来提取。请注意,为了确保光学仿真中载流子密度的精确度,我们在波导区域添加了相应的网格细化处理。

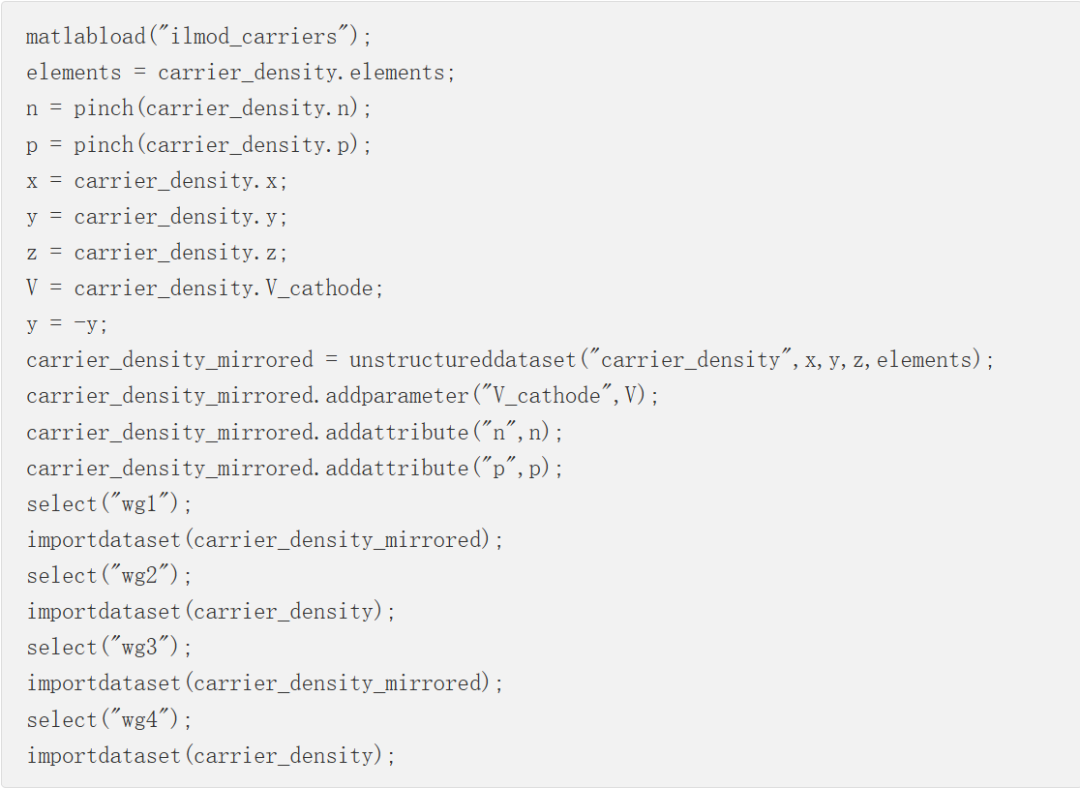
仿真完成后,请执行以下脚本命令,将数据导出到一个文件中,该文件将由FDTD读取以进行光学仿真。
直流电容vs.电压

PN结电容在直流条件下通过计算数值导数进行仿真:C=dQ/dV。使用电荷监视器并启用电荷总和计算功能,即可轻松计算总电荷。该监视器将对仿真区域内的载流子浓度(电子和空穴)进行积分。通过在偏压V和V+ΔV两种条件下分别进行两次仿真,可将电容估算为:
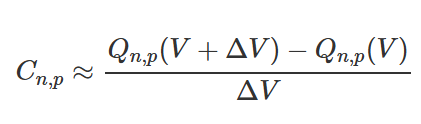
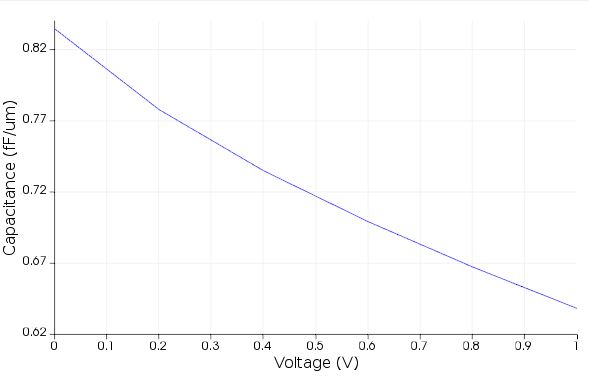
脚本文件ilmod_CV_an alysis.lsf可用于设置0-1V范围内的直流扫描,每步的扰动量为ΔV=25mV。该脚本文件还将执行电容计算,并绘制如下所示的结果图。在所引用的论文中,报告了在1V偏压下测得的值为0.65fF/um[1]。
注意:总电荷积分的结果会受到网格密度的显著影响,特别是在包含PN结的区域。建议先使用粗网格进行仿真,以确保配置正确并确认结果的趋势。使用较粗的网格时,根据电子密度计算出的电容值可能与根据空穴密度计算出的电容值存在差异。在验证了仿真配置后,可在波导区域应用网格约束,并进一步细化网格,直至结果收敛(即Cn=Cp)。
:所计算出的PN结电容值会显著受到掺杂分布的影响。在本例中,峰值掺杂浓度是根据参考文献中报道的数值选定的,不过,为了仿真实际器件中的掺杂情况,我们采用了解析的掺杂分布曲线。这一因素会影响到仿真得到的电容值。

损耗和Vπ-L

在FDTD中打开项目文件interleaved_modulator.fsp。在CHARGE仿真中得到的各种半导体几何结构,都被表示为NP密度网格属性对象。这些对象能够反映出随着施加电压的变化而产生的折射率空间变化情况。打开仿真文件后,运行以下几行脚本,该脚本会将CHARGE仿真中得到的电荷密度数据,按照正确的方向加载到NP密度网格属性对象中。在运行脚本之前,请确保CHARGE仿真生成的ilmod_carriers.mat文件与FDTD仿真文件位于同一文件夹中。

为了覆盖所有可能的偏置电压范围,需要使用参数扫描功能。请选择“电压”作为扫描参数,然后点击“运行”。该扫描将按照电学仿真中的设置来遍历所有的偏置电压值,并在每个步骤中更新波导的材料折射率。

仿真完成后,可使用提供的ilmod_txresponse.lsf脚本文件绘制参数扫描结果。该脚本会分析波导中一个周期内的电场分布和信号传输情况。波导中的基模为TE模式。因此,通过计算波导中点处电场x分量(Ex)的相位,可以得出在一个周期内相位的变化情况。随后可确定完整π相位移的占比a,从而得出产生π弧度相位移所需的总长度(Lπ):
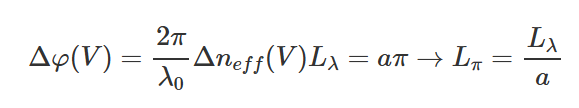
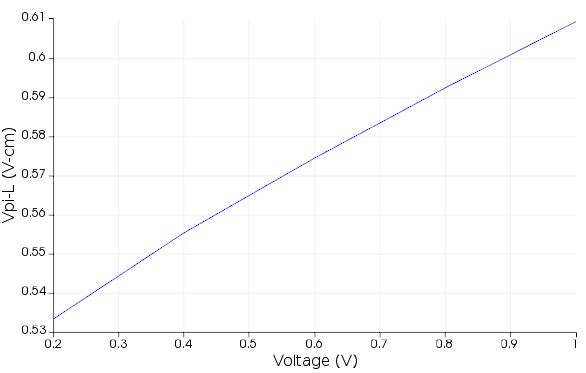
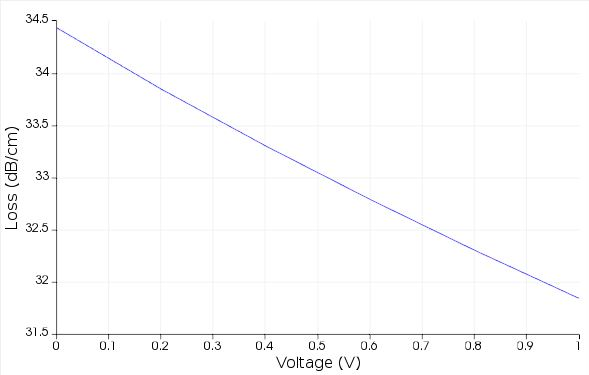
性能指标VπL是Lπ与对应电压V的乘积。损耗可直接根据透射率计算得出,并按掺杂周期(560nm)进行归一化处理,从而得到以dB/cm为单位的数值。下图绘制了性能指标和损耗的曲线。这些结果与参考文献中报道的数值一致:在1V时,VπL为0.76V·cm,损耗为35dB/cm[1]。仿真结果与测量结果之间的差异,可能是由于缺乏关于掺杂情况的详细信息,以及由于波导表面粗糙度而导致的额外损耗所致。
另见

参考文献

[1]J. C. Rosenberg, et al., "A 25 Gbps silicon microring modulator based on an interleaved junction," Optics Express, 20, 25411 (2012)
来源:摩尔芯创
ACT电路半导体光学电力电子UM电场理论Lumerical材料ZemaxANSYS
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-09-24
最近编辑:12分钟前
摩尔芯创
光学仿真、光学培训、硅基光电子
获赞 14粉丝 35文章 113课程 0
点赞
收藏
作者推荐

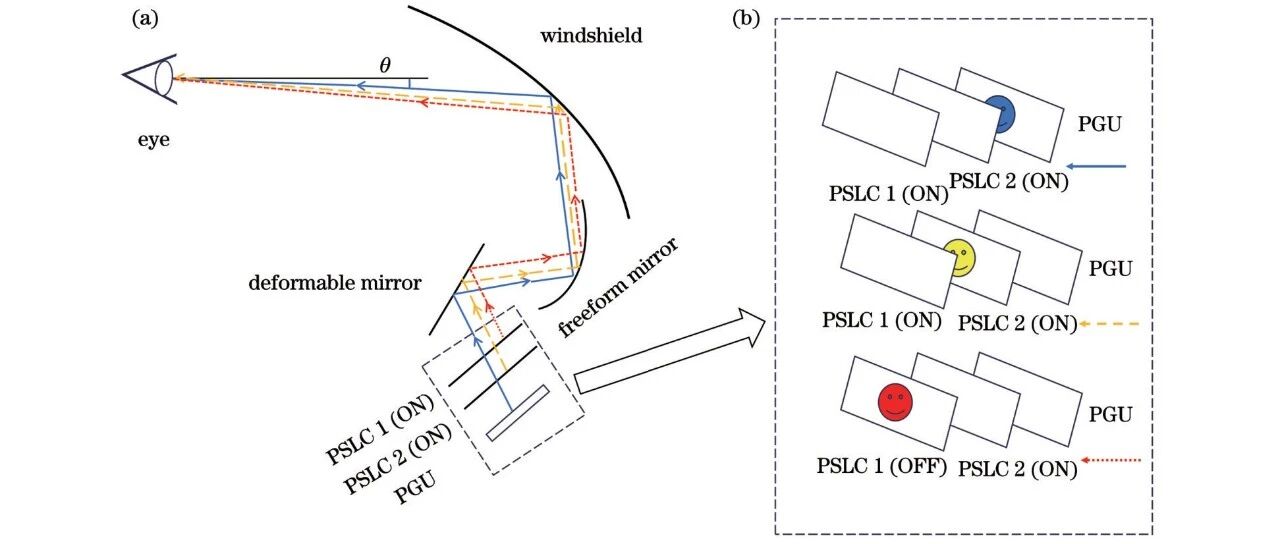
Zemax案例 | 基于Zemax实现无机械变焦AR-HUD全流程光学设计

引言智能汽车快速普及,AR-HUD作为车载人机交互核心器件,持续向大视场、连续变焦、小型化方向迭代。传统变焦AR-HUD依靠机械平移光学元件、液体透镜、多PGU组合实现焦面切换,普遍存在体积臃肿、通光孔径受限、加工成本高、变焦范围窄等痛点,难以适配座舱狭小安装空间。一知名高校团队[1]依托Zemax完成一款无机械运动、5~15m连续变焦离轴三反AR-HUD光学系统完整设计、优化、像质评估与公差仿真,为车载变焦HUD提供新的轻量化技术路线。本文结合该学术成果,深度解析Zemax在变形反射镜主动光学、PSLC多层液晶切换光路、自由曲面挡风玻璃建模、蒙特卡罗公差分析全链条核心能力,为车载光学研发工程师提供标准化仿真设计参考。传统变焦AR-HUD设计瓶颈1.1固定焦面AR-HUD视觉缺陷量产单焦面AR-HUD仅能将虚像固定在单一距离,驾驶员远近路况切换时,人眼调节与虚像辐辏距离不匹配,极易产生视觉疲劳、眩晕等辐辏调节冲突问题,长期驾驶存在安全隐患。行业标准要求新一代AR-HUD需具备连续可调投影距离,实现虚像与实景自然融合。1.2现有变焦方案固有缺陷机械移镜变焦:通过电机驱动PGU、反射镜轴向位移实现变焦[2],系统体积增加6L以上,占用仪表舱大量空间,机械结构长期震动易产生装配偏移、图像抖动;透射式变焦元件(液体/液晶透镜):受车载大口径光路限制,通光孔径不足,最大景深仅数百毫米,无法实现远距离投影;多PGU/偏振分光双焦面:仅支持2~3档离散焦面,无法连续平滑变焦,多光源结构大幅提升硬件成本与整机功耗[3];Alvarez自由曲面滑动透镜[4]:依靠平面滑动两组自由曲面实现调焦,曲面加工难度高、量产良率低。1.3新型方案核心创新思路本文依托Zemax仿真验证的方案,采用变形反射镜(DM)+双PSLC聚合物稳定液晶切换屏幕组合架构:无需任何机械运动部件,通过电压调控实现双重调焦机制,将变焦区间拓展至5~15m,整机体积与传统单焦面AR-HUD保持一致,高效解决小型化与大范围变焦矛盾。系统整体架构与变焦核心原理2.1离轴三反光学系统整体结构整套系统属于离轴三反反射式光路,核心组件包含:PGU图像生成单元、两层PSLC切换投影幕、变形反射镜、自由曲面反射镜、楔形汽车挡风玻璃,人眼观测区域定义为眼盒。图1 变形反射镜简化示意图变形反射镜由薄膜反射镜面、基底、电压促动电极阵列构成。薄镜片覆盖在二维电极阵列上,通过控制不同促动器的驱动电压,可使对应镜片区域在受力作用下发生相应的形变。图2 变焦AR-HUD光学系统原理图。(a)结构示意图;(b)基于PLSC的切换式投影屏幕显示原理图2.2双重连续变焦实现机制PSLC电压切换,分段切换图像源PSLC无电压时呈扩散态,作为有效图像源;施加电压后透光率80%,完全透明不参与成像。两层PSLC组合划分三段独立变焦区间:PSLC1扩散、PSLC2透明:图像源为PSLC1,变焦区间5~6.5m;PSLC1透明、PSLC2扩散:图像源为PSLC2,变焦区间6.5~10m;两层PSLC全部透明:图像源为原生PGU,变焦区间10~15m。分段切换图像源,大幅降低变形反射镜单次形变量需求,控制镜面最大形变低于0.5mm,规避大形变带来的严重像差畸变。变形反射镜电压调曲率,实现区间内连续微调Zemax中以XY扩展多项式表征变形镜面型,通过修改多项式系数模拟促动器电压驱动产生的镜面曲率变化,在每一段PSLC固定图像源区间内,连续微调虚像投影距离,三段区间无缝衔接,实现5~15m全域连续变焦。图3 在Zemax中建立三挡变焦AR-HUD光学系统模型图4 变形镜的最大变形量随着投影距离的变化曲线基于Zemax标准化光学设计流程3.1明确系统核心设计指标(Zemax初始参数输入)团队结合车载AR-HUD行业规范,设定系统硬性约束,全部参数录入Zemax系统通用编辑器:3.2逆向光路建模:HUD行业标准仿真方法AR-HUD虚像成现在挡风玻璃外部空间,无法直接正向建模,Zemax采用逆向光线追迹设计思路:光路起点:眼盒人眼瞳孔,设置5mm标准光阑孔径,模拟人眼昼夜瞳孔变化;光线依次穿过楔形挡风玻璃、自由曲面反射镜、变形反射镜;透射两层PSLC液晶屏幕,最终成像于PGU像面;依据光路可逆原理,通过PGU端成像指标反向等效评估前方道路虚像显示质量。3.3复杂曲面高精度建模(Zemax核心曲面功能应用)楔形挡风玻璃拟合:导入车企原厂挡风玻璃CAD面型数据,使用Zemax序列模式XY多项式面型拟合,准确模拟玻璃内外表面反射造成的重影问题,替代低效非序列CAD导入模式,便于批量优化;自由曲面反射镜:统一采用XY多项式矢高公式表征,自由调整各阶系数校正离轴系统彗差、畸变;变形反射镜动态曲面:将多项式系数设为优化变量,分段约束镜面最大矢高<0.5mm,模拟电压驱动下的连续形变;核心矢高公式直接嵌入Zemax曲面编辑器,无需外部数值工具联动,一键完成形变仿真。3.4分阶段多目标优化策略阶段1:基础结构粗优化将变形镜临时固定为平面反射镜,约束各光学元件间距、偏心、旋转角度,避免元件光路遮挡重叠,优化得到5.5m、7.5m、12.5m三档基础切换光路,视场全程保持稳定无收缩。阶段2:变形镜独立精细优化锁定其余光学元件参数,仅开放变形镜XY多项式高阶系数作为变量,采用低阶到高阶逐步扩展的优化策略,设置200mm变焦步长迭代计算,平衡全变焦区间像差,衔接三段PSLC图像源区间,消除6.5m、10m两个切换断点成像断层。阶段3:全域多采样点评价函数搭建Zemax评价函数内置多类约束操作数:MTF操作数MTFT/MTFS:约束5.8lp/mm空间频率下传递函数大于0.3;DIMX畸变操作数:全局控制网格畸变低于5%;REAX/REAY光线坐标操作数:保证9个视场、5个眼瞳全部完整成像;TTHI厚度间距操作数:锁定整机体积,不超过传统单焦面HUD。Zemax全维度像质仿真验证依托Zemax内置像质分析工具,完成变焦区间端点、中段、切换断点多场景批量仿真,输出点列图、MTF曲线、畸变网格、镜面矢高图四类标准分析图表。4.1图像源切换断点成像连续性验证切换断点6.5m、10m为系统成像易断裂位置,Zemax仿真结果证明切换无画质断层:6.5m投影距离(PSLC1/PSLC2双图像源切换)(a)点列图:全视场光斑均小于系统艾里斑,光能集中;(b)MTF曲线:5.8lp/mm处MTF>0.5,远超0.3设计阈值;(c)畸变网格:最大畸变4.07%,低于5%限值;(d)变形镜矢高云图:最大变形0.456mm,在可控区间内。图5:6.5m眼盒中心成像仿真结果10m投影距离(PSLC2/PGU双图像源切换):图6:10m眼盒中心成像仿真结果两种图像源模式下MTF、畸变指标全部达标,切换过程图像清晰度无明显衰减,变焦视觉平滑连续。4.2极限远端15m最差工况像质分析15m为系统变焦最远端点,变形镜形变量达到峰值,是全区间成像质量最差工况,Zemax对5个眼瞳边缘/中心点位分别采样分析:图7:15m极限距离成像仿真结果眼盒中心E1点位MTF高达0.553,仅眼盒边缘E2点位畸变5.047%,轻微超出5%光学阈值,可通过后端图像软件数字校正完全补偿,不影响实际车载使用;其余全部眼瞳点位畸变<5%,MTF全部高于0.3设计底线。4.3多随机距离抽样像质数据汇总Zemax随机抽取5m、5.562m、9.828m、13.66m四段变焦区间,批量导出成像指标:各点位MTF稳定0.507~0.569,畸变3.969%~4.195%,全区间成像质量均衡稳定,无明显劣化区间。基于Zemax蒙特卡罗公差分析光学设计不能仅满足理想仿真工况,加工、装配误差会直接导致量产良率下滑,Zemax完备公差分析模块是车载光学落地量产的关键工具。5.1公差参数分配设置选取最差工况15m系统模型,对挡风玻璃、自由曲面镜、变形反射镜统一分配加工装配公差,包含曲率半径、元件间距、XY偏移、XY旋转角度六大类误差参数。5.2蒙特卡罗仿真设置采样4组视场、500组随机蒙特卡罗样本,遍历眼盒5个观测点位,统计全样本MTF分布。5.3仿真结论系统98%样本在5.8lp/mm处平均MTF>0.3,公差敏感度低,常规机械加工、装配精度即可满足量产要求;单独变量分析显示,自由曲面X轴偏移为对成像影响最大的公差项,Zemax可直接输出误差敏感度排序,指导工厂装配重点管控工序,大幅提升产品良率。无机械变焦AR-HUD方案核心优势6.1小型化无机械结构:整机体积与传统单焦面AR-HUD一致,无电机、滑动导轨等运动部件,降低整车震动失效风险;6.2超大连续变焦范围:5~15m平滑无级调焦,覆盖城市低速、高速远距离导航全场景;6.3成像质量稳定可控:全区间MTF、畸变满足车载规范,切换断点无画质断层;6.4量产兼容性强:公差敏感度低,依托现有自由曲面加工产线即可落地,无需新增特殊工艺;6.5低延迟电压调控:PSLC切换响应0.65ms,变形镜电压实时调节,调焦无滞后。参考文献[1] 杨洋, 周木春. 基于变形反射镜的变焦抬头显示光学系统设计[J]. 光学学报, 2026, 46(11): 1111003. Yang Yang, Muchun Zhou. Design of Zoom Head-Up Display System Based on Deformable Mirror[J]. Acta Optica Sinica, 2026, 46(11): 1111003.[2] Tian M L, Xue C X. Design of variable focal plane duallight-path vehicle head-up display system[J]. Acta Optica Sinica, 2024, 44(14): 1422001.[3] 王思婧, 蒋世磊, 王波, 等 . 三像面增强现实式车载平 视显示光学系统设计[J]. 激光与光电子学进展, 2024, 61(10): 1011012. Wang S J, Jiang S L, Wang B, et al. Optical system design for three virtual plane augmented reality in vehicle head-up display[J]. Laser & Optoelectronics Progress, 2024, 61(10): 1011012.[4] Liu Y, Qiu Y Q, Dong J Q, et al. A varifocal augmented reality head-up display using Alvarez freeform lenses[J]. Journal of the Society for Information Display, 2024, 32(5): 226-236.来源:摩尔芯创

未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈