人工智能驱动的空间与导弹威胁情报综合、动态认知与人机协同决策机制研究
一、报告内容系统总结
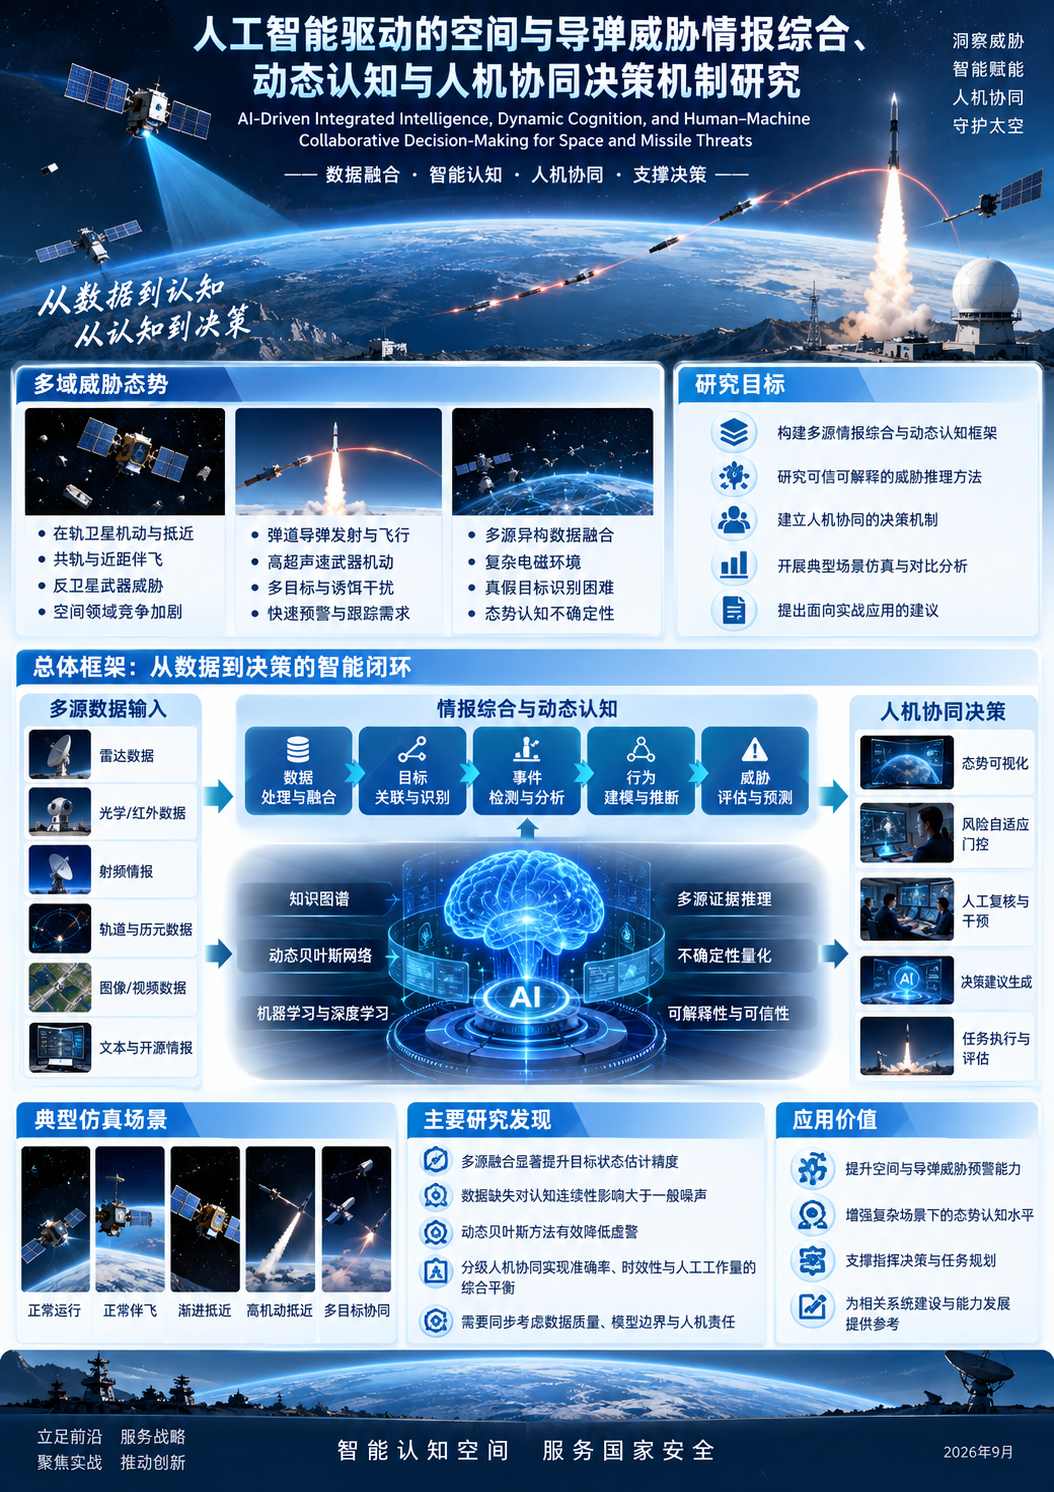
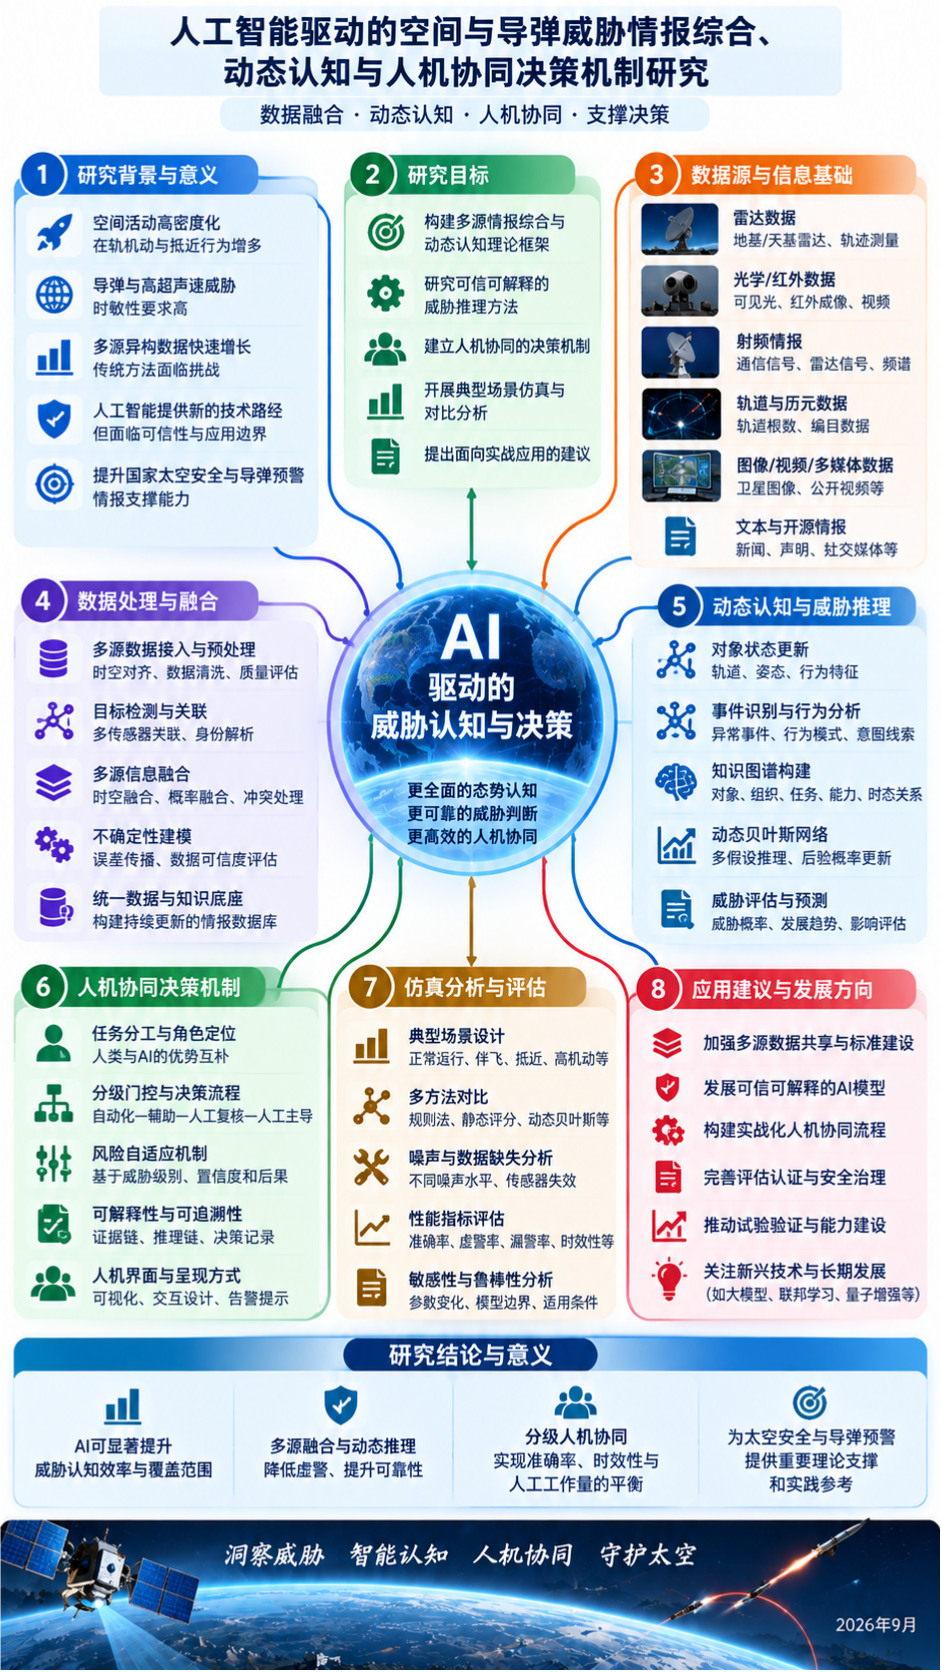
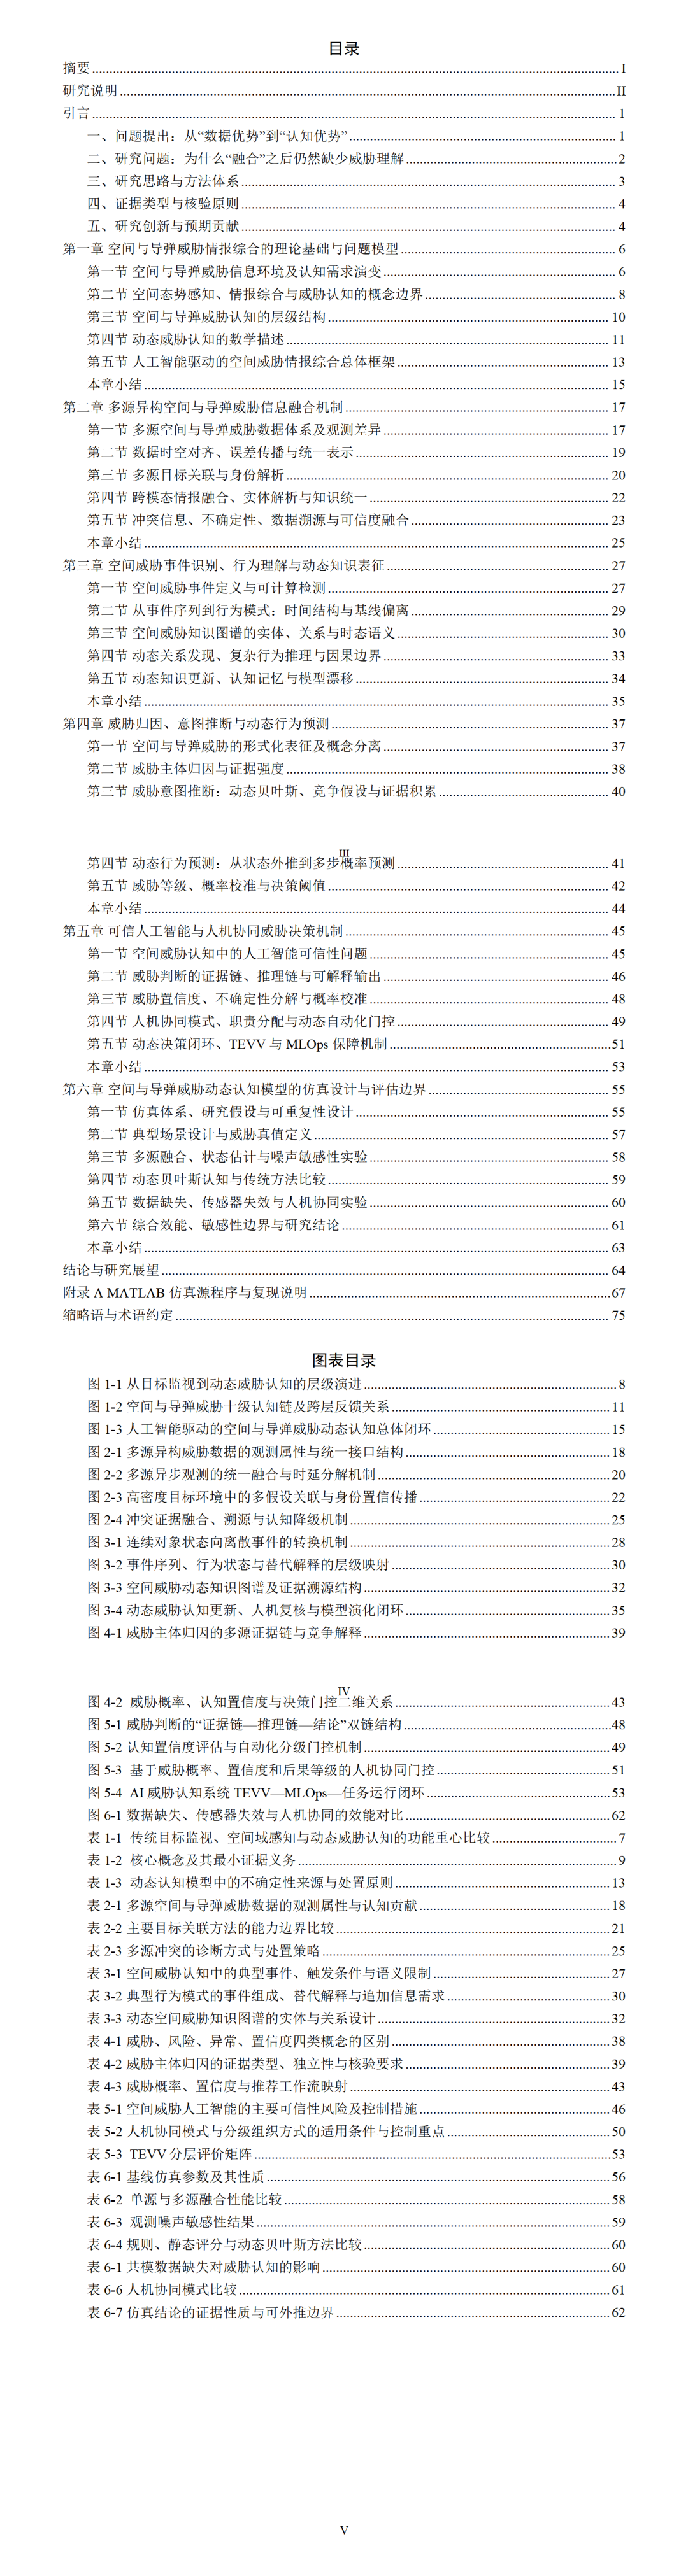
《人工智能驱动的空间与导弹威胁情报综合、动态认知与人机协同决策机制研究》报告全文约5.8万字,面向空间活动高密度化、在轨机动与抵近行为增多、导弹与高超声速威胁时敏性增强以及多源情报快速增长的现实背景,研究人工智能如何把雷达、光学/红外、射频、轨道目录、图像视频、文本情报等分散、异构且存在噪声和冲突的信息,转化为可持续更新、可解释、可追溯并能够进入指挥决策流程的威胁认知。报告以美国国防创新部门“空间威胁情报综合引擎”需求为现实起点,但研究重心并非具体软件或采购项目,而是从军事情报学、认知工程、概率推理和可信人工智能角度研究“数据优势如何转化为认知优势”。
报告构建“数据—信息—对象—事件—行为—关系—能力—意图—威胁—决策”十级认知链,系统区分数据融合与情报综合、威胁概率与认知置信度、公开事实与模型推断等基本概念。在此基础上,研究多源数据的时空对齐、误差传播、目标关联和身份解析,分析连续状态如何转化为事件、行为模式和动态关系,并利用知识图谱组织对象、组织、任务、能力和历史事件之间的时态关系。进一步通过竞争性假设、动态贝叶斯网络等方法研究威胁主体归因、意图推断和行为预测,使威胁判断由一次性静态评分转向能够随新证据和反证持续修正的动态认知过程。
在可信性与决策机制方面,报告强调人工智能系统不能只输出单一“威胁分数”,而应同步保留原始证据、来源、关联过程、竞争假设、后验变化、模型边界和信息缺口,形成“证据链—推理链”双链结构。报告将数据质量、来源可信、身份关联、证据一致性、模型覆盖和概率校准纳入认知置信度评价,并据此构建风险自适应的人机协同门控机制:常规、低后果和高置信任务可提高自动化程度,高威胁低置信、分布外样本、重大冲突和高后果任务则转入补充信息、分析员复核或人类主导决策。
为检验上述理论框架,报告建立可复现的参数化仿真体系,设置正常运行、正常伴飞、渐进抵近、高机动抵近和多目标协同等场景,开展多源融合、观测噪声、数据缺失、传感器失效、规则法—静态评分法—动态贝叶斯法以及不同人机协同模式的蒙特卡罗实验。结果表明,多源融合能够稳定降低状态估计误差,但底层轨迹精度提升并不会自动等比例转化为更早的高置信威胁判断;数据缺失对高层认知连续性的破坏往往强于一般测量噪声;动态贝叶斯方法能够以更充分的证据积累换取较低虚警;分级人机协同在设定参数条件下可在准确率、决策时效和人工工作量之间取得较好的综合折中。
报告最终指出,人工智能在空间与导弹威胁认知中的核心价值,不是替代分析员作出最终判断,而是持续承担高频数据关联、状态更新、事件发现、模式检索、竞争假设维护和信息缺口识别。真正决定认知质量的,是多源证据结构、任务语义、概率校准、模型自知能力和人机责任边界能否形成闭环。由此,空间威胁情报综合应被理解为一个持续进行证据更新、知识修正和责任分配的认知系统,而不是一个简单输出威胁标签的分类器。
报告思维导图
章节选读