
用 Codex 和 KiCad MCP 设计一块无人机飞控 PCB:从安装部署到六层板工程
基于 CAI FPV F405 R0.1 实际工程整理,日期:2026-09-06。安装部分对应 macOS 与 Codex;建模部分讲解需求、原理图、PCB、检查和交付。
让 AI 做 PCB 设计,可以从一个具体的目标开始:把“做一块支持四旋翼的飞控板”,逐步变成可打开、可检查、可继续修改的 KiCad 工程。
这次案例最终得到了一块 40 × 40 mm 的六层飞控研究原型,包含 STM32F405 主控、IMU、气压计、黑匣子 Flash、电源,以及电调、接收机、GPS 和图传接口。工程有六页原理图、115 个封装,并导出了 Gerber、钻孔、BOM、贴装坐标和 STEP。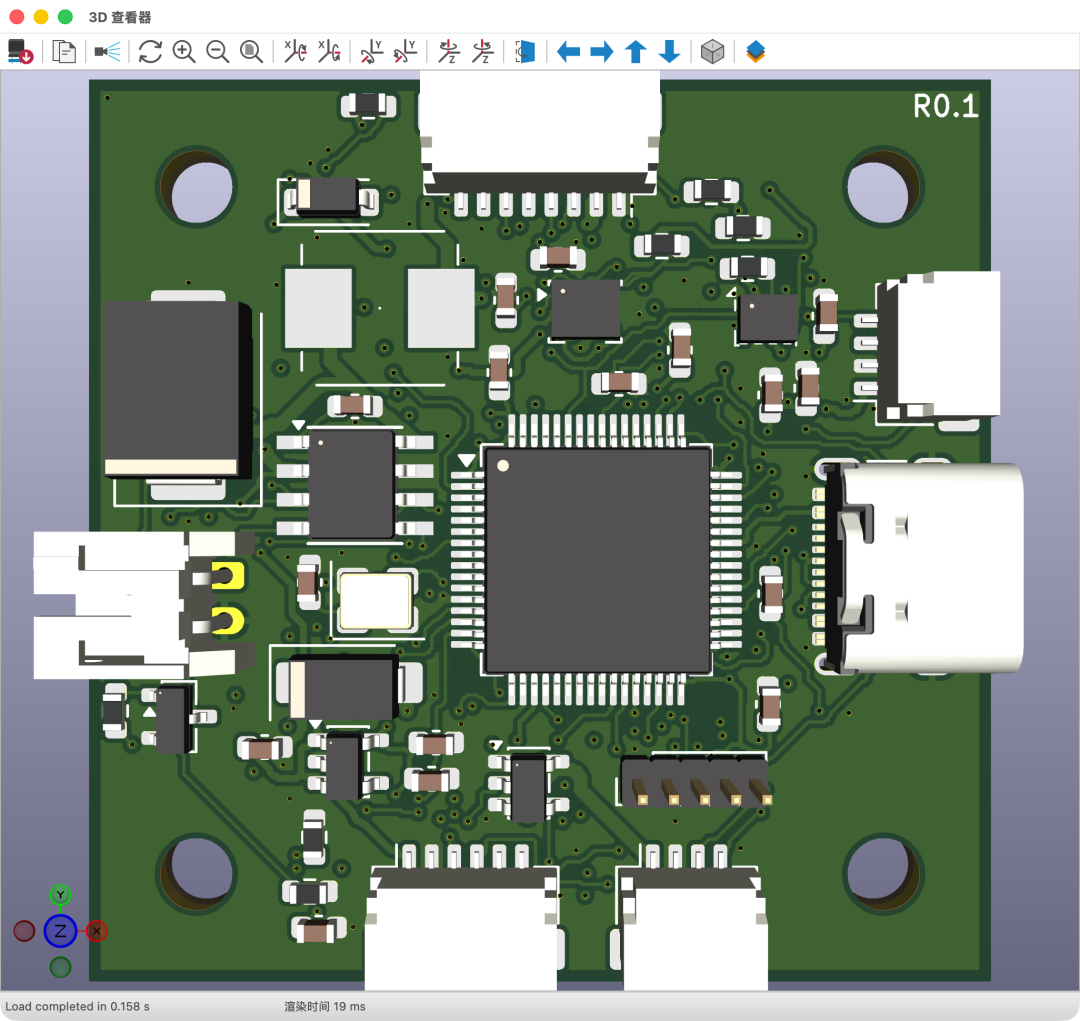 图 1:实际工程的 3D 查看器截图。左上区域的 L1 电感缺少精确 3D 模型,图中只显示焊盘;它仍然存在于电路、PCB 和 BOM 中。
本文将安装与设计方法分别展开。普通 MCP 的安装依据是此前验证过的 KiCAD-MCP-Server v2.7.0;案例成品由 KiCad 10.99 开发版及项目专用扩展生成。仅完成前半部分安装,不能据此保证具备案例的全部自动化能力,也不能保证稳定版可无损打开案例文件。 后半部分的设计步骤可以按实际工具能力执行,缺少的操作在 KiCad 中完成。项目专用工具环境的搭建不属于本文范围。
登录后免费查看全文
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-09-16
最近编辑:10小时前
博士
AI 时代高效学习高效工作

相关推荐
最新文章
热门文章
