刹车为什么会“尖叫”?——从复特征值和复数模态理解制动 NVH(八)
前面学习发动机罩盖和控制臂时,我对 NVH 的理解还主要停留在“激励—振动—传递—声辐射”这条线上。到了制动器总成,问题突然多了一层:有些噪声并不是外部有一个周期力正好激起了结构共振,而是系统本身在摩擦作用下逐渐失去稳定性。盘式制动器工作时,制动片压紧旋转的制动盘,摩擦力让车辆减速,但同样的摩擦也会参与结构振动。当制动盘、制动片和制动钳中两个频率接近、振动特征相似的模态在摩擦作用下逐渐靠近并发生耦合时,其中某个模态可能变得不稳定,最终形成高频的 brake squeal,也就是我们熟悉的制动尖叫。
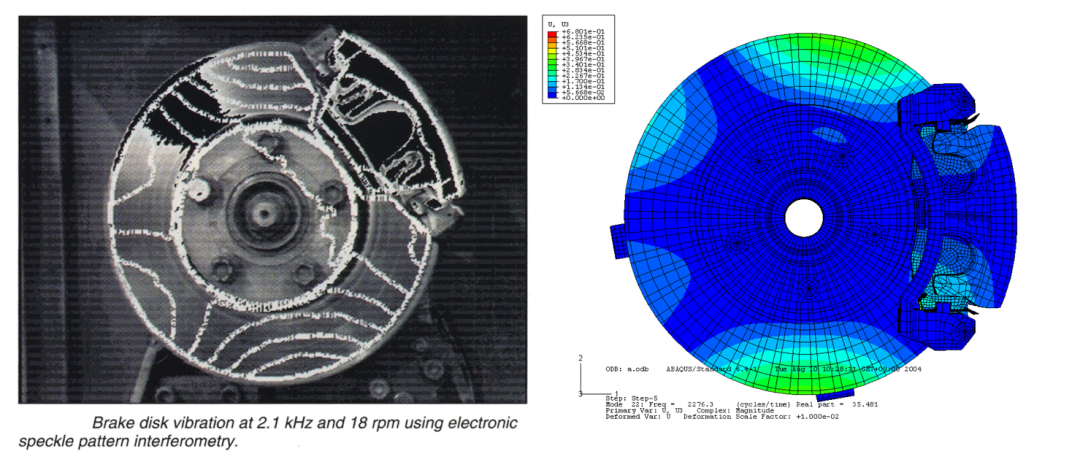
图中一幅是制动盘—制动钳总成的复模态有限元结果,另一幅则是制动盘在约 2.1 kHz 条件下的实验振动形态,这两张图放在一起看,很容易体会到这里研究的已经不仅是“这个结构在哪些频率会振”,而是“这些振动到底会衰减,还是会自己长起来”。
要理解这个问题,我觉得首先要把普通模态和复特征值联系起来。对于一般线性动力系统,可以写成 。如果寻找指数形式的解,可以写成 ,这里特意把它写成 ,是因为它首先只是一个方便计算的复数形式,并不意味着真实结构位移是复数。代入运动方程以后,会得到特征值问题,其中 是特征值, 是对应的特征向量,也就是振型。对普通无阻尼、对称系统来说,最后常常可以得到实数频率和实振型;但在含阻尼、非比例阻尼或者像制动器这样存在摩擦耦合的系统中,特征值和振型都可能成为复数。此时可以把特征值写成
于是时间项变成
这里我现在更容易把两个部分分开理解: 控制振幅包络,决定运动是衰减还是增长; 控制周期振动,对应模态的振动频率。如果采用 这一数学约定, 表示振幅逐渐衰减, 则表示振幅随时间增长。因此复特征值相比普通固有频率多给出了一条非常关键的信息——稳定性。在实际软件结果中,具体正负号和 damping ratio 仍然要按照软件本身的特征值定义判断,但从物理上说,复特征值的实部描述增长或衰减,虚部描述振动快慢,这一点是理解制动尖叫的基础。
真正让我前面绕了一阵子的,是“复数振型到底是什么”。复振型可以写成 ,刚开始很容易把 当成“真实振型”,把 当成数学计算过程中附带出来的东西,但这样理解其实不完整。每个自由度的复振型都可以写成 ,所以它同时包含了相对振幅 和相位 。也就是说,普通实模态主要描述“各个位置振多少、同相还是反相”,而复模态还允许不同位置之间存在任意相位差。把复特征值和复振型一起代入以后,真实物理位移可以写成
这个式子对我理解 complex mode 很有帮助。 是整体幅值, 是整体初始相位, 决定运动是增长还是衰减, 决定振动频率,而 和 则共同决定结构在空间中的运动形态。这里“取实部”只是常用的复数表达约定,并不是说虚部没有物理意义。完全也可以取虚部,或者把复数解的实部和虚部作任意实系数线性组合;这些写法本质上只是对应不同的整体振幅和初始相位。真正重要的是各自由度之间的相对相位。所以复振型的实部和虚部不能简单看成两个独立普通模态,但它们共同构成了这个复模态所对应的真实运动空间。
这样再回头看普通实模态和复模态,差别就很直观了。对于实模态,运动可以写成 ,空间振型 始终不变,结构只是沿着这个固定形状不断放大、缩小,再反向运动。而对于复模态,某一时刻的实际变形由 和 按不同时间系数组合而成,所以瞬时变形形状会随着时间不断变化。例如当一个复振型近似写成 时,对应两个自由度之间存在 相位差,一个方向接近最大值时,另一个方向正在过零,运动轨迹就不再是一条直线,而可能形成旋转、行波或者沿结构传播的振动形态。对于制动盘这种圆盘结构,这类相位关系尤其容易表现成 travelling-wave-like 的运动。也正因为如此,Abaqus 中复模态结果常常会给出 Complex Magnitude:它可以告诉我们制动盘、制动片或制动钳哪些区域在某个不稳定模态中参与最明显,但如果只看 Magnitude,还看不到各区域之间的相位关系。要进一步理解这个模态怎样运动,还需要结合 Real、Imaginary、Phase 或模态动画一起观察。图中的复模态云图因此不仅是在展示“哪里变形大”,更重要的是帮助定位一个潜在不稳定模态主要由哪些部件共同参与。
把这些概念重新放回 brake squeal,我现在更容易理解为什么这里需要 Complex Eigenvalue Analysis。制动片和制动盘之间的摩擦会在系统线性化以后引入非对称的动力学耦合,使原本相对独立的两个相近实模态逐渐靠近,发生 mode coupling 或 mode coalescence,随后重新组合成复模态。其中复特征值的虚部告诉我们这个耦合模态会以多高的频率振动,实部反映它的增长或衰减趋势;复振型的幅值告诉我们哪些部件参与明显,相位则告诉我们这些部件之间怎样错相运动。于是制动尖叫的分析逻辑就可以串成一条比较完整的链条:摩擦耦合 → 相近模态靠近 → 模态耦合 → 复特征值与复振型 → 出现不稳定模态 → 振动自激增长 → brake squeal。学到这里,我觉得 complex mode 已经不再只是“特征值和振型里出现了虚数”这么一个数学现象,它实际上是在同时描述四件事情:振动频率、增长或衰减、空间振幅以及空间相位。这也解释了为什么制动尖叫不能只用普通实模态或者一个 FRF 峰值来理解,它本质上还是一个摩擦诱导的系统稳定性问题。
以上内容是个人学习汽车 NVH 分析过程中的整理,属于学习记录性质。部分理解可能还比较粗浅,欢迎相关领域老师和同行交流指正。