
X2-N:会“变形”的轮腿人形机器人,轮足双模自由切换

X2-N 是一台约 28 kg、身高 1.1 m 的中型全电驱机器人,能在“轮腿”与“足腿”两种形态间无缝切换:要速度效率时收脚变轮子,要稳定站立和操作时伸脚变人形。一台机器,两种灵魂。
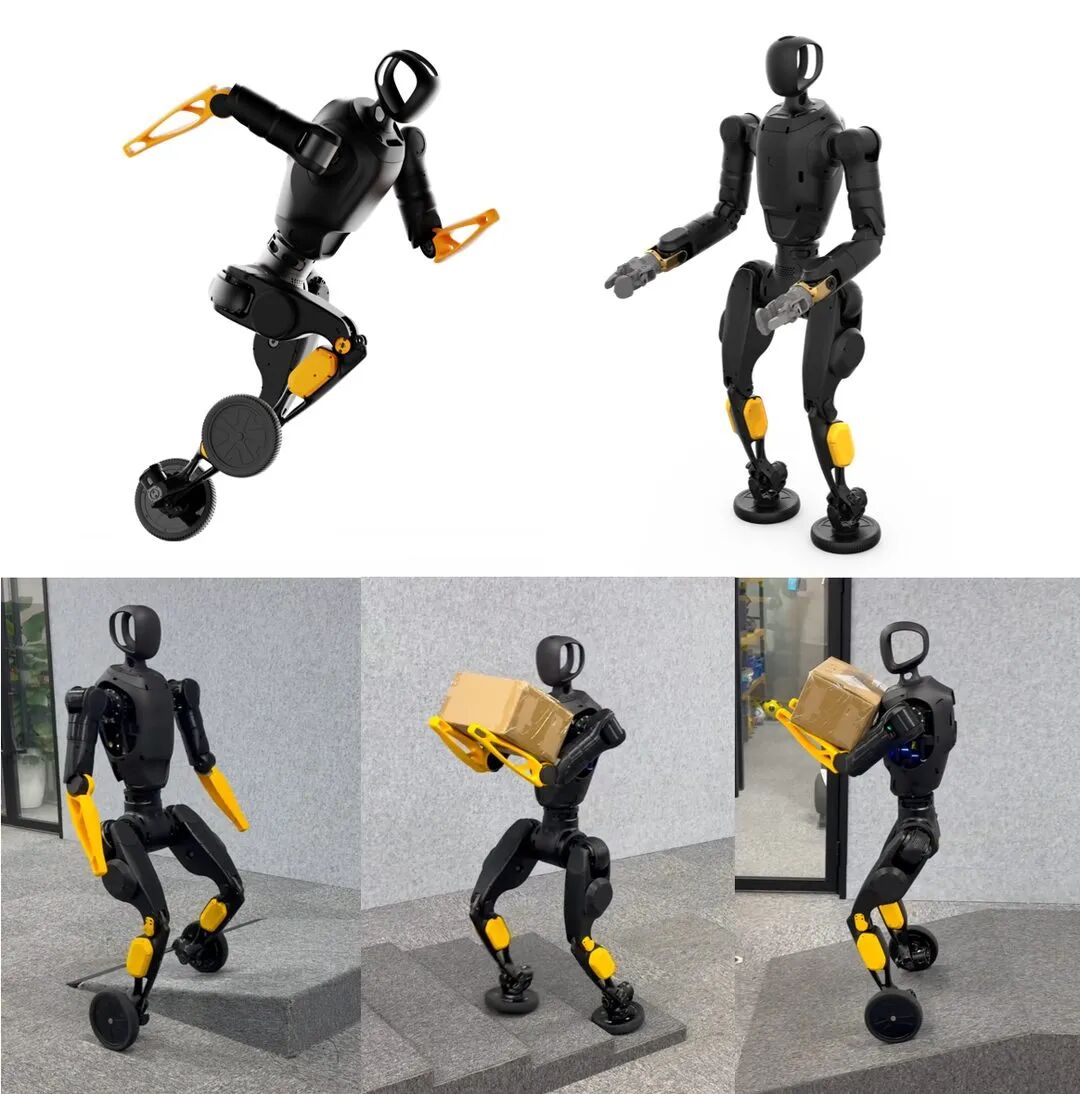
图1|X2-N 双移动模式示意:配备 4/7-DoF 手臂,在楼梯与斜坡上作业
硬件亮点:关节复用,不堆执行器
可变形腿部:
把轮毂电机直接复用作腿的偏航关节,再加一个锁定机构,就能在轮/足两种拓扑间切换,全程不增加额外电机。 手臂可换:
基础 4-DoF 轻量臂用于平衡与搬运;换上 3-DoF 腕部模块即升级为 7-DoF 灵巧操作臂。 定制执行器:
四类准直驱电机,高转矩密度、低惯量,免力矩传感器。
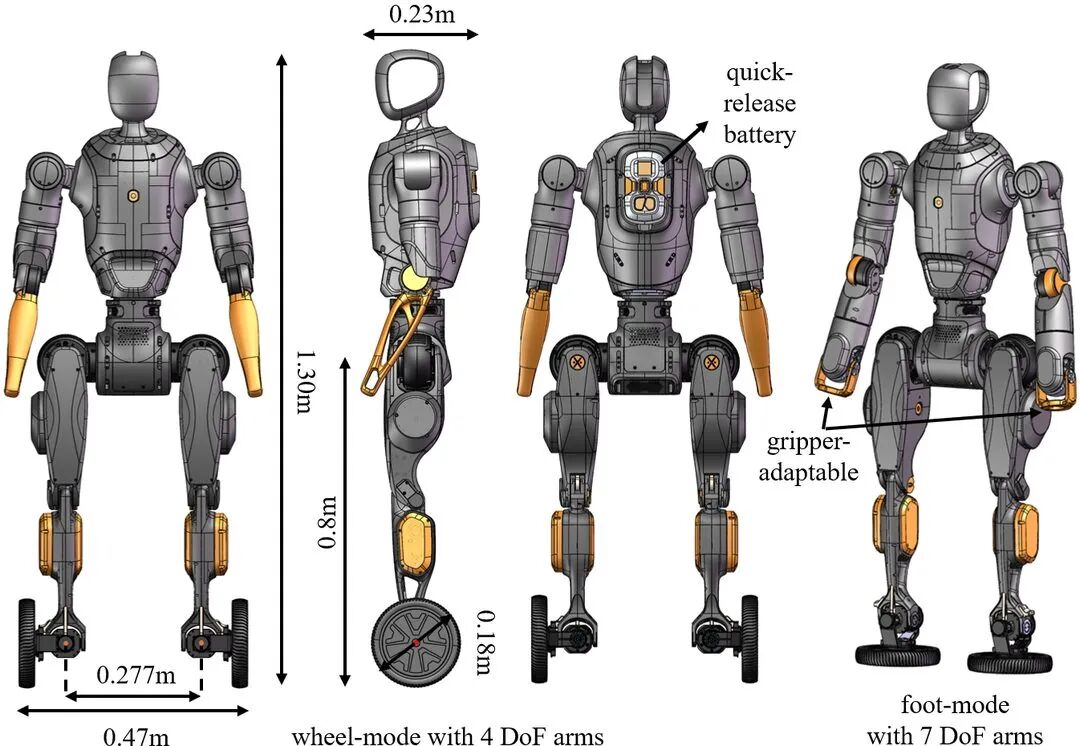
图2|X2-N 整机规格与外形
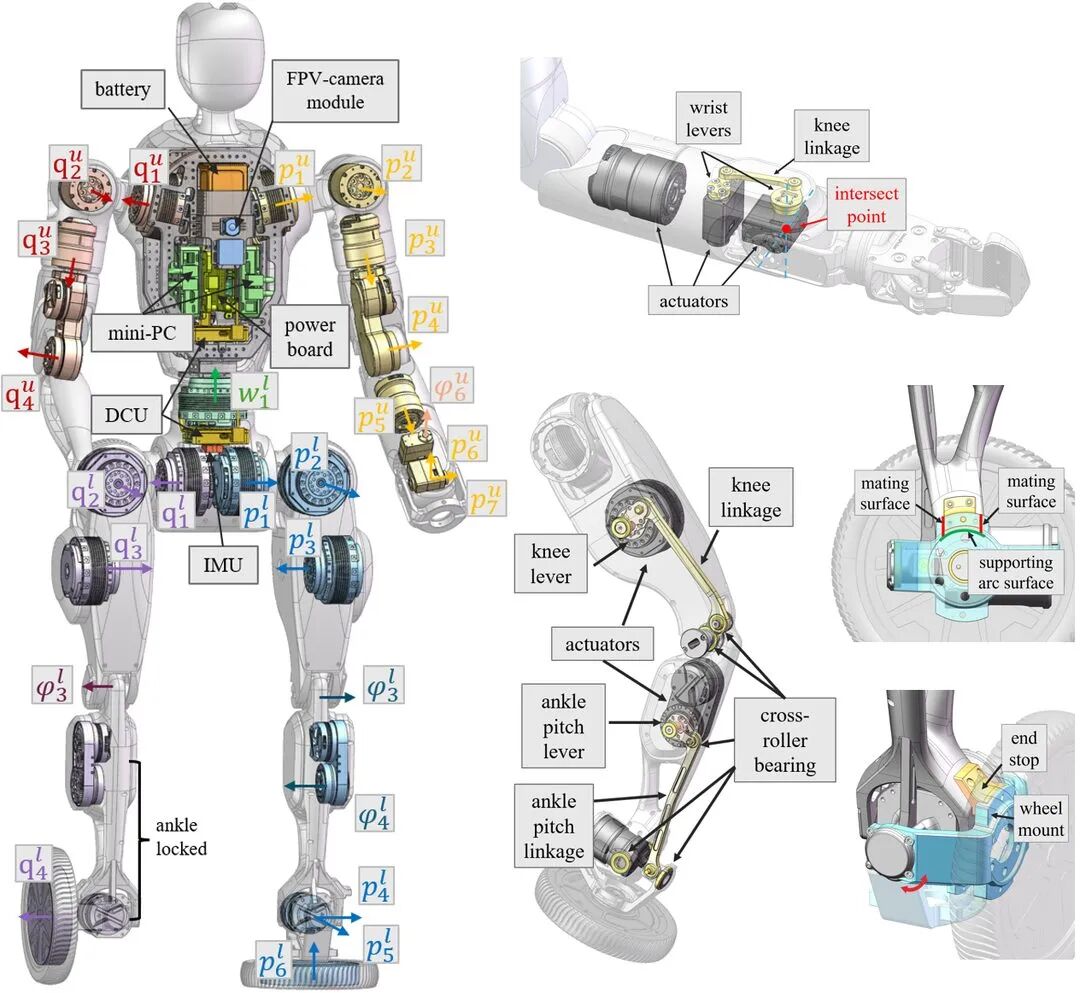
图3|X2-N 结构细节(连杆与锁定机构)及不同模式下的关节拓扑
控制框架:RL + 模型,三智能体
X2-N 用一套统一框架管住移动、变换和操作:
移动控制器基于 PPO 强化学习,训练并切换三个智能体——轮腿、足腿、混合(类滑冰)模式; 专门引入“车身侧倾”离心补偿和人体步态模仿,让高速转向更稳、走路更自然; 操作部分用基于模型的全身控制器(牛顿–欧拉方程)保证精确稳定。
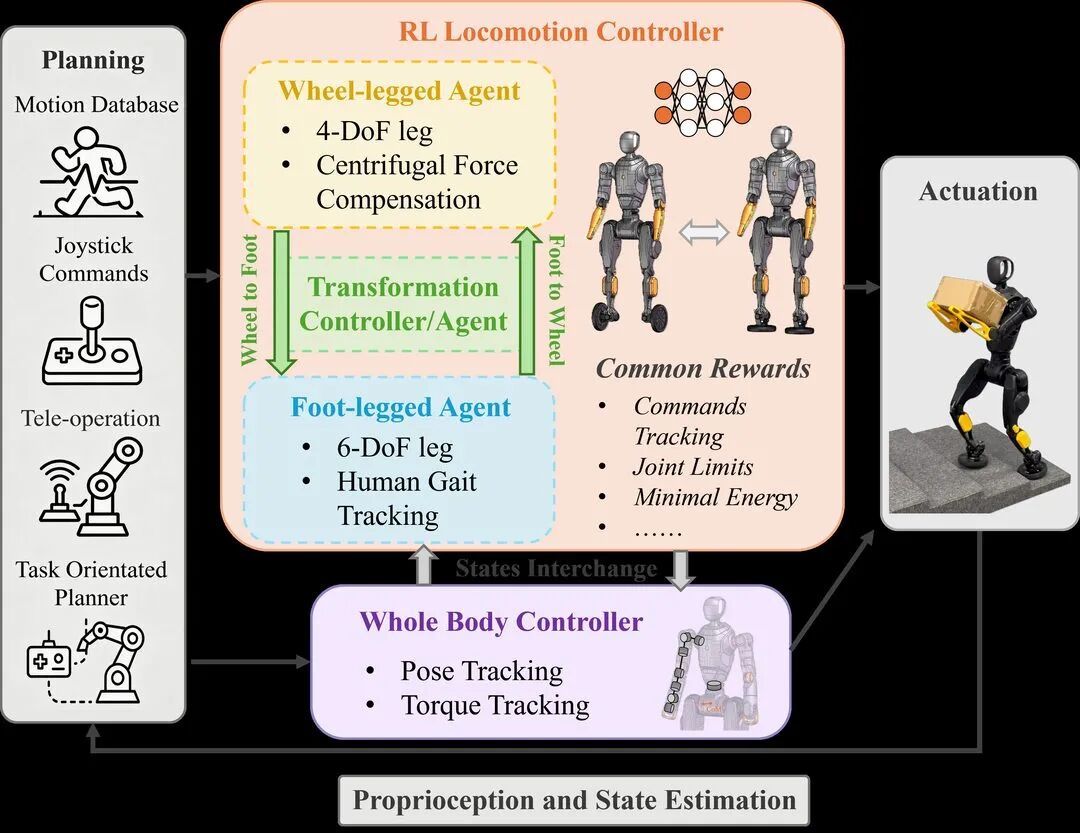
图4|X2-N 控制架构
实测:1 秒变形,能跑能搬
三种移动模式:轮腿(主动悬架、越障)、足腿(拟人行走、爬楼)、混合(“滑冰”“太空步”)。 模式切换约 1 秒完成,地面占用极小。 能耗对比:同等速度下,轮腿模式关节峰值载荷与能耗明显低于腿式。 操作:静止时用足腿扛重载更稳,移动时用轮腿抑制抖动——搬运、斜坡/楼梯作业都不在话下。
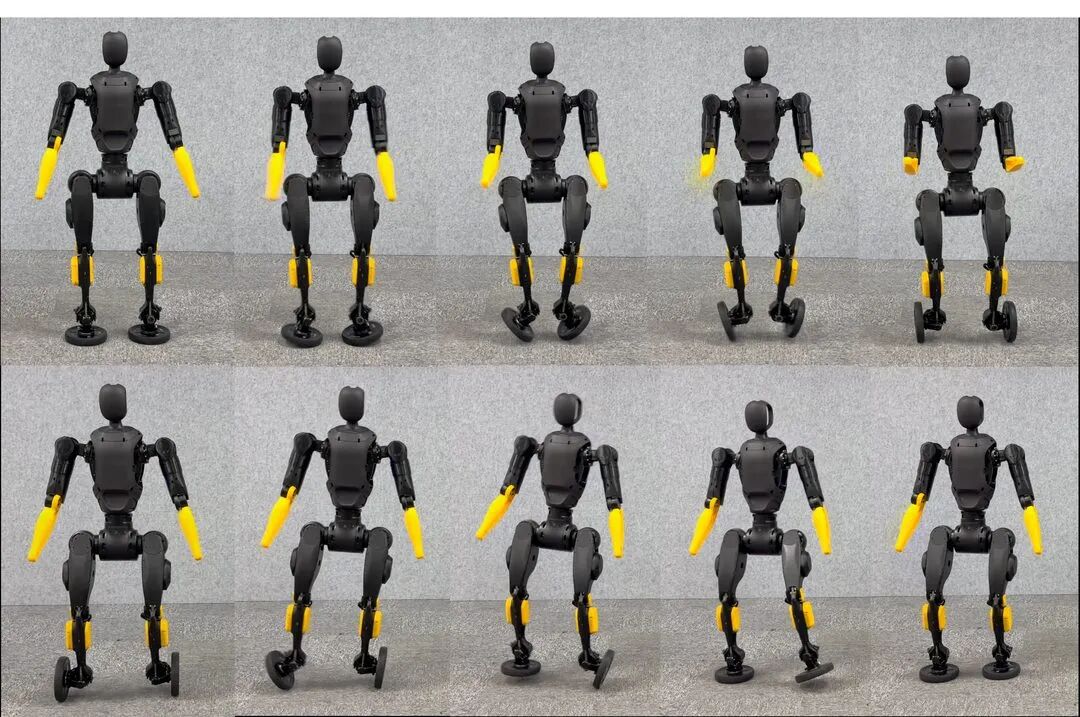
图5|X2-N 形态变换流程(上为足腿→轮腿,下为反向)
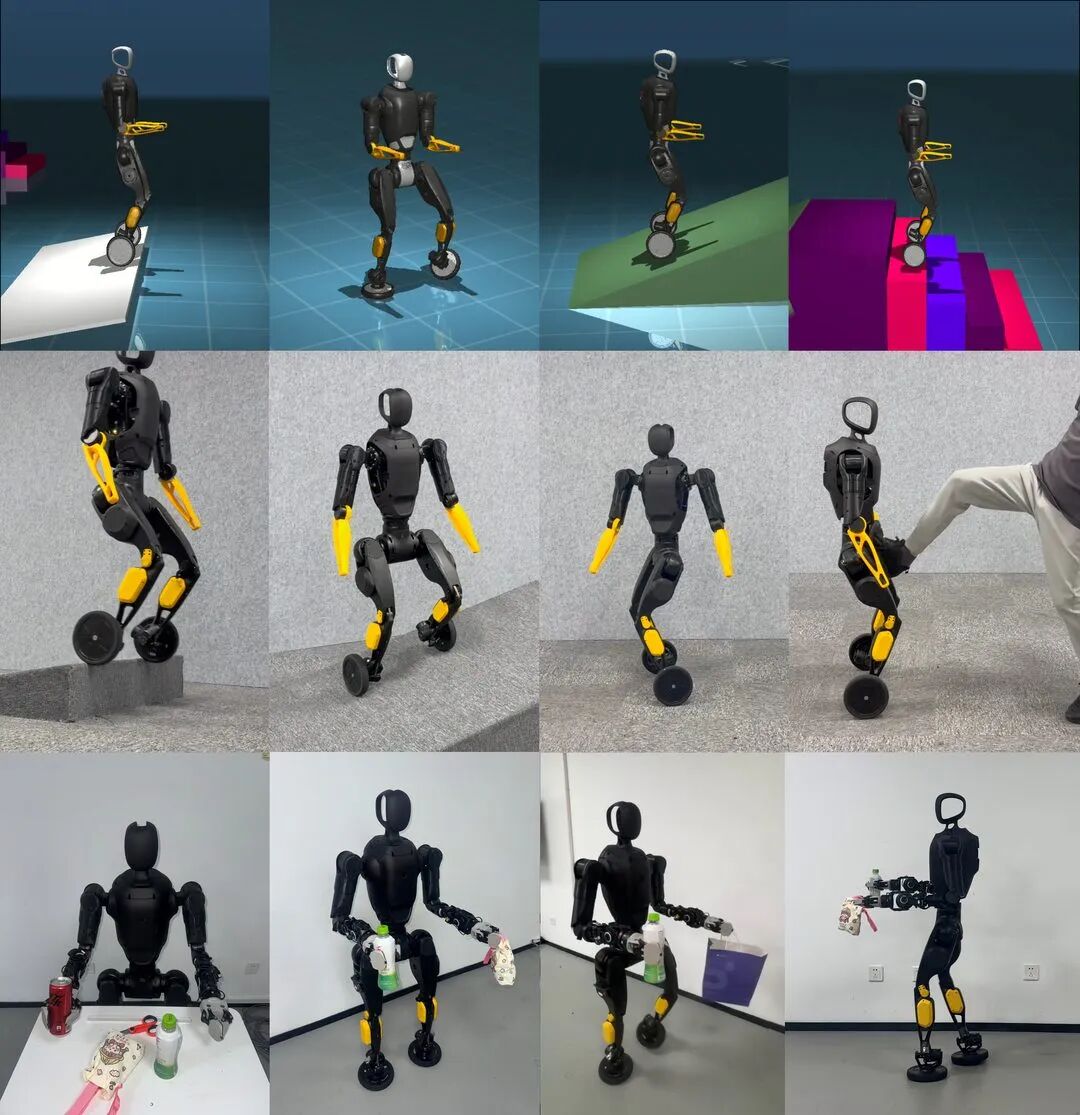
图6|X2-N 多场景实验:爬楼、越障、搬运与操作
结语
X2-N 用“关节复用 + 锁定机构”在紧凑机身内同时拿下高效移动与灵巧操作,配合 RL 全身控制框架,展现了可变形轮腿平台在真实场景的潜力。论文也指出,下一步将加入地形自适应规划与任务驱动的自主变换。
📚 来源说明
论文标题:X2-N: A Transformable Wheel-legged Humanoid Robot with Dual-mode Locomotion and Manipulation(《一种具备双模式移动与操作能力的可变形轮腿式人形机器人》)
作者:Yan Ning, Xingzhou Chen*, Delong Li* 等(香港科技大学 / 智元机器人,* 共同一作)
机构:The Hong Kong University of Science and Technology · Agibot Innovation Company(上海)
出处:arXiv:2604.21541v1 [cs.RO],2026-04-23(预印本)
译注:中文翻译由 AI 辅助完成,仅供学习交流,学术引用请以英文原文为准。
登录后免费查看全文
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-07-20
最近编辑:2月前

签名征集中

还没有评论
相关推荐
最新文章
热门文章
