用 3D 打印“柔”出的人形机器人PANDORA
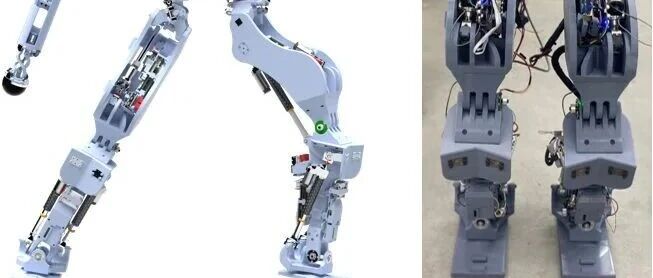
PANDORA 是一台身高 1.9 m、重 49 kg 的开源人形机器人。它最特别的地方在于——大部分结构件直接用 3D 打印的柔性材料做出来,让机身本身“带弹性”,省掉传统执行器里专门的弹簧机构。机身为开源,设计文件全部公开。图1|PANDORA 人形机器人整体外观(开源,整机设计发布于 GitLab)硬件亮点:AM + SM 混合制造增材+减材混合:结构件多用 3D 打印(AM),关键关节用少量机加工金属件(SM),兼顾轻量与强度。 零件数砍半:下半身零件从同门前代的 480–510 个降到 228 个,降幅超 50%,两人 8 小时即可装完。 仿生手臂:14 自由度,肩/肘/腕模仿人体解剖,腕部可灵巧转动。 图2|下半身结构:金属与 3D 打印塑料件混合图3|运动学设计:各滚转/俯仰/偏航关节与运动范围控制架构:分层 + 全身控制底层控制器(LLC)以 1000 Hz 采集编码器/力传感器,通过 EtherCAT 把状态汇总到高层;高层基于 IHMC 开源机器人软件(ORS)运行全身控制器 WBC与脚步/质心规划器,输出期望关节力矩。图4|控制系统总览:底层控制器(LLC)→高层控制器(TRS/ORS)核心概念:结构弹性传统方案把弹簧塞进执行器;PANDORA 反过来,让连杆本身用柔性材料、在受力时主动变形。好处是减重、降本、免专用柔顺机构;代价是状态估计和全身控制变难——弹性没写进模型。团队用扰动观测器在关节级补偿这种差异。图5|结构弹性示意:执行器载荷(红)导致弹性挠曲(橙)实测:能站能扛,行走仍在攻关鲁棒平衡:双脚支撑下,即使操作员从各个方向推挤骨盆,质心(CoM)被扰动后仍能自行回到平衡。 原地踏步:可连续走出约 5 步,但单腿支撑时弹性导致脚部位移估计偏差增大,目前行走尚不完全稳定。 下一步:引入卡尔曼滤波融合编码器与力传感器,修正关节位置估计。 图6|存在骨盆扰动时的鲁棒平衡(CoM 恢复 + 关节力矩跟踪)结语PANDORA 用“结构弹性 + 开源”展示了低成本、易迭代的人形机器人新思路:少零件、快装配,又能跑标准全身控制。代价是控制侧要额外补偿弹性——这恰恰是它最有研究价值的地方。整套设计已在 GitLab 开放。📚 来源说明论文标题:PANDORA: The Open-Source, Structurally Elastic Humanoid Robot(《开源的结构弹性人形机器人 PANDORA》)作者:Connor W. Herron, Alexander J. Fuge, Benjamin C. Beiter 等(弗吉尼亚理工大学 TREC 实验室)机构:Virginia Polytechnic Institute and State University (Virginia Tech), USA · TREC Lab出处:arXiv:2407.18558v1 [cs.RO],2024-07-26(预印本)项目地址:gitlab.com/trec-lab译注:中文翻译由 AI 辅助完成,仅供学习交流,学术引用请以英文原文为准。来源:机械图纸狗