第92夜 | 能量法7:卡氏定理在静不定问题中的应用
地点:力学研讨室。人物:
小生:翻看着前面几夜推导的各种能量公式,突然抬起头。 老师傅:正在整理桌上的教具。
1. 发问与挑战:静不定问题的解法
小生:师傅,这两天我们用卡氏定理把结构位移算得很清楚了。既然我们能用卡氏定理求位移,那能不能反过来,用它去求解静不定问题里那些未知的约束反力呢?
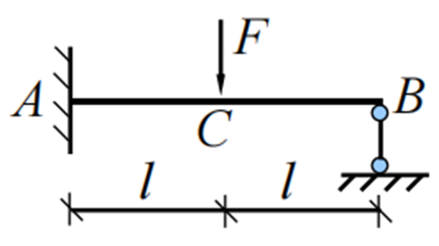
老师傅:当然可以。我们看一道题目。 一根总长为 的梁,左端 A 是固定端,右端 B 搭在一个滚轴支座上。中点 C(距离两端均为 )挂上一个向下的集中力 。已知梁的抗弯刚度为 。目标是求出 B 端支座受到的约束反力 。
小生,面对这种静不定问题,如果不准用卡氏定理,你觉得第一步应该怎么办?
小生:第一步肯定是解除多余约束,代之以未知反力。我把 B 端的滚轴支座拆掉,把它变成一个标准的悬臂梁作为基本系统,然后在 B 端补上一个向上的未知力 。
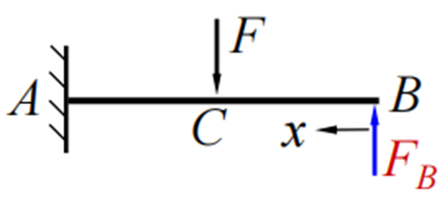
老师傅:思路很清晰。现在这根悬臂梁承受着中点 C 向下的已知力 ,和端点 B 向上的未知力 。接下来该怎么办呢?
2. 查表法与叠加:变形协调的传统路径
小生:接下来就得找物理上的限制条件了,也就是变形协调条件。B 端本来是有支座的,所以真实的物理条件是:B 点的绝对挠度必须为 0。这意味着,向下的力 在 B 点产生的向下挠度,必须刚好等于向上的力 在 B 点产生的向上挠度。
老师傅:很好,这就是核心等式。那你打算怎么分别计算这两个挠度?
小生:我可以用查表法结合叠加原理!
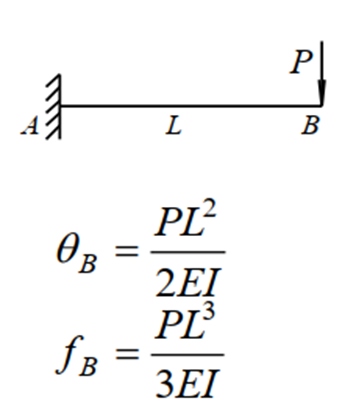
悬臂梁挠度和转角公式
公式手册上写着,对于受端点集中力 作用的悬臂梁(长度为 ),端点挠度 ,转角 。 先算向上的力 ,它作用在长度为 的悬臂梁最右端,产生的向上挠度是:
老师傅:那向下的力 呢?它可是作用在中点 C 的,并没作用在端点上。
小生:这稍微绕一点。B 点的向下挠度,等于 C 点自身的挠度,加上 C 点转角造成的刚体延伸量:
老师傅:现在可以利用变形协调条件了。
小生:根据变形协调条件,两个挠度大小相等 ,也就是:
两边约掉公共项,解得:
师傅,算出来了!
3. 能量的视角:卡氏定理的代数收网
老师傅:计算得很准确。不过,查表法虽然快,但前提是你手头得有一本公式手册,或者你刚好把这些公式都背下来了。要是手上没有表格,遇到这种中点受力的情况,就不好办了。我们来看看如何用卡氏定理处理这个问题。
小生:师傅,如果用卡氏定理的话,它本来是求位移的,现在要求力,那怎么办呢?
老师傅:你把未知的约束反力 视为一个广义的载荷变量。写出包含 的弯矩方程,然后对它求偏导,再利用卡氏定理,就可以得到在约束力处梁的位移 。根据变形协调条件,令这个位移ΔB 等于 0 即可求出 了。你来试一下,坐标 从 B 端向左计算。
小生:好的。 先写出 BC段 ( ) 的弯矩:
对变量 求偏导:
再写出AC段 ( ):的弯矩,跨过了中点,外力 也进来了。
对变量 求偏导:
老师傅:然后代入卡氏定理积分公式,其积分结果就等于 。而且根据协调条件, 。
小生:我把偏导数和弯矩代入公式 中:
提出常数 :
我对它们进行积分……第一项是 。第二项积分代入上下限后,算出来是 。 加在一起,得到了这个等式:
师傅,您看这个等式,这其实就是我刚才用查表法列出的变形协调等式。 是向上挠度, 是向下挠度。移项之后一模一样,解出来的结果当然也是 。
4. 殊途同归:两种方法的本质与异同
老师傅:没错。这说明两种方法殊途同归。我们来总结一下它们之间的异同。
相同点在于解题的底层逻辑框架:遇到静不定结构,第一步都要解除多余约束,用未知的支座反力替代,将其转化为静定结构(基本系统);第二步都要利用变形协调方程,也就是在这个多余约束处,必须满足真实的物理位移条件(比如本题中支座处的挠度为0)。
不同点则在于如何计算这个位移以填入协调方程。 查表法是利用前人总结的经验公式,通过位移的几何叠加来拼凑出总挠度。这种方法非常依赖现成的表格,如果遇到没有表格的情况,或者截面是变化的( 不是常数),它就很难推进了。 而卡氏定理则是纯粹的微积分代数操作。它将约束力视为变量,通过书写弯矩、求偏导、做积分,求出约束点的位移,而且根据变形协调条件,约束点的位移一般是已知的(多为0)。
卡氏定理的好处在于,当你手头没有现成的表格公式可以套用时,只要按照一套固定的代数流程——写弯矩、求偏导、做积分——就能稳扎稳打地算出结果,代替了原本可能很繁琐的推导计算过程。它用严密的数学运算,为我们提供了一条不受特殊几何条件限制的通用解题通道。