
Python+PyBoard+ULN2003驱动板让步进电机转起来
步进电机应用场景极其丰富。下面就以入门级的技术水平把软硬件拼一拼,用Python语言控制步进电机转起来。所需的硬件很便宜,很便宜;所需的Python程序,可以让DeepSeek生成,再编辑一下。事情就这么简单。
Part 1 步进电机控制系统组成
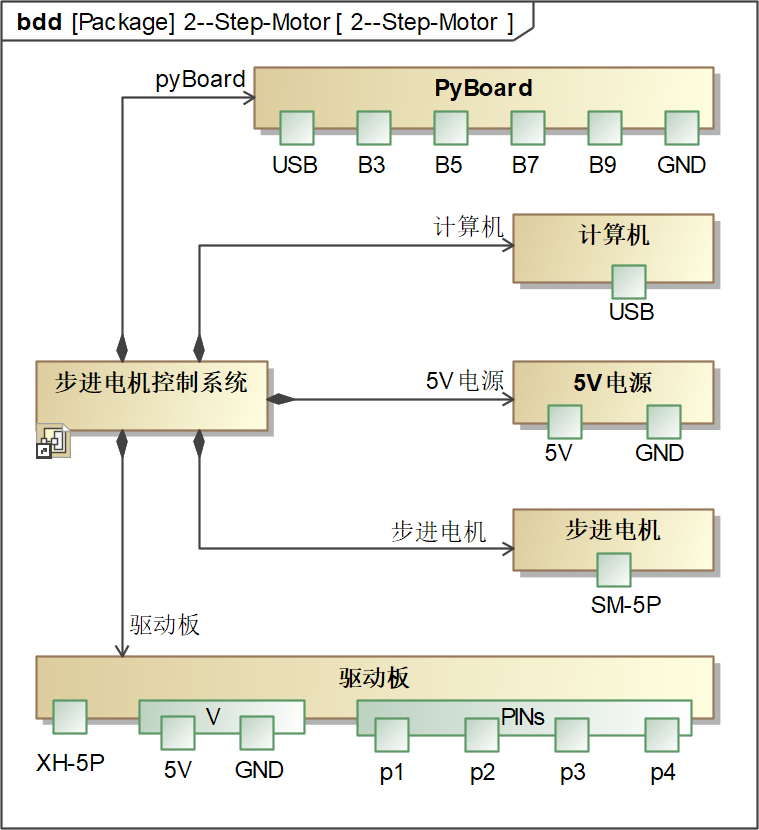
先上系统设计图纸,如下用SysML V1.6的画的bdd图,系统硬件组成包括:PyBoard、计算机、5V电源、步进电机、驱动板。每个硬件的接口、编号见图中端口名称。
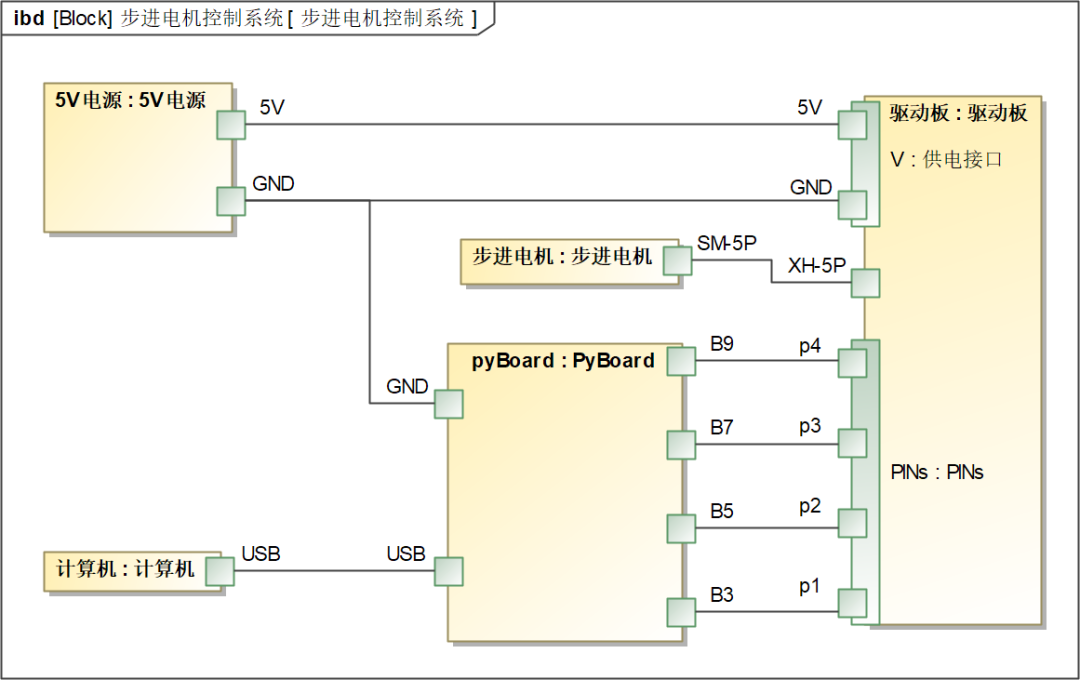
上图中各硬件端口间的连线如下ibd图所示。
Part-2 让PyBoard执行的Python程序
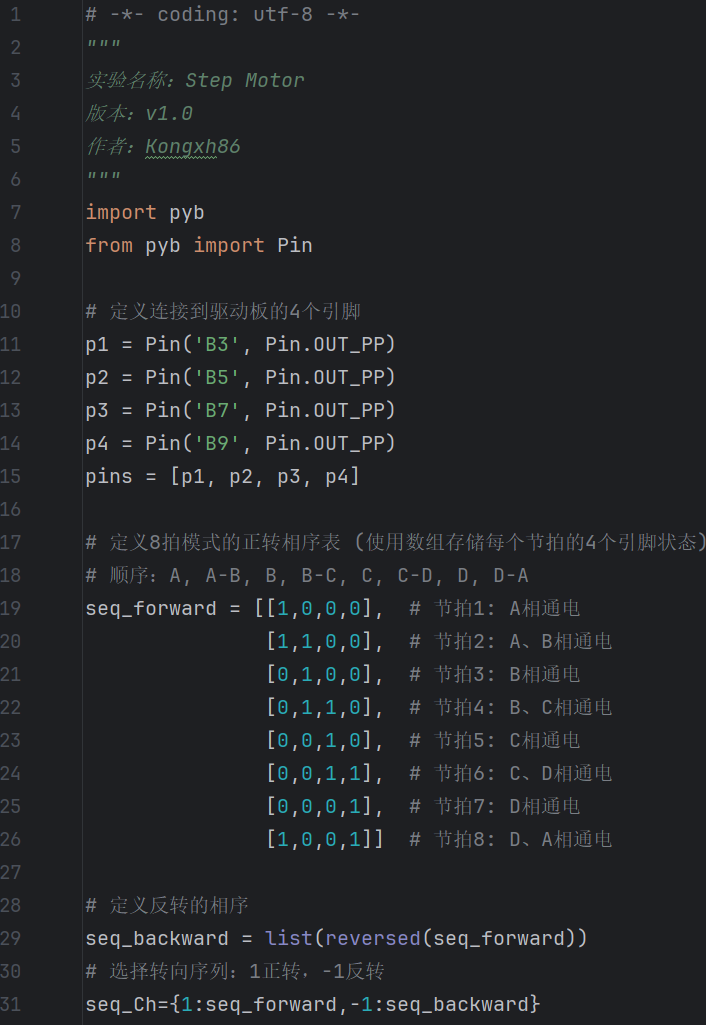
程序文件名为main.py,可以通过Thonny上传到PyBoard的Flash卡。main.py中的Python程序可以分为两部分。
第一部分,软硬定义。使用PyBoard上的B3、B5、B7、B9四个GPIO,为步进电机提供脉冲信号。使用8拍模式定义步进电机的正反转相序。
第二部分,控制算法。定义3个方法,控制电机的转、停。
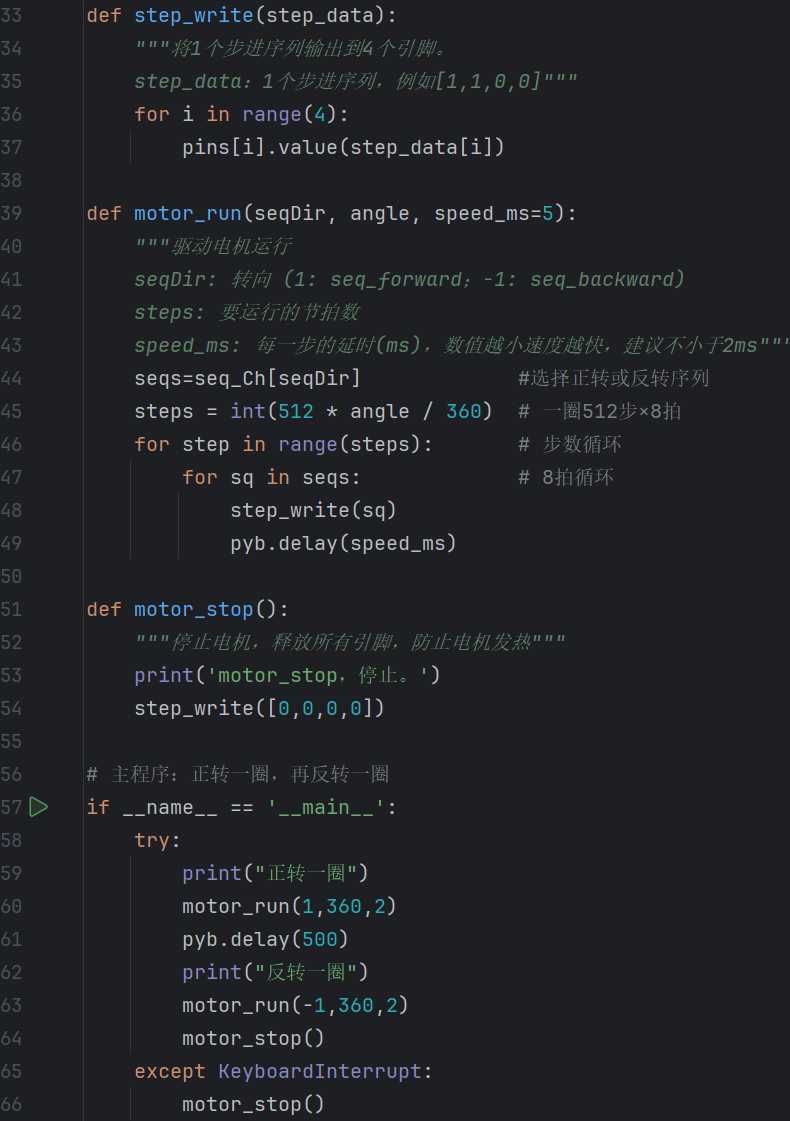
Part-3 硬件连接
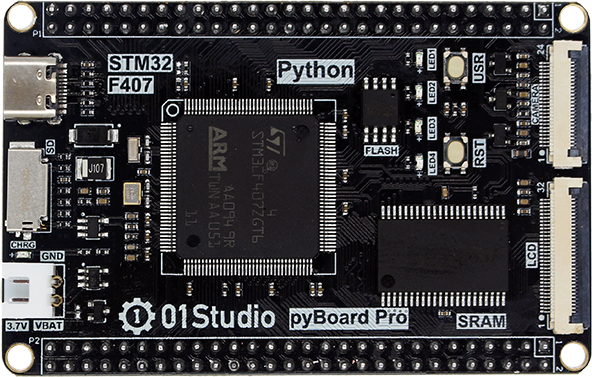
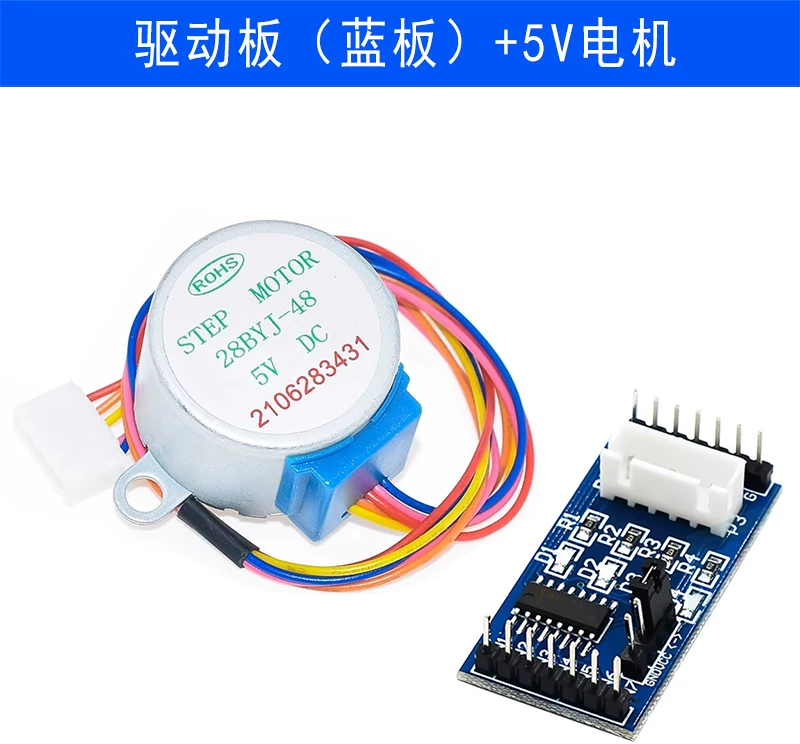
硬件连线参考前文ibd图,连接如下。借助一个1.34元的面包板、7根几分钱的杜邦线,把步进电机、驱动板、PyBoard、外接电源连起来。PyBoard通过USB线连计算机。
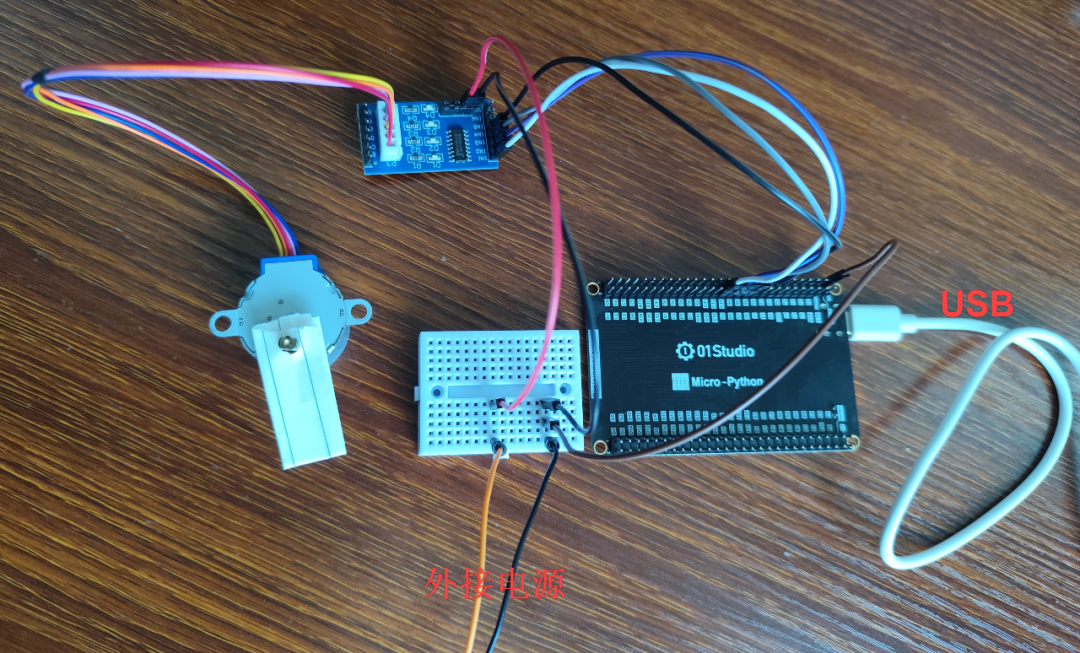
Part-4 运行程序驱动电机转起来
PyBoard执行main.py,步进电机转起来。按键盘Ctrl+C,可终止。
登录后免费查看全文
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-05-22
最近编辑:4月前

博士
专注于有限元分析领域,联合创作...

相关推荐
最新文章
热门文章
