
从王兴兴专利看机器人关节散热
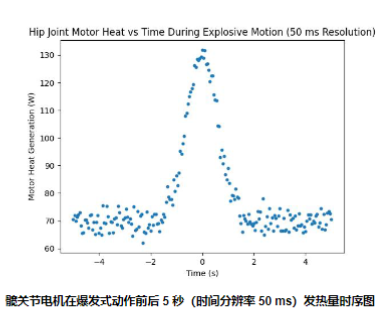
关节散热是人形机器人,四足机器人本体研究最有挑战的部分。具体可以查看文章人形机器人关节散热挑战 关节的热源主要有电机损耗、控制板mos管发热以及轴承齿轮机械摩擦产热,如果是高速转子,风摩损耗也是不可忽略的点。在机器人工作过程中,关节电机会产生大量的热量,这些热量随时间剧烈瞬时波动,随着热量累积,温度升高很容易导致电机受损。
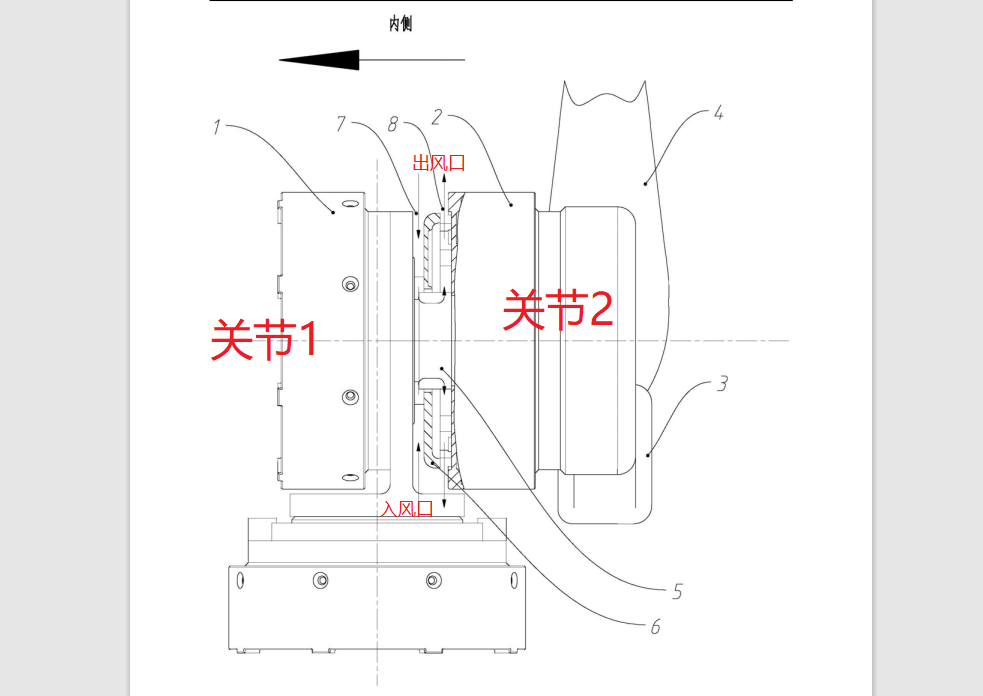
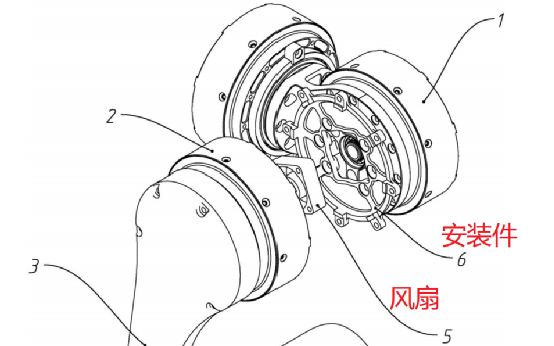
关节散热的难点主要受限结构空间狭小,不适合采用复杂的散热系统。同时,功率密度高很难在紧凑的空间做到有效散热。目前,关节散热主要通过自然散热,散热效率低下。宇树科技王兴兴创新提出了在关节内部安装风扇来应对关节高温累热。
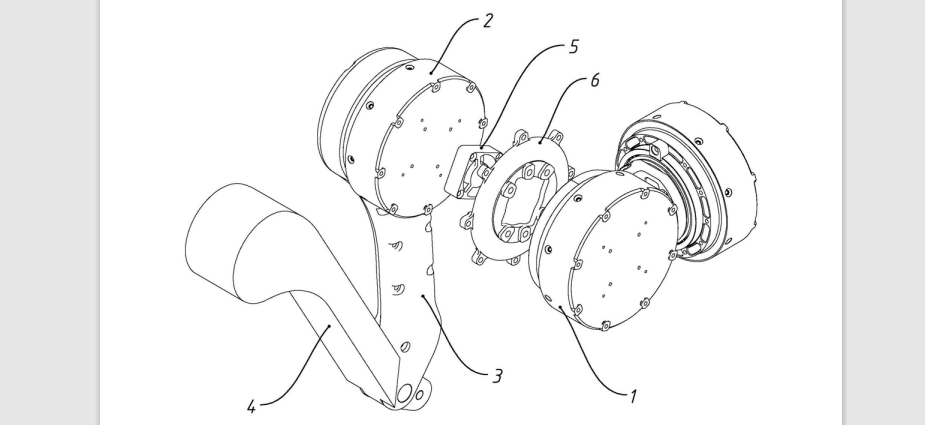
[免责声明]:本文案例只用于学习分享,无任何商业用途,如侵权联系删除。
登录后免费查看全文
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-04-21
最近编辑:5月前

硕士
详情关注“仿真社”

相关推荐
最新文章
热门文章
