第六夜:位移与应变的“数学舞步”——位移和应变的关系(应变2)
深夜的实验室,窗外是校园静谧的灯火。
人物:
小生:正在用电脑模拟机器人末端路径,屏幕上满是坐标变换的矩阵。 老师傅:站在一旁,指着屏幕上的位移矢量,若有所思。
1. 逻辑链条:从“位移”到“表情”
小生:师傅,上一夜咱们聊到“应变”是刻画材料变形强度的标尺。但在机器人控制里,我能直接观测到的是每个点的位移。这两者之间是怎么转换的?
老师傅:问得好。咱们得先理清三者的逻辑关系:位移 变形 应变。
位移(Displacement):物体从位置 A 挪到了位置 B。但你要注意,如果物体只是整体“搬个家”(刚体 位移),内部粒子间距没变,那就没有变形,也就没应力。 变形(Deformation):只有构件材料之间产生了 “相对位移”,也就是你离我远了或者近了,真正的变形才会发生。 应变(Strain):而应变,就是量化这种“相对位移”有多强烈的物理量。
老师傅:所以,位移和应变之间,必然存在一套严谨的数学翻译准则。
老师傅:想象一根沿 方向的细长杆,左端固定,受力后产生了位移场 。我们在杆上取两个相邻点 A 和 B:
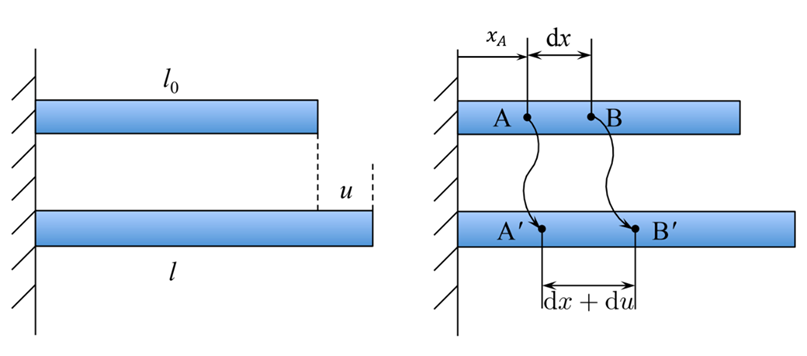
变形前:A 点在 ,B 点在 。所以初始长度 。
变形后:A 点移动到了 ,B 点移动到了 。
小生:(拿起笔开始代入公式)那么变形后的长度 就是:
老师傅:那这段线段的伸长量 呢?
小生:用新长度减去原长:
整理后得到:
老师傅:非常清晰!这就是相邻两点的“位移差”。现在,我们来算这一段的平均正应变 。
小生:按照定义,就是伸长量除以原长:
老师傅:那如果要看点 A 这一点的精确表情(应变)呢?
小生:让 取极限!
老师傅:没错。在平面问题里,这个逻辑也可以推广:
2. 过渡:大自然的“妥协”——小变形假设
小生:师傅,这套导数关系很优美。但我注意到,如果变形非常剧烈,位移的导数项可能会变得非常复杂。
老师傅:观察很敏锐。所以,为了在工程实践中抓牢主要矛盾,我们通常会引入一个极其重要的默认前提——小变形假设。
小生:小变形?是说只要力够小,我们就假设它没怎么动吗?
老师傅:不仅如此。小变形假设允许我们将复杂的几何关系简化,让我们可以忽略位移导数的高阶小量,从而建立起一套线性、高效的计算体系。
小生:我明白了。如果没有这个假设,咱们刚才推导的这些优美公式,可能就得在数学的泥潭里打滚了。
老师傅:没错。下一夜,咱们就聊聊这个让力学计算变得秩序井然的魔法——小变形假设。
【老师傅的深夜思考】几何方程把位移变成了应变。但在真实工程中,为什么我们总是假设变形极其微小?如果失去了这个假设,你觉得刚才那个简单的导数 还会成立吗?
(欢迎在评论区留下你的思考,下一夜,我们聊聊力学世界的“减法艺术”——小变形假设。)