谐波减速器传动的核心实现方式是什么?
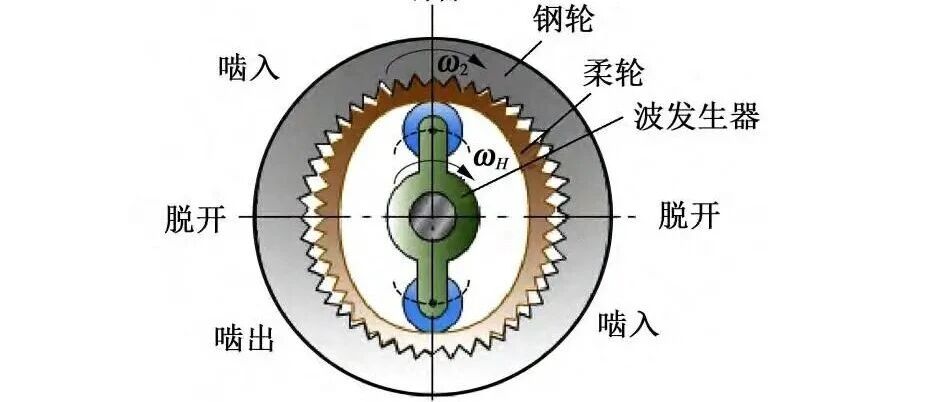
问题:谐波减速器传动的核心实现方式是什么?简答参考:依靠柔轮的周期性弹性变形实现错齿啮合。知识拓展核心原理谐波减速器通过波发生器迫使柔轮发生弹性变形,使其齿与刚轮齿在旋转中周期性啮合与分离,实现错齿运动。 关键组件包括刚轮(固定)、柔轮(弹性变形部件)和波发生器(椭圆凸轮或滚珠轴承),三者协同完成高减速比传动。 传动特点具有高精度、大减速比(通常50:1以上)、小体积和回差小等优势,适用于机器人、航空航天等精密领域。 变形过程波发生器旋转时,柔轮椭圆状变形区齿与刚轮啮合,随着旋转,啮合区域移动,每转一圈柔轮相对刚轮错动少量齿数,形成减速。 应用扩展除工业机器人关节外,也用于精密机床、医疗器械和光学设备,满足高传动精度、低振动的传动需求。 相关案例工业机器人关节驱动:在六轴工业机器人的旋转关节中,谐波减速器通过柔轮在波发生器作用下发生周期性弹性变形,与刚轮产生错齿啮合,从而实现高精度、大减速比的运动传递,保证了机器人末端执行器的定位精度和运动平稳性。 航空航天伺服机构:卫星天线指向机构或航天器太阳能帆板驱动装置中,谐波减速器利用柔轮的弹性变形实现微小角度的精确调整,其错齿啮合原理有效消除了回程间隙,确保在太空环境下长期可靠传输动力与位置信号。 精密光学仪器调焦系统:高分辨率天文望远镜或医疗显微镜的自动对焦系统中,谐波减速器通过柔轮的周期性变形驱动镜片组进行微米级位移,错齿啮合结构保证了传动无空回且响应灵敏,显著提升成像清晰度和调节效率。名词定义谐波减速器:一种利用柔性元件弹性变形实现传动减速的精密机械装置。柔轮:谐波减速器中的薄壁弹性零件,可在周期性外力作用下产生可控变形。弹性变形:材料在外力作用下发生形状改变,外力撤销后能恢复原状的现象。错齿啮合:两个齿轮在啮合过程中,齿槽与齿牙的对应位置发生周期性偏移的传动方式。来源:机械图纸狗