基于转速-转矩-电流的矢量控制优化(PMSM_FOC_sensor,后面介绍全速域MAP控制)
导读:本期文章对永磁同步电机开发中的常见的两种矢量控制策略(id=0和最大转矩电流比MTPA)进行详细地梳理和总结,在仿真实验框架中进行对比两种控制策略的不同和各自的优势、缺点。
PMSM_FOC_sensor(有感矢量控制)是永磁同步电机学习、开发的基础,在仿真验证中无需考虑转子初始位置和编码器带来的影响,容易实现。在硬件开发过程中,有感矢量控制常常需要搭配速度、位置编码器,比如旋变、磁编或者ABZ编码器,其中ABZ编码器不带初始位置辨识的功能,所以在软件开发过程中还要增加转子初始位置检测的功能。
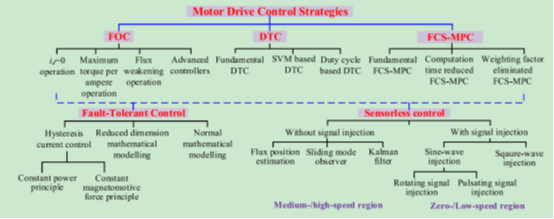
图1 电机控制策略发展的梳理
矢量控制是交流电机控制策略的常见控制策略,具有动态响应快、调速范围宽、控制精度高和节能方面具有优势(通过优化励磁电流,在轻载时降低铁损和铜损,提升电机的运行效率)。那接下来就详细介绍永磁同步电机两种常见的矢量控制策略:id=0和MTPA:
@本期文章推荐参考的参考书(电机控制学习,参考书不可能一本通神的,各个阶段参考不同的参考书籍文献,结合、最后串合起来才能完善自己的知识储备),如下:
@文章内容安排:
一、简析两种矢量控制策略的控制原理
(1)id=0
(2)最大转矩电流比MTPA
二、两种矢量控制的实现
(1)d轴参考电流实现的差异
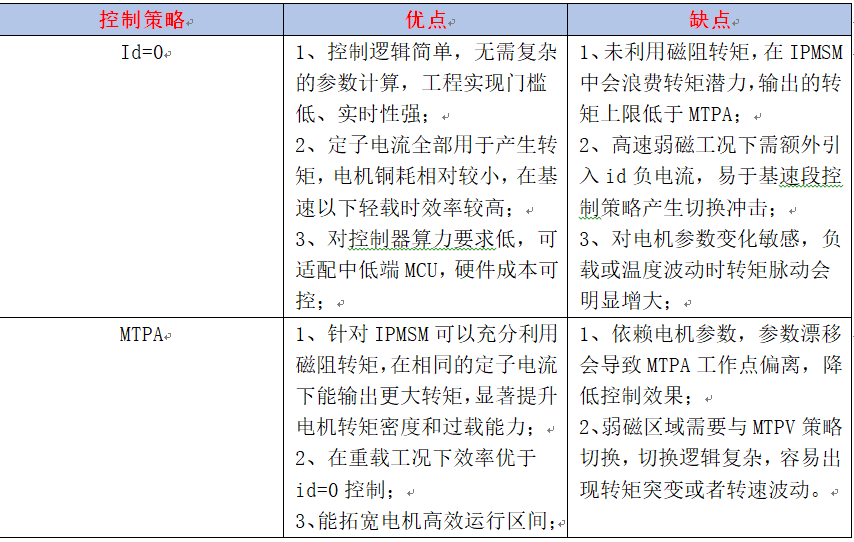
(2)两种控制策略各自优势、缺点的对比
三、在仿真验证框架中的实现和对比验证
(1)仿真验证实现过程的介绍
(2)波形对比验证分析
四、总结
(1)实际开发中的经验总结以及调试经验的总结
(2)学友开发和调试过程中问题讨论集锦
(3)模型分享:文中验证的simulink模型以及搭建的整个仿真验证框架
(4)电机控制交流群进入方式:MotorControl驱控笔记交流群
正文开始
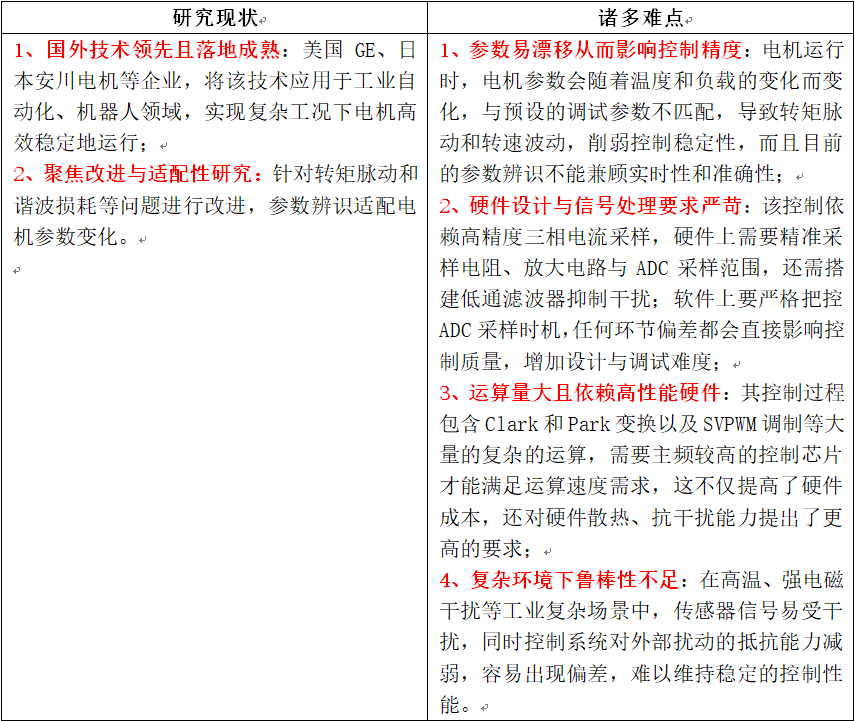
永磁同步电机有感矢量控制凭借高精度优势广泛应用于多个领域,目前研究聚焦算法优化,同时在参数稳定性、硬件适配等方面仍然面临诸多难点。
一、简析两种矢量控制策略的控制原理
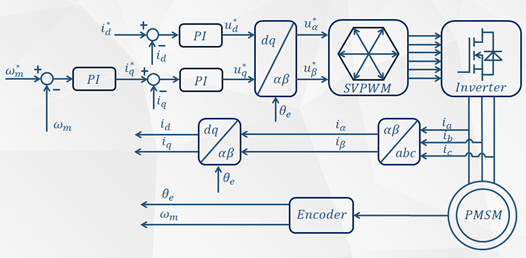
图1.1 永磁同步电机有感矢量控制系统框图
前几期文章重点介绍完SVPWM、坐标变换、PI调节器的内容,相关的部分可以查阅前几期的推文。
(引用前几期的文章)
系统解析PI调节器速度外环—从PI参数整定,bode图验证到实践调试、应用
系统解析PI调节器电流内环—从PI调节器是什么到PI参数整定、bode图分析再到实践调试、应用
一文彻底搞懂吃透-空间电压矢量脉宽调制技术(Space Vector Pulse Width Modulation,SVPWM)
永磁同步电机矢量控制的核心是通过坐标变换将三相定子电流解耦为相互独立的d轴电流和q轴电流,实现对电机转矩和磁通的解耦控制,进而达到类似直流电机的调速性能。
1.1 id=0
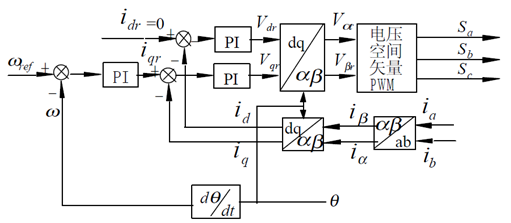
图1.2 id=0的永磁同步电机矢量控制策略框图
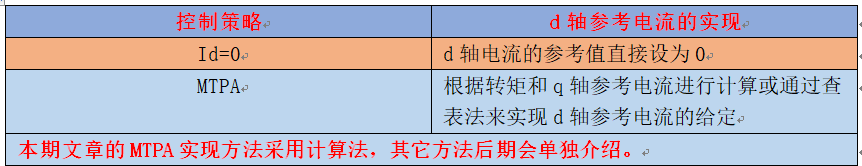
如图(1.2)所示,id=0的控制策略的d轴电流的参考值直接赋值为0,代入到d轴的PI调节器中计算得到d轴的参考电压。
1.2最大转矩电流比MTPA
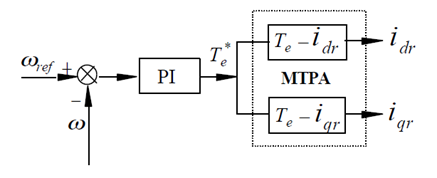
图1.2 MTPA控制原理
如图(1.2)所示,d轴的电流根据转矩和q轴电流的参考值计算得到,根据MTPA曲线计算得到相匹配的d轴参考电流,其值为负值。相比较id=0的控制策略,MTPA策略可以用更小的电流来达到同等的出力(输出力矩)。
二、两种矢量控制的实现(基频以下的分析)
id=0的控制策略很简单,MTPA的实现(计算法)需要重点分析:
@id=0的控制策略:
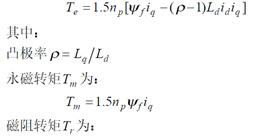
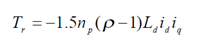
从上式可以看出,永磁同步电机的电磁转矩的控制最终可归结为对d轴和q轴电流的控制。对于给定的电磁转矩Te,有多种d轴和q轴电流组合的选择,也就可以产生不同的控制策略。由于凸极率的差别,对于内置式永磁同步电机,id=0的控制方式尽管实现简单,但并不能获得最为理想的控制性能。因为它仅能产生永磁转矩Tm,等效于一台无补偿绕组的直流电机运行,而失去了由于凸极效应而产生的磁阻转矩Tr,动态性能和功率因数都会受到影响。
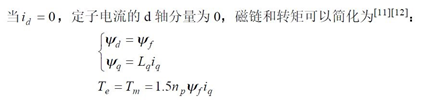
此时对应的矢量图为:
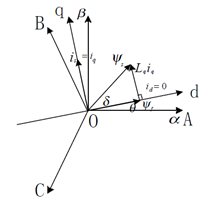
于是,电磁转矩仅仅包括永磁转矩Tm,定子电流合成矢量与q轴电流相等,这就和直流电机的控制原理变得一样,只要能够检测出转子位置(d轴),使三相定子电流的合成电流矢量位于q轴上就可以了。
id=0这种控制策略的特点是简单,定子电流与电磁转矩的输出成正比,无弱磁电流分量。当凸极率不等于1时,无磁阻转矩输出,而且当负载加大时,定子电流线性增大,需求的逆变器容量也较大。
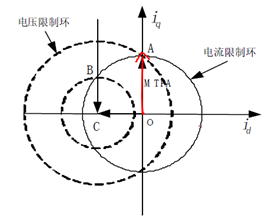
图2.1 表贴式PMSM(id=0控制策略)电流运行轨迹
在基频以下,表贴式PMSM在id=0的控制策略下,电流轨迹是OA。表贴式电机,无论是id=0还是MTPA控制策略,磁阻转矩都等于0,电磁转矩与iq成线性变化,此时id=0的控制即可以使得对于一定的转矩输出对应的定子电流最小。
@MTPA控制策略:
当凸极率不等于0,且为MTPA控制策略时,电磁转矩包括永磁转矩和磁阻转矩两个部分,可以得到电磁转矩-相角之间的关系,如图(2.2)所示:
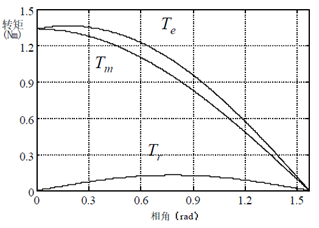
图2.2 电磁-相角之间的关系
MTPA实现的方式多样,本期文章只介绍计算法:
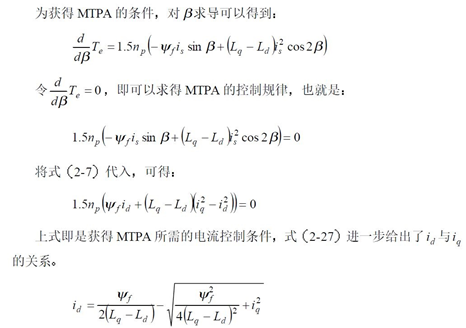
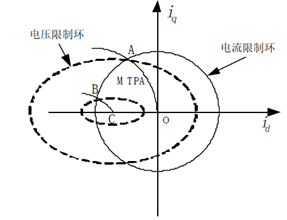
图2.3 内置式PMSM(MTPA控制策略)的电流轨迹运行
内置式PMSM(MTPA控制策略)的电流轨迹运行,在基频以下的轨迹是OA。从图(2.3)可知,此时的id为负值,根据电磁转矩方程可以发现,输出的电磁转矩由永磁体转矩和磁阻转矩共同组成。
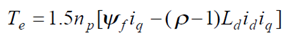
综合以上分析可以得出的结论:在相同工况下,要想输出同等的电磁转矩,MTPA控制策略所需的电流要小于id=0的控制策略,达到节能的效果;
2.1 d轴参考电流实现的差异
2.2两种控制策略各自优势、缺点的对比
三、在仿真验证框架中的实现和对比验证
3.1仿真验证实现过程的介绍
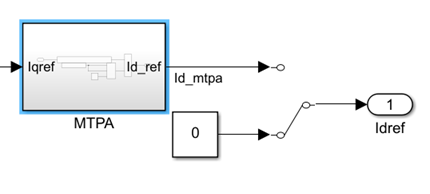
图3.1 矢量控制策略的仿真验证实现
MTPA根据公式法计算对应的模块搭建,与id=0的控制策略进行手动切换。
3.2波形对比验证分析
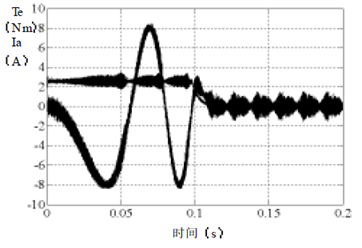
图3.2 id=0控制策略的电流波形变化
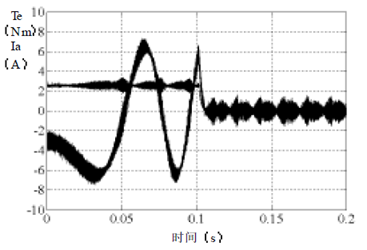
图3.3 MTPA控制策略的电流波形变化
从图(3.2)和(3.3)对比可知,相同的转矩情况下,MTPA控制对应的定子电流要小于id=0控制,并且当凸极率越大时,这种优势越明显。
四、总结
4.1实际开发中的经验总结以及调试经验的总结
1、硬件上实现永磁同步电机矢量控制,区别异步机,需要对转子初始位置进行辨识;
2、永磁同步电机有感矢量控制的开发重点在于:(1)编码器的位置、转速获取;(2)转子初始位置检测;(3)PI调节器的实现以及PI参数整定;(4)SVPWM的实现以及处理。
3、
4.2学友开发和调试过程中问题讨论集锦
(1)项目实践过程中,MTPA的实现一般采用什么方法?
控制芯片的算力不充足的情况下,查表法是首选;算力充足,方法的选择性就多了。
4.3模型分享:文中验证的simulink模型以及搭建的整个仿真验证框架