让 AI 直接操作CAE仿真软件:我的开源项目 CAE-Agent-Hub 破千 Star
我的开源项目 CAE-Agent-Hub 在 GitHub 上已经有 1200 多个 Star 了。这篇文章把它完整介绍一遍:它是什么、解决什么问题、仓库里都有什么,以及你怎么用上它、怎么参与进来。
项目地址:https://github.com/Cai-aa/CAE-Agent-Hub
一、它是什么:给工程仿真用的 AI 工具集 合
一句话概括:CAE-Agent-Hub 让 Codex、Cursor、Claude Code、WorkBuddy 这类 AI Agent 客户端,可以直接操作你电脑上已经安装好的 CAE 仿真软件。
这两年,用大模型写仿真脚本已经不新鲜了。但做过的人都知道,"写出脚本"和"把仿真跑通"之间隔着很远:
AI 看不到软件的真实状态。
它不知道你的模型树里有哪些 Part、材料是不是赋上了、分析步怎么设的,只能凭经验"猜"着写。
脚本写完还得人来跑。
复 制、粘贴、运行、报错、把报错贴回去、再改……人成了 AI 和软件之间的"传话员"。
结果靠人看、靠人判断。
作业算没算完、收敛没收敛、应力值合不合理,AI 拿不到原生结果,自然也没法自己检查。
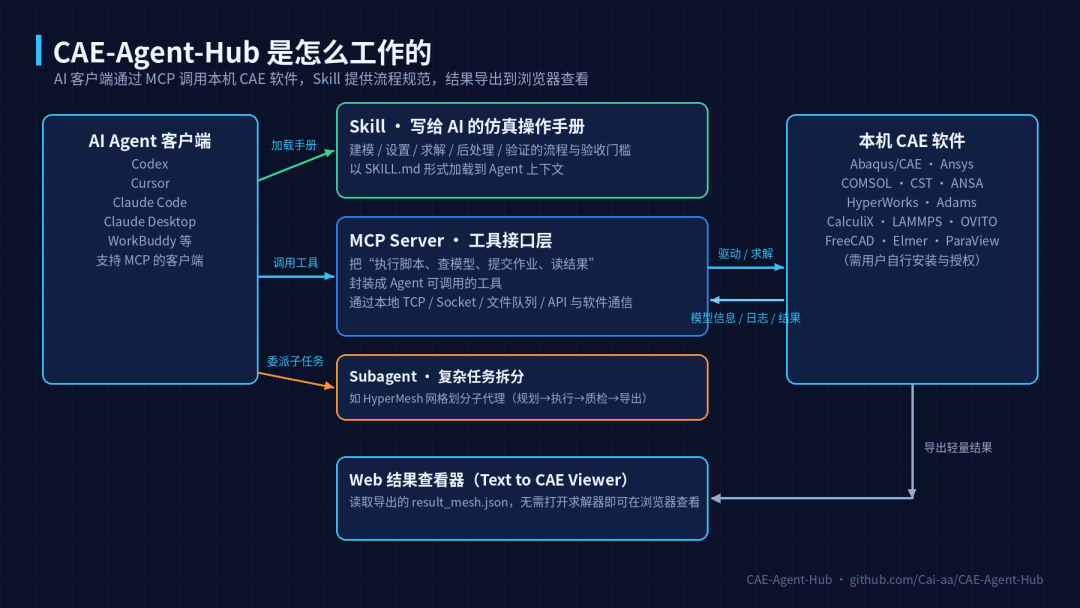
CAE-Agent-Hub 想解决的就是这一段"最后一公里":不再只生成离线示例,而是让 AI 连上真实的 CAE 软件,自己执行、自己检查、自己读结果。
仓库主要由四部分组成:
| MCP | |
| Skill | |
| Subagent | |
| 网页端结果查看器 |
二、为什么是 MCP + Skill?
先简单解释两个概念,后面看仓库内容会更清楚。
MCP(Model Context Protocol,模型上下文协议) 是一种让 AI 客户端调用外部工具的开放协议。一个 MCP Server 会向 AI 声明"我有哪些工具、每个工具要什么参数、返回什么",AI 客户端就可以在对话过程中按需调用。对 CAE 来说,MCP Server 就是 AI 和仿真软件之间的"接口层":AI 发出"提交这个作业""读取这个 ODB 的最大应力"之类的调用,MCP Server 再通过本地 TCP、Socket、文件队列或软件自带的 API,把指令交给正在运行的软件执行,并把结果返回给 AI。
Skill 解决的是另一个问题:AI 能动手了,但它知道该怎么做吗? 仿真不是调几个 API 就完事的,选什么单元、分析步怎么设、边界条件怎么加、算完看哪些量、什么样的结果才算可信,这些都是工程经验。Skill 就是把这些经验写成结构化的说明文档(SKILL.md),在 AI 干活时加载进它的上下文,相当于给它配了一本操作手册。
两者的分工可以这样理解:
MCP 管"能不能做"
:提供与真实软件交互的能力;
Skill 管"该怎么做"
:提供流程、规范和验收标准;
CAE 软件负责"真正算"
:求解始终由你本机安装的正版软件完成。
只有 MCP,AI 容易"乱操作";只有 Skill,AI 只能"纸上谈兵"。两者组合,才更接近一个靠谱的仿真助手。
三、MCP:从 Abaqus 开始,覆盖结构、流体、电磁、多体和原子尺度
1. 第一个 MCP:Abaqus MCP
这个项目的起点,就是仓库 MCP 索引表里排在第一行的 Abaqus MCP。
它的工作方式是:在 Abaqus/CAE 内部加载一个插件,启动本地 TCP bridge;MCP Server 运行在 Abaqus 外部,通过这个 bridge 和正在运行的 Abaqus/CAE 会话通信。连上之后,AI 可以:
在 Abaqus kernel 中执行 Python 脚本; 检查模型:Part、材料、分析步、载荷、边界条件等; 提交作业并监控运行状态; 读取 ODB 结果; 截取 viewport 图像,让 AI "看到"当前模型和云图。
注意这里的关键词是"live":AI 操作的是你眼前打开的 Abaqus 窗口,而不是在后台偷偷生成一个脚本让你自己去跑。仓库里另外还保留了一个适配 Abaqus 2020 等较老版本的兼容版目录,老版本用户也可以试。
2. 从一个到一整个目录
从 Abaqus MCP 开始,MCP 目录已经扩展成了一个覆盖多个物理方向的集 合:
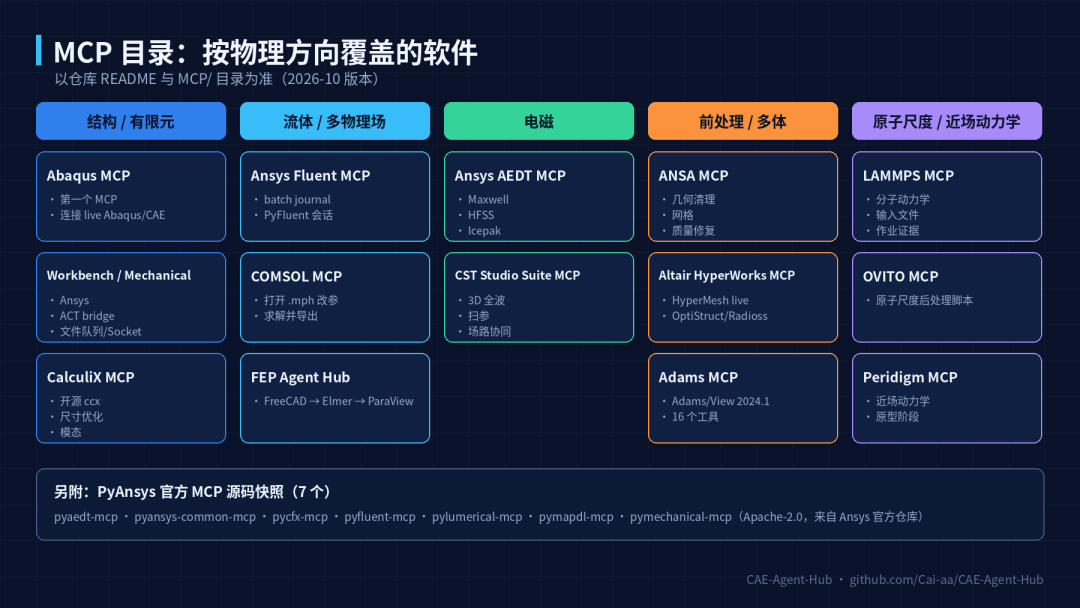
商业软件这边:
Ansys Fluent MCP
检测 Fluent 安装、启动 batch journal、跟踪作业和日志,也可以管理 live PyFluent 会话,执行 Scheme、TUI 和 Python 探测。
Ansys Workbench / Mechanical MCP
通过 Python helper 和 Mechanical ACT bridge 控制 Workbench 与 Mechanical,支持文件队列和 Socket 定时器两种通信方式。
Ansys AEDT MCP
AEDT(Ansys Electronics Desktop)这一套平台里包含 Maxwell、HFSS、Icepak 等求解器。MCP 通过 TCP JSON bridge 连接 Electronics Desktop,可以查看工程、创建设计(目前示例以 HFSS 为主)、保存工程、执行 AEDT Python 片段。
COMSOL MCP
面向真实工程里最常用的自动化场景——打开已有 .mph模型、修改参数、求解、导出图表、保存副本;还支持共享服务器模式,可以在 COMSOL 桌面端实时看到模型树和求解过程。
CST Studio Suite MCP
通过 CST 自带 Python API 控制 CST 设计环境,覆盖 3D 全波建模、端口、边界、网格、求解、结果读取、参数扫描和 Touchstone 导出,以及 Design Studio / Schematic 场路协同仿真。
ANSA MCP
面向前处理,提供几何清理、面/体网格、网格质量检查与修复、Abaqus/Nastran 文件导入导出等操作,采用"外部 MCP 进程 + ANSA 内加载的 Python 桥"架构。
Altair HyperWorks MCP
控制 HyperWorks 与 live HyperMesh 会话,支持模型和实体检查、网格划分、OptiStruct / Radioss 求解任务管理和 HyperView 结果后处理;所有模型修改前都会先建检查点,失败自动回滚。
Adams MCP
面向 Windows 上的 Adams/View 2024.1,提供 16 个工具,可以搭建刚体机构、运行有超时保护的批处理并提取关节反力数据,补上了多体动力学这一块。
此外,仓库还收录了 Ansys 官方 GitHub 组织公开的 7 个 PyAnsys MCP 项目源码快照(pyaedt、pyfluent、pymapdl、pymechanical、pycfx、pylumerical、pyansys-common),方便对照和选用。
开源软件这边:
CalculiX MCP
包装开源有限元求解器 CalculiX( ccx),不需要商业 license。可以解析.inp、原位修改设计变量、运行求解、读取.dat结果、提取固有频率与振型,还能跑两阶段尺寸优化(LHS 粗扫 + 坐标下降),在应力/位移约束或频率下限约束下最小化质量。
LAMMPS MCP / OVITO MCP
分子动力学和原子尺度后处理。检测本地安装、运行明确的输入文件或后处理脚本,并保留作业日志作为证据。
FEP Agent Hub
把 FreeCAD(参数化建模)、Elmer FEM(网格与求解)、ParaView(后处理)三个开源软件用三个独立的 MCP 串起来,已经验证了热传导、电磁、结构和层流等 6 个算例模板。
Peridigm MCP
近场动力学方向,目前处于原型阶段,已在限定模板上完成验证,附带弹性基准和预裂纹拉伸损伤两个结果回放 Demo。
可以看到,结构、流体、电磁、多物理场、多体动力学、前处理、分子动力学这些方向都已经有了对应的 MCP。
说明:所有商业软件都需要你自己合法安装并具备有效许可证;仓库只提供连接和自动化的代码,不包含任何软件本体或 license。
四、Skill:写给 AI 的仿真操作手册
如果说 MCP 让 AI 有了"手",那 Skill 就是给它的"操作规程"。
1. 最全的是 Abaqus Skill
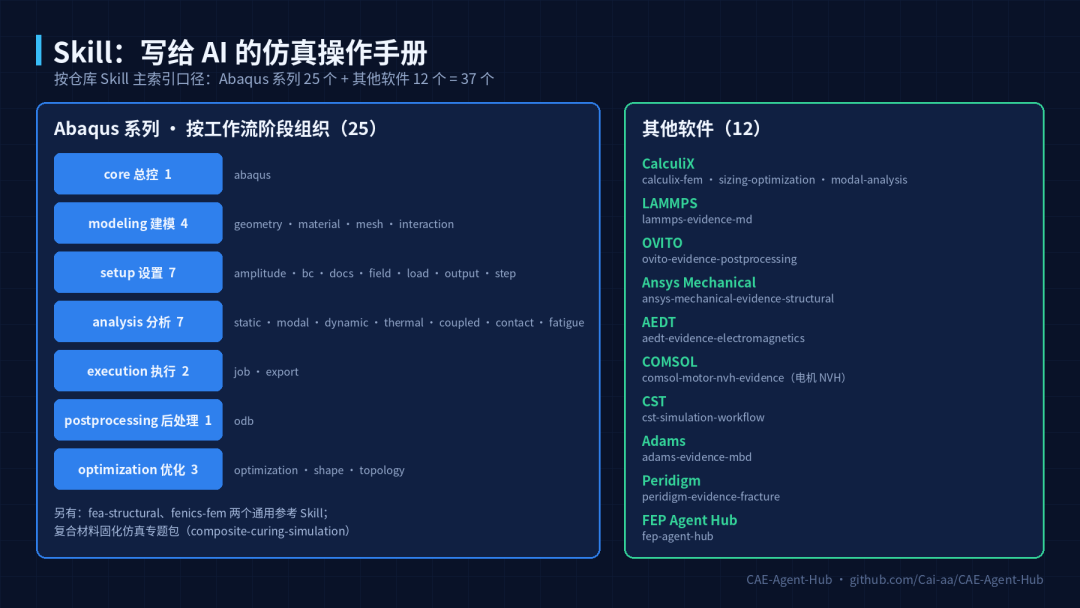
Abaqus 系列 Skill 按仿真工作流的阶段来组织,一共 25 个:
core(总控): abaqus,负责判断任务类型、路由到具体的子 Skill;modeling(建模):几何、材料、网格、相互作用; setup(设置):幅值曲线、边界条件、预定义场、载荷、输出请求、分析步,以及 Abaqus API 文档管理; an alysis(分析):静力、模态、动力学、热、热-结构耦合、接触、疲劳; execution(执行):作业提交与监控、结果导出; postprocessing(后处理):ODB 结果读取; optimization(优化):通用优化、形状优化、拓扑优化。
拆这么细是有原因的:一个普通的静力分析,只需要组合 core + 几何 + 材料 + 网格 + 载荷 + 边界 + 分析步 + 静力分析 + 作业 + ODB 这几个 Skill;做接触分析时再加上相互作用和接触分析;做设计迭代时再加优化。按需加载,AI 的上下文更干净,出错也更容易定位。
除此之外,Abaqus 目录下还有 FEA 通用结构分析、FEniCS 有限元两个参考型 Skill,以及一个复合材料固化仿真的专题 Skill 包(模具接触、固化温度、回弹分析等)。
2. 其他软件的 Skill
面向其他软件的 Skill 有 12 个,包括:
CalculiX:有限元主工作流、尺寸优化、模态分析(3 个); LAMMPS 分子动力学、OVITO 原子尺度后处理; Ansys Mechanical 结构仿真 证据与验收、AEDT(Maxwell、HFSS、Icepak)电磁与电热仿真; COMSOL 永磁电机 NVH:耦合旋转电磁、结构模态、声学与 Campbell 图验证; CST 电磁仿真流程、Adams 多体动力学、Peridigm 近场动力学断裂、FEP Agent Hub 三软件协同。
按仓库 Skill 索引的口径,Abaqus 系列 25 个加上其他软件 12 个,一共 37 个。另外仓库里还有 Workbench 结构、Fluent 热压罐、圆柱 O-grid 网格等扩展 Skill,在持续整理中。
你会注意到,很多 Skill 名字里都带着 evidence。这是这个项目一个比较核心的设计思路:AI 做仿真,不能只给一个"算完了"的结论,还要留下可追溯的证据——用了哪些文件、执行了哪些命令、日志里有没有报错、结果有没有和解析解或参考值对上。对工程师来说,这比"AI 说它算对了"可靠得多。
五、Subagent:把复杂任务拆开
有些任务一个 Agent 一口气做下来容易失控,比如网格划分:要清理几何、规划分区、选网格路线、检查质量、修复局部问题、导出求解器文件,每一步都有大量细节。
仓库的 Subagent/ 目录用来存放这类可复用的子代理定义。目前已有的是 HyperMesh Meshing Subagent:它通过 HyperWorks MCP,按"检查模型 → 选择网格路线并说明理由 → 写分区计划 → 执行 → 质量检查 → 导出求解器文件"的流程完成一次可审计的网格划分,并明确要求不臆造材料、载荷、网格尺寸和验收标准。
主 Agent 负责整体流程,把这类专业性强的子任务交给对应的 Subagent,是处理复杂仿真任务更稳妥的方式。
六、网页端结果查看器:不开求解器也能看结果
AI 跑完仿真之后,结果怎么看?总不能每次都打开一遍求解器。
仓库里的 Text to CAE Viewer 就是为这个准备的:只要算例导出了轻量的 result_mesh.json,就可以直接在浏览器里查看网格、云图和变形,不需要安装求解器。
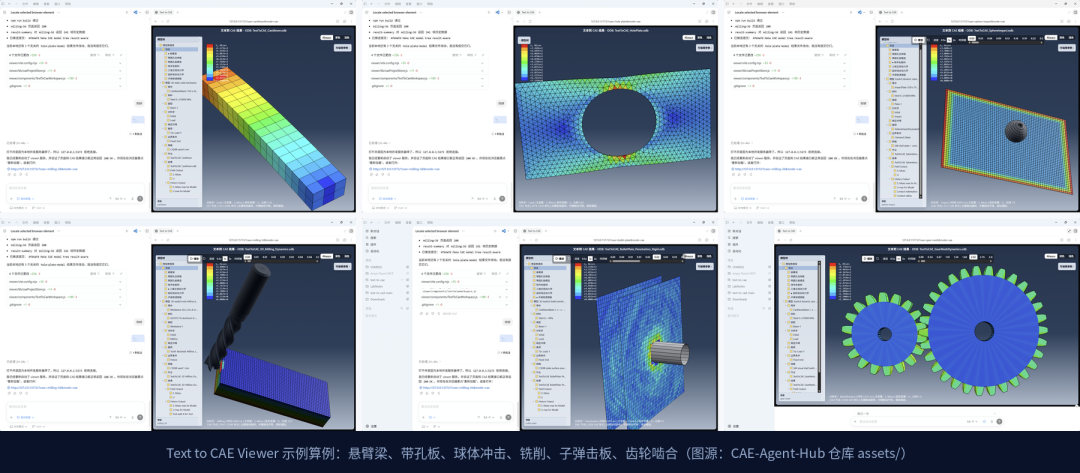
仓库里自带了悬臂梁、带孔板、带孔板模态、球体冲击、铣削、齿轮啮合、子弹击板等示例算例,CalculiX MCP 也可以直接把结果导出成这个格式。近场动力学方向还有一个单独的 Peridigm 结果回放页面,可以逐帧查看材料点损伤的演化过程。
本地启动只需要几行命令:
Set-Location.\viewer npm.cmd install npm.cmd run dev 然后在浏览器打开 http://127.0.0.1:4178/?case=cantilever 这类地址即可。
七、一个典型工作流:用自然语言跑一个 Abaqus 静力分析
把上面几部分串起来,一次 AI 驱动的 Abaqus 静力分析大致是这样的:
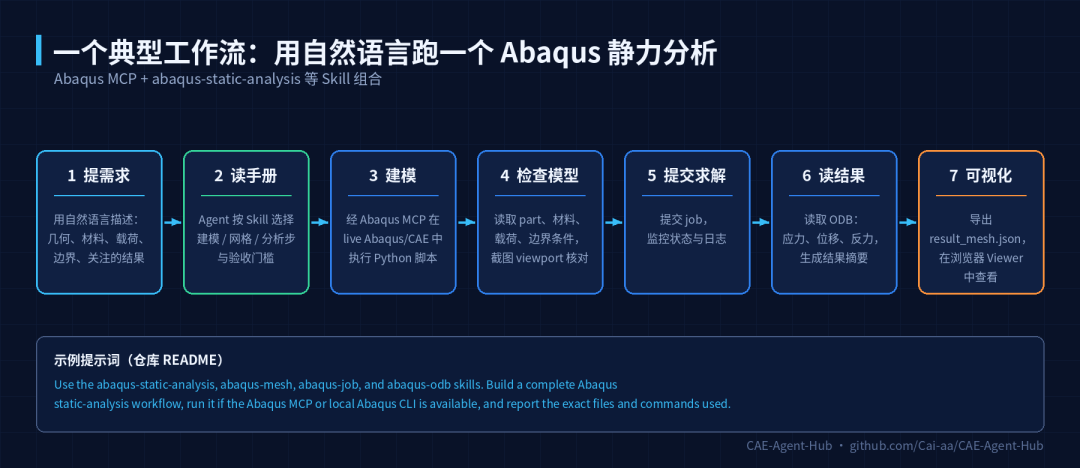
第 1 步:准备环境。 克隆仓库,按 MCP/Abaqus 目录里的说明安装 MCP Server,在 Abaqus/CAE 中加载插件启动 bridge,再把 MCP Server 注册到你用的 AI 客户端。
git clone https://github.com/Cai-aa/CAE-Agent-Hub.git Set-Location.\CAE-Agent-Hub 第 2 步:加载 Skill。 把需要的 Skill 目录复 制到客户端的 skills 目录,以 Codex 为例:
New-Item-ItemType Directory -Force -Path "$env:USERPROFILE\.codex\skills"|Out-NullCopy-Item-Recurse -Force ".\Skill\abaqus\an alysis\abaqus-static-ana lysis""$env:USERPROFILE\.codex\skills\abaqus-static-ana lysis"第 3 步:用自然语言提需求。 仓库 README 里给了一个示例提示词:
Use the abaqus-static-an alysis, abaqus-mesh, abaqus-job, and abaqus-odb skills. Build a complete Abaqus static-ana lysis workflow, run it if the Abaqus MCP or local Abaqus CLI is available, and report the exact files and commands used. 第 4 步:AI 执行。 Agent 按 Skill 里的流程,通过 Abaqus MCP 在 live 会话中执行建模脚本、检查模型、提交作业、监控状态、读取 ODB 中的应力、位移和反力,最后报告用到的文件和命令。
第 5 步:人来把关。 你在 Abaqus 窗口里可以实时看到模型的变化,也可以把结果导出到网页查看器里复核。AI 负责执行和整理,工程判断仍然由工程师来做,这是我做这个项目一直坚持的定位。
八、开源协议与参与方式
整个项目基于 MIT 协议完全开源,目前还在持续更新中。
后续的方向(README 路线图)包括:
接入更多主流仿真软件的专用 MCP Server;
更多产品化的 Skill 包,用于可复用的建模和验证流程;
面向结果查看器和报告生成的共享结果导出格式;
为每个 CAE 软件提供安装提示词和验证脚本。
如果你也在做仿真,或者对 AI + CAE 感兴趣,欢迎通过这几种方式参与:
点个 Star:这是对项目最直接的支持,也方便你跟进后续更新; 提 Issue:用的时候遇到问题、有新软件的接入需求,或者对某个 Skill 的流程有更好的建议,都欢迎提出来——CalculiX MCP 当初就是为了回应一个 Issue 里提出的需求而做的; 提交 PR,成为项目组成员:目前已经有多位贡献者参与进来,Adams MCP、FEP Agent Hub 等模块都来自社区贡献。如果你熟悉某款仿真软件,欢迎把你的 MCP、Skill 或者算例贡献进来,一起共建 CAE-Agent-Hub。
贡献小提示:新增 MCP 或 Skill 时,建议保留可复用源码、示例、测试和中英文 README;不要提交虚拟环境、求解结果、本机私有路径和许可证文件。
写在最后
从第一个 Abaqus MCP 到现在,这个项目从"一个软件的一个插件"长成了覆盖十多款仿真软件、几十个 Skill 的工具集 合。我越来越确定一件事:AI 进入仿真领域,不会是取代工程师,而是把工程师从大量重复的操作里解放出来,把精力放回到真正需要判断的地方。
项目地址再放一遍:
https://github.com/Cai-aa/CAE-Agent-Hub
觉得有用的话,欢迎 Star、转发给身边做仿真的朋友。也欢迎在评论区告诉我:你最希望下一个接入的仿真软件是哪个?
—— 去飞 GoFly