
2-37 IMU 足部惯性导航与步态轨迹跟踪
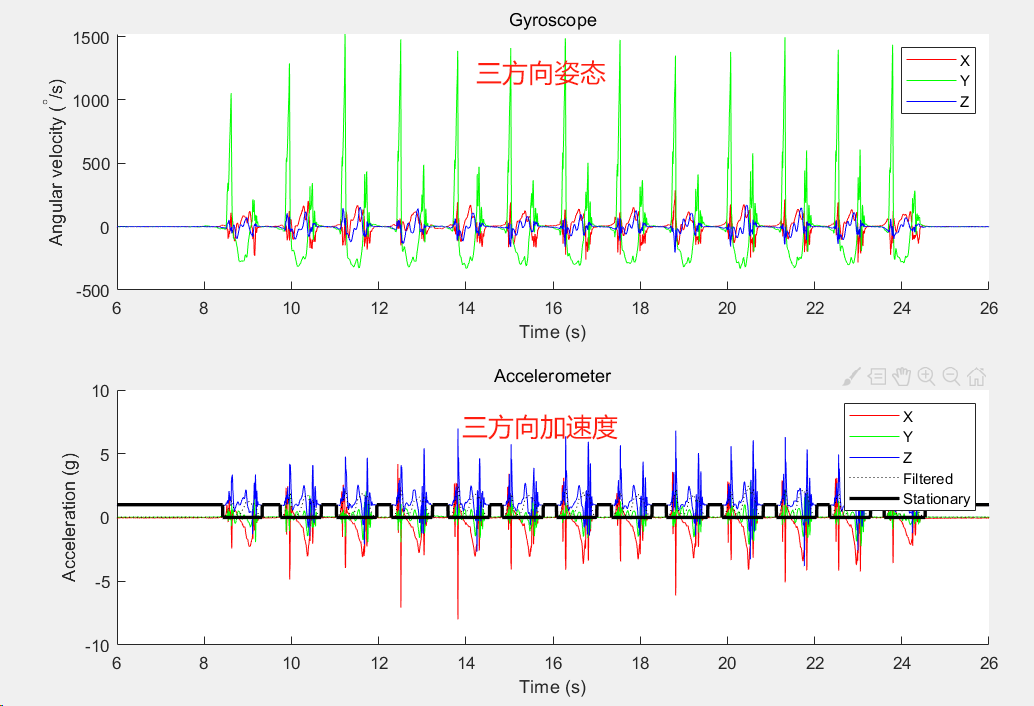
一句话介绍: 这套程序读取安装在脚部的 x-IMU 三轴陀螺仪和三轴加速度计数据,先检测脚掌静止区间,再用四元数 AHRS 估计传感器姿态,把加速度转换到地球坐标系,并通过 ZUPT 零速约束和步间线性漂移补偿得到速度,最后再次积分重建脚部的三维行走轨迹。
先看它解决什么问题
如果把一个 IMU 固定在脚上,我们能够直接测到的只有:
三轴角速度;三轴加速度。
但真正希望得到的是:人走了多远、向哪个方向走、有没有上楼,以及脚在三维空间中的运动轨迹。
这并不能直接从某一列传感器数据读出来。
程序需要连续完成:
陀螺仪 + 加速度计 → 静止检测 → 姿态估计 → 坐标系旋转 → 去重力 → 加速度积分 → 零速修正 → 漂移补偿 → 速度积分 → 三维位置
1. 工程中最核心的文件是什么?
虽然工程包含一套 x-IMU 数据读取库和四元数工具函数,但最终理解程序只需要抓住几个核心文件:
文件 | 作用 |
|---|---|
| 主流程:读数据、静止检测、姿态、速度、位置 |
| 基于陀螺仪和重力方向反馈的四元数姿态估计 |
| 用位置和姿态生成六自由度三维轨迹动画 |
| 四元数乘法、共轭、旋转和旋转矩阵转换 |
| 3 组实际 x-IMU 行走数据 |
2. 工程自带了哪些步行数据?
Datasets 中提供 3 组实验数据:
straightLine:直线行走;
stairsAndCorridor:楼梯与走廊;
spiralStairs:螺旋楼梯。
每组同时保留:.BIN 原始记录;_CalInertialAndMag.csv 标定后的惯性与磁场数据。
当前 Script.m 实际通过 x-IMU MATLAB library 读取的是:
标定后的 CSV 数据。
陀螺仪 X/Y/Z + 加速度计 X/Y/Z + 磁力计 X/Y/Z
不过主脚本真正参与轨迹计算的是:陀螺仪 + 加速度计。
3. 当前默认分析数据?
源码默认启用:straightLine
并截取:6 s ~ 26 s
采样频率为:fs = 256 Hz
所以采样周期:Δt = 1/256 ≈ 0.00390625 s
20 s 的分析窗口包含:5121 个采样点
4. 第一步为什么必须先找到“脚不动”的时刻?
惯性导航最大的难点是:
很小的加速度误差经过一次积分会变成速度误差,再积分一次就会变成越来越大的位置漂移。
脚部行走有一个非常有利的特点:每走一步,脚掌通常都会有一段时间落地并近似静止。
如果程序能够找到这些时刻,就知道:真实脚速应该约等于 0。
这给惯性积分提供了周期性的绝对约束。
这就是程序后面 ZUPT 的基础。
5. 程序怎样检测脚是否静止?
先计算三轴加速度合成模:a_mag = √(aₓ² + aᵧ² + a_z²)
随后经过三步处理:0.001 Hz 一阶高通 → 取绝对值 → 5 Hz 一阶低通
得到平滑的运动强度:a_filt
最后使用固定阈值:a_filt < 0.05
判断为:stationary = 1
也就是脚处于静止状态。
这个处理的直观意义是:
高通去掉接近恒定的重力 / 直流成分;
绝对值只保留运动偏离大小;
低通去掉快速尖锐波动;
最后用阈值区分“脚落地静止”和“摆动”。
默认直线数据窗口中,按源码等价复算约有:41% 的采样点被判定为静止。
6. 为什么还要估计 IMU 姿态?
加速度计输出是在:传感器自身坐标系中测得的。
但走路过程中脚会不断:
抬起;俯仰;转动。例如传感器 X 轴上的加速度,并不永远对应地面的前进方向。
所以必须先知道每一时刻传感器相对于地球坐标系的姿态,然后把:Body Frame 加速度旋转成:
Earth Frame 加速度。
程序用四元数:q = [q₀, q₁, q₂, q₃]表示这个姿态。
7. AHRS 怎样融合陀螺仪和加速度计?
AHRS.m 首先根据当前四元数估计重力方向:
v = gravity direction predicted by q
然后把测得的加速度归一化,计算:e = v × a_normalized
这个叉乘误差表示:
当前姿态估计出来的重力方向,与加速度计观察到的重力方向偏了多少。
程序再修正陀螺仪:ω_ref = ω_gyr - Kp·e
最后使用四元数微分关系:q̇ = 0.5 · q ⊗ [0, ω_ref]
并按采样周期积分:q(k) = normalize[q(k-1) + q̇Δt]
这样就能连续得到每个采样点的姿态。
8. 为什么运动时 Kp=0,静止时 Kp=0.5?
这是当前程序很有特点的一处设计。
当脚静止时:Kp = 0.5
程序相信此时加速度计主要测到重力,因此可以利用重力方向修正陀螺仪姿态漂移。
当脚正在摆动时:Kp = 0
因为这时加速度计同时包含明显的脚部运动加速度。
如果仍把它当成重力方向,反而会把错误信息反馈给姿态估计。
因此程序采用:静止 → 陀螺仪 + 重力方向校正、运动 → 主要依靠陀螺仪积分的策略。
在正式处理全部数据之前,还会用最初约 2 s 的平均加速度重复更新:2000 次让初始四元数先收敛到正确的重力方向。
9. 磁力计为什么没有进入当前姿态估计?
虽然 CSV 中保存了三轴磁场数据,但主程序调用的是:
UpdateIMU(Gyroscope, Accelerometer)
而不是包含磁力计的完整 AHRS 更新。
实际上 AHRS.m 中的三传感器 Update 方法也没有实现。
所以当前姿态估计只有:陀螺仪 + 加速度计
这意味着:
横滚和俯仰可以在静止阶段利用重力方向校正;
航向角没有磁北等绝对方向约束,主要依赖陀螺仪积分。
这也是理解长距离二维轨迹方向误差时必须知道的一点。
10. 怎样把脚上的加速度转换到地球坐标系?
程序利用四元数旋转:
a_E = q ⊗ [0, a_B] ⊗ q*
其中:
a_B:IMU 本体坐标系加速度;
a_E:地球坐标系加速度;
q / q*:姿态四元数及其共轭。
转换完成后,再把单位:g乘以:9.81得到:m/s²
最后从 z 轴减去重力:a_z ← a_z - 9.81于是剩下的才主要是脚在地球坐标系中的平移加速度。
11. 为什么不能直接把加速度一直积分?
最简单的速度计算是:v(k) = v(k-1) + a(k)Δt
但哪怕只有一点点:
传感器零偏;姿态误差;重力残差;
连续积分后速度都会慢慢偏离真实值。
所以程序每次检测到:脚处于静止
就直接强制:v = [0, 0, 0]
这就是:ZUPT,Zero Velocity Update,零速更新。
对于脚载 IMU 来说,这个约束非常自然,因为脚掌落地的静止阶段真实速度确实接近 0。
12. 仅仅把落地速度设成 0 为什么还不够?
假设一次摆腿持续 N 个采样点。
由于积分误差,程序可能在下一次落地前得到:v_end ≠ 0
虽然落地时强制清零,但这段摆腿期间已经积累了一条错误速度曲线。
程序进一步假设:
一次非静止区间中的积分漂移近似线性增长。
所以先计算:driftRate = v_end / N
然后构造:v_drift(i) = i · driftRate
最后修正:v_corrected = v_integrated - v_drift
这样一次摆动区间的速度误差就从开头的 0 逐渐补偿到结尾的 v_end。
这一步是程序能够重建较稳定步态轨迹的核心。
13. 最终位置怎样得到?
完成:姿态修正 → 去重力 → 加速度积分 → ZUPT → 线性速度漂移补偿
之后,再对速度做一次积分:p(k) = p(k-1) + v(k)Δt
得到:pos = [x, y, z]
三列位置。因此这里是典型的双重积分:加速度 → 速度 → 位置
但和最简单的双积分不同,程序在中间加入了足部静止约束和每一步的速度漂移修正。
14. 默认直线行走数据能得到什么结果?
对源码默认:straightLine,6~26 s
按照程序公式和同一组 CSV 数据做等价数值复算:
样本数:5121;
分析时长:20 s;
检测到约 13 个非静止步态区间;
最终相对位置约为:[18.72, 0.74, 0.12] m
其中主要位移集中在 x 方向。也就是说,这组默认数据被重建成:
约 18.7 m 的主要直线前进行走,同时存在较小的横向和垂向残差。
这里的位置是从:[0,0,0]开始积分得到的相对轨迹,并不是 GPS 绝对坐标。
15. 楼梯与走廊数据体现了什么?
将源码切换到:stairsAndCorridor,5~53 s
共有约:12289 个采样点
按同样算法复算,末端相对位置约为:[26.76, -5.53, 3.00] m
其中 z 方向最终约:+3.0 m说明三维积分不仅能够表示平面前进和转弯,也能够反映:
上下楼过程中产生的垂向高度变化。
这也是三维惯性轨迹相对于单纯“计步 + 步长估计”的优势。
16. 六自由度动画在展示什么?
位置计算完成以后,程序把:pos和:quat → 旋转矩阵一起送入:SixDofAnimation
因此动画中的每一个时刻同时包含:
IMU 在哪里;
IMU 朝哪个方向。
程序还保留整条运动轨迹,并让观察视角在动画过程中旋转约:120°
所以最终展示的不是单独一条二维折线,而是:
带实时脚部姿态方向的三维 6-DOF 运动轨迹。
动画末尾还额外重复最终姿态约:20 s让最后结果不会立即消失。
17. 为什么这种方法特别适合“脚载 IMU”?
优势一:步态天然提供周期性零速条件
如果 IMU 安装在腰部,走路时传感器几乎一直在动,很难知道真实速度什么时候严格为 0。
但脚掌每一步都会落地,所以 ZUPT 约束非常强。
优势二:不依赖摄像机和外部定位基站
只要有脚上的陀螺仪和加速度计,就能离线重建轨迹。
优势三:姿态和位置在同一条链上计算
四元数不仅用于画姿态,还决定如何正确地把加速度从脚部坐标系变换到地球坐标系。
所以姿态估计和位置跟踪并不是两个独立模块,而是前后依赖的。
18. 程序最终能得到什么?
运行主脚本后,最重要的结果变量包括:
stationary:每个采样点是否静止;
quat:每个采样点的姿态四元数;
acc:地球坐标系去重力后的加速度;
vel:ZUPT 与漂移修正后的三轴速度;
pos:最终三维相对位置。
整个程序的核心输出可以总结为:
传感器原始惯性数据 → 脚部姿态 + 三维速度 + 三维步行轨迹
最后还可以通过 SixDofAnimation 动态查看完整六自由度运动。
19. 怎么运行?
进入:Gait Tracking With x-IMU
目录后,直接运行:Script.m
默认会分析:Datasets/straightLine
如果要换数据,只需要在脚本开头切换 filePath、startTime 和 stopTime。
程序需要 Signal Processing Toolbox 中的 butter、filtfilt,并依赖工程自带的:Quaternions + ximu_matlab_library
切换到源码预设的 spiralStairs 时,当前 0.05 静止阈值在 4~47 s 片段开头没有先检测到静止状态,会造成漂移补偿中的静止起止点数量不配对;要运行这组数据,需要先让选取区间从有效静止段开始,或在漂移补偿循环中处理首尾未配对区间。
20. 一句话看懂这个项目
这是一个 足部 x-IMU 三维步态轨迹重建程序:采样频率为 256 Hz,先对三轴加速度模执行 0.001 Hz 高通、取绝对值和 5 Hz 低通,并以 0.05 阈值检测脚掌静止;四元数 AHRS 在静止时使用 Kp=0.5 的重力方向反馈修正姿态、运动时主要依靠陀螺仪积分,再把机体系加速度旋转到地球坐标系并减去 9.81 m/s² 重力。随后通过 v(k)=v(k-1)+a(k)Δt 积分速度,在落地时强制 v=0,并对每个摆动区间线性补偿积分漂移,最后再次积分得到三维位置。默认 straightLine 的 6~26 s 共 5121 点,按源码等价复算末端相对位置约为 [18.72, 0.74, 0.12] m;stairsAndCorridor 的 5~53 s 末端约为 [26.76, -5.53, 3.00] m。


