首页/文章/ 详情

DSP28335系列--SVPWM和ADC外设模块的整理,包括底层配置、实现以及硬件平台的功能实测
6月前浏览695
导读:本期文章主要把DSP28335中常用到的ADC和ePWM外设模块进行整理、以及在电机控制实现中的功能体现过程的整理总结。

一、ePWM外设模块的底层配置和SVPWM计算函数的实现

关于SVPWN的理论和ePWM外设模块的基础理论,可以查看下面的往期文章:
电机控制入门基础-SVPWM(一更(理论+模型验证))
电机控制入门基础-SVPWM(二更(基于TI的F28335的CCS工程代码实现))
DSP28335之三相逆变程序SVPWM
ePWM外设模块的底层配置和SVPWM计算函数可以参考上述贴的超链接,这里主要说一下矢量切换点占空比的实现和计算:

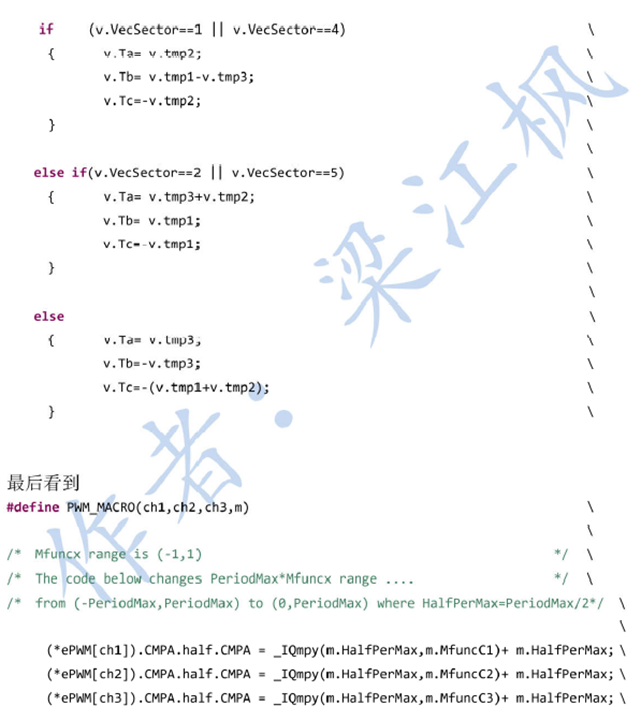
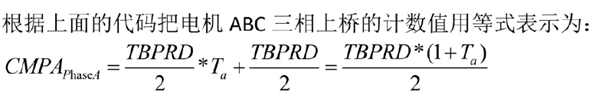
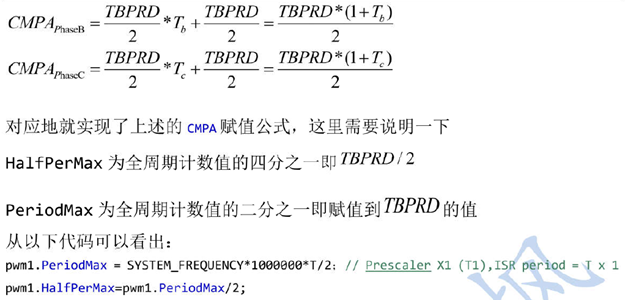
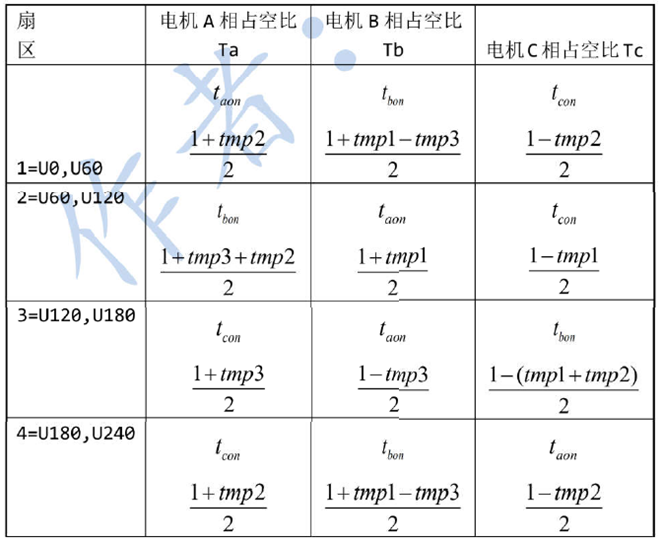
正三角增减计数模式下用程序定义的参考量表示的各扇区的电机三相上桥导通时刻对应的占空比:    
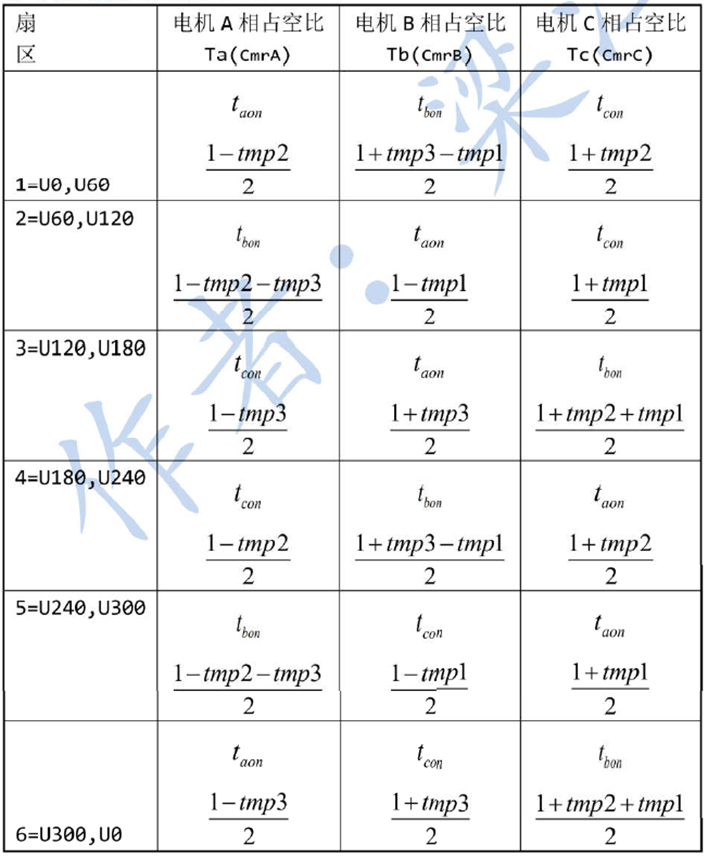
计算出的矢量占空比之后,再乘以比较寄存器最大值TBPRD(切换时刻是以其作为标准的)得到去标幺化后的Q0格式值的计数值,最后将其赋值给控制电机对应相的比较寄存器。  
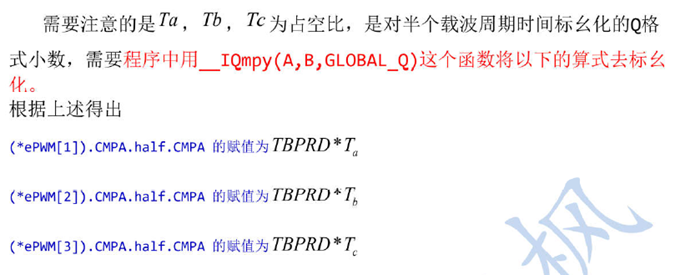
程序中对PWM模块的配置如下:  
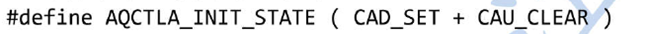
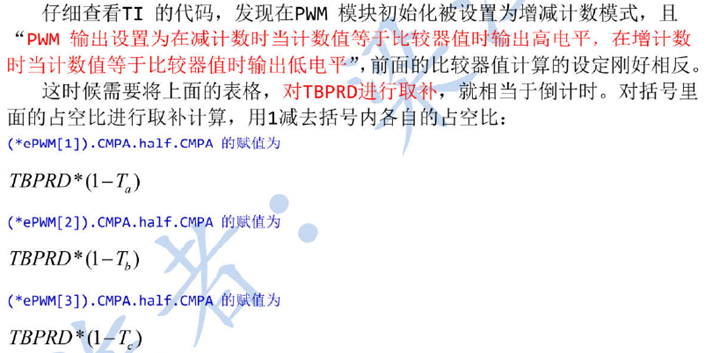
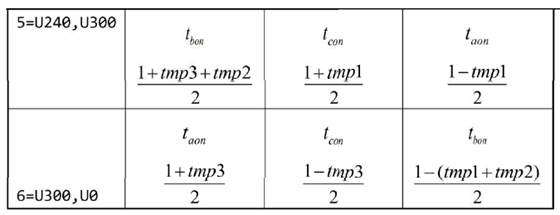
倒三角增减计数模式下用程序定义的参考量表示的各扇区电机三相上桥臂导通时刻对应的占空比:  

二、ADC外设模块的底层配置和电流、电压采样计算的过程

DSP28335之ADC采样模块
ADC外设模块和电流采样的处理过程,可以参考上面的超链接,本期文章重点介绍一下ADC外设模块的采样功能在控制板和驱动板上(不连接电机)的测试过程:

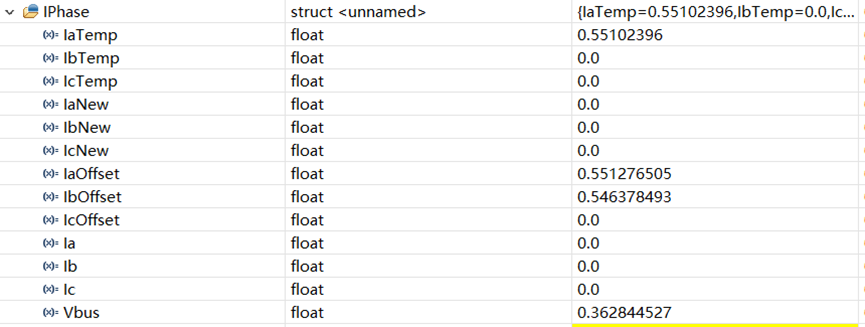
首先断开电机连接,使用仿真器连续读取AD采样结果寄存器的值,此时的采样值即为电流零点。观察电流零点的稳定性,一般来说,如果电流采样的稳定性较好,AD结果寄存器中只会有最后一两位在波动。若电流零点波动得较严重,说明采样稳定性很差,此时需要在程序中增加滤波算法。理论值为2252。(为什么?)3/4096=1.65/x,x=2252.

不连接电机,只能测试零点,寄存器的值(理论值)是2252.

三、硬件平台的功能实测

3.1 ePWM外设模块的功能测试    

值得注意的是,本程序的配置方法是Epwm1A的波形来自ePWM1B的反转,并加入死区时间,我们给EPwm1Regs.CMPB中装入值,产生ePWM1B波形,然后通过死区模块,就产生了对称互补带死区的两路PWM波。死区采用ALC方式,即EPWM1A反转极性。低电平有效,互补输出。具体波形如图:  
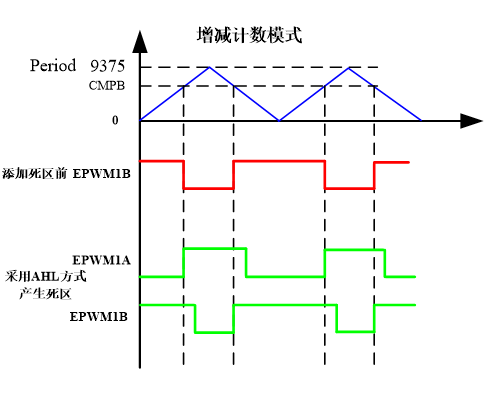
 

图带死区的对称互补PWM波形产生原理  

注意:该方式适用于低电平有效的驱动芯片。  

矢量控制中,一般需要六路并分为三组的PWM输出,配置为两两互补导通的形式,按照寄存器定义配置好模块后,需要验证配置的正确性。  

断开电机连接,理论上依次将U、V、W三相的占空比设置为0、100%、50%,使用万用表测量对应端口的电压,0占空比时输出电压应接近0V,100%占空比时接近母线电压,50%占空比时为母线电压的一半。  

直接给IGBT开关管的占空比进行赋值:  

 MotDriv.Ta_cmpa = 0.6;  

 MotDriv.Tb_cmpb = 0.4;  

 MotDriv.Tc_cmpc = 0.2;  

即给ePWM模块的比较寄存器CMPB中设定值为:  

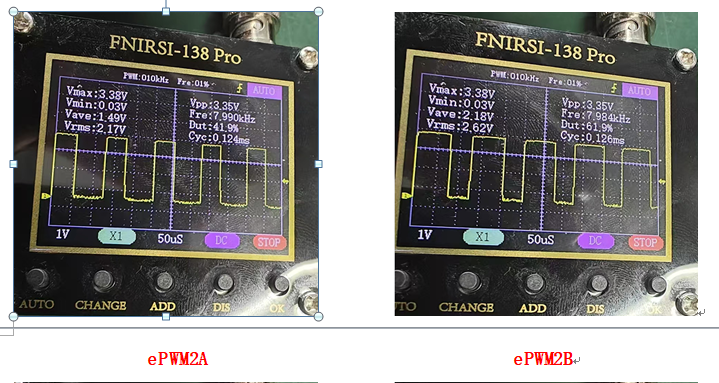
EPwm1Regs.CMPA.half.CMPA =0.6*TBPRD=5625(60%);  

Epwm2Regs.CMPA.half.CMPA =0.4*TBPRD=3750(40%);  

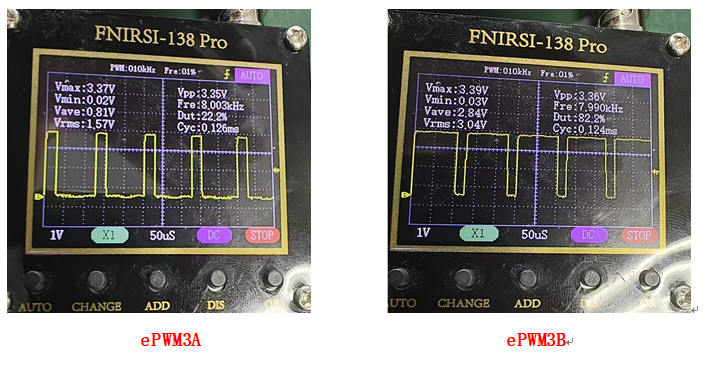
Epwm3Regs.CMPA.half.CMPA =0.2*TBPRD=1875(20%);  

ePWM1A      

ePWM1B      

ePWM2A      

ePWM2B      

ePWM3A      

ePWM3B      

60%      

40%      

40      

60%      

20%      

80%      

程序中通过死区模块,采用ALC:EPWMA反转极性,即低电平有效,互补输出的方式(该方式用于低电平有效的驱动芯片),产生了带死区的互补PWM。  

死区占空比为:150/9375=1.6%  

因此最终的6路PWM占空比应该为:  

ePWM1A      

ePWM1B      

ePWM2A      

ePWM2B      

ePWM3A      

ePWM3B      

61.6%      

41.6%      

41.6%      

61.6%      

21.6%      

81.6%      

硬件验证(重要,完成这部分验证,SVPWM模块的实现到此完成):  

实验序号      

直流母线电压24V      

占空比设置      

理论电压      

实际电压      

1      

MotDriv.Vv=0.6      

14.4V      

14.78V      

MotDriv.Vv=0.4      

9.6V      

9.89V      

MotDriv.Vv=0.2      

4.8V      

5.00V      


实际示波器的实验图(分为两部分:一是ePWM的占空比;二是对应相的相电压。):  

在控制板上进行验证。     
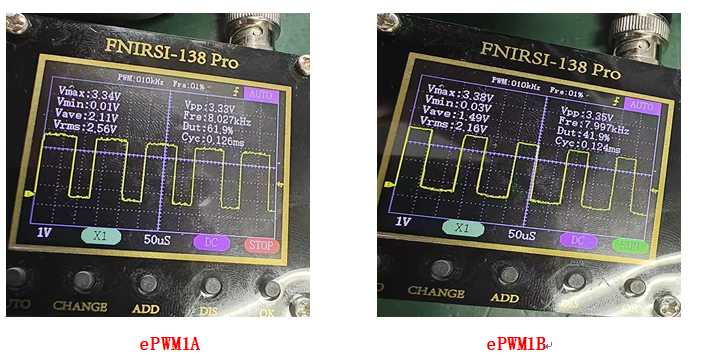
 

可见,硬件上对应的PWM引脚输出与理论相符,说明ePWM配置和SVPWM实现正确。  

以上的硬件实验是在控制板上进行验证的,但相同的代码放在另外控制板上,PWM引脚没有波形显示,这是为什么?  

在ePWM模块底层配置那里加了TZ保护,先将其注释掉,重新上电烧入程序,示波器的波形与上述一致。  

调试总结:在调试单个模块时,尽量把所有的保护都关掉。  

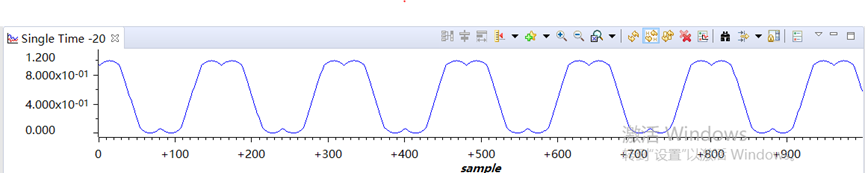
TI文档关于七段式SVPWM在CCS中的实现(归一化):  
 

3.2 ADC外设模块的功能测试

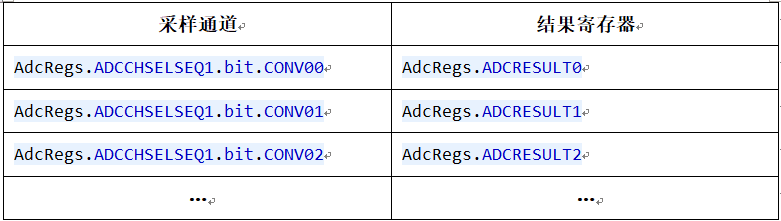
首先断开电机连接,使用仿真器连续读取AD采样结果寄存器的值,此时的采样值即为电流零点。观察电流零点的稳定性,一般来说,如果电流采样的稳定性较好,AD结果寄存器中只会有最后一两位在波动。若电流零点波动得较严重,说明采样稳定性很差,此时需要在程序中增加滤波算法。理论值为2252。(为什么?)3/4096=1.65/x,x=2252.    
四、总结
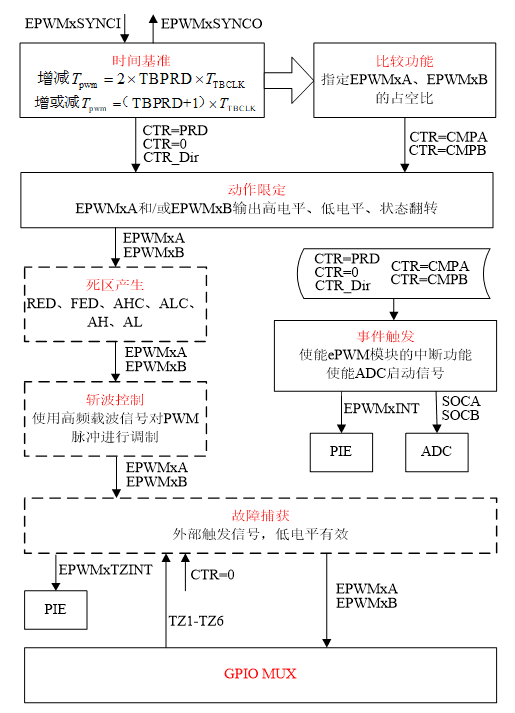
图4.1 ePWM外设模块的底层配置示意图
4.1 下期文章重点介绍eQEP外设模块和速度、位置的获取,以及预定位+IF控制,测试内环的实现;


来源:浅谈电机控制
芯片理论电机控制
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-03-24
最近编辑:6月前
公众:浅谈电机
硕士 签名征集中
获赞 45粉丝 7文章 91课程 0
点赞
收藏
作者推荐

异步电机(感应电机,IM_FOC_sensor)有感矢量控制若干关键问题的整理学习2

引言:前期文章主要介绍的异步电机间接矢量控制的内容。本期文章实现直接矢量控制,在原有的仿真框架下只需要增加一个转子观测器进行估算同步位置角即可。 注:引言部分提及的直接矢量控制实现是相对简单的一种实现,也可以增加一个磁链环形成d轴双闭环控制。question:增加一个磁链环的优势有哪些? 图1 异步电机转子磁场定向矢量控制框图:(a)间接磁场定向;(b)直接磁场定向 本期文章主要实现的是图(1)中的直接矢量控制,增加一个转子磁链观测器和磁链调节器,其它控制模块保持不变。 一、增加一个磁链调节器的优势简析 异步电机增加一个磁链环,核心是为了强制稳定转子磁链幅值,实现转矩Te和磁链Phir解耦,让异步电机获得接近直流机的高性能。 1、解耦控制:把电流拆成d轴励磁,q轴出力,独立控制互不干扰; 2、动态响应快:转矩响应毫秒级,负载突变时转速稳,超调小; 3、鲁棒性增强:补偿转子电阻、电感变化、温度漂移、磁路饱和,让磁链不跑偏; 4、转矩脉动小:磁链恒定,转矩脉动小,运行更平稳、噪音低。 二、磁链环的PI参数整定 在不考虑弱磁运行以及效率优化的情况下,电机内部磁通一般保持为恒定值,因此为简化分析,在磁链控制环设计过程中仅将电流内环看成是一阶惯性环节,即: 式中Wcc表示电流内环控制器的带宽。 在感应电机稳态调速系统中,转子磁链与定子电流之间的关系方程为: 图2.1 基于PI调节器的磁链闭环控制系统 三、转子磁链观测器 本期文章的重点并不是转子磁链观测器,所以只简单介绍一种d、q坐标系下的电流型磁链观测器,其实现方式如下: 四、MATLAB/Simulink仿真验证和分析 图4.1 磁链控制环的阶跃响应 图(4.1)所示磁链环的阶跃响应,反馈值可以跟踪上参考值,但响应速度欠佳。在验证中,可以通过提高磁链的Kp来提高系统带宽从而加快响应的速度。实际应用中,磁链观测器环节存在一定的相位滞后,且其动态调整过程会影响磁链控制的稳定性,因此在设计磁链环的PI参数时要留有足够的相角裕度。 图4.2 转子磁链波形跟踪变化情况 图(4.2)是转子磁链的幅值变化情况,估计值可以很快跟踪给定值并保持不变。 (a)磁链开环 (b)磁链闭环 图4.3 系统波形变化情况 从图(4.3)可以发现,磁链闭环相比较,d轴电流有一个动态调节的过程。稳态时,相比较磁链开环,d轴电流的谐波更小。 五、硬件实验平台验证及分析(暂未更新) 六、总结 6.1 后续的工作内容(在下一期文章中展现) 1、转子磁链观测器内容的学习验证:a、电流型磁链观测器;b、电压型磁链观测器;c、混合模型磁链观测器;d、全阶磁链观测器。 2、优化PI调节器的实现。 图6.1 基于带宽法设计PI参数对应的系统仿真和相关变量的波形变化情况 模型优点:PI参数自整定,只需要输入电机参数即可。 来源:浅谈电机控制

未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈