神经重建技术如何应用于自动驾驶仿真测试?

作者 | Foretellix
编辑 | 李慢慢
出品 | 车路漫漫
神经重建:自动驾驶开发验证的新利器
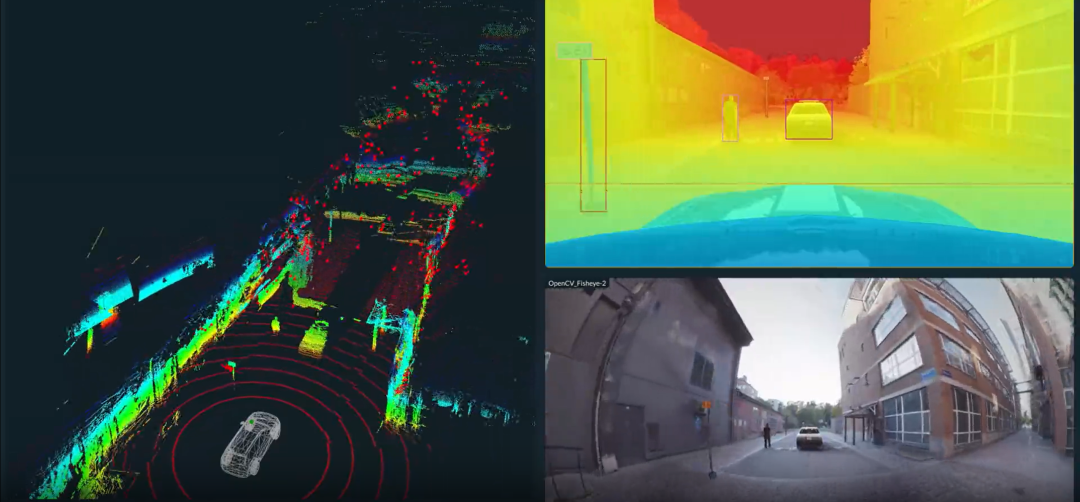
自动驾驶系统的开发正迈入端到端模型与AI 驱动的新阶段,对丰富且多样化的数据需求日益增长。然而,传统的实际道路测试成本高昂、周期漫长,且难以充分覆盖那些罕见而关键的场景。神经重建技术 提供了一条可行的新路径:它可以将原始传感器日志 转化为完全渲染、可用于仿真的环境——不仅具有高度真实感,还可灵活调整测试条件,并能够 跨开发与测试流程重复使用,显著提升开发验证效率与可扩展性。
神经重建的常见挑战
在神经重建的实际应用中,自动驾驶研发团队普遍面临以下挑战:
场景筛选困难:在海量日志中查找特定事件依然费时费力,例如自车以 30–40 英里/小时左转、迎面驶来另一辆车的场景。
测试用例维护复杂:基于重建场景定义、验证并持续维护高质量测试用例难度较大。
动态场景调整繁琐:在重建中修改参与者行为或环境参数往往操作复杂、容易出错。
混合场景构建受限:将真实片段与虚拟车辆结合(如插入一辆切入车辆)需要极高的控制精度。
覆盖度缺乏可视化:团队常难以直观评估重建场景是否满足覆盖目标,或是否存在潜在的安全盲区,这也限制了神经重建在量产开发中的可扩展性和复用价值。
从原始驾驶日志到安全驱动仿真的一体化流程
针对上述挑战,Foretellix提供了一套完整的闭环解决方案,帮助团队快速完成从事件检测到多样化仿真的转化,让神经重建技术真正融入量产级的验证与训练流程。该流程旨在实现从真实驾驶日志到聚焦安全的可仿真场景的顺畅转化,通过自动化与规模化手段,取代以往分散、依赖人工的操作步骤。
整体流程如下:
1. 片段检索与筛选(Snippet Search & Selection) 工程师可按“场景意图”查询真实驾驶事件(如右侧被遮挡的行人横穿),并抽取片段用于重建、修改与回放。 2. 场景重建(Scene Reconstruction) 将选定片段送入 NVIDIA NuRec 或 Parallel Domain Replica 进行神经重建,生成传感器级真实感的3D数字孪生环境。工程师可以在重建场景的基础上灵活修改和渲染新的场景。 3. 场景变化与新场景创建(Scene Variation & Scenario Creation) 用户可以对重建场景进行调整,包括时间、参与者行为或环境条件,例如:
重放原始或更新轨迹:交通参与者既可忠实重现原始行为,也可进行微调,或者由反应性行为模型实时响应。用户还可选择性移除部分交通参与者,轻松简化场景,聚焦关键交互,实现高度可控的仿真体验。下方视频展示了两段 NuRec渲染场景的对比:
插入新的交通参与者:结合抽象场景库 V-Suites,可插入新的交通参与者,创建全新场景;参与者行为可偏离原始路径,探索假设情景、替代操作或极端情况。下方视频展示了利用 PD Replica 渲染的全新场景,其中插入的参与者均为合成生成。
4. 验证与覆盖度反馈(Validation & Coverage Feedback) Foretify Evaluate 可对重建场景与真实驾驶日志进行统一评估,将结果映射至安全 KPI与 ODD 覆盖指标,并通过可视化仪表板直观呈现,帮助团队发现盲区并确保验证的完整性。
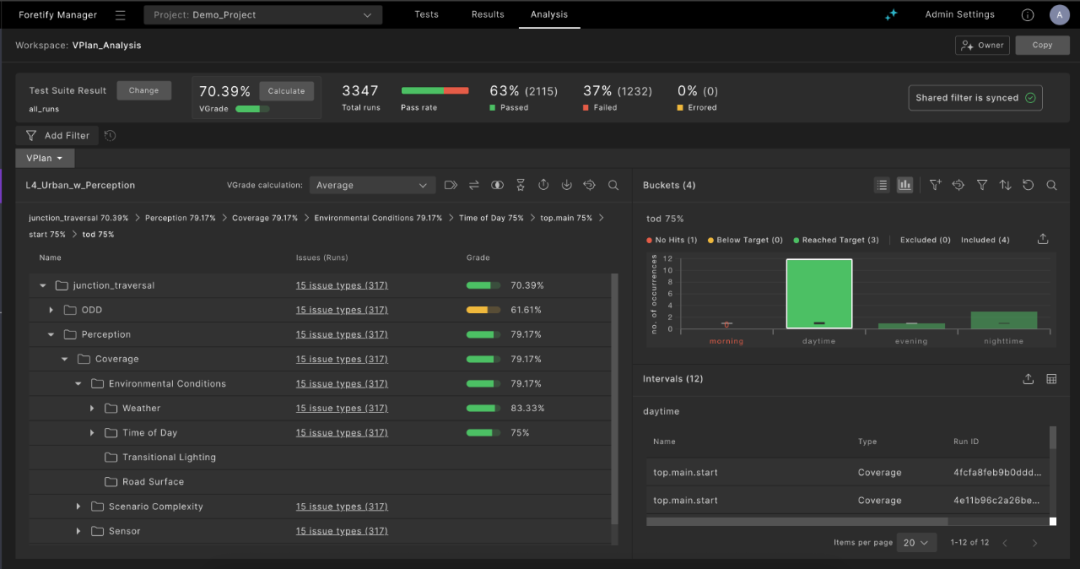
ODD 覆盖度仪表板
典型用例与应用
• 训练 AI 模型:重建罕见场景并产生多样化变体,构建更丰富的训练数据集。 • 闭环仿真:回放真实边缘案例并模拟新的行为变化,挑战并评估 AV 的安全响应。 • 混合场景创建:在现有场景中插入新交互,测试系统在复杂互动下的鲁棒性。 • 安全证据生成:自动关联场景覆盖与安全 KPI,形成可追溯的证据链。
举例来说,开发者可以从车队日志中识别一次左转事件,利用 NuRec 或 PD Replica 进行重建,再通过 Foretify Generate 插入一辆合成超速车辆,并在同一流程中评估自动驾驶规划器的表现。
为更安全的 AI 驱动自动驾驶夯实基础
Foretellix 联合 NVIDIA 和 Parallel Domain 的解决方案,将真实事件、仿真场景与 KPI 跟踪紧密结合,为自动驾驶团队带来多重优势:
从真实日志快速构建场景,缩短到可仿真内容的路径;
高复用性重建数据,减少对昂贵实车测试的依赖;
对边缘案例进行可扩展的变化,强化 AI 训练与验证;
更完善的覆盖追踪,直观监控稀有与常规场景,提升验证信心。
随着 AV 技术日益 AI 化,团队需要与之匹配的仿真工作流来适应开发的速度与复杂度。基于 Foretellix 数据自动化平台,并集成 NVIDIA 与 Parallel Domain 的神经重建技术,该一体化解决方案能够将真实驾驶日志快速转化为经过验证的仿真场景,实现前所未有的速度与可控性。