系统解析PI调节器速度外环—从PI参数整定,bode图验证到实践调试、应用
导读:前期文章重点介绍了电流内环,本期文章讲讲速度外环的PI参数整定和实际设计中的验证、调试。文章末尾提供优化后的PI调节器后向差分离散化处理和对应的C代码实现。
如果使用基于环宽法设计电流环和速度环的PI参数,那么设计的重点就是怎么确定环宽!TI的文档中计算电流环的环宽的方法,一种是设置为采样频率的1/20,另一种是通过速度环的带宽进行计算的。所以接下来进行电流环的PI参数整定,完善环路参数设计。
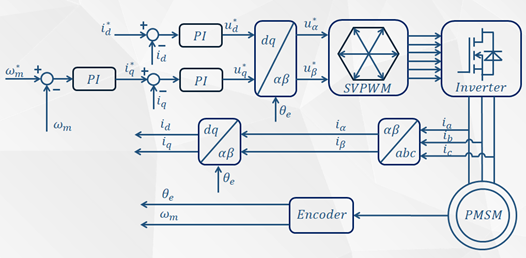
图1 永磁同步电机矢量控制框图
如图(1)所示,永磁同步电机矢量控制中,PI调节器是重要环节之一。当建立好PI调节器,控制对象的静态、动态特性都已经确定。控制系统能否自动完成控制功能,就完全取决于PI调节器的参数取值,只有PI参数的选择与控制系统相配合,才能取得最佳的控制效果!
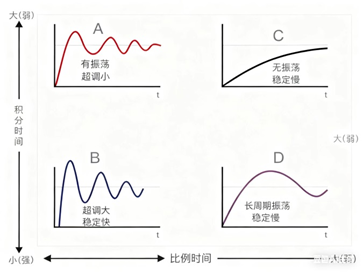
那要如何设计PI调节器及其参数整定呢?这个问题往往萦绕在电机控制初学者和实际应用开发人员的脑中!
在此抛砖引玉,浅谈拙见!
个人认知具有局限性,欢迎指正!
1、Motor Control 驱控笔记
2、浅谈电机控制
@本期文章推荐参考的参考书(电机控制学习,参考书不可能一本通神的,各个阶段参考不同的参考书籍文献,结合、最后串合起来才能完善自己的知识储备),如下:
@文章内容安排:
一、设计速度环PI调节器需要考虑什么?
(1)速度环的设计和电流环的设计有什么不同?
(2)响应时间和超调等指标如何控制?
二、速度环PI调节器的设计和分析
(1)PI参数整定:a、基于零极点对消法;b、基于环宽设计(参考TI文档设计)
(2)通过伯德图bode进行分析
三、实际验证调试(MATLAB/Simulink)
(1)实现并结合波形验证
(2)速度环的周期调用的经验总结和调试
四、总结
(1)实际开发PI调节器过程中的经验总结以及调试经验的总结
(2)学友开发PI调节器和调试过程中问题讨论集锦
(3)模型分享:文中验证的simulink模型以及搭建的整个仿真验证框架、bode分析脚本文件;后向差分离散化处理和对应的C代码实现
(4)电机控制交流群进入方式:MotorControl驱控笔记交流群
经过前几期文章的介绍,永磁同步电机有感控制PMSM_sensor_FOC的控制模块基本介绍完成,就剩下速度控制策略。接下来准备两期,统一整理介绍速度控制策略(斜坡给定、T型和S型速度规划)和有感矢量控制策略(id=0和最大转矩电流比控制MTPA策略),在搭建的仿真框架中增加相关的功能和策略。
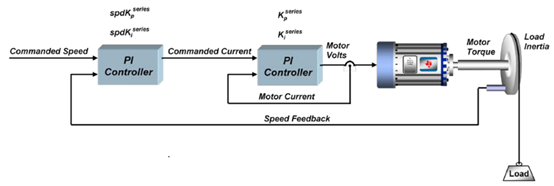
图2 基于串联型PI结构的双闭环控制
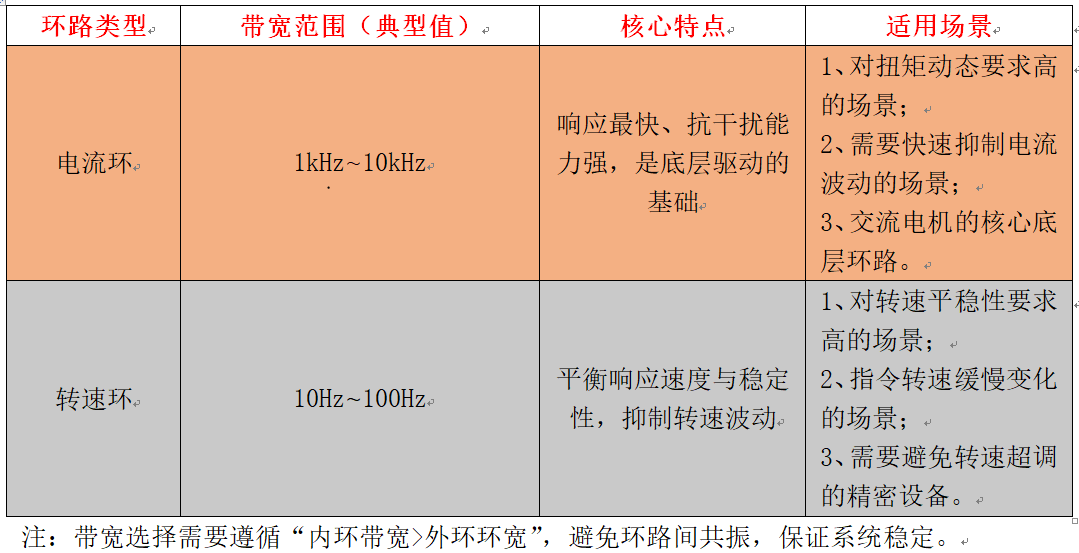
@个人对带宽的理解:
电机控制中的带宽,核心是控制系统对快速变化信号的响应能力(指闭环控制系统能稳定跟踪的最高输入信号频率,单位通常为Hz)。
简单理解:带宽像系统的“反应速度上限”,带宽越高,系统能快速跟上目标值的变化(比如电机突然加速、位置快速切换),动态响应越灵敏;带宽越低,系统反应越慢,容易出现滞后,但稳定性可能更好。
比如:转速环带宽50Hz,意味着电机能稳定跟踪每秒变化50次的转速指令;如果指令变化频率超过50Hz,电机就会跟不上,出现转速偏差。
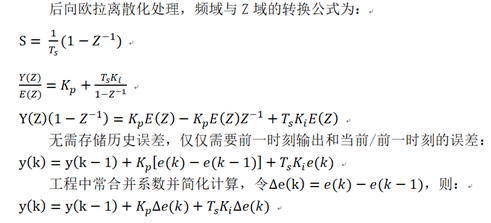
@PI调节器后向差分离散化处理(图取自@王崇卫)
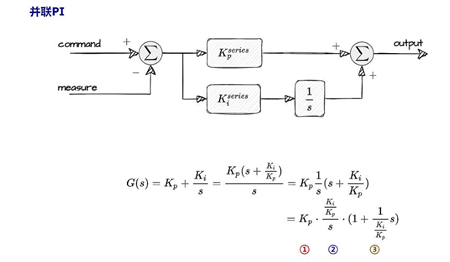
计算机系统是一种离散化系统,它只能根据采样时刻的偏差值计算控制量。因此,为了使计算机能够实现PI调节器的功能,必须先将其离散化处理,用离散化的差分方程代替连续系统中的方程,然后编程实现相应的差分方程。
模拟调节器的离散化方法有多种,由于数字处理器是在线进行控制,对实时性要求较高,所以必须采用简单、可靠和足够精确的方法。
后向欧拉离散的核心优势是数值稳定,即使采样周期较大也不会发散,适合嵌入式实时控制场景!