首页/文章/ 详情

特斯拉开源汽车装配新专利

11月前浏览557


汽车制造这项百年工艺,正被特斯拉的“全局基准点”理念重新定义。  

特斯拉于9月底公开了一项名为“基于全局基准点的自动化外饰件装配系统”(US12420879B1)的新专利,并宣布将其开源供任何人免 费使用。
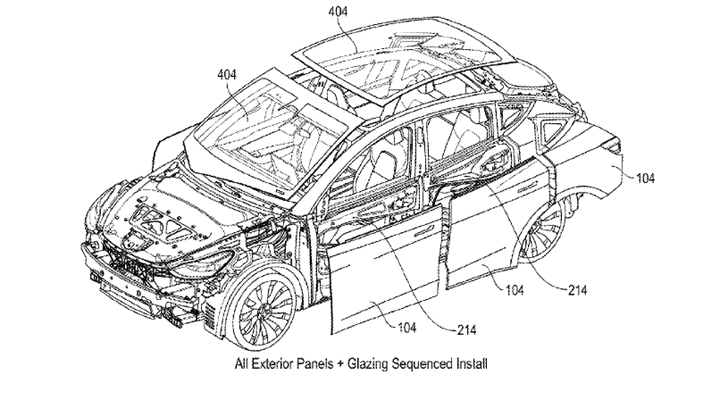
 

这项专利展示了特斯拉如何在短短两年半时间内,将其在2023年投资者日公布的Master Plan 3中的电动车流水线新方案变为现实。

这项专利的核心创新在于彻底颠覆了传统汽车制造中的累积误差问题,通过类似乐高积木的装配方式,让每个零件都参考统一的全局坐标系,而非相互依赖的位置参考。  

01 传统装配的百年困境

在传统汽车装配中,零件安装采取串联依赖模式——车门以车身框架为基准,翼子板以车门为基准,保险杠又以翼子板为基准。这种模式固有缺陷被形象地比喻为“叠积木”:第一块偏离中心1厘米,第二块堆上去又偏1厘米,到第十块时整座积木塔已摇摇欲坠。

在传统装配方式下,如果10个零件各有±0.5mm的公差,累积误差就会放大10倍,达到±5mm。为补偿这些误差,传统车企不得不使用大量卡扣、固定件和调节机构。一辆车上,仅用于面板装配的紧固件就多达数百个。  

这导致装配工序繁琐、成本高昂且质量不稳定,成为困扰汽车工业百年的顽疾。  
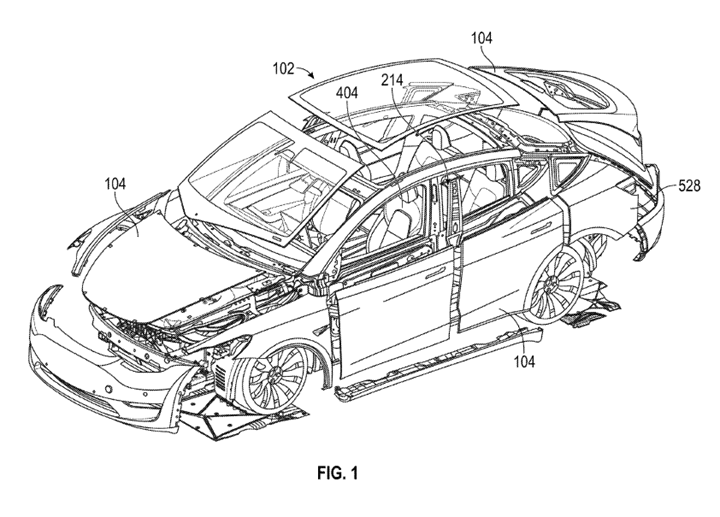
图示, 工程绘图AI 生成的内容可能不正确。  

02 特斯拉的革命性方案

特斯拉专利的核心创新在于引入 “全局基准点”(Global Datum) 概念。

就像玩乐高时,每块积木不是堆在前一块上,而是直接按照说明书上的坐标精准卡到底板对应位置。  

在特斯拉的装配车间里,每个机器人工位都配备统一的三维坐标系。所有外饰件——车门、翼子板、前后保险杠、顶棚——都先被吸附在专用夹具上。然后由机器人精确移动到零部件需要装配的位置,不再考虑上一步的零件如何装配。  

这种方法使误差控制实现数量级飞跃:传统方法下10个零件的累积误差是±5mm,而全局基准法下,无论多少个零件,误差永远保持在单个零件的公差范围内——±0.5mm。
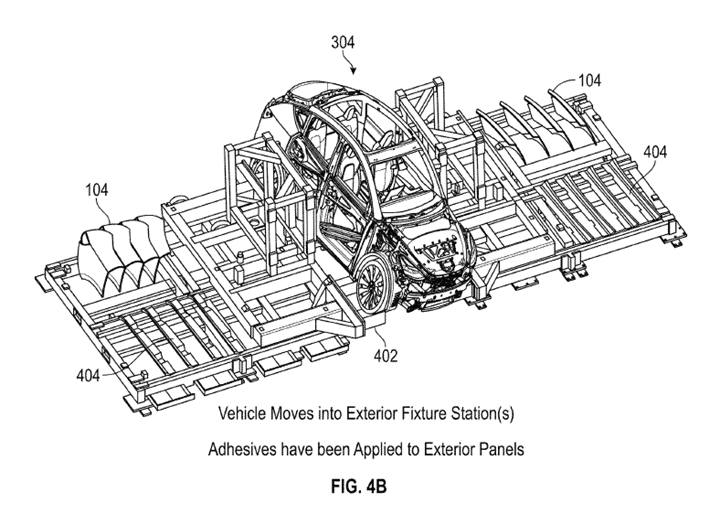
图示, 工程绘图AI 生成的内容可能不正确。  

03 工程粘合剂与并行定位销

光有全局基准点还不够,特斯拉在实施细节上做出了两项重要创新。  

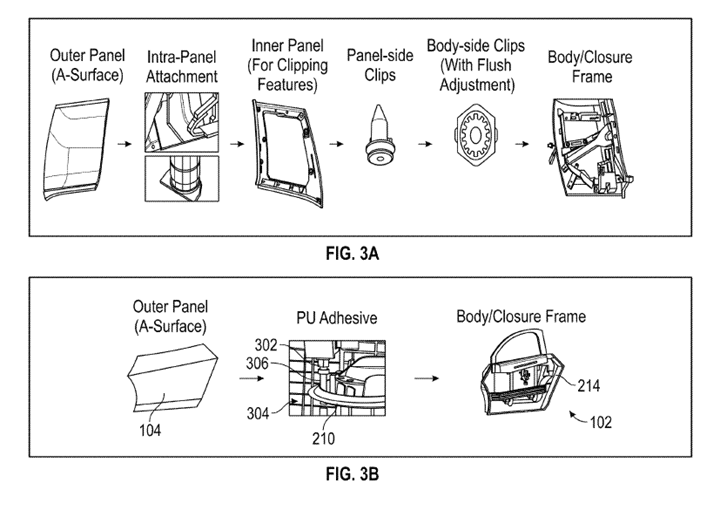
工程粘合剂充当了“肌肉”角色,用25美元的成本替代了数百个紧固件。这种源自航空航天领域的聚氨酯粘合剂被涂在零件接触面,形成2-8mm的“工程间隙”,这个间隙不是缺陷,而是精心设计的缓冲层。

它能吸收车身结构因零部件制造、热膨胀系数不同出现的微小不规则公差。性能上,即使是8mm厚的胶层,在受力时的最大应力也低于10 MPa,变形小于1mm,简单说就是比打螺丝还坚固。


粘合剂的应用替代了65%的零部件,那些密密麻麻的卡扣、支架、调节机构统统消失。并行定位销则构成了系统的“骨骼”,解决了结构胶固化需要几小时的问题。  

在涂胶的同时,机器人打入自穿孔定位销,或点涂快速固化的热熔胶,这些“临时骨架”几秒钟内就能固定零件位置。车辆可立即进入下一工位,结构胶在后续工序中慢慢固化,保证产线流动不中断。  
图示, 工程绘图AI 生成的内容可能不正确。  

04 制造业的深远影响

特斯拉新专利的实施使装配工序从传统的23道减少到8道,单车装配时间从分钟级压缩到秒级。

传统产线调整一个装配工序,可能要停线数天重新调试设备。而特斯拉的系统因高度自动化且逻辑简单,只需修改机器人的坐标参数,几小时内就能切换到新车型。  

这种柔性制造能力,让特斯拉可以快速响应市场需求,在多车型之间灵活切换产能——这是传统车企梦寐以求却难以企及的。马斯克开源这项专利的背后,是一场规模制造的阳谋。跟进这套生产系统意味着供应链、制造流程的全面重构。  

没有足够规模的车企很难全面做到,有规模的车企又很难转身。这一点从产业现状就能看出一二:2023年马斯克公布新的流水线设计,至今除了特斯拉也没有车企在这件事上有所跟进。

很多时候不是不愿意,而是没法做。  

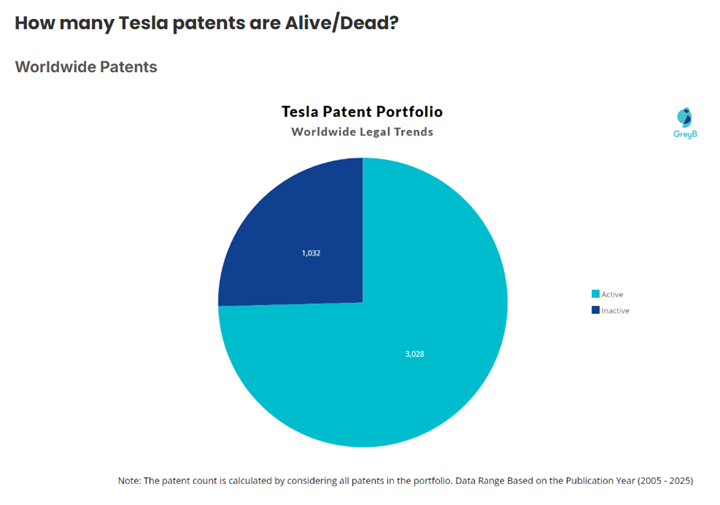
特斯拉的这项专利开源策略,让人联想到其2014年的专利开放承诺。当时特斯拉公开了所有专利,推动整个电动车行业的发展。如今,特斯拉全球专利总量已达4060项,其中活跃专利3028项。
 

全球制造业正面临一场洗牌。特斯拉的新装配方案将误差控制提升到新高度,5秒下线一辆车的速度更是对传统制造模式的降维打击。

那些拥有庞大制造传统的车企巨头,如今面临一个艰难选择:要么重构百年生产体系,要么在效率和精度上被甩在身后。  

制造业的竞争格局,正在悄然改变。

小明来电⚡为你充电,我们下期再见,拜拜~


来源:小明来电
航空航天汽车UM机器人控制装配
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2025-10-26
最近编辑:11月前
小明来电
硕士 新能源干货,尽在小明来电~
获赞 11粉丝 10文章 270课程 0
点赞
收藏
作者推荐

电池均衡知多少 - 3

往期回顾:电池均衡知多少 - 1电池均衡知多少 - 2电池均衡电路 在电池均衡系统中可使用多种通用电子结构图5.7给出了最常见拓扑的分类,我们将在下面的内容中逐一介绍。最简单的体系结构不允许BMS软件进行任何控制,因此仅作为参考介绍,不建议用于大多数应用程序。其他可以全局打开或关闭,但不允许单个电芯级别的控制。它们自动运转来均衡所有电芯的电压。如上一节所述,这不是理想的情况,但如果在电池组充电周期结束时(对于顶层均衡设计策略)执行,则是可以接受的,此时电池组处于休息状态,因此电压是SOC的合理指标。其余的架构允许独立激活或停用单个电芯的均衡器,因此可以用于更一般的动态SOC均衡。 能量耗散型:固定分流电阻 最简单的电子设计是耗散均衡系统,它在每个电池并联一个电阻。该电阻器用于从电池中排出多余的电荷,并且从电池中除去的能量作为热量消散。最基本的设计是“固定分流电阻设计”,如图5.8所示。 在图的左边,我们可以看到一堆电池。在右边,一个固定的电阻器与每个电芯并联放置,其中所有的电阻器都被选为具有相等的值。具有较高SOC的电池通常具有较高的终端电压,因此从电池通过其连接的电阻通过的放电电流也将大于从其他电池通过其连接的电阻通过的放电电流。所以,具有较高SOC的电芯将比其他电芯放电更快,从而使所有电芯处于均衡状态。这个设计的绝妙之处在于它的简单。不需要电压监测,SOC估计或主动控制。它完全自主运行。然而,也要注意,即使在电池组完全均衡的情况下,电路也会持续耗散电荷。因此,应选择非常大的电阻值,以尽量减少这种能量损失。 总的来说,一个固定的分流电阻的设计并没有简化BMS的设计。如果使用锂离子电池,为了安全起见,我们仍然必须监控每个电池的电压,并且我们仍然必须估计每个电池的SOC以进行能量和功率计算。这种电路可能最适合于均衡铅酸或镍氢电池组,其中一些过充电是可以接受的,因此不需要单独的电池电压监测,以及电池组几乎总是处于完全充电状态的应用,例如不间断电源。如果电池组的电池没有连续地从外部电源“充满”,那么它们将在相对较短的时间内全部放电到0V,固定分流电阻设计的一种变化使用齐纳二极管,当电池电压降至某一点以下时自动关闭均衡。这种架构如图5.9所示。 齐纳二极管的尺寸必须允许通过整个电池组充电电流,并且它们的截止电压被选择为对应于“100% SOC”设定值(例如,铅酸电池约2.2V)。当电池的电压高于齐纳设定值时,电阻器路径被激活,特定电池的电荷被耗尽,直到其电压降至齐纳设定值以下。这种设计也适用于可容忍过充和电池可以“浮充”的化学反应。这包括铅酸和一些镍基化学物质,但不包括锂离子化学物质。当电池工作时,即使是铅酸和镍基电池,单独的电压仍然是SOC的不良指标,这一事实仍然受到限制。 能量耗散型:开关并联电阻 上述想法的一个变化,也适用于锂离子化学,是用一个由BMS控制的晶体管取代每个齐纳二极管,以启用或禁用单个电池的均衡。该设计如图5.10所示。 在实际设计中,需要指定每个晶体管的类型和额定值,并需要添加适当的门偏置电路。控制晶体管所需的电子器件使这种方法比任何一种固定分流电阻设计都要复杂;然而,它允许在均衡策略上有更大的灵活性。BMS简单地关闭被确定有太多电荷的电池的开关,允许它们相对于其他均衡开关打开的电池耗尽。现代电池监控芯片通常有内置电路来控制内部晶体管开关(用于慢速均衡)或外部晶体管开关(用于快速均衡)。在前一种情况下,设计师所需要添加的只是每个电芯的外部电阻;后一种情况还需要一个外部晶体管电路。 与非耗散均衡设计相比,这些耗散均衡方法的主要优点是电路的简单性(因此成本更低)。缺点是: 原本可以用于生产的能量被浪费为热量。 在顶层均衡设计中,当最弱的电池完全放电时,能量仍保留在一些电池中,如果使用非耗散均衡系统,则可以利用负载。 产生热量。热耗散功率为P ≈ Unom × ibalance。对于快速耗散均衡,比较慢的均衡产生更多的热量。这通常对均衡电阻提出了高瓦数的要求。通过均衡产生的热量可以与正常的电池工作产生的热量相似。因此,耗散均衡可能会增加电池组热管理系统的冷却要求,这是一笔可观的费用。 电池组寿命可能比采用非耗散均衡设计的电池组短。在耗散均衡中,电池组寿命由电池组中最弱的电池决定。使用非耗散均衡,电池组寿命由平均电池决定。此外,非耗散均衡可以使用强电池来支持弱电池,使电池组达到统一的寿命结束配置。耗散均衡没有这个能力。来源:小明来电

未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈