首页/文章/ 详情

全速域永磁无感控制初始位置辨识+IF切滑模分解解析-降q轴电流进行IF切换观测器处理
1年前浏览968
引言:初始位置辨识(预定位或其它方式)+IF强拖切基波观测器模型法是永磁全速域无感控制的常见方案,接下来几期文章可以一起学习一下这部分的内容。

一、背景

在无感控制中,低速区域采用IF控制将电机转速强拖到一定速度时再切换到观测器,这是常见的全速域无感控制实现的方式。IF控制时的功角是一个较小的值,速度电流双闭环时的功角为90°,如果功角瞬间发生变化,电磁转矩产生突变,会引起转矩冲击和转速震荡,同时电流的变化率急剧增加,严重的会造成电机失步或者变频器过流保护。另一方面,在开环启动过程中,电流的d轴分量很大,这造成了d轴磁场的饱和效应,使得基于反电势积分的无位置传感器算法估算得到的转子位置有一定误差,而不能直接使用。因此,研究切换过程的目的在于使转矩、转速和电流的过渡过程平顺无冲击,并能够保证从空载到额定负载的不同负载条件下,切换过程能够顺利实施。

二、传统的权重函数切换存在的问题

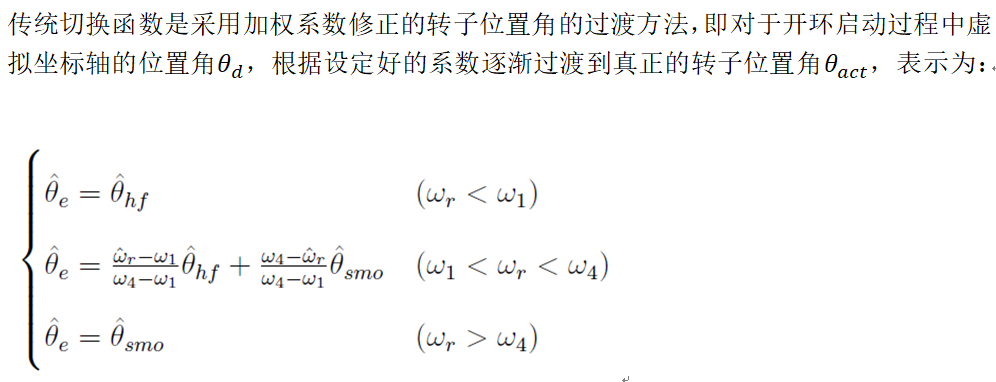
这种方法的机理是把代入坐标变换的同步角从虚拟坐标系逐渐过渡到真实转子dq坐标系,人为主动的模拟了一个缓慢的变化过程,以保证过渡过程的平顺。但是在过渡过程中,电流幅值保持不变,电磁转矩将逐渐增大,这会使电机在这个过程中加速。当切入速度闭环后,仍然会产生速度突变。
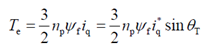
三、降q轴电流进行IF切换观测器处理

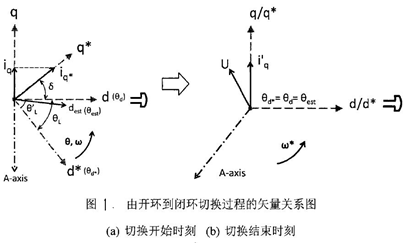
由上述分析可知,切换过程的实质就是功角从一个很小的值逐渐增加到90°的过程。如果过渡过程设计的不合理,有可能导致控制策略切换失败、电机失步。  
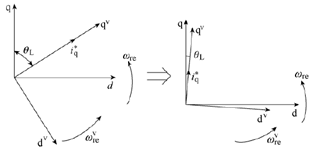
图2 理想的控制策略切换前的准备状态  

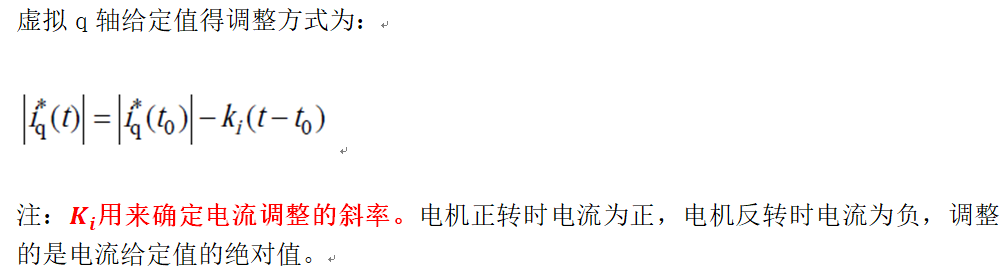
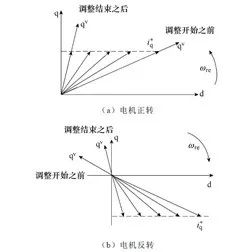
传统的切换策略是逐步调整IF控制中虚拟同步坐标系的给定角度,但受到“转矩-功角自平衡”原理的影响,会造成虚拟同步坐标系永远“追不上”实际的转子同步坐标系的情况。通过分析可知,IF控制中的q轴给定电流对功角有重要影响。通过调整给定的q轴电流幅值,可以间接地调整功角的大小。  

通过调整q轴电流给定实现理想的切换准备状态,如图(3)所示:  
四、仿真建模及波形分析
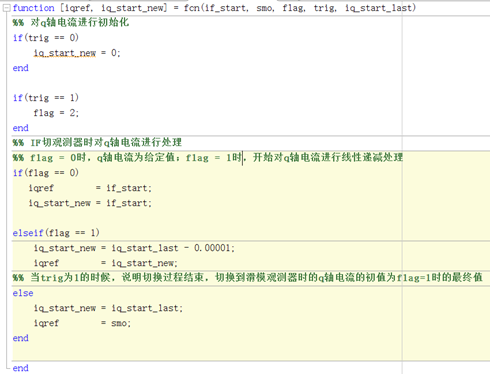


速度环的启用和初值赋值:当trigger为1的时候,启用速度环,且其初值为q轴给定经过线性递减的最终值。  
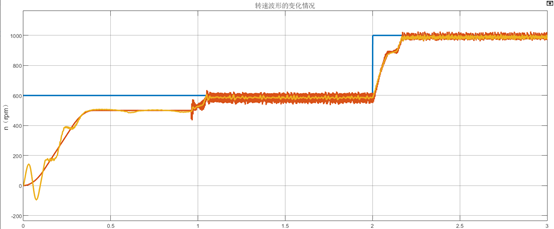

0.3秒之前,IF控制策略起作用;在0.3到0.9秒之间进行降q轴电流的处理,当达到切换的条件时,控制策略切换成基于滑模观测器的双闭环无感矢量控制。  

五、问题讨论

在实际使用过程中,IF切观测器是如何进行辅助处理的?空载和带载的工况下,辅助处理是否一致?


来源:浅谈电机控制
电机控制
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2025-08-29
最近编辑:1年前
公众:浅谈电机
硕士 签名征集中
获赞 45粉丝 7文章 91课程 0
点赞
收藏
作者推荐

电机控制技术-S型速度规划

前言:在实际电机控制实践中,进行速度规划具有重要的作用。常见的速度规划方式有S型或者T型。本章主要针对S型进行展开,从原理、作用到MATLAB仿真及CCS代码实现进行介绍。 一、速度规划的作用 作用1、保护电机本体:电机在启停时,速度会存在阶跃的情况,这可能对电机本体造成不良影响。通过进行速度规划,可以使电机的加减速过程更加平稳,从而减小对电机本体的冲击,延长电机的使用寿命。例如,使用S型速度规划可以避免梯形速度曲线在加速度阶段与匀速阶段的衔接处存在的突变情况,从而改善电机的动态响应。 作用2、优化动态特性:速度规划可以优化电机的动态性能。在自动化控制系统中,电机需要频繁地启动、停止和变速。通过合理的速度规划,可以使电机在这些过程中更加快速地达到目标速度,从而提高系统的整体效率。同时,速度规划还可以减小电机的启动电流,降低能耗。 二、S型速度规划验证 在工业控制领域中,特别是在对运动平稳性要求较高的应用场景中,如高精度机床、机器人、自动化生产线等,S型速度规划方法得到了广泛应用。该方法旨在克服梯形速度曲线加速度不连续的问题,通过实现加速度的平滑过渡,减小机械系统的冲击与振动,提高系统的运动性能和控制精度。 2.1 实现原理 S型速度曲线的实现原理主要是通过加速度的连续变化实现速度的平滑过渡。具体来说,S型曲线通常包括以下几个阶段: 1、加加速阶段:加速度逐渐增加,速度以递增的速率增加; 2、匀加速阶段:加速度保持不变,速度以恒定的速率增加; 3、减加速阶段:加速度逐渐减小,速度以递减的速率增加,直至达到最大速度; 4、匀速阶段:速度保持不变; 5、加减速阶段:加速度逐渐增加但方向为负,速度以递减的速率减小; 6、匀减速阶段:加速度保持不变但方向为负,速度以恒定的速率减小; 7、减减速阶段:加速度逐渐减小至零,速度以递减的速度减小,直至停止。 2.2 实现过程 下面给出以级数形式写出的S型(七段式)速度规划的实现,具体的推导过程参考《面对级数式S型速度规划算法研究》:2.3 MATLAB和CCS代码实现 图(2.1)和(2.2)是S型速度规划在MATLAB和CCS工程中实现的部分代码和调用的过程,对参考速度的轨迹上升、下降起到规划作用。 图2.1 S型速度规划在MATLAB中实现 图2.2 S型速度规划在CCS中实现及速度环PI调节器中调用 2.4 仿真验证 图2.3 阶跃信号给定 图2.4 S型速度规划给定 三、问题讨论 3.1 可以讨论一下,S型速度规划应用在什么实际场合?调试经验? 来源:浅谈电机控制

未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈