基于 DeepSeek 模型的景区智巡管理机器人系统
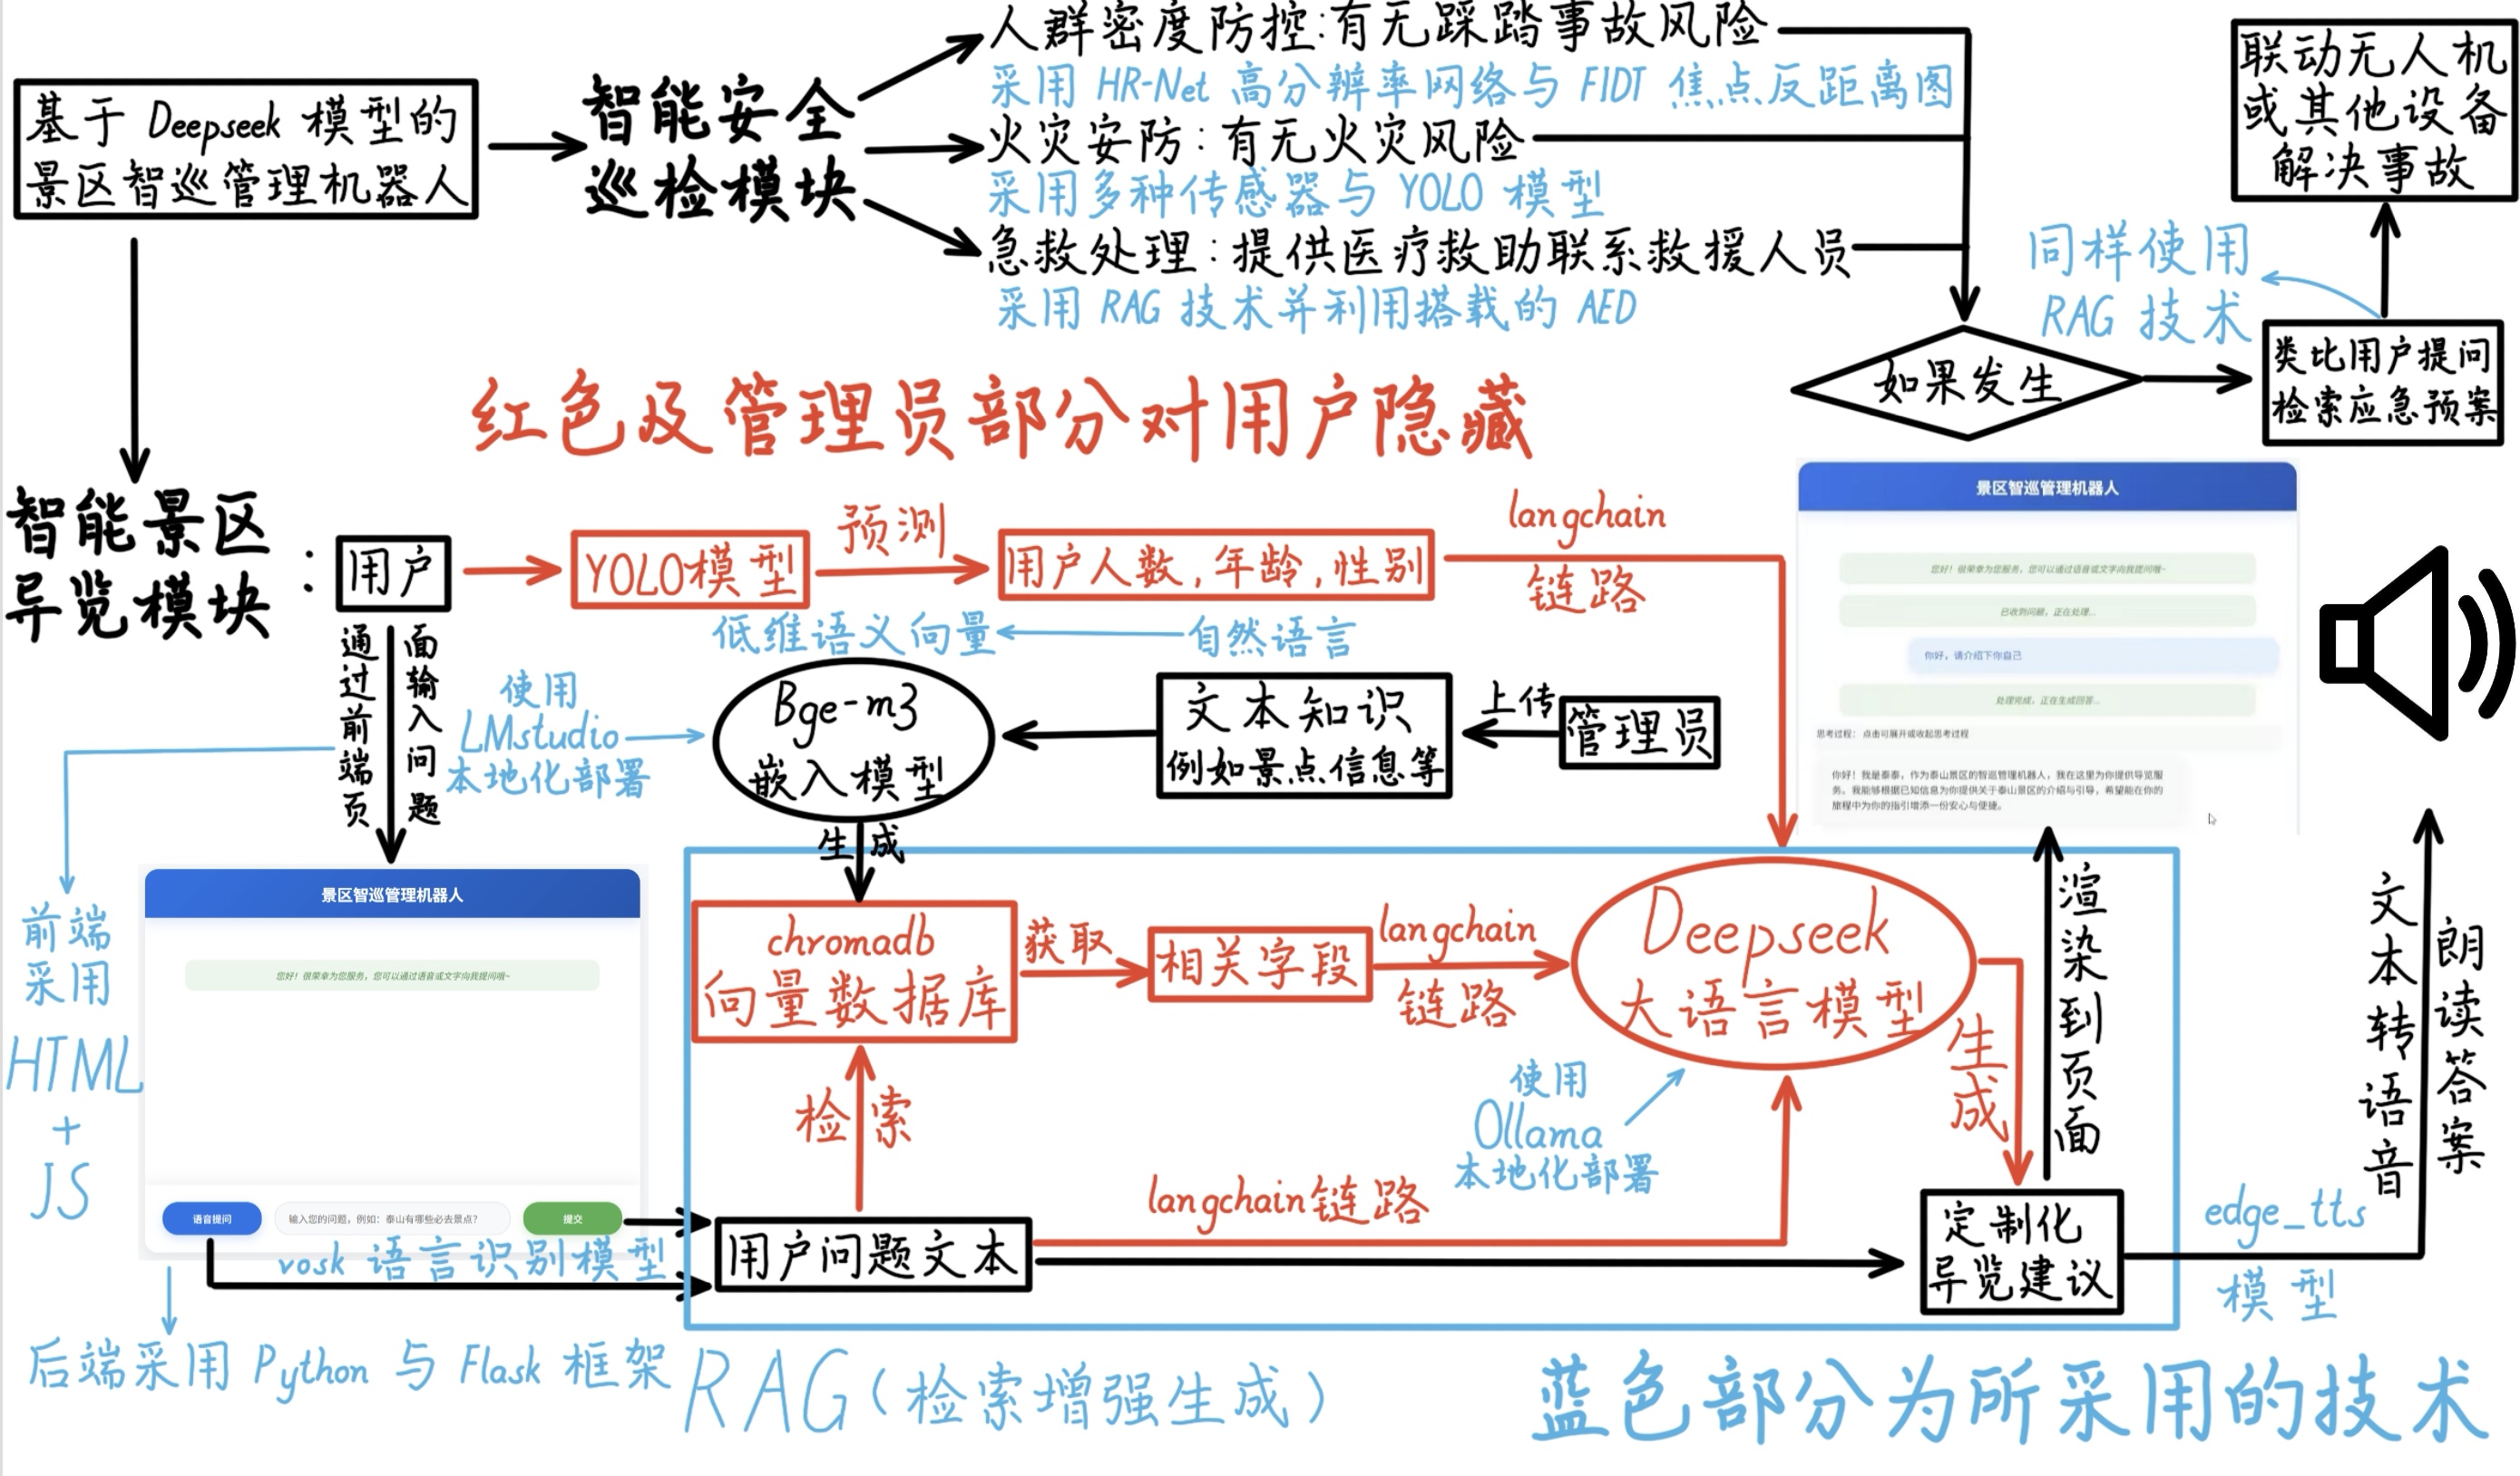
本作品以服务城市管理、提升社会经济水平为目标,打造基于 DeepSeek 模型的景区智巡管理机器人系统。该系统包含智能安全巡检与智能景区导览两大模块。安全巡检模块通过 HR-Net 结合 FIDT 图实现人流密度 “计数 + 定位”,借助多模态传感与 YOLO 模型监控火灾风险,还可联动导航实施急救。导览模块运用 bge-m3 嵌入模型与 RAG 技术,结合 DeepSeek-R1 大模型及用户信息生成个性化导览方案。两模块协同工作,遇突发情况可快速检索应急预案并引导疏散。硬件方面,机器人采用四轮驱动底盘并搭载 SLAM 激光雷达导航,配备自动升降推杆与视觉采集系统,还携带 AED 与急救包。项目亮点突出,安全巡检效能大幅提升,导览个性化匹配精度提高 45%,实现端到端数据安全,符合合规要求,显著降低人工成本。