水下机器人是海洋科技的重要组成部分,在探索海洋资源、海洋科学考察和军事等领域有着广阔的应用前景。为了提升现有水下机器人的推进性能,本小组模仿龟和鱼具有独特的扑翼运动形式,利用Ansys-fluent仿真软件对水下机器人的不同运动参数进行运行仿真,并仿真水下机器人对水体环境中的污染物的影响规律,此仿真研究可以为海洋水下机器人的性能提升提供理论基础。
大壁厚可倾瓦支撑轴承合金铸造由于其半径大、金属液量大、运动复杂、冷却不均匀等原因,常常出现不同程度的缩孔缩松。通过改变充型时间,转速和不同凝固时间对大壁厚可倾瓦支撑轴承合金层卧式离心铸造工艺进行仿真分析。
为提高国内高端油气装备自主化,本项目设计了海上平台伸缩式顶驱。基于Adams仿真验证了机构运动与动力学特性。利用Ansys Workbench分析确认钻井工况下强度可靠,在考虑焊接的情况下进行了疲劳寿命校核,通过模态分析及谐响应分析发现系统的共振特征。
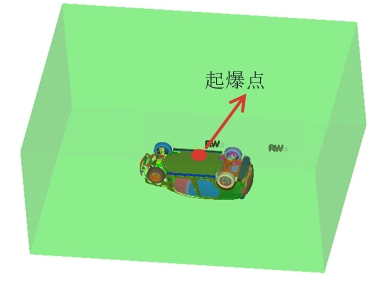
通过对某款新能源汽车进行侧柱碰仿真,发现电芯应力较大,有漏液和热失控的风险,并对电芯进行爆炸仿真,对门槛梁进行参数优化,提升门槛梁的吸能性能,进而车辆在侧碰时,电芯不被挤压,将热失控控制在最小限度内。
本次参赛作品为一款低空飞行器,专为娱乐设施领域设计,旨在为游客带来全新、刺激且安全的低空飞行体验,同时具备突出的经济性和实用性优势,有望在娱乐市场中脱颖而出并广泛应用。随着人们对休闲娱乐体验的需求不断升级,低空飞行器作为一种新兴的娱乐设备,能够填补传统游乐设施在空中体验方面的空白。我们的设计理念是打造一款既能让游客感受低空飞行乐趣,又具备高性价比和良好运营效益的飞行器,满足娱乐场所对于新颖、安全且经济适用游乐设备的追求,为游客创造独特的空中娱乐记忆。
作品为船舶仿生驱动装置,旨在解决传统螺旋桨驱动存在的制造难度大、伤害水生物、推进效率差及潜艇易暴露等问题,充分发挥鱼类运动优势;其设计包括发动机通过联轴器带动锥形带轮转动、经曲柄摇杆机构和平面四杆机构带动左右对称布置的多个柔性摆桨摆动以推动船舶前进,摆桨柔性材料可增大有效驱动力,转向机构通过改变传动带在反向对称放置的锥形带轮上的位置实现变速转向;创新点在于仿扁鱼尾形状的摆桨(前部刚性、尾部柔性)结构简单且驱动效率高,以及锥形带轮带传动的转向方式;该装置可应用于水下探测领域,为潜艇、小型船只、水中探测器等提供驱动,也可携带设备执行检测水质、探寻水下结构裂缝等水中任务。
在全球高端制造对零件表面精度与加工效率要求日益提升的背景下,传统机械加工在航空航天发动机叶片、石材切割等场景中面临材料适应性与热损伤控制的瓶颈。本研究聚焦后混式磨料水射流技术,针对其混料腔易堵塞、磨损严重的问题,采用光滑粒子流体动力学(SPH)方法,结合 ABAQUS 平台构建三维混料模型,通过降维二维化仿真提升效率,分析入射角度 α 与出水角度 β 对流场特性、能量演化及壁面应力的影响。本研究为低磨损、抗堵塞混料腔结构设计提供了理论支撑,对推动高压水射流技术在精密加工中的应用具有重要意义。
本课题深入探讨了轮胎NVH(噪声、振动与舒适性)仿真的重要性及其在新能源汽车领域的应用价值。随着新能源汽车的发展,轮胎噪声问题愈发凸显,NVH性能成为衡量汽车品质的关键指标。本课题详细介绍了轮胎NVH仿真的全流程,包括充气接地、稳态滚动、模态仿真、力传递仿真、空腔共振仿真以及花纹噪声优化等内容。通过仿真技术,能够有效降低轮胎噪声,提升车辆舒适性。本技术在产品开发和花纹设计部门得到了广泛应用,预计年节约试验费用800万元以上,显著提升了开发效率。
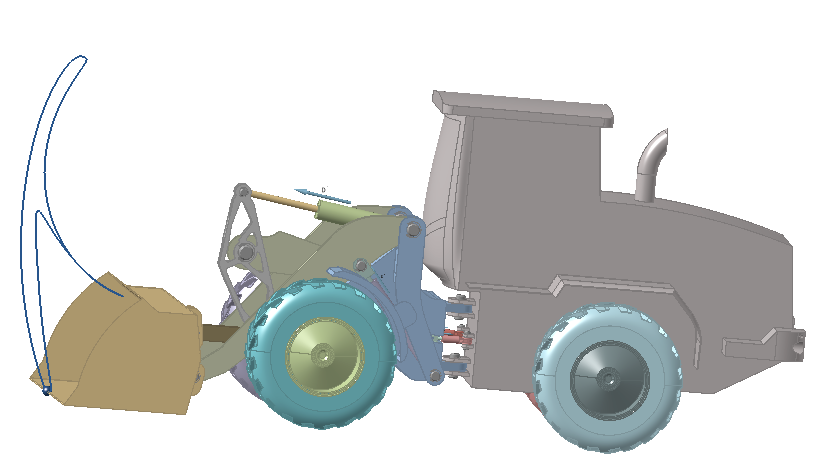
本项目围绕轮式装载机“斗杆”零件轻量化展开,旨在保证斗杆使用性能的前提下,通过利用拓扑优化的方法,对斗杆结构重新优化,降低斗杆的整体重量,以提高材料利用率,降低生产成本,实现节能减排的目标。