首页/文章/ 详情

半个抗拉强度?疲劳极限与抗拉强度的经验关系统计规律与估算边界!
3天前浏览9

上一期我们聊了疲劳的物理本质,并从疲劳的失效机理、载荷特征和设计理念去理解了抗疲劳设计方法。本期聊聊疲劳极限与抗拉强度的关系。


在工程设计中,疲劳试验的代价是高昂的。精确的疲劳极限使用升降法,一组升降法数据往往需要十数根试样、数周机时。于是一个朴素的问题被提出:能否用一根拉伸试验得到的抗拉强度σb,去近似对称循环下的疲劳极限σ-1呢?


答案是肯定的。过去积累的疲劳试验数据分析表明:在室温和空气介质下,材料的疲劳极限σ-1与抗拉强度σb之间有较好的相关性。因此,当我们缺乏现成的疲劳试验数据,且没有条件进行疲劳试验时,可以由抗拉强度σb,近似估算疲劳极限σ-1。


-01-

抗拉强度与疲劳极限的统计规律


在室温和空气介质下,碳钢与合金钢的对称弯曲疲劳极限σ-1与抗拉强度σb之间的关系一般形式可写为:
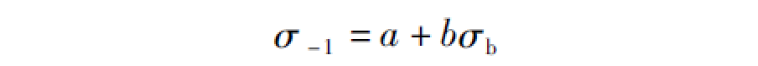

前苏联学者茹科夫对大量试验数据做统计处理后,对σb<1400MPa的碳钢和合金钢推荐使用如下关系式:

σ-1=38 +0.43σb
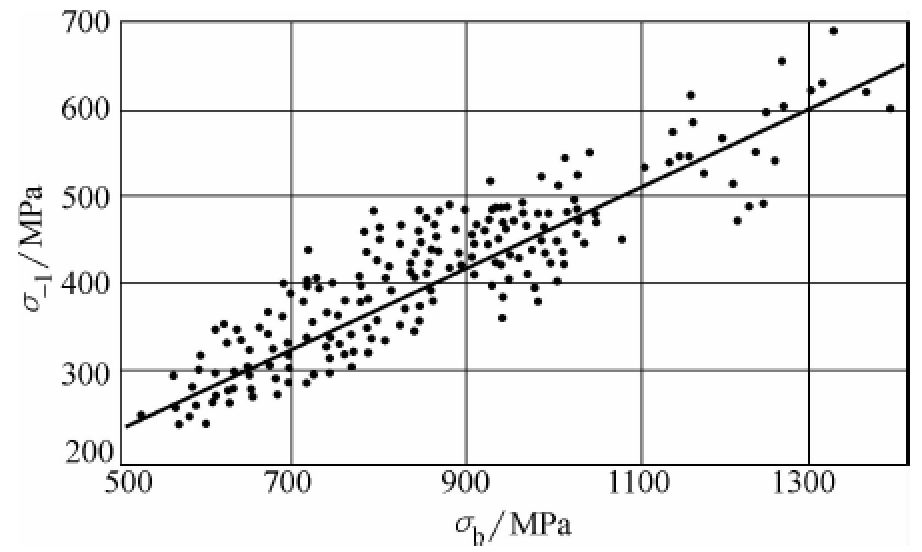
图1 光滑钢试样σ-1与σb间的试验关系


Buch则按热处理组织细分,给出更具针对性的疲劳强度近似计算的回归公式:
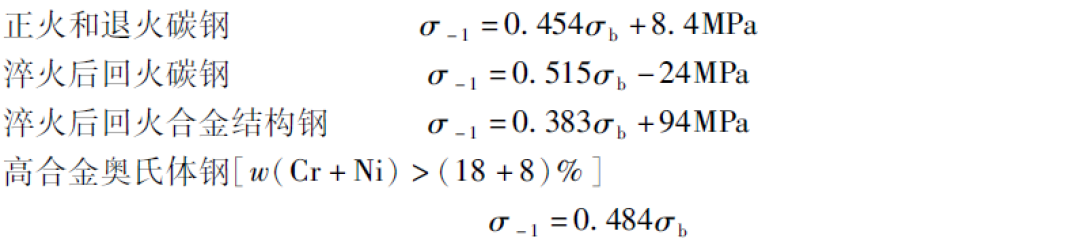

更简化的工程写法是引入疲劳比f=σ-1/σb,即σ-1=f·σb。锻钢常取f≈0.5。f值与钢材的显微组织有关,在0.3~0.6之间变化。对于碳钢与合金钢,茹科夫推荐 f=0.46,郑州机械研究所基于50余种国产钢数据推荐碳素结构钢、合金结构钢与不锈钢取f=0.47。


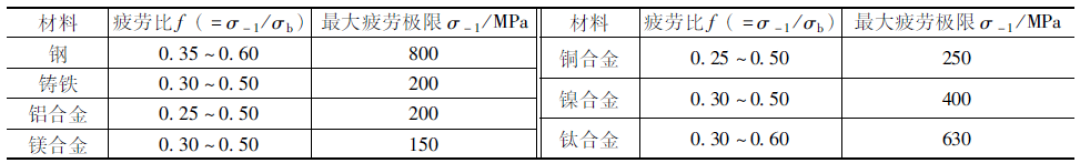
不同工程材料的疲劳比并非恒定,其最大疲劳极限也随材料基体而异。

图2 各种工程材料的疲劳比变化范围


-02-

"半个抗拉强度"的统计本质


从统计规律可以看到,疲劳极限最大似乎约为抗拉强度的一半。这条经验可追溯至德国学者Wöhler本人的观察。美国材料信息学会在其疲劳数据手册中给出的表述更为严谨:对硬度低于400HB的大多数钢(沉淀硬化钢除外),疲劳极限约为抗拉强度的一半。


Motte与De Waele在2024年发表于Metals的综述中系统整理了1980年代至2023年的疲劳极限估算模型,指出高周疲劳106周次下疲劳强度σF估算σF≈0.5σU(σU为抗拉强度)。


Roessle与Fatemi对多种钢做应变控制疲劳回归,得到Sf=0.38Su,决定系数R²= 0.86。不同统计口径下系数在0.38~0.50浮动,这正是工程界长期使用0.5作为工程近似的依据。


需要注意,以上这条比例关系在统计上成立,并不意味着它在物理上是具有普适性的。它的成立必须包含两个隐含前提:① 试样是光滑的,无显著应力集中;② 材料强度处于"中低强度"区间,裂纹萌生由表面滑移主导,而非由内部缺陷(夹杂物、孔隙)控制。


-03-

显微组织对疲劳比的影响


疲劳极限的统计表明,同一化学成分、不同热处理组织下,疲劳比可在0.3~0.6之间波动,这意味着用σb一个变量估算σ-1存在系统性的误差。下表给出两种典型钢在四种组织下的数据:
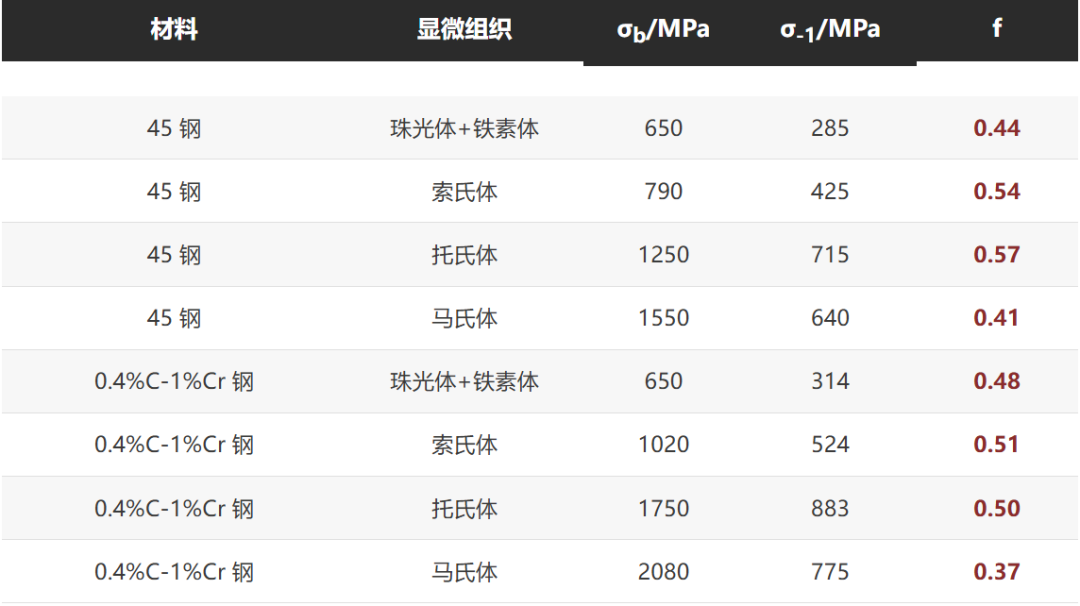

在这里可以看到一个现象:随强度升高,疲劳比并非单调上升。45号钢从珠光体+铁素体到托氏体,f由0.44升至0.57;但进入马氏体后反而回落至0.41。含铬钢的马氏体f仅0.37(高碳形成的片状、针状马氏体很硬,但脆性较大)。这正是高强度钢疲劳比退化的一些证据,说明强度的提升没有等比例地转化为疲劳抗力。


-04-

硬度与疲劳极限


工程实践中,硬度比抗拉强度更易测得。对钢而言,抗拉强度与布氏硬度间存在近似关系σb≈3.5HBW(HBW≤450)。由此,一定情况下可由硬度直接估算疲劳极限。当硬度超过450HBW后,由于非金属夹杂物的有害作用,疲劳极限大幅下降,线性关系不再成立,这与马氏体态疲劳比回落类似。


-05-

1.4GPa的边界怎么来的?


前面提到,茹科夫公式明确限定疲劳极限估算σb<1400MPa。这反映了一条物理边界:当抗拉强度超过约1.4GPa后,继续提高σb不再带来σ-1的同步增长,甚至出现下降,即"疲劳极限天花板"。


2025年日本国立材料科学研究所(NIMS)Okada 等人在Advanced Science发表的工作给出了其清晰的机制解释。对炉冷/空冷钢与回火马氏体钢,疲劳极限σW与抗拉强度σB满足σW≈0.42σB(应力比R=0)。但当σB 越过≈1.4GPa后,曲线出现平台乃至下弯。


这背后的机制是:在高强度淬火马氏体钢中,传统上被认为有害的循环变形(如表面产生侵入/挤出)充当了裂纹萌生的前驱位点。当材料强度过高时,这些微观缺陷极易引发裂纹,导致疲劳极限达到上限。


对疲劳极限,物理上疲劳极限是"裂纹萌生极限"与"裂纹不扩展极限"两者中的较高者。


中低强度钢中,裂纹不扩展的疲劳极限占优,且与硬度/强度正相关,这正是 0.5法则成立的基础。但随抗拉强度的升高,实现不扩展所需止裂的裂纹尺寸减小至亚微米级,而亚微米裂纹缺乏足够的先期塑性变形以形成闭合效应,止裂变得困难,此时不扩展极限因此触顶。


这就是疲劳极限估算公式中抗拉强度天花板的由来。以上变化表明,高强度钢的裂纹萌生源从表面滑移带转向内部夹杂物,裂纹萌生极限由最弱的局部区域性能决定。这也是前述45钢马氏体态f回落至0.41的内在原因。
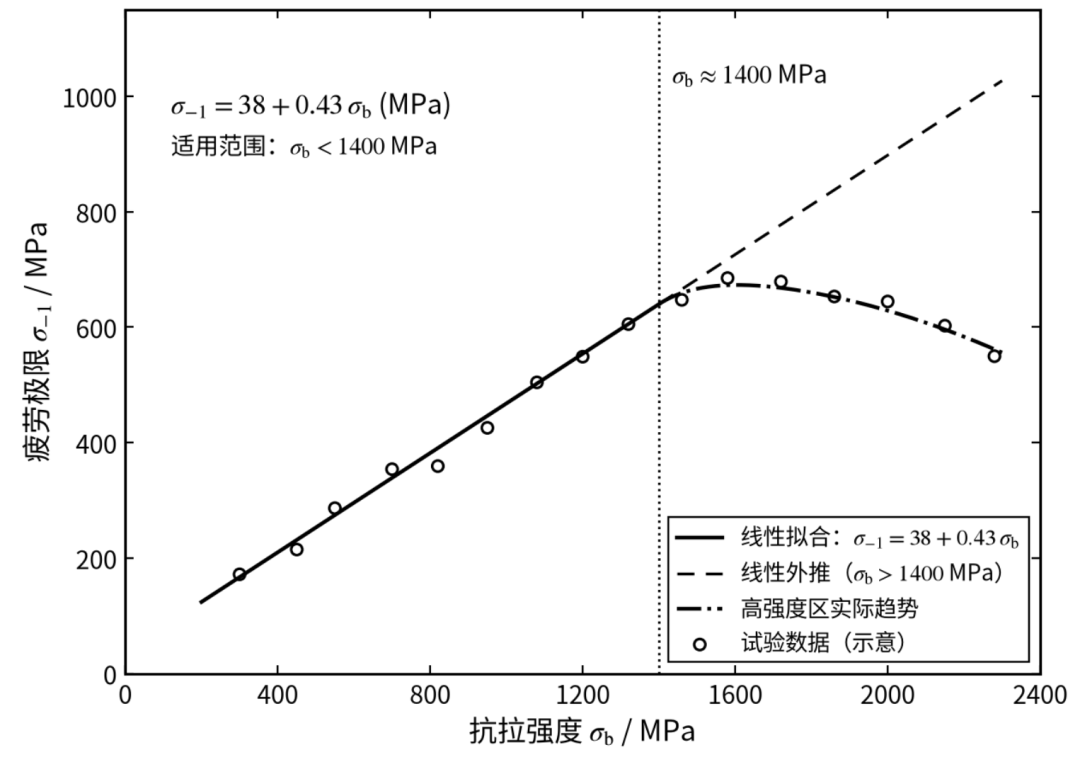
图3 光滑钢试样疲劳极限与抗拉强度关系的示意


-06-

裂纹胚与预疲劳训练


既然裂纹不扩展极限存在内在天花板,研究者们因此把目光投向了裂纹萌生极限,并提出了"裂纹胚"概念,将疲劳裂纹萌生过程被细分为:前驱位点→侵入/挤出(胚)→裂纹,并通过预疲劳训练激发材料的微观结构自优化,提高了裂纹开始形成的门槛。


预疲劳训练对材料进行循环加载,使其发生微观组织自优化:宏观硬度更均匀,裂纹萌生位置也得到局部纳米级强化,随后重新表面抛光抛,原来的表面裂纹萌生被抑制,疲劳极限提高。


NIMS 团队基通过以上处理,在Fe-3Mn-0.2C淬火马氏体钢上实现了疲劳极限从675MPa提升至1300 MPa,接近翻倍,而抗拉强度仅由1.61GPa微降至1.5GPa 以上,首次在淬火态高强度钢上突破了σW≈0.42σB的经验上限。


-07-

疲劳极限估算的边界


回到本文最初的问题,由抗拉强度能否估算疲劳极限呢?可以,但是有条件的。即在光滑试样、中低强度(σb<1400MPa,硬度<450HBW)、空气介质、对称循环的限定下,疲劳极限的线性估算具备工程可用性。


但要注意,当存在缺口、尺寸效应、表面粗糙度、腐蚀介质、高温或超高周次(108以上)时,σb单一变量的估算疲劳极限将迅速失效。当σb越过1.4GPa时,经验比例关系将触顶;当夹杂物或亚表面萌生主导疲劳时,宏观抗拉强度几乎丧失对疲劳极限的解释力。


2022年,上海交通大学提出的疲劳强度预测模型指出,疲劳强度不仅取决于抗拉强度,还受加工硬化强度的影响,Basquin公式中的疲劳强度系数与抗拉强度成正比,而疲劳强度指数随抗拉强度略有下降。这意味着更精细的估算疲劳极限需要引入循环硬化行为。


参考文献:

[1] 《抗疲劳设计手册》第 2 章。

[2] Motte R, De Waele W. An Overview of Estimations for the High-Cycle Fatigue Strength of Conventionally Manufactured Steels. Metals, 2024, 14: 85.

[3] Okada K, Tsuzaki K, Nakagawa E, Shibata A. Fatigue Limit Doubling in High-Strength Martensitic Steel through Crack Embryo Engineering. Advanced Science, 2025, 12(33): e04165.

[4] ASM International. Fatigue Resistance of Steels.

[5] 上海交通大学学报,2022,一种新型的疲劳强度预测模型。

来源:薛定谔的Cube
ACTLS-DYNAWorkbenchHyperMesh疲劳化学UG裂纹材料控制试验
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2026-11-17
最近编辑:3天前
巴郡撸猫人
硕士 签名征集中
获赞 20粉丝 32文章 78课程 0
点赞
收藏
作者推荐

【官方实操案例】ANSYS workbench橡胶防尘套非线性仿真分析详解!

橡胶防尘套在许多工业应用中用于保护两个主体之间的柔性接头。在汽车工业中,橡胶防尘套密封件覆盖在传动轴上的等速万向节上,以保护它们免受外界因素(灰尘、湿度、泥土等)的影响。这些橡胶套的设计可以适应接头的最大可能摆动角度,并补偿轴长度的变化,如下图。本文橡胶防尘套仿真案例为ANSYS官方案例中的一个典型案例。案例展示了几何非线性(大应变和大变形)、非线性材料行为(橡胶)、状态变化非线性(接触)的仿真,并展示了基于表面投影接触探测方法的优点,案例确定了轴运动过程中橡胶防尘套密封件的位移行为、应力结果以及防尘套外表面和内表面接触点的位置。-01-模型及材料概况本分析案例通过静力学分析模块求解。导入的模型如下图1所示,圆柱形轴的半径为14mm,刚性圆柱体与橡胶套的内表面初始干涉,干涉尺寸为:14mm-12mm=2mm。图1橡胶防尘套与刚性轴的三维模型以上模型,为了提升橡胶套的网格划分质量,将橡胶套进行了切分,并在spaceclaim中进行了share操作,即共结点,如下图。由于结构的对称性,仅对橡胶套的一半进行了建模。对于橡胶套,使用超弹性材料模型。轴被视为刚体。SOLID185单元用于模拟橡胶套3D结构。为模型后续操作方便,在spaceclaim中可进行了命名选择设置,如下图:橡胶套内外表面接触部位命名选择橡胶套对称面部位命名选择橡胶套约束部位命名选择橡胶套网格划分设置面命名选择材料方面,橡胶套由在大应变下表现出弹性响应的橡胶材料制成。本例橡胶材料采用了Neo-Hookean模型,这是一种不可压缩的超弹性材料模型,仅适用于小应变(通常&lt;30~40%)的粗略估算。模型仅包含两个材料参数(μ和d),如下图,数学表达式相对简单,在有限元分析等数值模拟中计算成本较低,适合快速初步分析和工程应用。在ANSYSworkbench材料输入界面,输入材料及参数,过程如下:材料和模型处理完成后,双击model进入分析界面。首先,将各部分赋予材料属性。如下图,橡胶套赋予rubber。轴赋予默认的structuralsteel,且刚度行为设置为rigid,即作为刚体。-02-接触与网格划分本例橡胶防尘套密封需要考虑定义三个接触对。一个是橡胶防尘套与圆柱轴之间的刚柔接触,其余两种是防尘套内外表面的自接触。即:①刚性轴和橡胶套内表面之间的刚柔接触;②使用基于表面投影的接触方法在橡胶套内表面进行自接触;③使用基于表面投影的接触方法在橡胶套外表面进行自接触。刚性圆柱轴被设置为了刚体,因此接触设置时作为目标面,采用TARGE170单元(目标单元)。橡胶材料作为接触面时,接触设置用接触单元CONTA174。接触摩擦系数均设置为0.2,轴与橡胶套的接触设置如下:建模时,由于轴与橡胶套存在过盈。interfacetreatment项采用addoffset,rampedeffect。在经典中,即KEYOPT(9)=2,用于干涉时斜坡加载,如下图:在接触探测方面,轴与橡胶套之间采用高斯积分点接触探测,即KEYOPT(4)=0,如下图:轴与橡胶套默认接触算法为罚函数,纯罚函数和增广拉格朗日法默认基于高斯积分点的探测(OnGaussPoints),一般较节点的探测更准确,基于高斯积分点的探测默认指向接触面的法向,适合于实际模型紧密接触的情况。橡胶套与轴有明显的刚柔区分,因此使用非对称设置。在轴移动过程中,橡胶套可能产生自接触。为了模拟自接触对,目标表面和接触表面都是相同的。橡胶套外表面和内表面的自接触设置如下:自接触设置时,接触探测选项采用基于表面投影的接触(Nodal-projectedNormalfromContact),即经典中设置KEYOPT(4)=3。此选项在接触面和目标面的重叠区域上强制执行接触约束,而不是在单个接触节点或高斯点上。在平均意义上计算重叠区域上的接触穿透/间隙。接触设置后,进行网格划分。本例采用线性单元,即solid185,8节点六面体单元,支持超弹性材料模型,适用于一般三维超弹性分析,在模拟超弹性材料时,可兼顾了精度、收敛性和计算效率。网格划分如下:设置完成后,网格划分结果如下:本例中,自接触的算法为软件默认,同时网格划分也较为粗糙,如果想精度更高一点,可设置接触算法为法向拉格朗日算法,同时进一步细化网格尺寸。-03-分析设置和边界条件本例中,需通过三个载荷步骤完成以下问题:1、轴和防尘套之间的初始干涉2、轴的垂直位移(橡胶套中的轴向压缩)3、轴旋转(橡胶套弯曲)为此可设置三个载荷步,如下各图所示设置,开启大变形。第一个载荷步,完成防尘套与轴之间的初始过盈干涉计算:第二个载荷步模拟轴垂直位移,带动橡胶套垂直压缩。第三个载荷步,模拟轴旋转,带动橡胶套弯曲,发生自接触挤压。载荷步设置好后,设置边界条件。橡胶套对称约束:由于模型中橡胶套为一半模型,需要设置对称约束,可先建立一个局部坐标系,方便后续对称约束的设置。局部坐标系设置为柱坐标系,如下:通过限制平面外平移,将模型约束在对称平面上,如下图。对称平面选择橡胶套的截面,坐标系选择新建的坐标系,然后对称约束设置Y轴(周向)位移为零。对称面约束橡胶套底部位移约束:本例橡胶套底部约束竖向位移,同时约束底部侧边环面的径向位移。如下图所示:轴运动约束:轴运动时,先向下运动,再转动,我们通过远程点进行控制。因此先设置一个远程点,如下图:远程点设置时,将远程点设置为整体坐标系原点处,方便后续转动位移的设置。如下图。轴运动通过远程位移设置,scopingmethod选择远程点,选择我们前面设置的远程点。6个自由度全部设置为按表格输入,如下各图:如上图,在tabulardata表中轴在第二载荷步时,Y方向向下移动10mm,在第三载荷步时保持。然后,第三载荷步时,绕全局坐标轴Z旋转0.55rad(弧长)。注意,设置前应该确认单位情况,如下:轴位移设置情况如下图:以上设置完成后,就可以进行计算了。-04-结果与讨论计算完成后,插入变形、应力、应变结果如下各图所示。可以看到橡胶套最大变形(位移和应变之和)为51.647mm。橡胶套最大轴角处的位移矢量和图下图为最后的等效弹性应变和等效应力图,可以看到最大弹性应变为0.26849。最大等效应力为1.1867MPa。等效弹性应力和应变云图分布形态一致。橡胶等效弹性应变图橡胶在最大轴角处的VonMises应力图上图中在最大轴角下,防尘套中出现最大应力的关键区域的位置,最大应力很低,但考虑到材料在给定循环次数后的疲劳效应,这些区域在疲劳载荷下最有可能失效。如下各图显示了橡胶套在不同轴角度下不同接触点的总应变。第一次接触发生在橡胶套的外表面之间。之后,在第一接触区域注意到拉伸,第二次接触发生在橡胶套的内表面之间。最后,第三次接触发生在橡胶套的内表面和轴之间。橡胶套外表面首次自接触橡胶套内表面首次自接触橡胶套内表面与轴接触本例中,自接触时接触检测方法采用基于表面投影的接触(Nodal-projectedNormalfromContact)。当然也可以采用其他接触检测方法。不同方法在接触迭代次数和时间上有明显区别。以下为ANSYSworkbench帮助文档给出的统计。不同接触检测方法的累积迭代比较不同接触探测方法的仿真统计通过与其他可用的接触探测算法进行比较,说明了基于表面投影的接触方法的以下优点:①基于表面投影的接触法(KEYOPT(4)=3)需要最少的累积迭代次数。②使用基于表面投影的接触法时,问题的收敛对法向接触刚度系数(FKN)不太敏感。基于表面投影的接触方法(KEYOPT(4)=3)比其他接触检测算法可产生更平滑的接触力。它对接触刚度的大小不太敏感。对于较小的FKN值(0.1至1.0),所有接触检测方法的累积迭代变化较小。但是对于较高的FKN值(1到10),与其他接触检测方法相比,基于表面投影的方法的累积迭代变化要小得多。FKN=1是非线性分析的最佳值。一般来说,基于表面投影的接触法在计算时间上要昂贵得多。在这个特定的模型中,使用这种方法的迭代和子步骤的总数较少与其他接触检测算法相比。使用表面投影方法的整体性能更好。以下动画显示了所有加载步骤中vonMises应力、弹性应变变化情况。很明显可以看到载荷步1时,轴与橡胶套口处由于过盈干涉,产生了预应力和应变。载荷步2时,轴向下运动,对橡胶套进行挤压。载荷步3时,轴旋转,橡胶套产生自接触。在官方文档中,文档中建议在进行此类分析时基于表面投影的方法(KEYOPT(4)=3)不要用于定义刚性轴和橡胶套之间的接触,因为这种方法不支持由基本目标段定义的刚性表面。来源:薛定谔的Cube

未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈