2-68 同一固定机位下,怎样把车辆照片识别成小型车、中型车和大型车?
MATLAB GUIDE 背景差分 + 环投影 + 小波分解 + 盒维数车型识别程序
一句话介绍: 这套 MATLAB GUIDE 程序输入一张无车背景图和同一机位下的车辆照片,先通过背景差分、灰度化、中值滤波和阈值分割提取h车辆轮廓,再把二维轮廓转换成固定长度的环投影信号,连续进行小波分解与盒维数计算,最后利用 4 个尺度盒维数的平均值把车辆判定为小型车、中型车或大型车。
先看它解决什么问题
这套程序解决的并不是“识别汽车品牌或具体型号”,而是一个更明确的任务:
在固定道路背景和固定拍摄机位下,根据车辆外形的径向结构与多尺度复杂度,把车辆划分为小型车、中型车和大型车。
工程没有训练神经网络,也没有加载分类模型。它走的是一条完全基于图像处理和人工特征的路线:
无车背景图 + 车辆图 → 背景差分 → 灰度化与滤波 → 阈值分割 → 车辆轮廓与形心 → 500 点环投影 → 多级小波处理 → 4 个盒维数 → 平均盒维数阈值判别 → 车型类别
这里最关键的思路是:
先把二维车辆外形压缩成一条描述径向结构的一维信号,再用小波和盒维数从不同尺度观察这条信号的复杂程度。
1. 当前工程真正由哪些部分组成?
工程主入口是 Carcheck.m,界面文件是 Carcheck.fig,另外有 3 个参与实际计算的辅助函数。
文件 | 当前程序中的作用 |
|---|---|
Carcheck.m / Carcheck.fig | GUI 主程序、图像处理、小波分解、特征计算和车型判定 |
FindCentroidLaserSpotUsingFourier.m | 利用二维傅里叶相位关系估计车辆前景的形心 |
boundaries.m | 对二值前景进行连通域标记并跟踪轮廓 |
FractalDim.m | 计算一维环投影信号的计盒维数 |
图片/ | 自带无车背景以及小型、中型、大型车辆示例图片 |
程序包中没有神经网络权重、SVM 模型或单独的训练文件。
也就是说,当前分类结果完全来自:
图像处理结果 + 小波子模式 + 盒维数 + 固定阈值规则。
2. 程序自带的图片是什么样的?
图片 目录中一共包含:
1 张无车背景图 backgroup.JPG;
4 张以“小车”命名的车辆图;2 张以“中车”命名的车辆图;
6 张以“大车”命名的车辆图。
从工程图片可以看出,它们使用的是基本一致的道路背景和拍摄视角,因此非常符合这套程序的背景差分前提。
需要注意,大车4.JPG 与 大车7.JPG 在当前压缩包中的文件内容相同,所以这些图片更适合作为程序演示样例,而不应直接当成严格独立的测试集计算识别准确率。
工程中也没有保存批量测试结果、混淆矩阵或准确率统计,因此不能仅根据文件名宣称当前程序达到某个具体识别率。
3. 为什么运行时必须同时提供背景图和车辆图?
程序第一步不是直接分析车辆照片,而是先做背景差分。
GUI 中分别有:“背景图片”和:“汽车原图”
两个导入入口。
运行时读取:bg = imread(backgroup_pic)
以及:bc = imread(car_pic)
随后首先检查两幅图像的高和宽是否一致。如果尺寸不同,程序会直接提示:
“汽车图片与背景图片大小不一致!”
因此当前方法的输入条件非常明确:
背景图和车辆图必须来自可以逐像素对应的场景。
它更适合固定摄像机、固定道路区域或实验图片,而不是任意来源的两张车辆照片。
4. 程序怎样先把车辆从道路背景中分离出来?
当前源码的实际预处理链是:
绝对背景差分 → 灰度化 → 中值滤波 → 阈值分割
首先执行:I = imabsdiff(bc, bg)
背景中变化很小的区域差值接近 0,而车辆出现的位置会产生较大的像素差异。
然后用 rgb2gray 转成灰度图,再使用 medfilt2 做中值滤波。
最后使用固定阈值:
灰度差小于 15 → 0
灰度差大于 15 → 255
因此这里的 15 实际上决定了:
多大的背景变化才被认为属于车辆前景。
源码中原本还保留了 bwareaopen、腐蚀和填充等形态学处理语句,但它们目前全部被注释掉,并没有参与当前执行流程。
所以当前车辆轮廓主要依赖:
背景足够稳定 + 中值滤波 + 固定阈值 15
来获得。
5. 二值车辆区域出来以后,程序怎样找到形心和主轮廓?
得到前景图 J 后,程序先调用:
FindCentroidLaserSpotUsingFourier(J)
得到形心坐标。
这个函数没有直接调用常见的 regionprops,而是分别沿图像行、列方向构造正弦和余弦项,通过一阶傅里叶相位关系估计二维亮区域中心。
输出的:pₓ、pᵧ
随后成为整个环投影的中心。
接下来程序调用自带的:boundaries(J)对前景连通区域进行边界跟踪。
如果检测到多个区域,主程序不是直接把所有区域合并,而是比较每条边界的点数:
选择边界点数量最多的一条作为车辆主轮廓。
然后计算轮廓上每个点到形心的距离,并取最大值:
ρ = max(distance)
因此这里的 ρ 可以理解为:以当前形心为中心,到车辆主轮廓最远点的径向距离。
它后面直接决定环投影所覆盖的半径范围。
6. 为什么还要把二维车辆轮廓变成一维环投影信号?
这是整套程序从“图像”转向“特征”的关键一步。
对于前景图中的每一个位置,程序计算它到形心的距离:
r(x,y) = √[(x-pₓ)² + (y-pᵧ)²]
随后从:0.1 到 ρ + 10
建立:501 个半径采样位置。
程序先统计不同半径以内的像素数量,再对相邻累计面积做差:
cₖ = A(Rₖ₊₁) - A(Rₖ)
最终得到:500 个环投影系数。
简单理解,就是从车辆形心开始向外画一圈又一圈同心圆,然后观察:每一个新的环带中包含了多少车辆前景像素。
于是原来的二维汽车轮廓:
车辆图像 J(x,y)
被转换成了一条长度固定为 500 的一维信号:
coeff = [c₁, c₂, …, c₅₀₀]
不同尺寸和外形的车辆,会形成不同的径向面积变化规律。
这也是后面能够继续使用一维小波分析和盒维数的基础。
7. 小波部分到底怎样处理这条 500 点信号?
主程序设置:
小波分解层数centering_num = 3
盒维数数量numD = 4
整个过程重复 4 次。
每轮开始时,先对当前 coeff 计算一个盒维数 D,然后进行三级一维小波分解。
当前源码实际调用的是:
wavedec(coeff, 3, 'db5')
也就是使用 db5 完成三级分解。
但细节重构时实际写成:
wrcoef('d', C, L, 'db8', r)
也就是使用 db8 重构第 1~3 层细节项,再把三层细节相加并从当前信号中减去。
因此必须特别说明:
当前程序不是“db5 分解后继续用 db5 重构”的标准同小波流程,而是源码实际采用 db5 分解、db8 细节重构。
文章中的算法说明必须按现有代码理解,不能擅自把它改写成纯 db5 或纯 db8。
由于后面的分类阈值也是与当前实现配套使用的,如果修改小波基,4 个盒维数和最终平均值都可能随之改变。
8. 4 个盒维数分别描述什么?
循环一共执行 4 次,所以得到:D₁、D₂、D₃、D₄
它们并不是 4 张不同图片的特征。
实际关系是:
原始环投影 → 计算 D₁ → 去除三级细节 → 计算 D₂ → 再处理 → 计算 D₃ → 再处理 → 计算 D₄
因此这 4 个值描述的是:同一车辆径向结构在逐步平滑、逐步保留趋势之后的多尺度复杂度。
与单独只计算原始轮廓长度、宽度或面积相比,这种方式不只关心“车有多大”,还把径向曲线在不同尺度上的起伏复杂度加入了特征。
9.FractalDim.m 怎样得到一个盒维数?
FractalDim.m 实现的是一维曲线的计盒思想。
它先把输入信号整体平移,使最小值落到 0,再重新采样,并按纵向最大值进行尺度调整。
主程序中 500 点 coeff 对应:cellmax = 502
随后函数使用不同尺寸的方格观察曲线,在每个横向区间内,根据局部最大值和最小值计算需要多少纵向方格才能覆盖曲线。
尺度依次扩大时,就会得到一组:
方格尺度 → 覆盖方格数量 N
最后对:log₂(NumSeg)与:log₂(N)
做一次线性拟合,拟合斜率作为盒维数 D。
程序还会先检查相邻尺度的局部斜率,只保留:1 ≤ r ≤ 2的点参与最终拟合。
这里有一个复现时很重要的源码事实:
FractalDim.m 的注释建议 cellmax 可以取 2 的整数次幂,但当前主程序实际传入的是 502,并不是 512。
因此如果目标是复现当前程序,不应该为了让参数“更标准”而自行把 502 改成 512,否则最终 D 值以及后面的分类边界都可能改变。
10. 4 个盒维数最后怎样变成车型?
当前程序没有使用分类器模型,而是先计算:
flag = (D₁ + D₂ + D₃ + D₄) / 4
也就是:4 个盒维数的算术平均值。
随后直接按固定阈值分类:
平均盒维数 flag | 程序输出 |
|---|---|
flag < 1.26 | 小型车 |
1.26 ≤ flag < 1.289 | 中型车 |
1.289 ≤ flag < 1.70 | 大型车 |
flag ≥ 1.70 | 无法识别 |
所以这套程序真正的决策机制可以压缩成一句话:
车辆轮廓 → 多尺度径向特征 → 4 个盒维数 → 平均值 → 固定区间判别。
这也说明它与 CNN、SVM、随机森林等监督学习方法有本质区别。
当前工程没有训练过程,分类边界 1.26、1.289 和 1.70 已直接写在源码中。
11. GUI 最终会给用户看到什么?
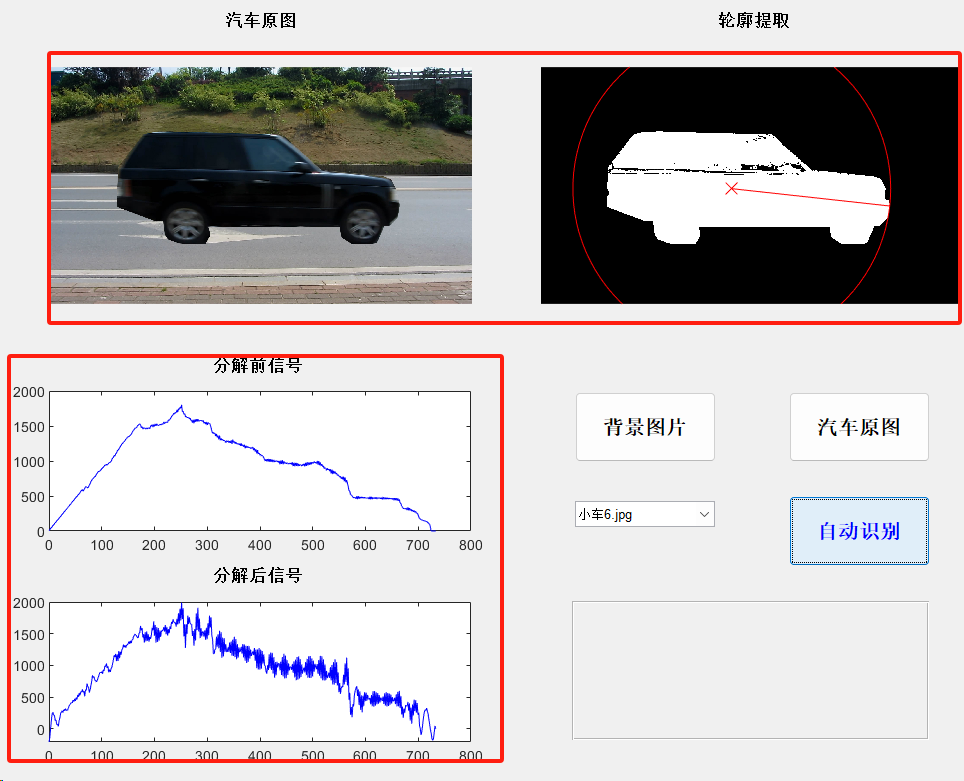
点击“自动识别”后,界面会把整个识别过程可视化。
用户可以看到:当前车辆原图;
背景差分并阈值化后的车辆区域;车辆形心和最大径向范围;小波处理前的环投影信号;小波处理后的信号;4 个盒维数;平均盒维数;最终“小型车 / 中型车 / 大型车 / 无法识别”结果。
主程序还会显示背景剔除、灰度化、滤波等中间处理效果以及多个小波子模式,比较适合观察算法从图像到特征的变化过程。
需要注意的是,程序末尾虽然保留了一段向 results.txt 写入结果的代码,但当前已经被注释。
因此按现有源码运行时:
识别结果主要显示在 GUI 和 MATLAB 命令窗口中,不会自动保存成结果文件。
12. 为什么这种方法能够区分大、中、小三类车辆?
这里起作用的并不是某一个单独尺寸,而是两层信息的组合。
第一层是:
车辆二维轮廓的径向分布。
不同长度、高度和外形的车辆,相对于形心向外展开时,各半径环带中的前景像素数量并不相同。
第二层是:
径向信号在不同尺度上的复杂度。
小波处理逐步改变信号中较细的变化成分,而盒维数把不同阶段的曲线复杂程度压缩成数值。
于是最终用于分类的 flag 同时受到:
车辆整体轮廓 + 局部结构变化 + 多尺度趋势影响。
不过从当前源码能够确认的是“程序使用了这套特征与阈值规则”,并不能进一步推出它对任意道路场景都具有稳定泛化能力。
13. 这套程序适合用在哪里?
它最适合的是固定视角车辆图像处理与传统特征识别实验。
例如在固定摄像机下已经能够获得空背景图,希望研究:
背景差分 → 轮廓特征 → 一维特征变换 → 小波多尺度处理 → 分形特征 → 阈值分类
这一整条传统视觉路线时,这个工程已经把主要环节串联完整。
它也适合用于 MATLAB 图像处理、小波分析和分形特征教学,因为 GUI 能直接观察中间结果,而不是只输出一个最终类别。
如果希望研究“小型车、中型车、大型车”的简单规则分类,也可以围绕当前样例继续调整阈值并增加测试图片。
但它不应被直接描述成通用道路车辆识别平台。
当前方法明显依赖:
固定背景、近似固定机位、背景与车辆图尺寸一致、场景变化不能过大。
如果摄像机移动、天气和光照发生明显变化,或者换成完全不同的道路背景,固定差分阈值 15 和现有盒维数分类边界都可能需要重新调整。
14. 怎么运行这套程序?
将 Carcheck.m、Carcheck.fig、FindCentroidLaserSpotUsingFourier.m、boundaries.m 和 FractalDim.m 保持在 MATLAB 可访问路径中,然后运行:Carcheck
然后点击“汽车原图”,选择待识别车辆照片。
程序支持一次选择多张车辆图,之后通过下拉列表切换当前车辆。由于当前源码在多文件首次导入时把列表 UserData 初始化为循环中的最后一个文件,为避免列表显示项和实际处理文件不一致,多图导入后建议先在下拉列表中明确选择一次需要识别的车辆,再点击“自动识别”。
背景和车辆图必须具有相同的宽、高尺寸。工程自带样例均为 1920×1080,可以直接满足这一条件。
按当前函数调用,主要需要:
Image Processing Toolbox:用于 imabsdiff、medfilt2、imshow、bwlabel、padarray 等图像处理;
Wavelet Toolbox:用于 wavedec 和 wrcoef。
工程属于较早期的 MATLAB GUIDE GUI。当前 .fig 中 capinon 是文本控件,而 run_Callback 内存在 cla(handles.capinon) 这一清理语句;如果在某些较新的 MATLAB 版本中运行到这里出现“目标必须为坐标轴”一类句柄错误,需要把这一句改为清空文本控件内容,而不是对文本控件执行 cla。后续图像处理和识别算法本身则位于同一个回调中。
15. 哪些参数最值得修改?
参数 | 当前值 | 为什么值得改 | 调整后的主要影响 |
|---|---|---|---|
前景分割阈值 | 15 | 直接决定哪些背景差异进入车辆区域 | 影响轮廓完整度、噪声和后续全部特征 |
环投影采样数 nstep | 501 | 决定径向特征的采样密度 | 当前最终得到 500 点 coeff,修改后会改变特征分辨率 |
小波分解层数 | 3 | 控制每轮提取的尺度范围 | 会改变被减去的细节成分以及后续盒维数 |
小波基 | 分解 db5、重构 db8 | 是当前子模式形成方式的核心 | 修改后应重新验证盒维数和分类阈值,不能只替换名称 |
盒维数数量 numD | 4 | 决定最终平均值包含多少个尺度阶段 | 会直接改变 flag 的定义 |
分类边界 | 1.26 / 1.289 / 1.70 | 决定小型、中型、大型和无法识别的区间 | 更换场景或样本后最需要重新标定 |
这些参数是连在一起的。
尤其需要注意:
如果修改前面的分割、小波或盒维数计算方式,后面的 1.26、1.289、1.70 就不应继续被默认视为有效分类边界。
16. 一句话看懂这个项目
这是一个 MATLAB GUIDE 固定机位车辆尺寸类别识别程序:它先用无车背景与车辆照片做绝对差分,通过灰度化、中值滤波和阈值 15 提取前景,再利用傅里叶方法确定形心、最长边界确定车辆主轮廓,把轮廓转换成 500 点环投影信号;随后每轮对当前信号计算盒维数,并按源码实际采用的三级 db5 分解、db8 细节重构方式连续处理,最终得到 D₁~D₄ 四个多尺度盒维数,以其平均值flag按 1.26、1.289 和 1.70 三个固定边界判定小型车、中型车、大型车或无法识别。工程自带 1 张 1920×1080 空背景和 12 个车辆示例,没有训练模型,也没有保存准确率统计,因此它最适合固定背景下的传统图像处理、环投影、小波与分形特征车型分类实验。