一句话或一张图生成带关节的CAD装配体,北航和港大研究团队联合推出ArtiCAD
ArtiCAD能做什么
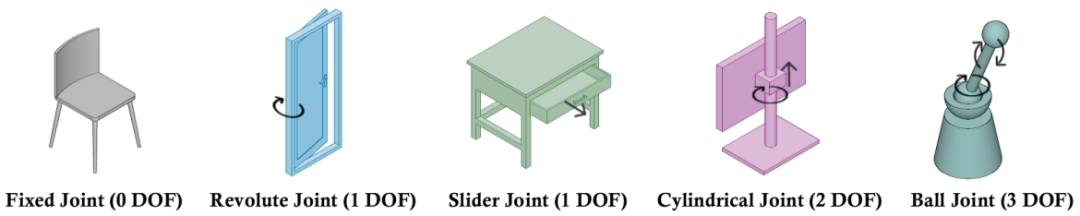
ArtiCAD生成的CAD装配体可自动导出URDF文件,直接用于SAPIEN、Isaac Sim等仿真环境。导出的 URDF 保留了预期的关节结构、轴方向和运动限制。
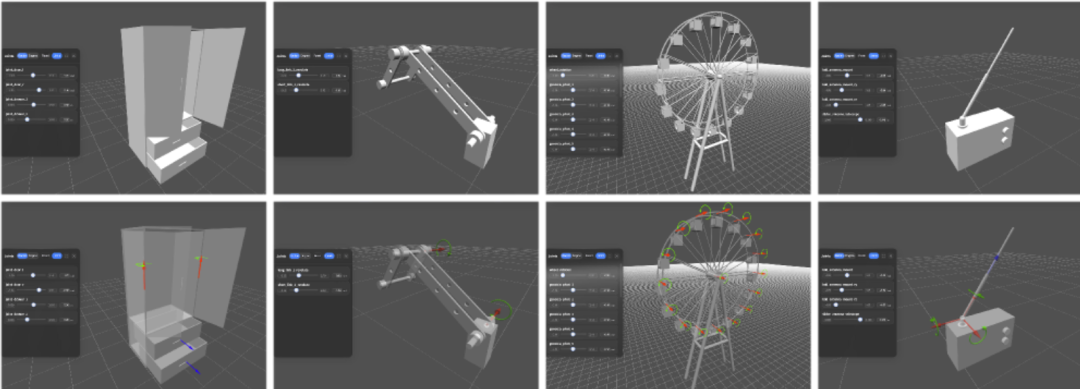
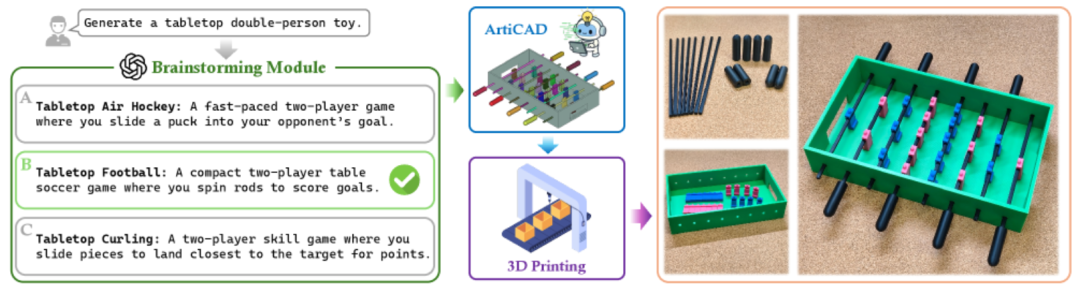
核心原理:提前 预测装配关系、多Agent协同架构
提前 预测装配关系:由于当前的大模型在精确 3D 空间推理方面存在困难,如果等到装配阶段再判断装配关系,即迫使模型查看独立生成的零件并猜测它们的坐标系和表面如何对齐,系统将面临巨大的搜索空间,并且经常失败。因此ArtiCAD的选择了在设计阶段就把连接关系约定好。
多Agent协同架构:由于单一模型难以处理复杂的装配体生成任务,ArtiCAD构建了4个Agent协同完成任务:
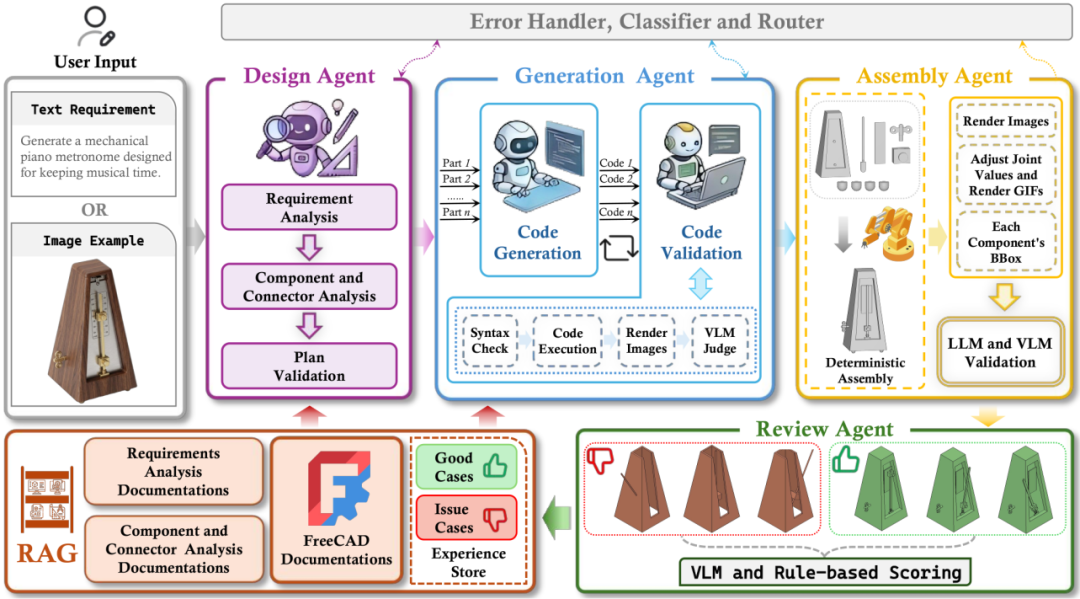
Design Agent:定义零件列表,并为每个装配关系确立装配 Connector 说明书。重复零件只需生成一次,其余自动通过变换矩阵派生。
Generation Agents:各自独立生成零件代码,严格遵循说明书将 Connector精确映射到实际几何特征上,通过VLM验证形状正确性。各零件可并行生成。
Assembly Agent:直接按说明书对齐各零件的 Connector坐标系,该步骤无需任何推理。
Review Agent:把成功和失败案例补充到经验库,供后续任务检索。
其中装配 Connector 记录每个连接点的位置、方向和语义标签,是在设计、生成、装配阶段传递的描述装配关系的说明书,使三个阶段可以各司其职。
设计阶段定义Connector("桌面底部4个角各有一个连接点")→ 生成阶段将Connector精确放置到对应几何位置(如圆柱顶面正中心)→ 装配阶段确定性对齐。
Connector是语义约束而非刚性约束,生成智能体可根据实际几何微调位置,但不能违背全局契约。
ArtiCAD 还通过一个由专门的审查Agent和记忆系统来减轻历史错误和 API 幻觉
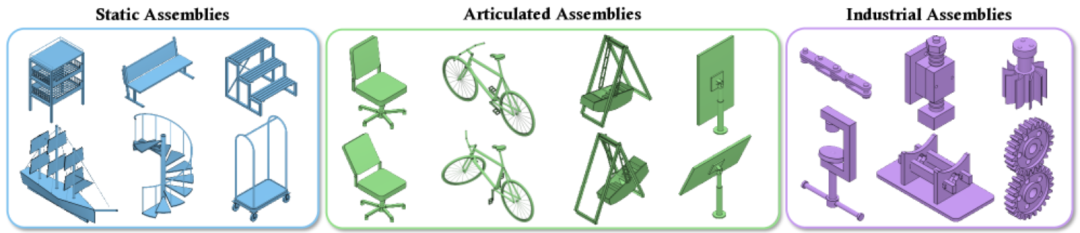
ArtiCAD也提出了一个ArtiCAD-Bench 数据集用于评价生成效果。数据集包含两个子集120 个装配任务。第一个子集包括 90 个多样化的真实世界设计(50 个运动学装配,40 个静态装配),涵盖家具、玩具和家用电器。第二个子集包含 30 个从 Fusion 360 数据集中精选的工业装配,包含 2 到 6 个部件。
虽然现有的数据集类别覆盖有限,但 ArtiCAD 可以根据需求生成新颖的、分布外对象类型。