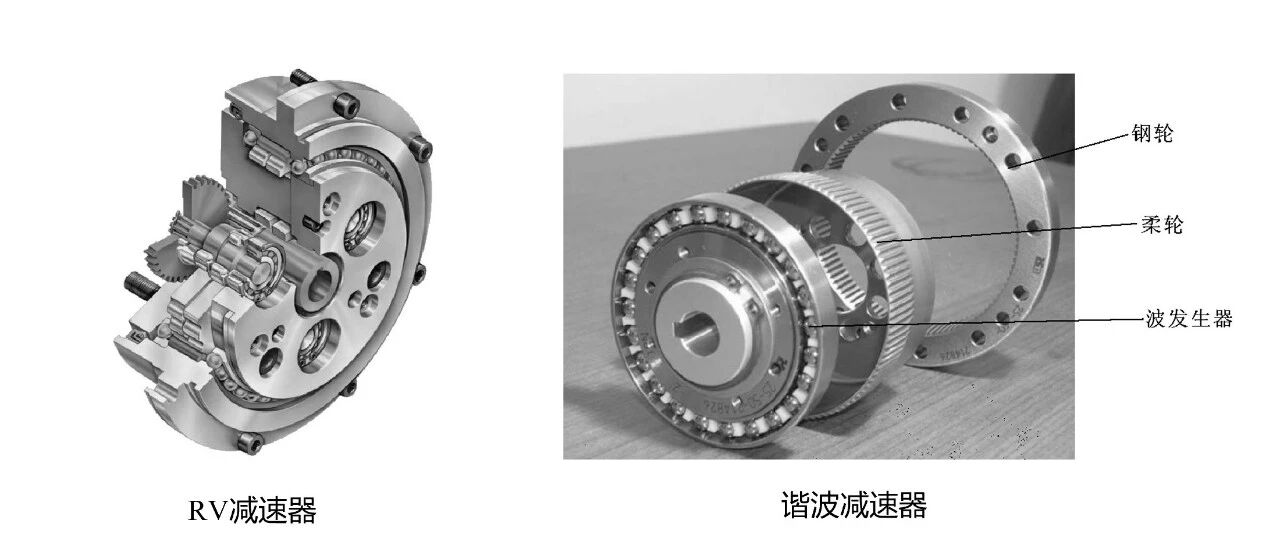
谐波减速器和 RV 减速器选型的本质是什么?
问题:谐波减速器和 RV 减速器选型的本质是什么?简答参考:给定关节设计约束下,对多维度参数的综合权衡,而非简单性能排序。知识拓展选型本质:是在特定机械臂关节的设计约束(如尺寸、重量、扭矩、精度、寿命、成本)下,对多种性能参数进行综合权衡与匹配,而非单纯选择“性能更强”的减速器。谐波减速器特点:优点:体积小、重量轻、单级传动比大、精度高、背隙小。缺点:承受冲击载荷能力较弱,疲劳寿命相对有限。典型应用:轻负载、高精度关节(如机器人末端关节)。RV减速器特点:优点:高刚性、高扭矩承载能力、抗冲击性强、寿命长。缺点:体积重量较大、结构复杂、成本较高。典型应用:重负载、高刚性部位(如机器人基座关节)。关键权衡维度:负载与刚性重载高冲击选RV,轻载精密选谐波。 空间与重量紧凑场景选谐波,空间充裕可考虑RV。 精度与背隙谐波背隙更小,定位精度更高。 寿命与维护RV寿命通常更长,谐波需关注疲劳寿命。 成本与供应链谐波成本通常较低,RV制造复杂度高。 实际选型步骤:明确关节设计指标(扭矩、转速、精度、尺寸限制等)。根据负载类型、工作周期评估刚性及寿命需求。结合空间布局与重量预算进行筛选。综合成本与可靠性要求确定最终型号。相关案例工业机器人腕部关节选型场景设计高精度装配机器人的腕部关节,要求紧凑结构、低背隙、高扭矩。 权衡维度对比谐波减速器(轻量、零背隙)与RV减速器(高刚性、高负载),最终根据空间限制和精度需求选择谐波减速器,牺牲部分负载能力以换取更高定位精度。 协作机器人关节驱动方案场景协作机器人需兼顾安全性与运动平滑性,关节需高扭矩密度和低振动。 权衡维度评估谐波减速器的柔性与RV减速器的抗冲击性,最终因谐波减速器的低惯性更适合人机交互场景,选用谐波减速器并优化电机匹配以抑制振动。 自动化机床旋转工作台场景数控机床工作台需承受重载切削力,同时保持分度精度和长期稳定性。 权衡维度综合考量RV减速器的高刚性和寿命优势与谐波减速器的精度,最终选择RV减速器以应对持续重载工况,通过密封设计弥补其体积较大的缺点。 名词定义谐波减速器一种利用柔性齿轮的弹性变形实现运动传递的精密减速装置,通过波发生器产生可控变形来获得高减速比。 RV减速器一种由摆线针轮和行星齿轮组合而成的高刚性、高精度减速器,常用于高负载工业机器人关节。 关节设计约束指机械系统中关节部分在空间、载荷、精度、寿命等条件上的限制要求。 多维度参数描述机械系统性能时涉及的多个独立指标,如扭矩、转速、精度、刚度、尺寸等。 综合权衡在工程设计中对不同性能参数进行折中考量和优化,以达到整体最优方案的过程。来源:机械图纸狗