多指灵巧手机械耦合与解耦设计,对操作性能有何影响?
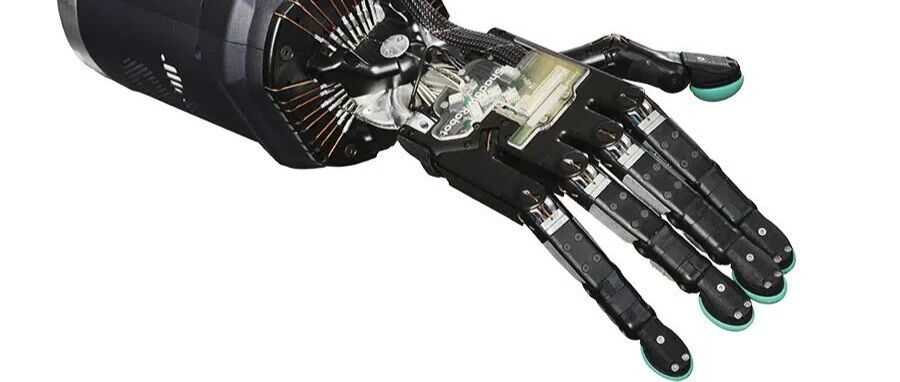
问题:多指灵巧手机械耦合与解耦设计,对操作性能有何影响?简答参考:耦合结构简单可靠,解耦结构控制灵活、适应性更强,适合复杂手内操作。知识拓展机械耦合设计结构特点多个手指关节通过连杆、齿轮等刚性连接,动作同步性强。 性能影响简化驱动系统,提升抓握稳定性与负载能力,但灵活性受限,难以实现精细操作。 机械解耦设计结构特点各关节独立驱动,运动互不干扰。 性能影响增强控制自由度,可适应不规则物体及复杂手内操作(如旋转、捏取),但对传感器和算法要求更高。 应用场景对比耦合设计适用于重复性抓取、重型搬运等工业场景。 解耦设计更适合服务机器人、医疗辅助等需精细操作的领域。 发展趋势混合设计结合耦合的可靠性与解耦的灵活性,通过可变刚度机构实现自适应切换。 智能化提升结合力/触觉传感器与AI算法,优化解耦手的实时控制精度。 相关案例混合耦合-解耦案例:自适应机器人手(如Yale OpenHand)部分关节采用欠驱动耦合(如腱绳传动),实现自适应包络抓取;关键指尖关节加入解耦控制,兼顾稳定抓握与精细操作(如同时握持笔并按压按钮),平衡了可靠性与灵活性。解耦设计案例:仿生灵巧手(如Shadow Hand)每个手指独立驱动,关节具备传感器反馈,可实时调整抓握力度和姿态,适应复杂手内操作(如转动工具、捏取细小物体),但控制系统相对复杂,成本较高。耦合设计案例:工业并联机械手采用刚性耦合结构,各手指通过连杆机构同步运动,结构简单、承载能力强,适用于重复性抓取任务(如装配线上的工件搬运),但在处理不规则物体时灵活性不足。名词定义机械耦合指两个或多个机械部件之间通过某种连接方式实现运动或力的相互传递与约束。 解耦设计一种使机械系统中各部件或自由度之间的相互影响降至最低的设计方法,以实现独立控制。 操作性能机械系统在执行特定任务时表现出的效率、精度、适应性等综合特性。 结构可靠性机械结构在预定条件下和时间内保持规定功能而不发生故障的能力。 手内操作指通过机械手或类似装置在有限空间内完成的抓取、旋转、移动等精细动作。 来源:机械图纸狗