首页/文章/ 详情

介绍一款能进行车灯仿真测试的自动驾驶仿真软件
10月前浏览318

汽车产业的发展,智能化与个性化并驱,构筑了车辆设计的新风尚。车灯,逐渐发展成车辆的智慧之眼,集成先进的传感器和控制算法,成为智慧车灯(ADB/AFS)。智慧车灯能够根据行驶环境、车辆状态等信息自动调整亮度和照射范围,还能够投射出丰富的动画图案,提升行车安全,为每一次出行披上安全的盔甲,让旅途更加安心无忧。
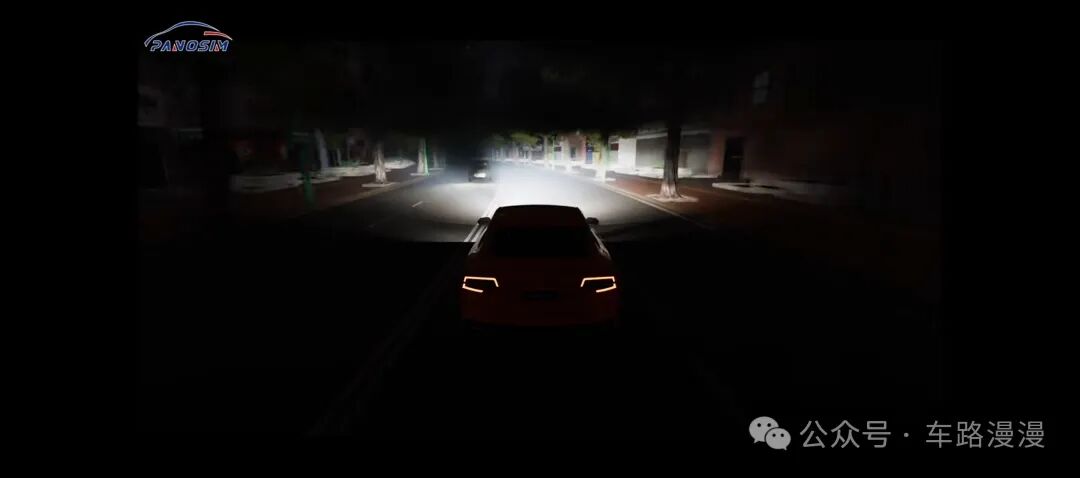
在智慧车灯的开发过程中,传统的基于实车的开发与测试方法存在成本高、周期长、环境限制多等问题。而仿真则能够有效规避这些不足,PanoSim通过底层的行驶环境建模、车辆建模、交通建模、传感建模、车灯建模等构建人、车、路、环(境)的高逼真仿真系统,且通过支持丰富的算法开发平台(simulink/python/C++等),内置强大的照度计功能,为智慧车灯创新与开发落地提供有力支持。


PanoSim智慧车灯仿真的部分功能:

- 支持导入不同的车辆3D模型

- 支持通过UI等方式灵活配置智能车灯的外参

- 支持导入车灯的IES文件

- 支持不同车灯照明的切换控制

- 支持动态调整车灯航向角和俯仰角

- 支持动态调整矩阵中每个灯珠的亮度

- 支持内置照度计,打通智慧车灯开发测试闭环

- 支持丰富的车灯投影方案,并与照明进行融合

- 支持MIL/SIL/HIL的开发与测试

方案效果:

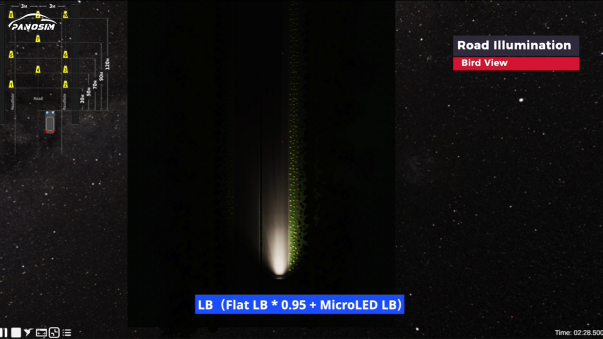
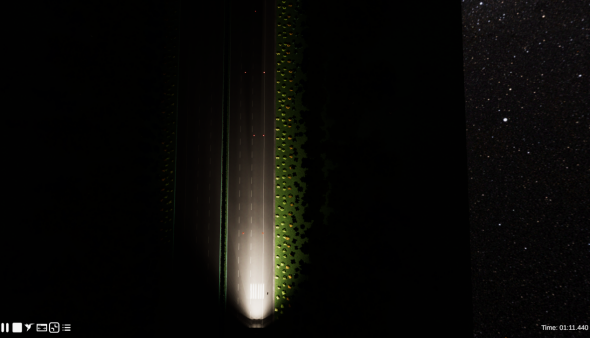
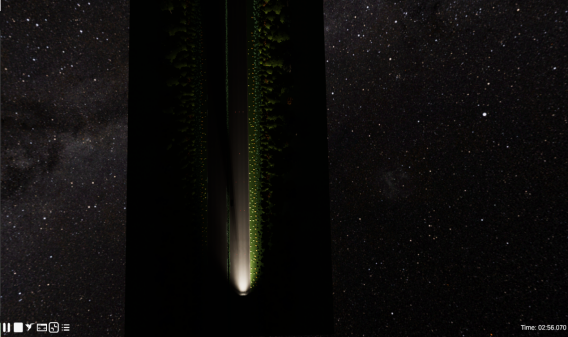
PanoSim仿真某型号智能车灯与专业车灯光学防止软件照度对标:
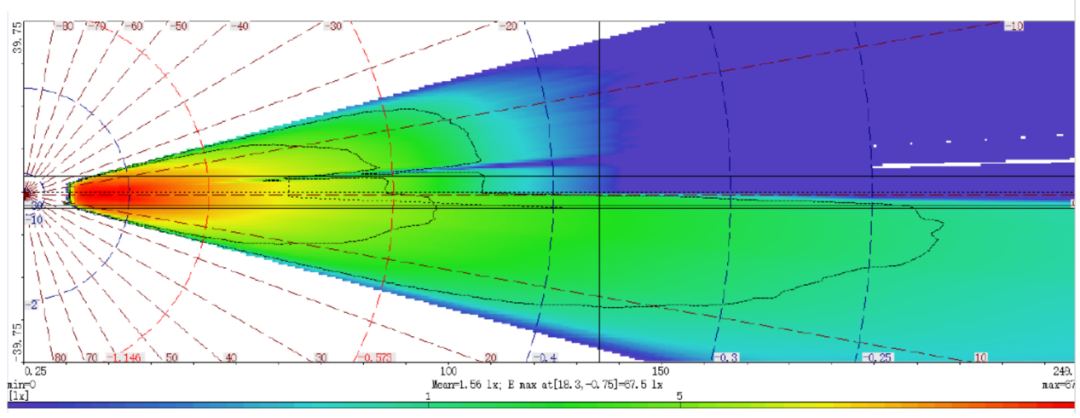
车灯光学仿真软件照度输出
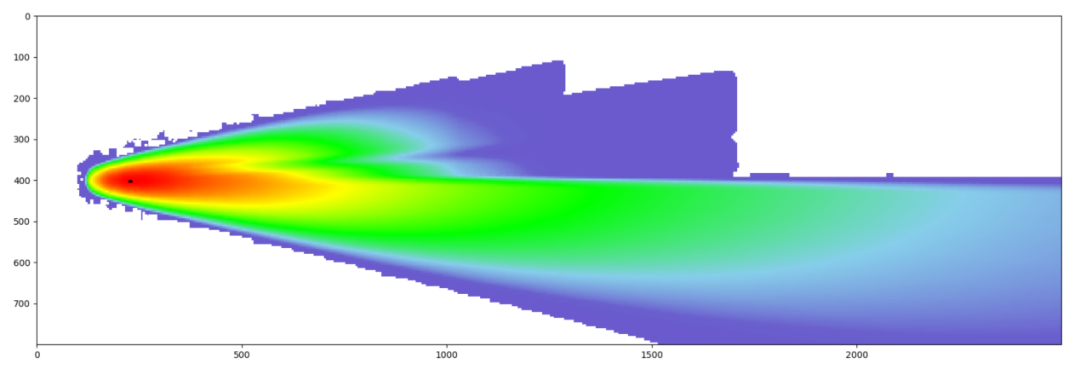
PanoSim渲染引擎照度输出

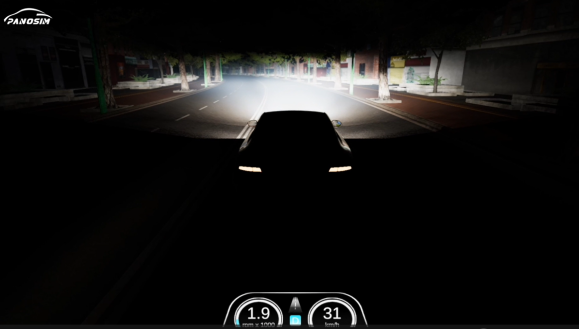
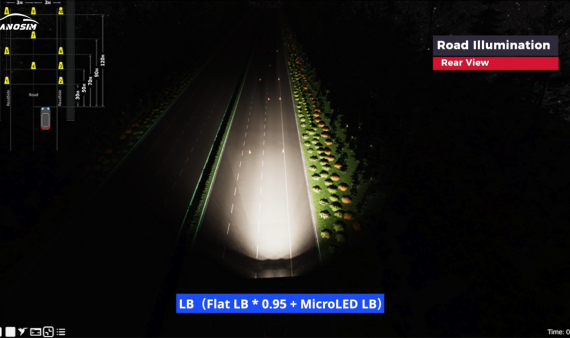
PanoSim仿真某型号智能车灯在Low Beam工况下的仿真效果:
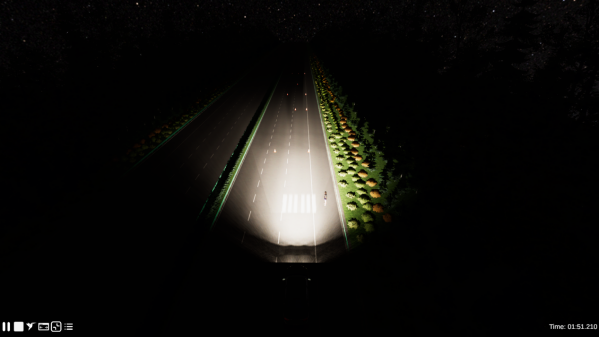
PanoSim仿真某型号智能车灯在Low Beam工况下融合投影图案仿真效果图:
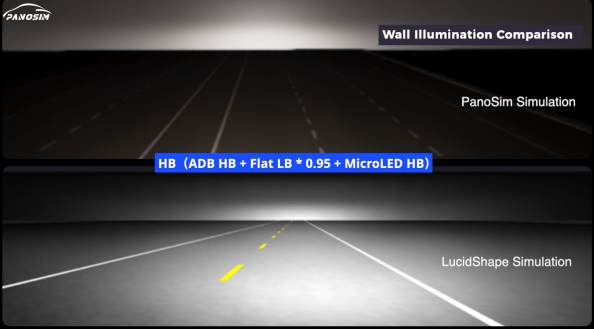
PanoSim仿真某型号智能车灯在High Beam工况下的墙面照度对标及仿真效果图:
PanoSim仿真某型号智能车灯High Beam工况下、防止照射前方车辆的仿真效果:
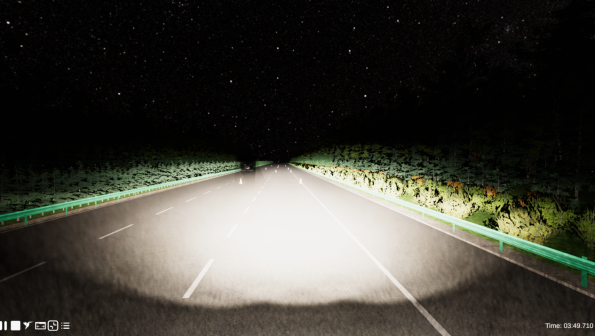
基于PanoSim的智慧车灯仿真测试方案,通过构建虚拟的测试环境,模拟各种复杂工况下的不同车灯的性能及融合表现,提供丰富的控制接口,为智慧车灯的创新与开发落地提供了高效、精准的仿真测试解决方案。我们期待与更多客户合作,共同推动智慧车灯技术的发展与进步。

以上,本文完。

来源:车路漫漫
光学汽车pythonSimulink自动驾驶控制渲染
著作权归作者所有,欢迎分享,未经许可,不得转载
首次发布时间:2025-12-10
最近编辑:10月前
李慢慢
硕士 自动驾驶仿真工程师一枚
获赞 14粉丝 93文章 325课程 0
点赞
收藏
作者推荐

学习笔记|交通场景编辑器-RoadMate,效果很惊艳

文 | 阿斌编辑 | 李慢慢出品 | 车路漫漫大家好,我是阿斌。看到慢哥之前发的Roadmate的介绍文章《介绍一款国产交通场景编辑器-Roadmate》,看着效果似乎还蛮不错的,想着工作中也可以用到,便去下载了用了一下,也顺便记录一下自己的使用过程,希望能帮到大家。本文目录1、RoadMate简介2、RoadMate下载和安装3、RoadMate的首次使用4、RoadMate画立交桥5、RoadMate驾驶仿真6、RoadMate导出OpenDRIVE和验证7、RoadMate的其它功能1、RoadMate简介Roadmate,由动森(重庆)数字有限公司倾力打造的交通基础设施体验式设计平台,正重新定义城市的构建方式。这款软件将专业级的道路规划、交通仿真与景观设计融为一体,让工程师、规划师甚至爱好者都能在三维世界中“亲手”塑造理想交通网络。无论是现实城市的路网优化,还是科幻场景的架空设计,Roadmate以“所见即所得”的交互逻辑,让用户通过拖拽、点击即可完成复杂立交桥建模、实时地形调整,甚至模拟车流变化和现实状况。依托超大地形数据切片与程序化生成技术,它可一键加载真实地理影像、导出工程级BIM模型,同时以电影级3D动画呈现设计方案,彻底打破传统设计工具与成果展示的壁垒。更令人惊艳的是,其“设计即仿真”内核,让每一处修改都能即刻看到车流、天气对方案的影响,仿佛提前漫步于自己规划的未来城市。无需代码与冗长学习,Roadmate以游戏般的易用性,邀您加入城市交通的元宇宙——在这里,每一笔设计,都在为真实世界铺就更智慧的路径。2、RoadMate下载和安装首先是软件下载。Roadmate可以直接进入官方网站(www.donsenworld.com)后点击【免费下载】下载,下载方式演示如下:截图来自:Roadmate官网接下来进行安装。找到下载到本地的安装包(RoadMateSetup_20250403133946A002.exe)双击运行或者右键以管理员身份运行,选择【仍要运行】以继续安装。进入到安装向导界面,这里会提示您要安装的版本是什么,没问题的话,就选择【下一步】,如下所示。选择【我同意此协议】然后点击【下一步】,如下所示。接下来进入到安装路径的选择界面,选择好你想安装到的具体地方后,点击【下一步】继续,如下所示。桌面快捷方式一般是要的。勾选【创建桌面快捷方式】然后点击【下一步】,如下所示。最后确认下之前的选择,然后这里点击【安装】,开始真正的安装,如下所示。终于安装完了,如果你勾选【启动RoadMate】后选择【完成】,就会打开RoadMate这个软件。初始打开的软件界面如下所示(此处还只是启动器的界面)。OK,到这里其实RoadMate已经安装成功了。关掉RoadMate后,以后打开它可以用双击桌面的快捷方式(如下所示)打开。3、RoadMate的首次使用3.1、官方教程首次打开Roadmate,可以从首页看到一些官方教程的链接,目前官方教程主要为一些教程视频,发布在B站,可以从如下的任意一处地方点击进入。B站的视频如下(没有软件的小伙伴可以直接在B站搜索相关视频查看使用效果哦): 3.2、账号注册如果想真正开始使用这个软件,还需要注册一下,【点击登录】即可打开注册界面。可以凭借手机号注册或者微 信注册,大家按照自己的情况注册吧,我这里注册完成后就自动登录了,并开始下载真的软件实体(此次下载的版本大小为6.38G),如下所示。氪金玩家可以直接【升级至专业版】哦,据我了解,免费版和专业版的功能区别如下所示。 3.3、文件的打开和保存等上述软件下载进度完成,再点击【新建场景】或者【打开场景】即可进入Roadmate的GUI操作界面。不过对于第一次用这个软件的小伙伴,建议通过调用官方的示例场景“龙桥枢纽”(点击如上图所示的+号)进入该场景的编辑界面,如下所示。如果你点击【新建场景】进入,那么生成一个空的场景界面,如下所示:此刻,通过【文件】-->【另存为】即可保存当前场景为自己的场景文件工程,如下所示。OK,至此,你已经成功用该软件生产了第一个属于你自己的道路,已经成功一大步了,剩下的,就是不断地精修这个场景啦。是不是很简单?3.4、工程导入当然,如果你想打开已经保存场景文件工程也是很简单,当你重新回到首页,即可看到【最近使用】中有你之前创建的工程,双击打开即可。 如果在【最近使用】没有找到工程也没有关系,点击下方的【打开场景】,找到之前保存的工程 xxx.roadmate 打开即可完成导入,重新进入工作区。3.5、软件界面介绍3.5.1、界面构成Roadmate 工作界面主要由七个部分组成。1-资产库:资产库包含模型、贴花等。用户直接拖动到场景即可创建该实例。资产库的资源丰富,包括植物、模型、材质、动画、参数模型、角色、载具和环幕背景等。各品类下还有划分了多个种类,比如【模型】品类下划分了建筑、路基、桥梁等等。种类众多,此处不再一一赘述。2-视角切换用户可自行切换2D视角/3D视角观察生成的场景。3-场景操作工具场景操作工具包括导航、查询、选择、平移、旋转和缩放。【导航】可以显示场景的路线,同时显示当前视角所处的位置。其余按钮是对场景内模型的操作。下方的拉杆可以控制摄像头的移动速度,从左到右为速度递增。4-场景大纲场景大纲面板用于统计场景内所有物件,方便用户快速查询和管理。5-元素信息元素信息面板主要是用于物体属性的调整,被选中的物体的所有可设置参数均在此面板进行展示和设置。6-工作台工作台上囊括了所有的场景功能,包括导入、道路、创建、编辑、标记、环境、模拟、相机和发布。此外还有场景主操控、道路纵坡、横断面都在这里进行调整。7-三维设计窗口三维设计窗口即主视图,这是专门显示用户所构建的场景的区域。当鼠标处于该区域内,会显示鼠标位置的部分信息,包括当前鼠标坐标、车道信息、高度等。3.5.2、键鼠基本操作鼠标左键:以点击的位置为中心旋转画面鼠标右键:以当前视角环视鼠标滚轮:按下平移画面,滚动伸缩视角 键盘Q键: 下移键盘W键: 前进键盘E键: 上移键盘A键: 左移键盘S键: 后退键盘D键: 右移4、RoadMate画立交桥roadmate提供了非常便利的场景交互方式,用户不需要完全懂得参数设置,也能很方便快捷地构建自己的场景。下面将以苜蓿叶式立交为例子,手把手带领大家绘制立交场景。4.1、下载地形数据在工作台中找到【导入】-> 【主操控】-> 【地形数据】。roadmate提供了两种地形数据加载方式,一是在线下载,二是本地导入。这里我们选择在线下载。随即在弹出的窗口中选择地形,这里是通过经纬度进行定位,鼠标右键即可拖动视角,修改定位,也可在页面上方直接输入经纬度,进行跳转。鼠标滚轮滚动可以缩放地图,在合适的视角下,使用鼠标左键框选即可设置下载范围。选定范围即可在右侧详情面板中看到所有框选范围的长宽和面积信息、下方自动匹配框选范围所在的时区。最后点击【确认】即可开始下载此处地形。当前设置的经纬度为(106.5048, 29.5863)地形下载完成后会显示相关的信息,直接【确认】即可下一步。此步完成后即可看到如下画面。在地形数据面板点击【下载地理影像】,数字越大代表影像越清晰。地理影像下载结束,原本的地形上就自动贴上影像纹理。4.2、分析道路高程将鼠标沿着两条主干道滑动,注意三维设计窗口的下方显示的工程坐标,Z值为当前鼠标所在点的高程。确认两条道路的空间位置关系。 4.3、构建道路观察此处道路为双向六车道,点击【工作台】下方的【道路】->【道路组件】进行新建,可根据实际情况设置道路信息。此处将道路等级设置为一级公路,设计时速为80km/h,路幅宽度为33m,绘制方式为交点法(以线路直线段交点作为转角要素来创建道路的方法)。点击【确定】后,即可在三维设计区绘制道路。生成道路的名称是根据项目名称定义的,比如此处生成道路名称为MotoWay_0,我们最好对该道路重新命名,以区分不同道路。此处将该道路重命名为南北主线。同理创建第二条道路,并重命名为东西主线。4.4、调整道路高程由交点法生成的道路,只有首尾两点的高程,需要用户自行调整道路中间关键点的高程。第一步,在工作区选择【纵面编辑】第二步,选择需要调整的道路第三步,快速跳转基点第四步,鼠标右键添加关键点并设置半径为600(半径越大坡度越缓)第五步,拖动关键点以匹配当前地形的高程,点击【刷新】即可更新道路信息 修改后,三维设计区里即可看到道路的效果。 4.5、修改桥梁跨径修改东西主线中的桥梁跨径。鼠标沿着道路移动,观察三维设计窗口下方的道路信息,确定道路中心的桩号。以下找到中心桩号为k0+516,跨径设置为2*30m,点击【重新生成】即可。 4.6、创建匝道在工作区中【道路】->【主操控】->【创建道路组件】,设置道路等级为【匝道】,绘制方式为【样条线】,即可开始创建。使用鼠标左键确定道路关键点,按【shift】可以锁定前一段样条的弧度,最后按【enter】完成创建。4.7、微调匝道关键点选中匝道的关键点,可以在元素信息中修改点附近的弧度和点的坐标。 4.8、连接匝道将匝道的首尾分别与南北主线、东西主线连接。在工作区选择【道路】->【立交端部】->【创建出入口】,在弹出的面板中设置主线道路和从线道路,然后点击【确定】即可。roadmate会自动处理首尾部的道路连接。当然如果你需要更精准的控制也可在工作区【平面编辑】中对匝道连接部分进行参数上的调整。此外,注意匝道设计线中的起点和终端,必须尽量靠近白色实线。 匝道连接完成后,还可以对匝道各关键点进行弧度和位置的微调,也可以在【纵面编辑】中修改匝道的高程,达到平滑上下坡的目的。最终的效果图如下所示。同理创建其余的匝道,最终效果如图所示。 5、RoadMate驾驶仿真5.1、创建驾驶模拟roadmate支持添加车辆进行第三人称视角的模拟驾驶。使用方法也非常简单。在工作台中,选择【媒体】->【驾驶模拟】->【创建模拟驾驶点位】 在弹出来的参数设置面板中可以选择驾驶的道路、驾驶的车辆类型以及驾驶环境等等。 设置完成后即可在工作台中看到驾驶模拟已经添加,点击【开始模拟】,即可开始享受你的驾驶之旅。5.2、驾驶操作RoadMate支持键盘进行车辆的控制。使用WASD键或者方向键即可完成控制。W为前进,S为后退,A为左转向、D为右转向。此外,驾驶模拟中还支持驾驶模拟器和手柄的控制。用户可以根据自己的需求自行选择驾驶的方式。6、RoadMate导出OpenDRIVE和验证RoadMate中创建的道路数据支持多种到处方式,包括CAD格式导出、FBX/GEOTIF地形导出、三维模型导出以及OpenDRIVE格式导出等等。6.1、OpenDRIVE导出以我们常用的OpenDRIVE格式为例在工作台中,点击【发布】->【高清地图】-> 【导出Xodr地图数据】 在弹出的保存窗口中输入要保存文件名称,点击保存即可。RoadMate现支持 OpenDRIVE 格式版本为 1.6。 6.2、验证以下是一个OpenDRIVE文件的在线查看器:https://odrviewer.io/ 在浏览器中输入该网站,点击左下角处的打开按钮【Open .xodr】,选择刚刚上一小节中保存的文件即可打开。 7、RoadMate的其它功能7.1、修改环境RoadMate中还支持实时修改环境天气、光照等。在工作台中,点击【环境】->【气象模拟】/【光照模拟】即可实时看到所设置的天气,所见即所得。 7.2、路径动画RoadMate支持场景内摄影,即使用【路径动画】的功能,该功能就是允许用户设置特定的拍摄视角和路径,使用相机进行观察。在工作台中,【媒体】->【路径动画】->【绘制样条线路径】 在弹出的设置窗口中,设置路线的类型、桩号的范围、相机帧数、运行速度、相机的位姿等等参数,点击【确认】。即可看到移动中的相机所拍摄的画面。 7.3、点云数据导入(coming soon)用户可以导入自己采集的点云数据,将其导入到RoadMate中,结合道路方案做更多的可视化操作。该功能目前还没完全上线正式版,官方正在紧锣密鼓地准备当中。7.4、交通流(coming soon)除了第五章驾驶模拟的自车的控制,RoadMate后续也会在场景中加入交通流仿真,将支持多种车辆和行人模型的导入。届时大家可以自行去探索更多有趣的用法。写在最后总得来说,这个软件从下载到使用都是蛮简单的,我只花了一周(下班时间+写笔记),就参考官方在B站的教学视频画出来了自己想要的道路效果。给这个国产软件点个赞。后续的话,我还准备深度探索一下,比如用RoadMate画一些城市的3D场景,然后通过CARLA编译后,来看看在自动驾驶仿真测试中的效果,基于此,说不定我就能创建出来一些属于中国的小镇地图呢,期待一下。以上,本文完。来源:车路漫漫

未登录
还没有评论
课程
培训
服务
行家
VIP会员 学习计划 福利任务
下载APP
联系我们
帮助与反馈