车载雷达的工作原理
毫米波雷达的工作原理
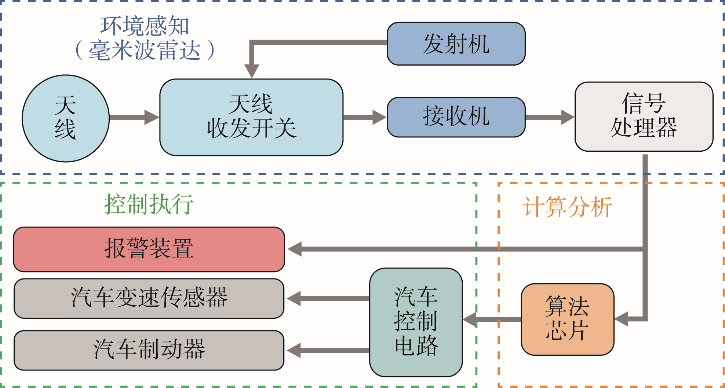
车载毫米波雷达通过天线向外发射毫米波,再接收目标反射信号,根据接收的时间差测得目标的位置数据和相对距离。经处理后快速准确地获取汽车车身周围的物理环境信息(如汽车与其他物体之间的相对距离、相对速度、角度、运动方向等),然后根据所探知的物体信息进行目标追踪和识别分类,进而结合车身动态信息进行数据融合,最终通过中央处理单元(ECU)进行智能处理。经合理决策后,以声、光及触觉等多种方式告知或警告驾驶员,或及时对汽车做出主动干预,从而保证驾驶过程的安全性和舒适性,减少事故发生概率。毫米波雷达系统工作原理框图如图所示。
测量原理
测量原理一般分为脉冲波方式和调频连续波方式两种。
毫米波雷达脉冲波方式测量原理
多普勒效应,是指当声音、光和无线电波等振动源与观测者以相对速度v 运动时,观测者所收到的振动频率与振动源所发出的频率不同的现象。当目标向雷达天线靠近时,反射信号频率将高于发射信号频率;反之,当目标远离天线时,反射信号频率将低于发射频率。
多普勒频移原理:多普勒效应所造成的频率变化称为多普勒频移fb,它与相对速度v 成正比,与振动的频率成反比,通过检测这个频率差fb,可以测得目标相对于雷达的移动速度。
假设毫米波雷达发射连续电磁波信号:
s(t)=Acos(ω0t+φ0)
式中:ω0——初相;
A——振幅。
雷达接收到由目标反射的回波信号:
sr(t)=ks(t-tr)=kAcos[ω0(t-tr)+φ0]
式中:tr——回波滞后于发射信号的时间(tr=2R/c),其中R 为目标和毫米波雷达之间的距离,c 为电磁波传播速度,在真空传播时它等于光速;
k——回波的衰减系数。
如果车辆前方目标相对静止(即相对速度为零),则目标与雷达的距离R 为常数。此时,回波与发射信号之间有固定相位差:
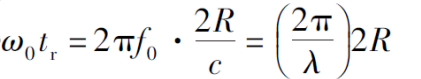
它是电磁波往返于雷达与目标之间所产生的相位滞后。当目标与毫米波雷达之间有相对运动时,两者之间的距离R 与时间成正比。
设目标相对毫米波雷达运动的速度为一定值vr,在t 时刻,目标与毫米波雷达之间的距离
R(t)=R-vrt
式中:R(0)为目标与毫米波雷达在零点时刻的距离。
由式可知,在t时刻接收到的波形sr(t)上的某点,对应于(t-tr)时刻发射的波形上某点。
在实际的工作状态中,毫米波雷达和目标间为相对运动速度vr远小于光速,所以时延tr可近似表示为:
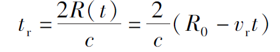
与发射信号相比,两者之间的相位差为:
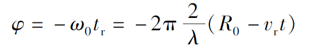
相位差随时间线性变化,如果vr为常数,则频率差可以表示为:
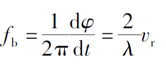
fb为多普勒频移。
fb与目标和毫米波雷达之间的相对运动速度成正比例关系,与毫米波雷达的工作波长λ成反比例关系。当目标靠近毫米波雷达时,fb大于0,表明接收信号频率要大于发射信号频率;而当目标背离毫米波雷达运动时,fb小于0,表明接收信号频率要小于发射信号频率。通过数字信号处理器,运用傅里叶变换可求得fb,从而可以求得毫米波雷达与目标之间的相对速度和相对距离。
多普勒测角度原理
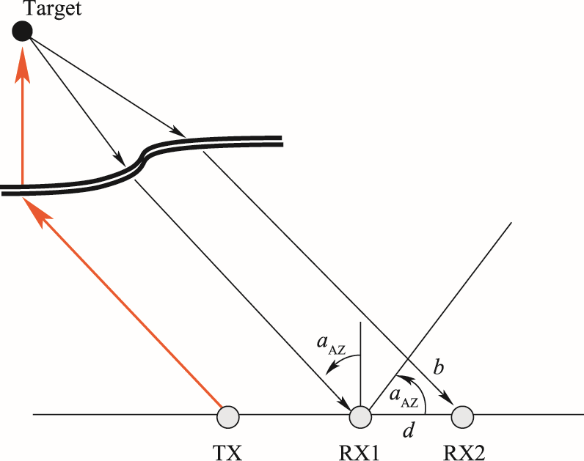
毫米波雷达测量障碍物的角度是通过处理多个接收天线收到的信号时延来实现的。多普勒测角度原理如图所示,振荡器TX发出的发射波频率为fo,遇到“目标”返回,回波频移为fb并分别被两个接收线RX1、RX2收到。由于回波的路径不同,RX1、RX2的回波信号有时间差,根据时间差可计算出角度。
毫米波雷达调频连续波方式测量原理
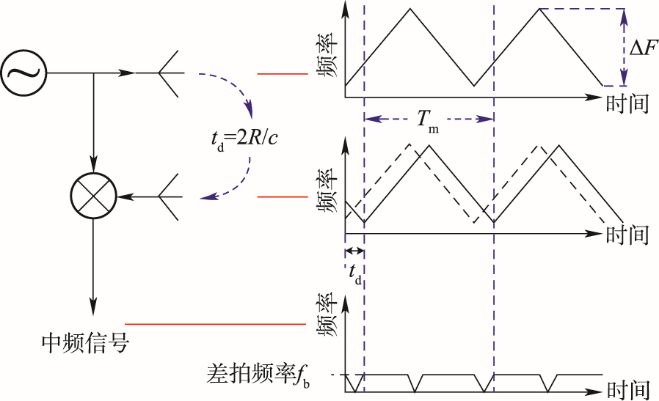
目前,大多数车载毫米波雷达都采用调频连续波方式,其测量原理如图
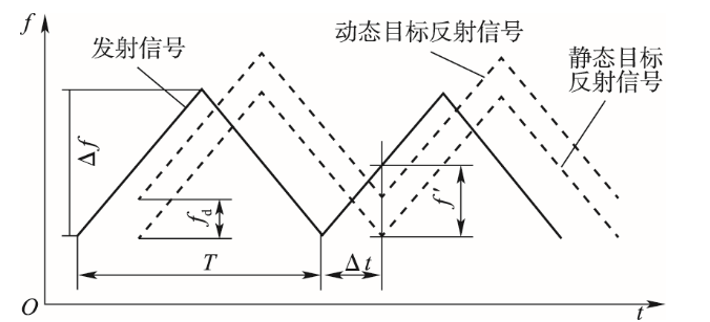
采用调频连续波方式的毫米波雷达结构简单,体积小,可以同时得到目标的相对距离和相对速度。它的基本原理是当发射的连续调频信号遇到前方目标时,会产生与发射信号有一定延时的回波,再通过雷达的混频器进行混频处理,而混频后的结果与目标的相对距离和相对速度有关。毫米波雷达测距和测速的计算公式为:
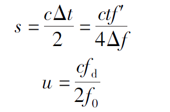
式中:s——相对距离;
c——光速;
t——信号发射周期;
f ′——发射信号与信号的频率差;
Δf——调频带宽;
fd——多普勒频率;
f0——发射信号的中心频率;
u——相对速度。
77GHz毫米波相较于24GHz毫米波的波长更短,只有3.9mm。频率越高,波长越短,分辨率、精准度就越高。因此,精度更高的77GHz毫米波雷达正努力成为汽车领域主流传感器。以自适应巡航控制(ACC)为例,当车速大于25km/h时,ACC才会起作用,而当车速降低到25km/h以下时,就需要进行人工控制。当将所用雷达升级到77GHz毫米波雷达后,与24GHz毫米波雷达系统相比,识别率提高了3倍,速度和实测值、距离精度提高3~5倍,对前车距离的监测更为准确、快速。