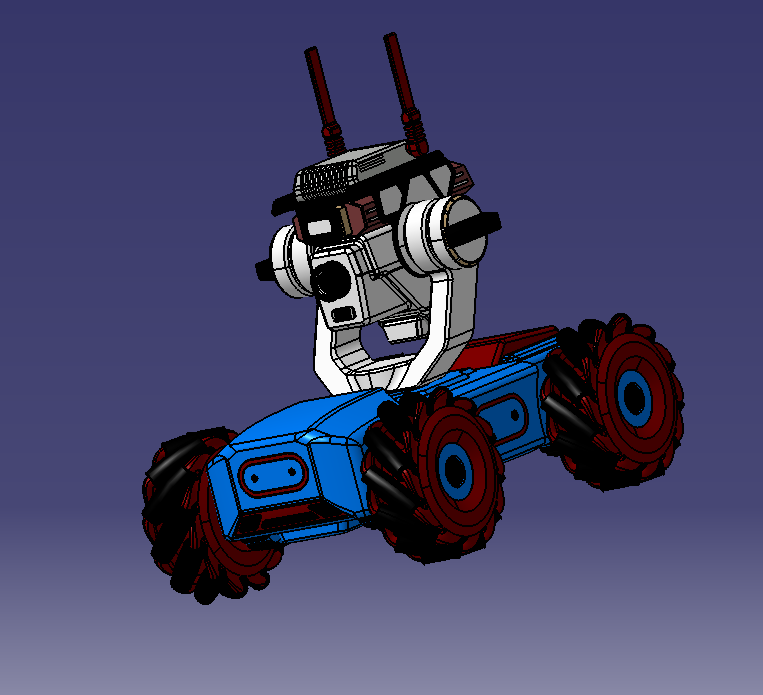
赤智能巡逻车是一款基于麦克纳姆轮全向移动底盘的自主安防机器人。它融合AI视觉分析与自主导航技术,能实现24小时不间断巡逻、异常行为识别与告警,并支持远程语音对讲。旨在通过技术创新,提升安防效率,降低人力成本,保障高危环境下的人员安全。
由于芯片和基板之间存在热膨胀系数(CTE)的不匹配,当温度变化时,焊点会承受很大的热应力,导致疲劳损伤和失效。为了提高焊点的可靠性,一种常用的方法是在芯片和基板之间注入一种聚合物材料,称为底部填充(underfill)。本作品将围绕其毛细填充流动现象进行分析
聚焦机器人灵巧手数字化研发,以宇树科技Unitree Dex5仿生灵巧手为研究对象,依托数字孪生技术完成高精度三维建模与运动仿真。作品针对灵巧手20自由度结构、94点触觉感知系统及柔顺驱动特性,构建虚实映射模型,实现抓取、捏取等精细动作模拟。通过工程仿真优化机械结构,有效降低研发成本、缩短迭代周期,提升灵巧手在非结构化环境中的自适应作业能力。作品可应用于工业制造、医疗康复、特种作业等场景,为机器人末端执行器智能化设计提供高效解决方案,助力智能制造与仿生机器人技术落地应用。
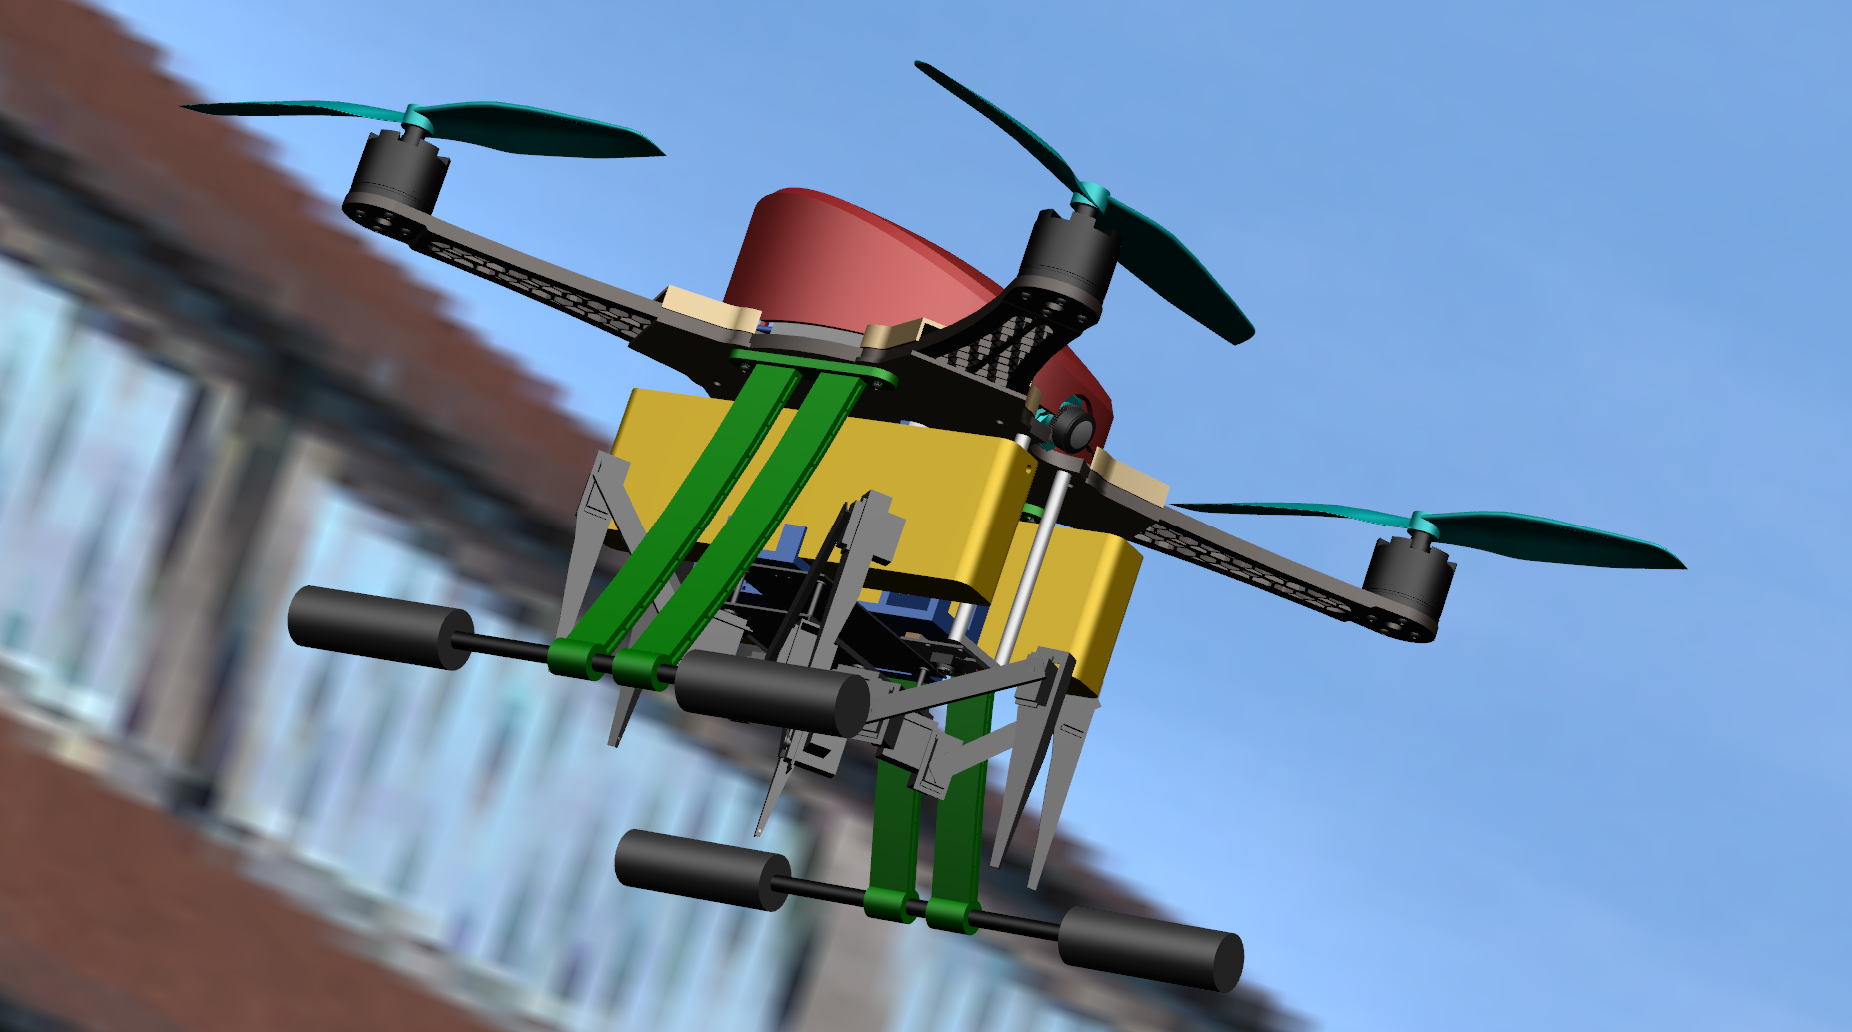
本团队设计出了一款可以自动配送的无人机,以此来解决人工配送外卖带来的诸多问题。本产品主要为了提高配送效率,降低配送成本,改善用户体验,拓宽配送范围,提高配送安全性,从而提升整个外卖行业的服务水平。
本作品的核心在于对汽车热管理系统 “多回路耦合” 特性的深度解析。它打破了传统单一系统分析的局限,将发动机冷却、机油冷却及混动系统冷却等多个子系统视为一个相互关联的整体。通过耦合分析,模型能够真实反映各回路间的热量传递与相互影响,实现对整车热管理的全局优化,从而提升系统效率并降低能耗。
传统滚刷式洗车机存在清洁不全、易伤车漆、车型适配差等痛点,本团队研发拟人五轴洗车机器人,以静力学仿真、运动学仿真、KeyShot渲染仿真、数字孪生为核心支撑完成整机研发。 通过静力学仿真校核五轴机械臂与刷洗、换刷机构的结构强度与刚度,避免受力变形,保障整机运行可靠;依托运动学仿真,结合激光雷达扫描与自研滚球分层点云算法,模拟仿生刷洗轨迹,校验五轴联动姿态,实现刷头贴合车身定制精洗,不伤车漆、无清洗盲区。 利用KeyShot渲染仿真完成整机造型、结构工况与洗车流程可视化展示;搭载数字孪生技术,实现虚拟模型与实体设备同步运行,实时监测设备运动与工作状态。 设备可自动更换刷头,节水省电、适配多类车型,已是全球首台拟人智能洗车设备;并与哈尔滨蔚来汽车达成联合研发合作。
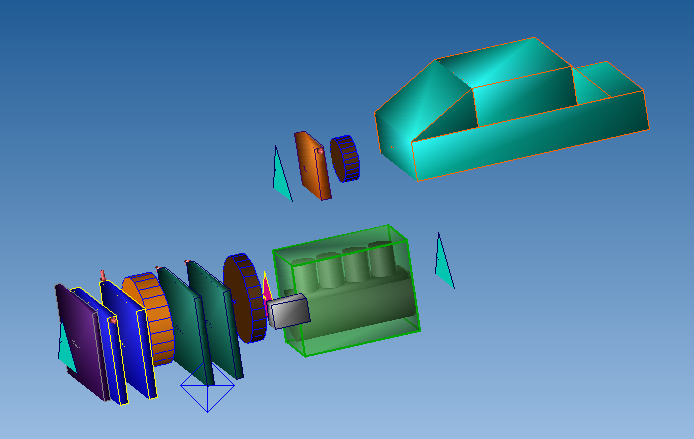
作品以多向旋转移载技术为核心,集成多自由度机构、柔性自适应夹具、高精度视觉定位与伺服控制系统,可实现方形电芯90°/180°任意角度姿态调整与全流程无损输送。采用国产中望3D软件完成1:1全参数化三维建模,精准还原、柔性夹具、输送线体等所有零部件,制作了夹具爆炸图与拆解动画;进行运动轨迹仿真与路径优化,完成夹具静力学与动力学分析,验证了机构运行可靠性。经仿真验证,优化后机构单电芯输送节拍达2.7秒,重复定位精度±0.02mm,产线换型时间从2-3天缩短至10分钟以内,产品良品率从95%提升至99.2%。本作品依托国产工业软件完成全流程设计仿真,兼具高效性、柔性化与安全性,可满足多品种电芯混线生产需求,为动力电池智能制造产线升级提供了可行的工程解决方案。
项目基于多相流CFD数值仿真技术,开展翅片表面液滴动力学及排水性能的仿真研究,为优化换热器结构设计提供理论依据,经浸入法实验系统标定,具备精准的定量对比能力,可有效支撑翅片结构改进与参数化设计,具有明确的工程实用价值。
焊接加工在高端装备制造领域应用广泛,市场需求持续旺盛。 针对传统焊接生产依赖人工试错、工艺一致性差、高峰期产能不足的痛点,聚焦焊接过程中因参数波动、热变形不均导致的产品精度差异大的问题,本作品提出AI焊接热变形预测系统设计方案。系统以焊接电流、电压、速度等核心工艺参数为研究对象,通过热力仿真平台获取海量焊接变形数据,构建AI预测模型实现变形量的精准预测;同时开发可视化交互界面,集成参数输入、变形预测、热力图生成及最优参数寻优功能,可适配自动化产线的工艺优化需求。 本方案通过仿真验证了AI模型与系统设计的可行性,有助于推动焊接工艺的智能化升级,大幅缩短试制周期、降低生产成本,缓解生产高峰期的产能与质量矛盾,为中小制造企业提质增效提供有效支撑。