本作品面向高危工业廊道巡检需求,研制了一款悬挂式智能巡检机器人系统。采用碳纤维轻量化轨道、5G+毫米波混合通信与光流+AI融合识别技术,实现火灾、烟雾等隐患的实时监测与闭环处置。机器人搭载无线充电与电量预测,单次续航8小时;集成NLP语音交互与AR头盔远程操控,提升现场操作效率40%以上。经电厂72小时实测,系统零中断、漏检率低于0.3%,推动运维从被动抢修转向主动预防,具备跨行业快速迁移能力。
本项目是面向石油化工领域精馏实训的创新教学解决方案。它精准地瞄准了传统精馏实训教学中普遍存在的高成本、高风险、资源有限以及学生认知效率低等核心痛点。系统以数字孪生和人工智能技术为核心驱动力,通过融合 Aspen 工艺模拟、高精度 3D 建模(3DMax)与沉浸式交互开发(Unity),构建了一个高度逼真、安全可控且功能完备的虚拟实训环境。其核心目标不仅在于强化学生的理论知识与标准化操作技能,更通过内置的考核评估、工艺优化模拟及高风险场景演练功能,全面培养学生的工程思维、安全意识与问题解决能力。该系统不仅实现了教学模式的革新,突破了时空限制,显著降低了实训成本,更通过数据驱动的决策支持与智能化教学功能,有效提升了教学质量与学生的综合素养,为推动产教融合与化工行业的数字化转型提供了强有力的技术支撑。
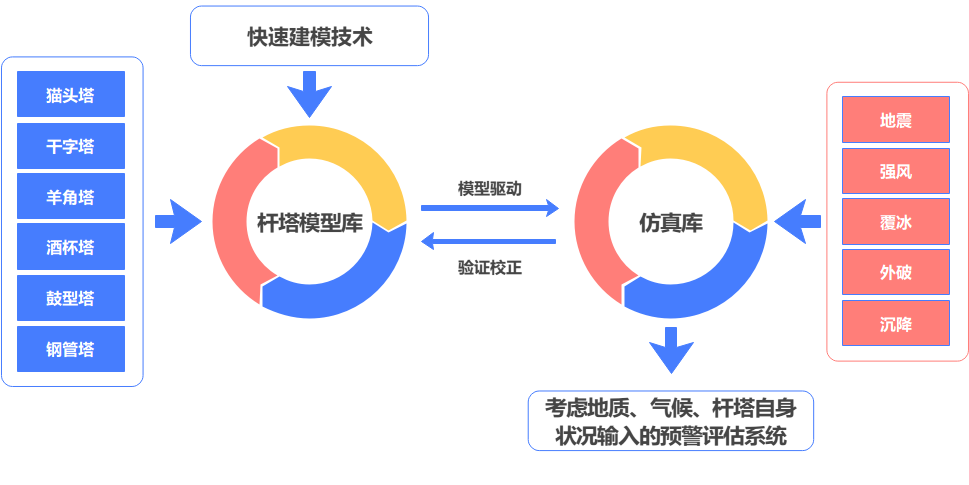
作品从各种自然灾害和工程扰动突发事件灾害链形成机理的角度出发,提出具有更广泛的区域适应性的灾害链风险定义,同时集成结构可靠性分析、失稳风险评估和决策支持等功能,开发了一套基于自动建模和仿真技术的输电杆塔可靠性预警评估系统,用于对杆塔失稳风险的仿真定量化、可视化评估,实现灾害风险影响下的杆塔在线评估和提前预警,为运维人员提供直观、易于操作的运维辅助,保障电力系统的安全稳定运行
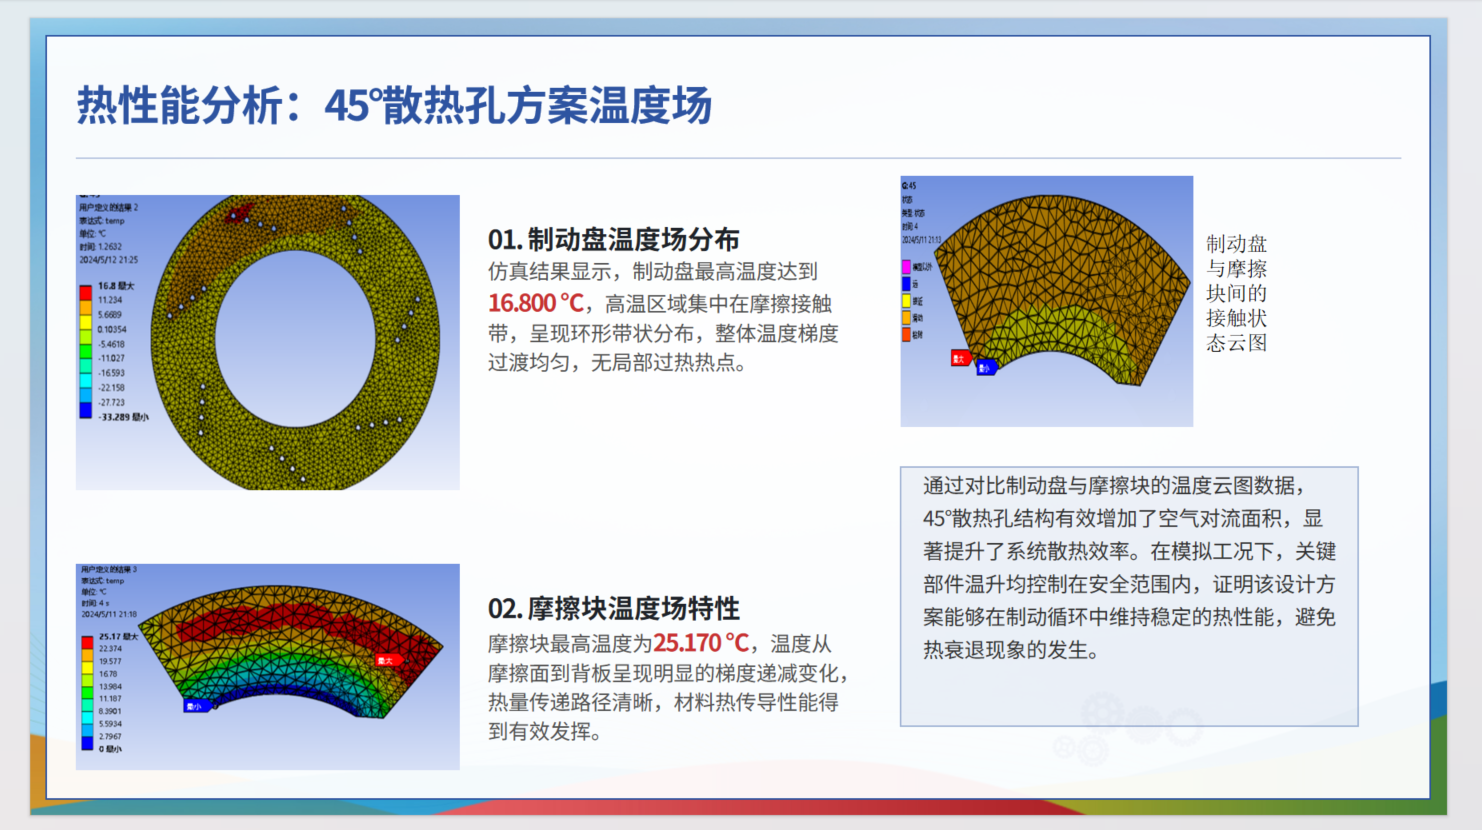
针对分布有散热孔的制动盘进行散热效率探讨
旨在设计一款集多模态感知、自主巡航、智能决策于一体的紧凑型果园机器人(微改可适配多种水果场景)。其搭载Mid360激光雷达与Navigation2路径规划系统,结合可调式滚轮机构,实现栅格地图构建、动态避障、全局导航及地形自适应,保障复杂果园稳定行进。通过IDS UI-3180CP相机与改进型YOLO算法,完成杏子特征识别与分级,经柔性拨片导流至对应储袋,储袋达标后自动封装,并通过ATGM336H双模定位在GIS中标定坐标,同步至云端。采用4G/LoRa双模通信,实时回传设备状态;柔性滚轮与缓冲传送带可避免果实损伤。基于RT-Thread系统实现多模块协同,最终降低果农劳动强度、减少果实浪费,提升果园效益,提供低成本智慧农业解决方案。
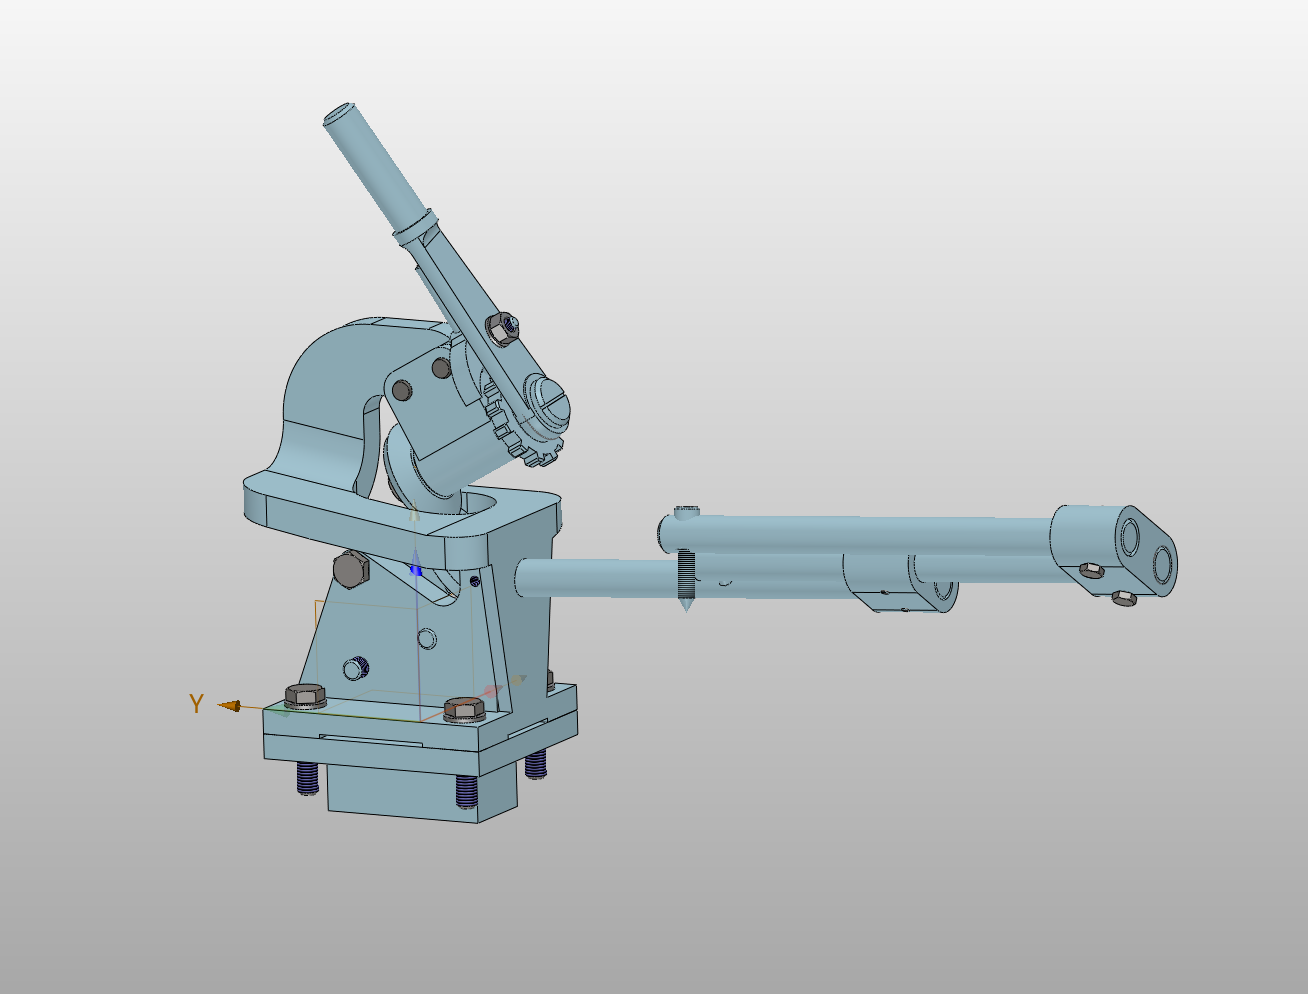
手动剪圆板工具是一种通过手工操作将金属板剪出弧形边缘的工具,通过搬动手柄使倒顺撑作往复摆动,驱动棘轮转动,进一步带动刀片转动,实现剪切成形。当剪圆板时,其结构如示意图所示,尖头螺钉顶住圆板的圆心,定位杆的长度可调,从而实现不同半径圆弧的切割。此外,该工具还可实现直板边缘的切割,此时需要将定心装置加以替换,以实现金属板沿直线走位。
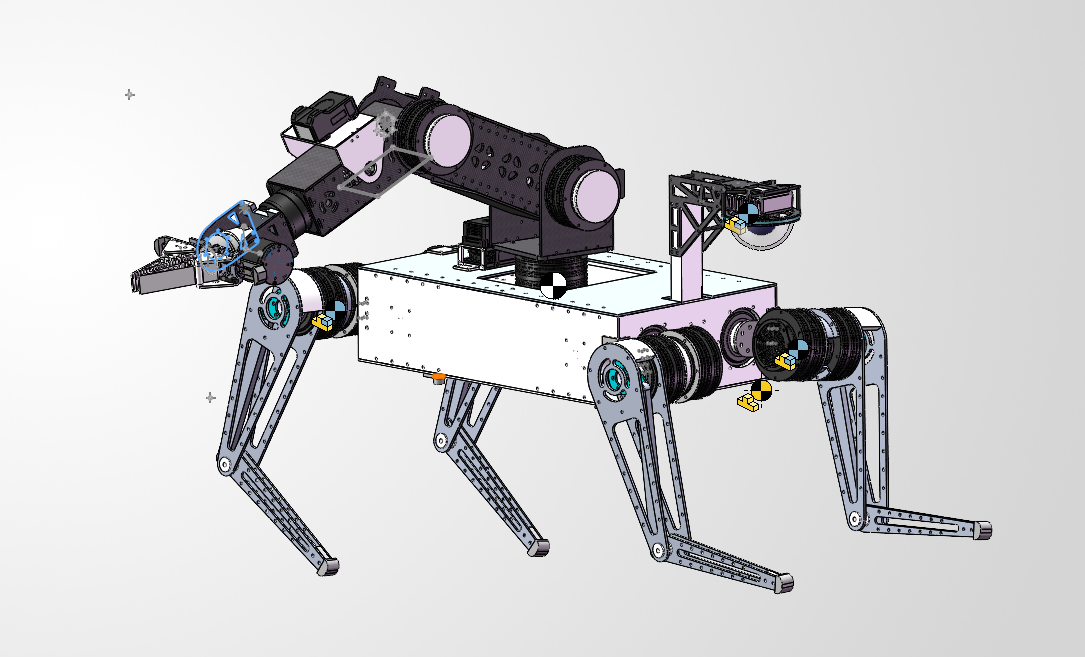
本项目面向煤矿非结构化环境,采用全肘式三关节四足机器人,并搭载六自由度协作机械臂。相比轮腿、麦轮等结构,该构型具备离散落足点与机身位姿解耦特性,能在碎石、轨道等非连续地形中主动选点支撑,避免底盘托空。三关节设计支持多步态自适应:平地高速动态,崎岖调整步幅越障。足端弹性橡胶缓冲触地冲击,驱动器内嵌关节降低惯量与能耗,提升响应速度与续航。机械臂可完成开关阀门、拾取样本等操作,以单片机为“小脑”控制运动,运算单元为“大脑”进行视觉导航与机械臂规划,替代高危人工巡检,保障人员安全。
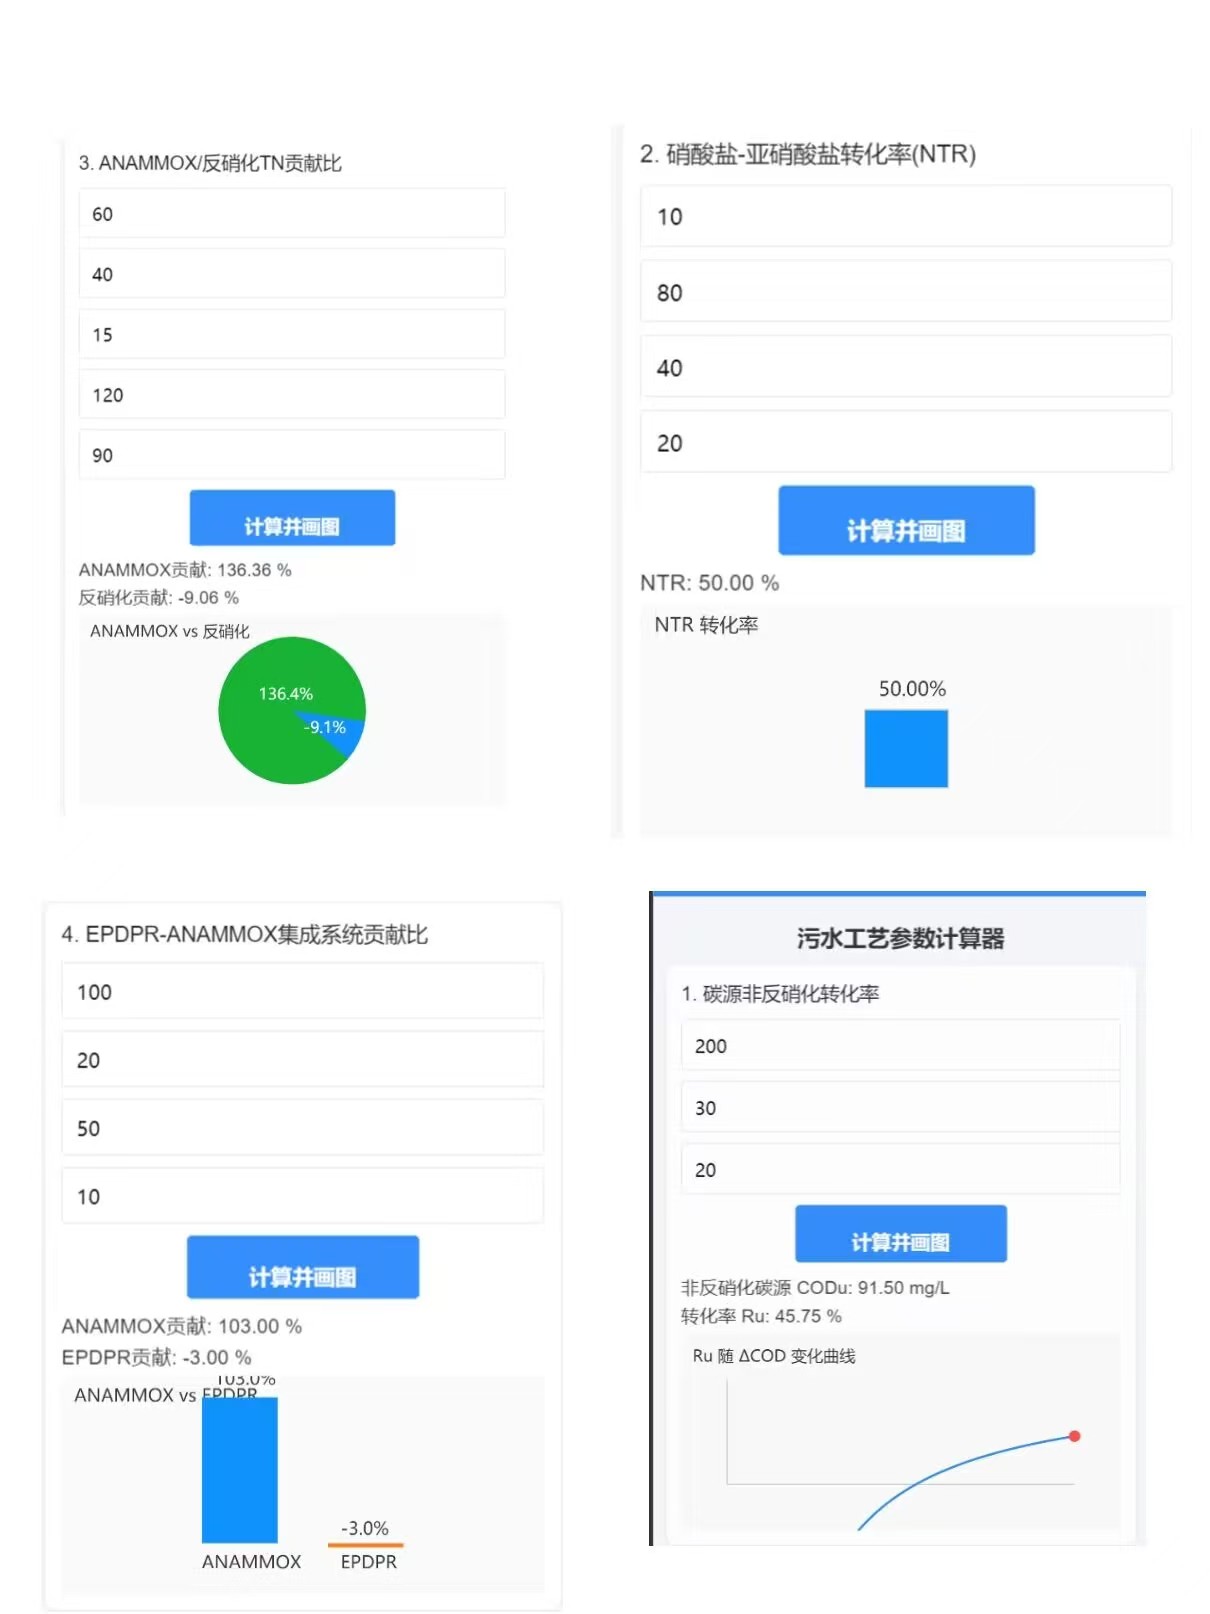
本作品为基于非稳态碳供给的内碳源储存强化仿真研究,聚焦城镇污水处理进水碳源不足、依赖外加碳源、能耗偏高的行业痛点,针对内源短程反硝化除磷(EPDPR)耦合厌氧氨氧化(ANAMMOX)工艺现存短板开展优化研究。 研究搭建EPDPR、ANAMMOX两套序批式反应装置并完成系统集成,形成联合处理工艺,同步处理生活污水与硝酸盐废水。创新采用非稳态碳供给运行模式,以400 mg/L为基准,设置进水COD浓度±5%、±10%、±15%的波动工况,在不额外增加碳源与能耗的前提下,定向强化活性污泥内碳源储存能力。 试验结果表明:该集成系统总氮去除率达89.6%,出水水质满足城镇污水一级A排放标准;非稳态碳供给可显著提升微生物胞内碳源PHAs储存量,波动幅度越大强化效果越明显;系统脱氮主要依靠内源反硝化(贡献率65.7%)与厌氧氨氧化(贡献率34.3%)协同作用。 本研究阐明了非稳态碳供给下菌群互作与代谢增效机制,有效提升污水碳源利用率、降低工艺运行成本,为污水低碳化处理、助力行业减污降碳提供了可行的技术方案与理论参考。
本作品面向CR450高速动车牵引传动系统,以新一代VH-CATT圆柱齿轮箱为研究对象,采用SPH气液两相流仿真方法,分析齿轮箱内部润滑油流动、速度分布及搅油功率损失规律,为高速动车齿轮箱结构设计和润滑策略优化提供仿真依据。