
果园履带机器人
发布时间:2025-12-26 20:44:26
简介
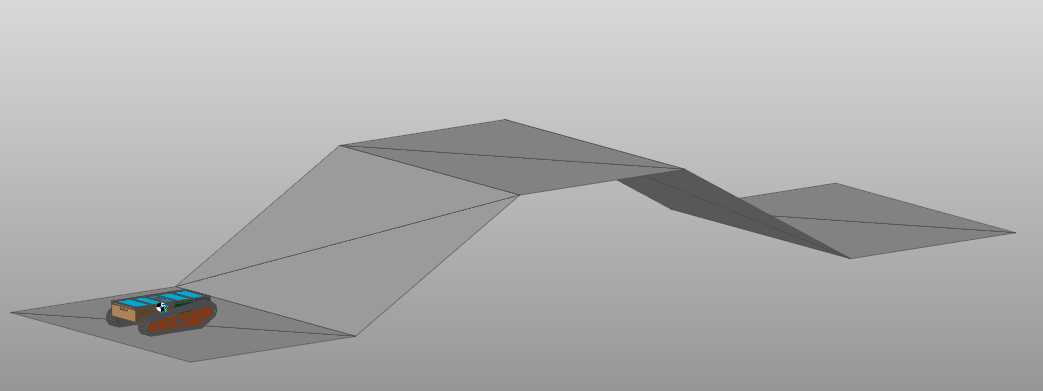
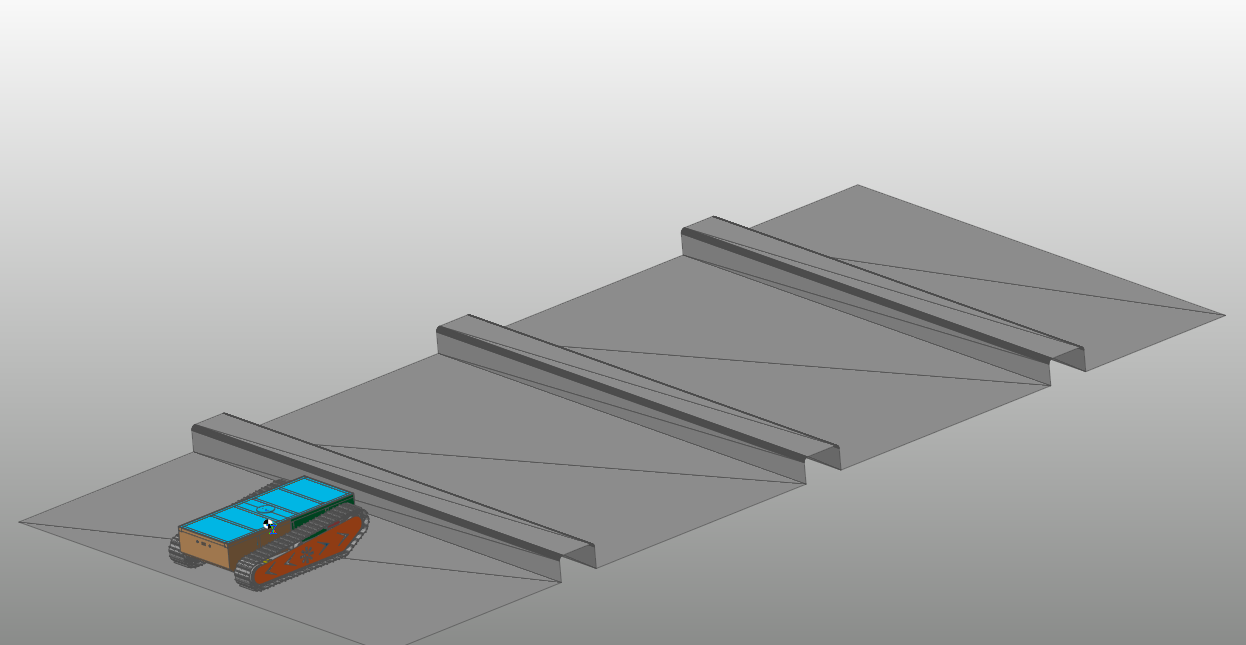
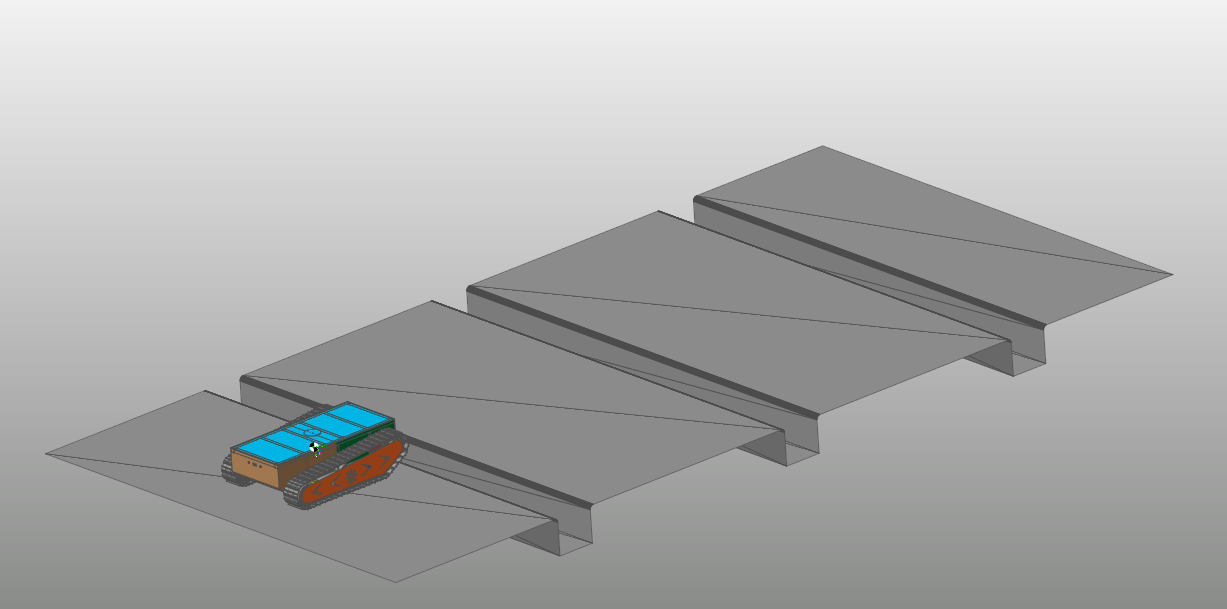
针对果园履带机器人,基于多体动力学仿真软件RecurDyn构建了高保真虚拟样机模型。仿真环境涵盖了松软土壤与硬质土壤两种典型地面条件,并设置了包含30度上下坡、连续障碍物及不同宽度壕沟的复杂综合地形。通过仿真,系统评估了机器人在不同土壤条件下的越障、爬坡及抗滑转等动态性能,为机器人结构优化与控制策略验证提供了关键数据支撑。
针对果园履带机器人,基于多体动力学仿真软件RecurDyn构建了高保真虚拟样机模型。仿真环境涵盖了松软土壤与硬质土壤两种典型地面条件,并设置了包含30度上下坡、连续障碍物及不同宽度壕沟的复杂综合地形。通过仿真,系统评估了机器人在不同土壤条件下的越障、爬坡及抗滑转等动态性能,为机器人结构优化与控制策略验证提供了关键数据支撑。
