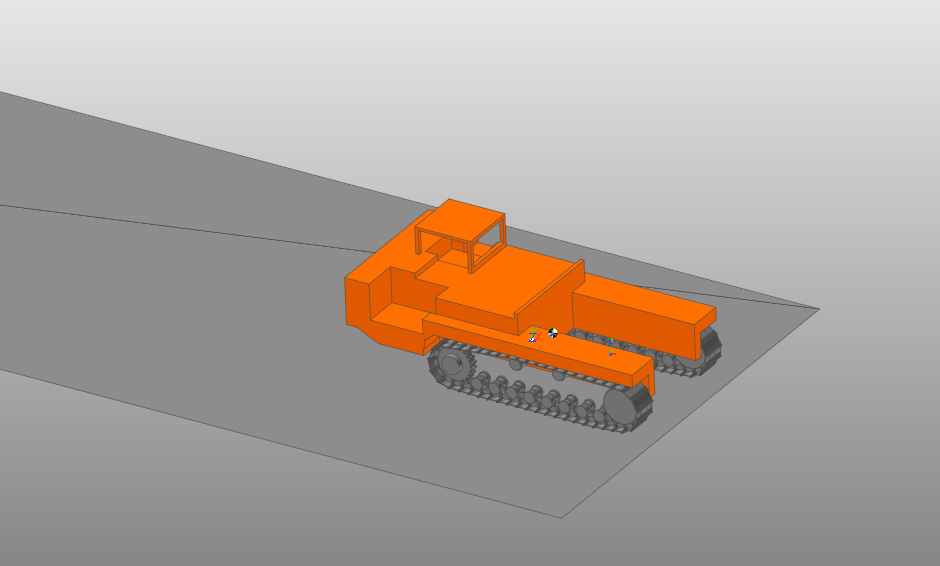
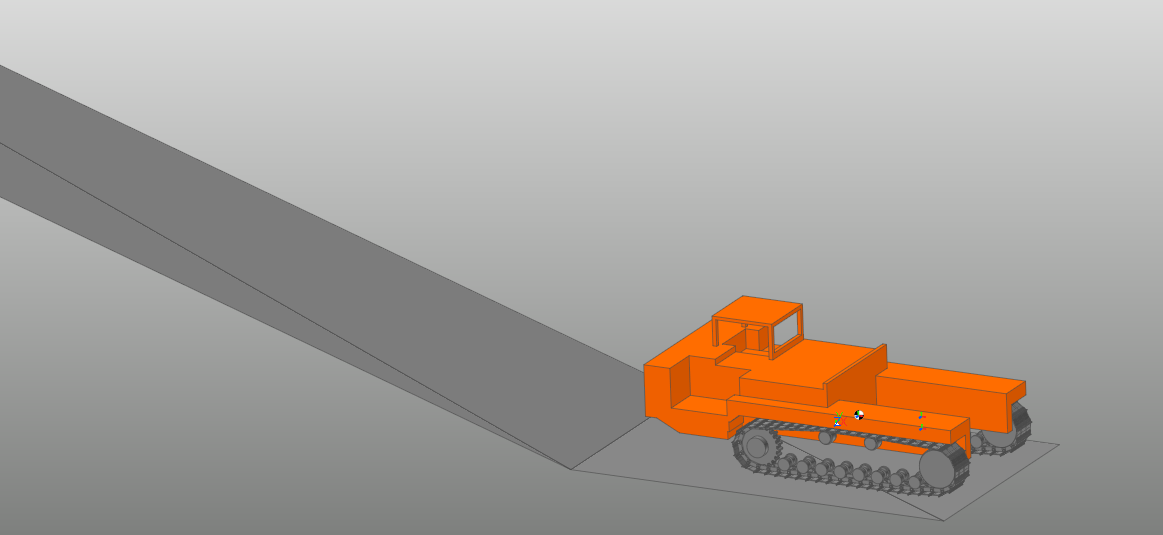
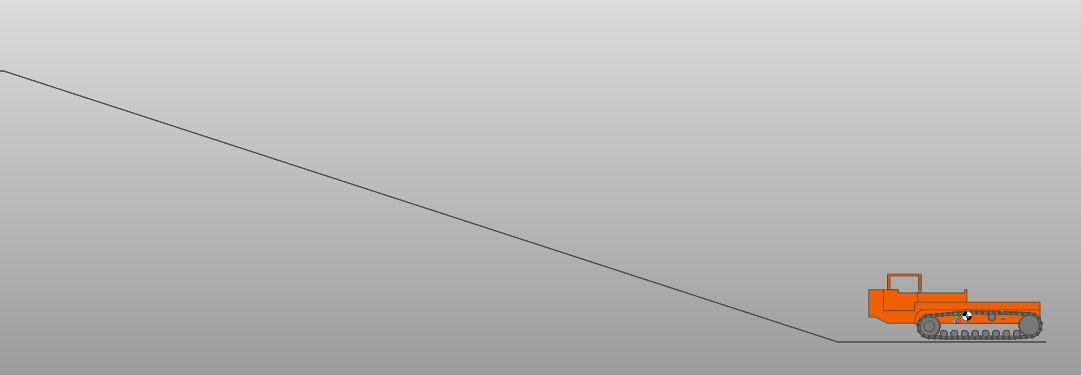
使用Track模块建立履带系统,设置刚体/柔体参数;创建平面或倾斜路面,调整坡度角;启用土壤模型(如Bekker模型),设置沉陷参数;添加驱动约束(速度/扭矩),定义仿真时间与步长,启用MFBD求解器计算动力学;包含仿真和导出数据视频。